Was ist der Unterschied zwischen Robotergelenkmodulen mit einem und zwei Encodern?
Sollten Sie sich für einRobotergelenkmodul mit einem oder zwei Encodernentscheiden? Die Antwort hängt von Ihren Anforderungen an die Positionierung, den Übertragungseigenschaften, der Kraftregelungsstrategie und Ihrem Budget ab.
Ein System mit zwei Encodern misst sowohl die Motorposition als auch die tatsächliche Position am Gelenkausgang. Diese zusätzliche Rückmeldung kann die Regelungsleistung verbessern. Um diese Vorteile zu erzielen, sind jedoch geeignete Hardware, Regelalgorithmen und eine Kalibrierung erforderlich.
Dieser Leitfaden erläutert die Funktionsweise von Robotergelenkmodulen mit zwei Encodern, wann ein einzelner Encoder ausreichen kann und welchen Beitrag eine doppelte Rückmeldung zu Präzision, Kraftschätzung und funktionaler Sicherheit leisten kann.
Was ist ein Robotergelenkmodul mit zwei Encodern?
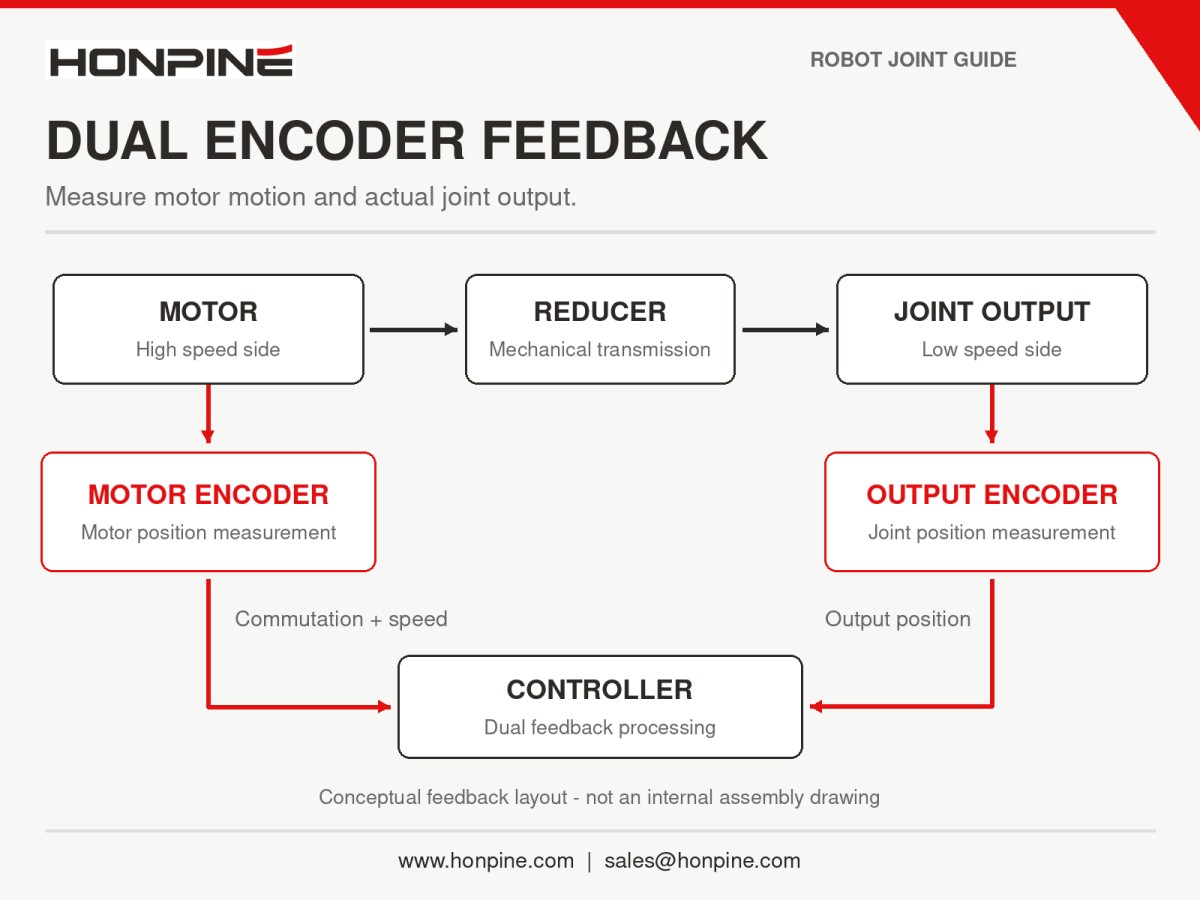
EinRobotergelenkmodul mit zwei Encodernverfügt typischerweise über zwei Winkelsensoren, die sich auf gegenüberliegenden Seiten des Getriebes befinden.
Motorseitiger Encoder
Der motorseitige Encoder misst den Rotorwinkel an der Motorwelle, also auf der Hochgeschwindigkeitsseite des Getriebes.
Seine Rückmeldung wird üblicherweise für die Motorkommutierung und die Drehzahlregelung verwendet.
Ausgangsseitiger Encoder
Der ausgangsseitige Encoder misst den tatsächlichen Ausgangswinkel an der Getriebeabtriebswelle oder am Abtriebsflansch des Gelenks, also auf der Niedriggeschwindigkeitsseite.
Er liefert eine direkte Rückmeldung zur Gelenkposition, statt sich ausschließlich auf eine Berechnung anhand der Motordrehung zu stützen.
Zusammen liefern die Encoder Positionsinformationen von Motor- und Lastseite. Mit einem kompatiblen Regler können sie eine Regelungsarchitektur mit zwei Regelkreisen unterstützen. Der Einbau von zwei Encodern allein sorgt jedoch nicht automatisch für eine Regelung mit zwei Regelkreisen.
Was sind die wichtigsten Vorteile von Robotergelenkmodulen mit zwei Encodern?
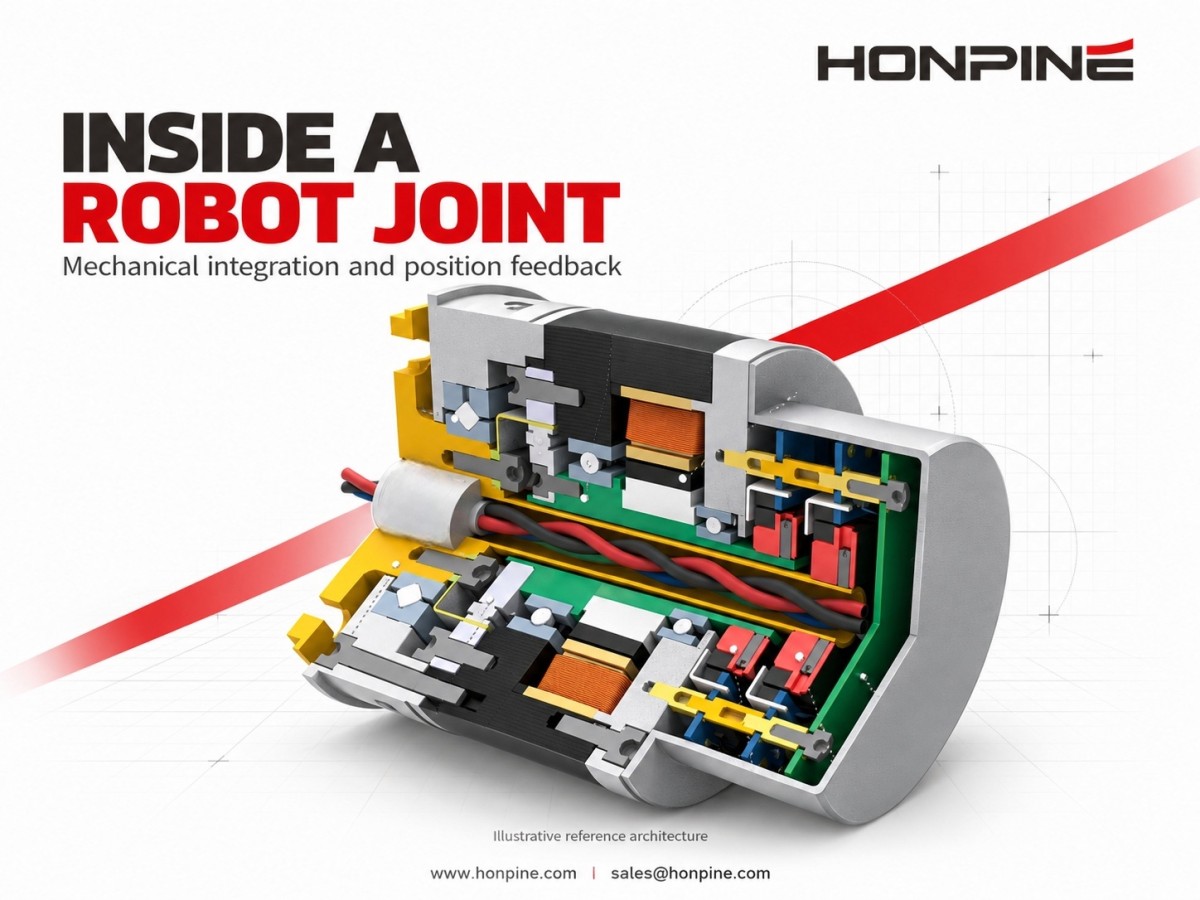
Der wichtigste Vorteil ist ein besserer Einblick in das Verhalten des Getriebes. Durch die Messung der tatsächlichen Ausgangsposition kann der Regler die Auswirkungen von Fehlern verringern, die ein motorseitiger Encoder nicht direkt erfasst.
Häufige Ursachen für getriebebedingte Positionierfehler sind:
Getriebespiel und Bewegungsverlust: Bei Richtungswechseln führt eine Motorbewegung möglicherweise nicht sofort zur erwarteten Bewegung am Ausgang.
Elastische Verformung: Getriebe, Riemen, Kupplungen und andere Übertragungskomponenten können sich unter Last verdrehen.
Übertragungsfehler: Fertigungs- und Montageabweichungen können zu Abweichungen von der idealen Winkelübertragung führen, selbst wenn das nominelle Übersetzungsverhältnis feststeht.
Temperatur und Verschleiß: Veränderungen der Betriebsbedingungen und des Bauteilzustands können das Übertragungsverhalten beeinflussen.
Bei einem einzelnen motorseitigen Encoder wird der Ausgangswinkel anhand der Motorposition und des Untersetzungsverhältnisses geschätzt. Für ein Untersetzungsverhältnis, das als Anzahl der Motorumdrehungen pro Ausgangsumdrehung definiert ist, gilt:
Geschätzter Ausgangswinkel = Motorwinkel ÷ Untersetzungsverhältnis
Bei dieser Berechnung müssen auch Drehrichtung und Referenzversätze berücksichtigt werden. Eine lastseitige Durchbiegung oder ein Bewegungsverlust wird dadurch nicht direkt gemessen.
Präzisere Regelung der Ausgangsposition
Bei einer typischen Anordnung mit zwei Regelkreisen liefert der Ausgangsencoder die Rückmeldung für den äußeren Positionsregelkreis, während der Motorencoder die Kommutierung und den inneren Drehzahlregelkreis unterstützt. Die Rückmeldung des Motorstroms stammt von der Strommessung, nicht vom Encoder selbst.
Mit dieser Anordnung kann der Regler auf die gemessene Ausgangsposition reagieren und einige getriebebedingte Fehler kompensieren.
Eine doppelte Rückmeldung beseitigt jedoch nicht alle Ursachen von Positionierfehlern. Die Leistung hängt weiterhin von der Encoder-Genauigkeit, der Montagequalität, der Kalibrierung, dem mechanischen Verhalten und der Reglereinstellung ab.
Auch strukturelle Verformungen hinter dem Ausgangsencoder, etwa eine Biegung eines Roboterarms oder Endeffektors, können damit nicht direkt gemessen werden.
Kompensation von Getriebespiel und elastischer Verformung
Nachdem beide Encoderwerte in dasselbe Bezugssystem umgerechnet wurden, kann der Regler die aus der Motorposition abgeleitete Ausgangsposition mit der gemessenen Ausgangsposition vergleichen.
Die Differenz kann helfen, Bewegungsverlust, elastische Verformung und andere Übertragungseffekte zu erkennen. Je nach Regelungsstrategie können diese Informationen für eine Rückkopplungskorrektur oder eine modellbasierte Kompensation genutzt werden.
Der praktische Nutzen besteht in geringeren Positionierfehlern. Das mechanische Getriebespiel bleibt bestehen, und das Verhalten bei Richtungsumkehr muss weiterhin unter repräsentativen Lasten und Drehzahlen überprüft werden.
Drehmomentschätzung bei geeigneter Gelenkauslegung
Bei einem Gelenk mit einem bekannten, kalibrierten elastischen Element kann die Winkelverformung über dieses Element zur Schätzung des übertragenen Drehmoments verwendet werden.
Die Rückmeldung zweier Encoder kann daher bei einigen nachgiebigen Gelenken und bei seriell elastischen Aktuatoren eine Drehmomentschätzung unterstützen.
Die Schätzung hängt vom Steifigkeitsmodell, der Encoder-Genauigkeit, der Reibung, der Hysterese, der Temperatur und dem dynamischen Verhalten ab. Ein gewöhnliches Getriebe wird nicht automatisch zu einem präzisen Drehmomentsensor, nur weil an beiden Enden Encoder installiert sind.
Wenn eine präzise Drehmomentmessung erforderlich ist, kann ein spezieller Gelenkdrehmomentsensor weiterhin die geeignete Wahl sein.
Zusätzliche Diagnoseinformationen
Unerwartete Abweichungen zwischen den motorseitigen und ausgangsseitigen Messwerten können auf ein abnormales Verhalten hinweisen, etwa auf Schlupf im Getriebe, übermäßige Verformung oder bestimmte Sensor- und Mechanikfehler.
Solche Vergleiche können die Fehlerüberwachung unterstützen. Sie gewährleisten nicht die Erkennung jeder Kollision oder jedes Fehlers. Für sicherheitsbezogene Anwendungen ist eine validierte Diagnose- und Reaktionsstrategie erforderlich.
Ist ein Gelenkmodul mit zwei Encodern immer besser als ein Modul mit einem Encoder?
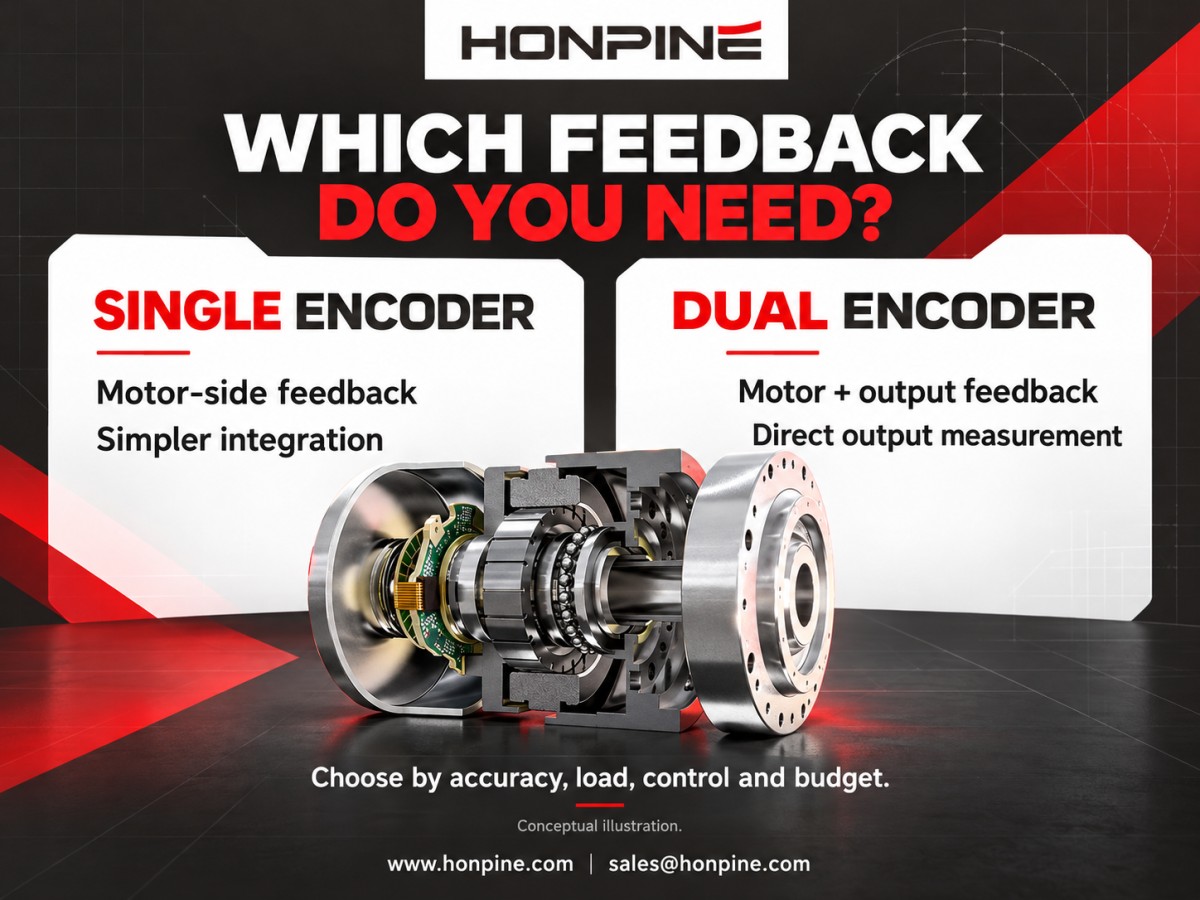
Nein. Zwei Encoder liefern zusätzliche Rückmeldungen, verursachen aber auch Kosten und zusätzliche Integrationsanforderungen.
Die geeignete Wahl hängt davon ab, ob eine direkte Messung am Ausgang für die Anwendung einen spürbaren Nutzen bietet.
Ein Robotergelenkmodul mit einem Encoder kann ausreichen, wenn das Gesamtsystem seine Anforderungen an Positionierung, Bewegung und Sicherheit erfüllt.
Wann kann ein einzelner Encoder ausreichen?
1. Die Übertragungsfehler liegen innerhalb der Anwendungstoleranz
Ein entsprechend ausgewähltes Präzisionsgetriebe kann mit motorseitiger Rückmeldung eine ausreichende Leistung bieten.
Geringes Getriebespiel und hohe Steifigkeit sind jedoch unterschiedliche Eigenschaften. Ein Getriebe kann ein sehr geringes Spiel aufweisen und sich unter Last dennoch deutlich torsional verformen.
Bewerten Sie die tatsächlichen Getriebespezifikationen und Lastbedingungen, anstatt davon auszugehen, dass sich alle Harmonic-Drive- oder RV-Getriebe gleich verhalten.
2. Die erforderliche Positionierleistung ist ohne Rückmeldung am Ausgang erreichbar
Einige Handhabungs-, Schweiß-, Spritz- und wiederkehrende Automatisierungsaufgaben lassen sich mit motorseitiger Rückmeldung effektiv ausführen.
Das Ergebnis muss am vollständigen Roboter überprüft werden. Allein aus der Encoderauflösung lässt sich keine bestimmte Genauigkeit des Endeffektors ableiten, beispielsweise ±0.1 mm. Genauigkeit und Wiederholgenauigkeit müssen außerdem getrennt bewertet werden.
3. Die Kraftregelung nutzt eine andere Messquelle
Einige Systeme verwenden einen sechsachsigen Kraft-/Drehmomentsensor am Endeffektor, um Interaktionskräfte zu messen, während die Gelenke hauptsächlich positionsgeregelt betrieben werden.
Bei solchen Anwendungen ist eine direkte Gelenkdrehmomentschätzung anhand zweier Encoder möglicherweise nicht erforderlich.
4. Kosten und einfache Integration haben Priorität
Ein zweiter Encoder kann die Bauteilkosten, den mechanischen Integrationsaufwand, die Anforderungen an die Signalverarbeitung und den Inbetriebnahmeaufwand erhöhen.
Der tatsächliche Kostenunterschied hängt von der Encodertechnologie, der Modulauslegung und dem Produktionsvolumen ab. Er sollte anhand von Lieferantenangeboten und nicht anhand eines pauschalen Prozentsatzes bewertet werden.
5. Lasten und Betriebsbedingungen sind vorhersehbar
Wenn das Lastprofil stabil ist und die Übertragungsfehler während des gesamten Betriebszyklus akzeptabel bleiben, kann der Leistungsvorteil eines zweiten Encoders begrenzt sein.
Die Betriebsdrehzahl allein bestimmt nicht die Antwort. Auch das dynamische Verhalten und die Regelungsstabilität müssen berücksichtigt werden.
Beispiel: Kraftgeregelte Reinigung mit einem mobilen Manipulator
Betrachten wir einen mobilen Manipulator, der einen sechsachsigen Kraft-/Drehmomentsensor am Endeffektor zur Regelung der Reinigungskontaktkraft verwendet.
Die Robotergelenke können positionsgeregelt betrieben werden, während ein Admittanzregler die Sollbewegung anhand der gemessenen Kontaktkraft anpasst.
Für diese Architektur kann ein Gelenkmodul mit einem Encoder in Kombination mit einem geeigneten Getriebe ausreichen, sofern Prüfungen eine akzeptable Nachführung, Kontaktkraftregelung und Stabilität bestätigen.
Wenn zukünftige Anforderungen eine handgeführte Einweisung oder eine Impedanzregelung im Gelenkraum umfassen, kann eine zusätzliche Rückmeldung von Vorteil sein. Mögliche Optionen sind Ausgangsencoder, spezielle Gelenkdrehmomentsensoren oder andere validierte Mess- und Schätzverfahren.
Die Wahl sollte sich nach der vorgesehenen Regelungsarchitektur und den Leistungsanforderungen richten.
Robotergelenkmodule mit einem oder zwei Encodern im Vergleich
Wie können zwei Encoder zur funktionalen Sicherheit von Robotern beitragen?
Eine doppelte Rückmeldung kann zu einer Sicherheitsarchitektur beitragen. Zwei Encoder bieten jedoch nicht automatisch die Fähigkeit zu Kategorie 3, PL d, PL e oder SIL 3.
Positionsrückmeldung für die Bewegungsregelung und Redundanz für die funktionale Sicherheit sind miteinander verbunden, stellen aber unterschiedliche Designfragen dar.
1. Kanalarchitektur und Fehler gemeinsamer Ursache
Zwei Sensoren an unterschiedlichen Orten sind nicht zwangsläufig unabhängige Sicherheitskanäle. Sie können dieselbe Stromversorgung, Elektronik, Kommunikationswege oder Umweltgefährdungen gemeinsam nutzen.
Bei der entsprechenden Bewertung nach ISO 13849-1 werden Maßnahmen gegen Fehler gemeinsamer Ursache anhand eines Punktesystems bewertet. Der häufig genannte Schwellenwert beträgt mindestens 65 von 100 Punkten, nicht „CCF ≤65 %“.
Unterschiedliche Montageorte oder Kommunikationsprotokolle allein belegen keine Konformität.
2. Integration in die erforderlichen Sicherheitsfunktionen
Sicherheitsbezogene Rückmeldungen müssen in die vollständige Sensor-, Logik- und Antriebsarchitektur integriert werden.
Je nach Anwendung können die erforderlichen Funktionen sicheres Stoppen, Geschwindigkeitsbegrenzung, Positionsbegrenzung oder Bremssteuerung umfassen.
Fehlerschwellen und Reaktionszeiten müssen aus den Systemanforderungen abgeleitet werden. Ein fester Grenzwert für Encoderabweichungen, etwa ±0.5°, sollte nicht als universelle Einstellung betrachtet werden.
Bei kollaborativen Anwendungen mit Leistungs- und Kraftbegrenzung hängen zulässige Kontaktbedingungen unter anderem von der betroffenen Körperregion, der Kontaktart, der Kraft und dem Druck ab. Ein einzelner Grenzwert von 150 N ist kein allgemeingültiges Kriterium für den sicheren Kontakt zwischen Mensch und Roboter.
3. Zuverlässigkeit und Diagnoseabdeckung
Bei einer Sicherheitsbewertung werden Architektur, Zuverlässigkeit der Bauteile, Diagnoseabdeckung und Fehler gemeinsamer Ursache berücksichtigt.
Die Wahrscheinlichkeit eines gefährlichen Ausfalls pro Stunde, PFHD, lässt sich nicht einfach berechnen, indem man zwei Ausfallraten von Encodern parallel schaltet.
Zur Orientierung gelten für PL d und PL e folgende PFHD-Bereiche:
PL d: 10⁻⁷ ≤ PFHD < 10⁻⁶ pro Stunde.
PL e: 10⁻⁸ ≤ PFHD < 10⁻⁷ pro Stunde.
Allein die Einhaltung eines Zahlenbereichs weist den Performance Level nicht nach; auch die übrigen geltenden Anforderungen müssen erfüllt sein.
4. Fehlererkennung und geeignete Sicherheitsreaktion
Ein korrekt ausgelegtes System kann eine Abweichung der Rückmeldungen nutzen, um bestimmte Fehler zu erkennen und eine angemessene Reaktion auszulösen.
Die Encoderanzahl allein entscheidet jedoch nicht darüber, ob ein System ausfallsicher ist. Ein einzelner physischer Encoder kann unabhängige Messkanäle und Diagnosen für sicherheitsbezogene Anwendungen enthalten, sofern er in einen geeigneten Sicherheitsregler integriert ist.
Daher ist weder die Annahme richtig, dass jedes System mit einem Encoder nach jedem Encoderfehler unkontrollierbar wird, noch die Annahme, dass jedes System mit zwei Encodern ein bestimmtes Sicherheitsintegritätsniveau erreicht.
Warum kann eine Rückmeldung von zwei Encodern bei humanoiden Robotergelenken nützlich sein?
Humanoide Roboter verfügen über zahlreiche Gelenke und müssen mit wechselnden Lasten, Anforderungen an das Gleichgewicht und häufigem Kontakt mit der Umgebung umgehen.
Diese Eigenschaften machen eine präzise Rückmeldung des Gelenkzustands wertvoll. Die Sensorarchitektur unterscheidet sich jedoch je nach Roboterauslegung, und zwei Encoder sollten nicht als universelle Lösung vorausgesetzt werden.
Bessere Beobachtung des Übertragungsverhaltens
Bei einem Getriebegelenk können sich Motorbewegung und Ausgangsbewegung aufgrund von Getriebespiel, Übertragungsfehlern oder elastischer Verformung unterscheiden.
Ein motorseitiger Encoder misst nur die Motorposition. Ein Ausgangsencoder liefert zusätzlich direkte Informationen über den tatsächlichen Gelenkwinkel.
Dadurch können dem Roboterregler bessere Informationen zur Gelenkposition zur Verfügung stehen.
Messung lastabhängiger Verformung
Wenn ein Roboter sein Gewicht verlagert, einen Fuß aufsetzt oder eine externe Last handhabt, können sich seine Gelenke und Getriebekomponenten verformen.
Ein gezielt nachgiebiges Gelenk, beispielsweise ein seriell elastischer Aktuator, kann zusätzliche Relativbewegungen über sein elastisches Element aufweisen.
Die Messung beider Seiten des Getriebes kann helfen, dieses Verhalten zu erfassen. In Verbindung mit einem geeigneten Modell kann die Rückmeldung Regelung und Schätzung unterstützen.
Zwei Encoder allein gewährleisten jedoch kein dynamisches Gleichgewicht. Die Gesamtleistung hängt außerdem von der mechanischen Auslegung des Roboters, der Trägheitssensorik, den Kontaktinformationen, der Zustandsschätzung und den Regelalgorithmen ab.
Absolute Ausgangsposition beim Start
Ein absoluter Ausgangsencoder kann beim Einschalten die Gelenkposition innerhalb seines Messbereichs melden und so die Notwendigkeit einer Referenzfahrt verringern.
Diese Fähigkeit beruht auf der absoluten Messtechnologie des Encoders, nicht auf der Verwendung von zwei Encodern.
Auch ein einzelner Encoder kann absolut messen, während eine Anordnung mit zwei Encodern inkrementelle Sensoren verwenden kann.
Kalibrierung, gegebenenfalls die Erfassung von Umdrehungen und Prüfungen beim Start bleiben erforderlich. Die Kenntnis des Gelenkwinkels beim Einschalten garantiert für sich genommen nicht, dass ein humanoider Roboter sicher stehen oder sich in Bewegung setzen kann.
Wie wählen Sie zwischen Gelenkmodulen mit einem und mit zwei Encodern?
Gehen Sie von den Anforderungen des vollständigen Roboters aus und bestimmen Sie anschließend, welche Rückmeldung an jedem Gelenk benötigt wird.
Berücksichtigen Sie die folgenden Fragen:
Welche Genauigkeit und Wiederholgenauigkeit der Ausgangsposition sind erforderlich?
Wie viel Getriebespiel, Bewegungsverlust und Torsionsverformung treten unter der erwarteten Last auf?
Wird die Kraftregelung eine Motorstromschätzung, ein Modell des elastischen Elements, einen Gelenkdrehmomentsensor oder einen Kraft-/Drehmomentsensor am Endeffektor verwenden?
Unterstützt der Regler den Betrieb mit zwei Regelkreisen und eine geeignete Einstellung?
Wird beim Start eine absolute Ausgangsposition benötigt?
Welche Diagnose- und Sicherheitsfunktionen muss das System bereitstellen?
Rechtfertigt der Leistungsvorteil die zusätzlichen Integrationskosten?
Ein einzelner Encoder kann eine geeignete Lösung sein, wenn das Gesamtsystem seine Anforderungen mit motorseitiger Rückmeldung erfüllt.
Ein Robotergelenkmodul mit zwei Encodern ist eine erwägenswerte Option, wenn die direkte Messung am Ausgang klare Vorteile bei der Positionierung, der Überwachnung des Übertragungsverhaltens oder der Regelung nachgiebiger Gelenke bietet.
Wenn Sie für ein neues Projekt Robotergelenkmodule auswählen, besprechen Sie Ihre Positionierziele, Ihr Lastprofil, Ihre Kraftregelungsstrategie und Ihre Anforderungen an die Rückmeldung mit HONPINE.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Was ist der Unterschied zwischen Robotergelenkmodulen mit einem und zwei Encodern?Benötigt Ihr Roboter ein Gelenkmodul mit zwei Encodern, oder reicht ein einzelner Encoder aus? Die Antwort hängt von den Anforderungen an die Positionierung, dem Übertragungsverhalten, der Strategie zur Kraftregelung und dem Budget ab. Dieser Leitfaden vergleicht die Rückmeldung auf Motor- und Abtriebsseite, erklärt, in welchen Fällen zwei Encoder die Regelung verbessern können, und beleuchtet Kosten und Einschränkungen. Erfahren Sie, wann ein einzelner Encoder Ihren Anforderungen genügt und wann sich eine zusätzliche Rückmeldung auf der Abtriebsseite lohnt.
 RV-Getriebe vs. Wellgetriebe: So wählen Sie das richtige Getriebe für Roboterachsen aus?RV-Getriebe oder Wellgetriebe: Welches Getriebe eignet sich für Ihre Roboterachse? Die Antwort hängt von Drehmoment, Steifigkeit, Genauigkeit, Einbauraum und Betriebsbedingungen ab. Dieser Leitfaden vergleicht die Funktionsprinzipien und fünf wichtige Leistungsfaktoren und erläutert anschließend, wie Sie Achslasten, Getriebelebensdauer, Temperatur und Schmierung bewerten. Ob Sie eine Basis-, Schulter-, Ellbogen- oder Handgelenkachse eines Roboters konstruieren – anhand dieser Kriterien können Sie das Getriebe passend zu den Anforderungen der jeweiligen Achse auswählen.
 Wie findet man einen zuverlässigen Lieferanten für Roboter-Gelenkantriebe?Die Wahl des richtigen Lieferanten für Roboter-Gelenkantriebe ist entscheidend für zuverlässige Leistung, reibungslose Integration und langfristigen Projekterfolg. Neben den Produktspezifikationen müssen Sie auch die technische Kompetenz, Produktionskapazität und den Kundendienst eines Lieferanten verstehen. In diesem Leitfaden erläutert Allen Li, Gründer von HONPINE, wie diese drei Faktoren bei der Beschaffung von harmonischen und planetaren Gelenkantrieben für Robotik und industrielle Automatisierung bewertet werden können.
 Harmonic-Getriebe vs. harmonischer Drehantrieb: Was ist besser für CNC-Werkzeugmaschinen?Die Wahl zwischen einem Harmonic-Getriebe und einem harmonischen Drehantrieb ist eine wichtige Entscheidung bei der Konstruktion von CNC-Werkzeugmaschinen. Beide Lösungen bieten hochpräzise Bewegungssteuerung, unterscheiden sich jedoch hinsichtlich Integration, Installationsanforderungen, Steifigkeit und Systemflexibilität. Bei CNC-Rundtischen für die vierte Achse und kompakten Fünfachs-Bearbeitungssystemen kann die Auswahl des richtigen Harmonic-Antriebs die Maschinenleistung erheblich beeinflussen. In diesem Artikel vergleicht Theodore Li, Technischer Direktor bei HONPINE, Harmonic-Getriebe und harmonische Drehantriebe, um Ingenieuren zu helfen, die am besten geeignete Lösung für ihre CNC-Anwendungen zu finden.





Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Was ist der Unterschied zwischen Robotergelenkmodulen mit einem und zwei Encodern?Benötigt Ihr Roboter ein Gelenkmodul mit zwei Encodern, oder reicht ein einzelner Encoder aus? Die Antwort hängt von den Anforderungen an die Positionierung, dem Übertragungsverhalten, der Strategie zur Kraftregelung und dem Budget ab. Dieser Leitfaden vergleicht die Rückmeldung auf Motor- und Abtriebsseite, erklärt, in welchen Fällen zwei Encoder die Regelung verbessern können, und beleuchtet Kosten und Einschränkungen. Erfahren Sie, wann ein einzelner Encoder Ihren Anforderungen genügt und wann sich eine zusätzliche Rückmeldung auf der Abtriebsseite lohnt.
 RV-Getriebe vs. Wellgetriebe: So wählen Sie das richtige Getriebe für Roboterachsen aus?RV-Getriebe oder Wellgetriebe: Welches Getriebe eignet sich für Ihre Roboterachse? Die Antwort hängt von Drehmoment, Steifigkeit, Genauigkeit, Einbauraum und Betriebsbedingungen ab. Dieser Leitfaden vergleicht die Funktionsprinzipien und fünf wichtige Leistungsfaktoren und erläutert anschließend, wie Sie Achslasten, Getriebelebensdauer, Temperatur und Schmierung bewerten. Ob Sie eine Basis-, Schulter-, Ellbogen- oder Handgelenkachse eines Roboters konstruieren – anhand dieser Kriterien können Sie das Getriebe passend zu den Anforderungen der jeweiligen Achse auswählen.
 Wie findet man einen zuverlässigen Lieferanten für Roboter-Gelenkantriebe?Die Wahl des richtigen Lieferanten für Roboter-Gelenkantriebe ist entscheidend für zuverlässige Leistung, reibungslose Integration und langfristigen Projekterfolg. Neben den Produktspezifikationen müssen Sie auch die technische Kompetenz, Produktionskapazität und den Kundendienst eines Lieferanten verstehen. In diesem Leitfaden erläutert Allen Li, Gründer von HONPINE, wie diese drei Faktoren bei der Beschaffung von harmonischen und planetaren Gelenkantrieben für Robotik und industrielle Automatisierung bewertet werden können.
 Harmonic-Getriebe vs. harmonischer Drehantrieb: Was ist besser für CNC-Werkzeugmaschinen?Die Wahl zwischen einem Harmonic-Getriebe und einem harmonischen Drehantrieb ist eine wichtige Entscheidung bei der Konstruktion von CNC-Werkzeugmaschinen. Beide Lösungen bieten hochpräzise Bewegungssteuerung, unterscheiden sich jedoch hinsichtlich Integration, Installationsanforderungen, Steifigkeit und Systemflexibilität. Bei CNC-Rundtischen für die vierte Achse und kompakten Fünfachs-Bearbeitungssystemen kann die Auswahl des richtigen Harmonic-Antriebs die Maschinenleistung erheblich beeinflussen. In diesem Artikel vergleicht Theodore Li, Technischer Direktor bei HONPINE, Harmonic-Getriebe und harmonische Drehantriebe, um Ingenieuren zu helfen, die am besten geeignete Lösung für ihre CNC-Anwendungen zu finden.
 Wie wählt man Harmonic-Gelenkantriebe für einen 7-DOF-Roboterarm aus?Ich bin Theodore Li, Technischer Direktor bei HONPINE. Die Auswahl von Harmonic-Gelenkantrieben für einen 7-DOF-Roboterarm beginnt mit den Anforderungen an Drehmoment, Gewicht und Montage jedes Gelenks. Dieser Leitfaden verwendet eine Konfiguration mit TCHL 20 für die Schulter und TCHL 14 für das Handgelenk als Beispiel und behandelt anschließend Drehmomenterfassung, nachgiebige Regelung und Überlegungen zur HAG-Serie für anspruchsvolle Robotikanwendungen.