










Kompaktes, leichtes Planeten-Gelenkmodul mit hoher Geschwindigkeit und Stoßfestigkeit


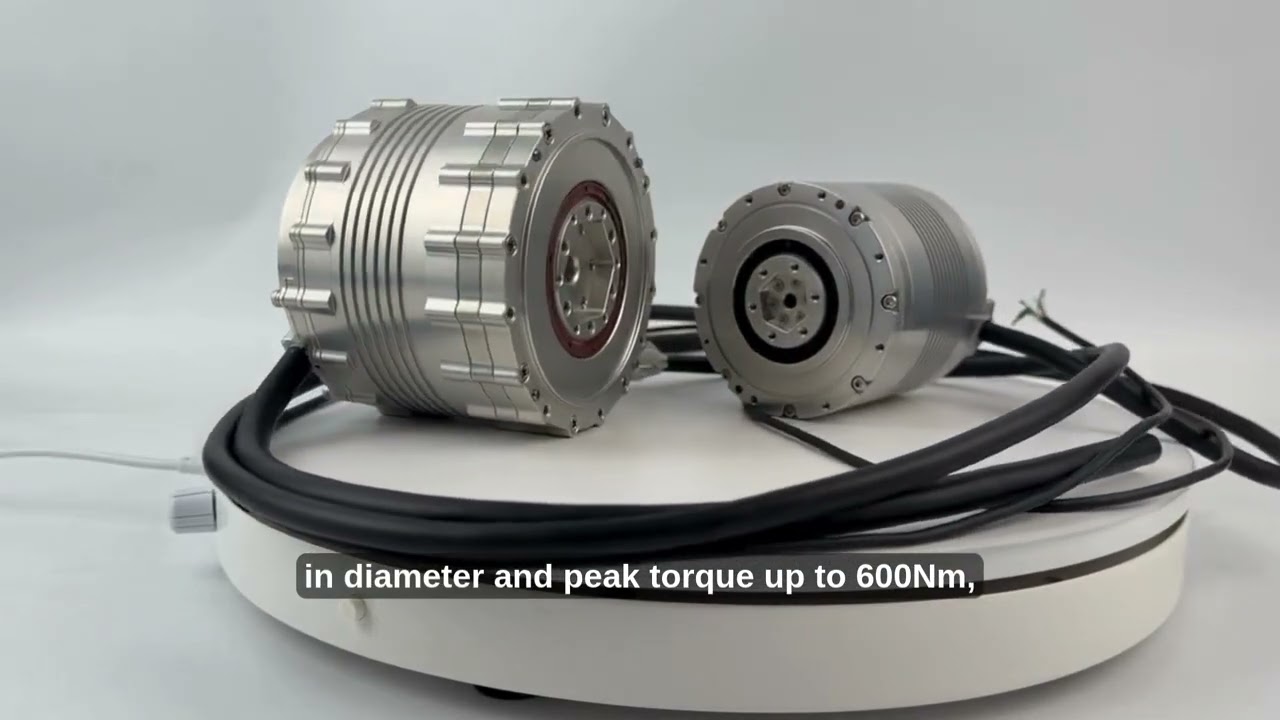
● Einführung
Dank zentraler Vorteile wie hoher Drehzahl, Stoßfestigkeit sowie einer kompakten und leichten Bauweise ist das Standard-Planetengetriebemodul zur bevorzugten Lösung für Hochlastantriebe in humanoiden Robotern, Spezialrobotern, Logistik-AGVs und der industriellen Automatisierung geworden. Es treibt die Weiterentwicklung der Roboterleistung und die Erschließung weiterer Anwendungsszenarien voran.
Anwendung
● Hohe Drehmomentdichte und Leistungsfähigkeit
Mehrstufige Planetengetriebestruktur: Durch die Kombination mehrerer Getriebestufen kann eine Drehmomentdichte von über 20 N·m/kg erreicht werden. Damit eignet sie sich für die Anforderungen an Hochlastantriebe in Hüft- und Beingelenken sowie anderen Bereichen von Robotern.
Hohe Spitzendrehmomentleistung: Liefert ein höheres Spitzendrehmoment und erfüllt damit den Bedarf an momentaner Leistung in dynamischen Bewegungsszenarien.
● Stoßfestigkeit und hohe Zuverlässigkeit
Vorteile der Planetengetriebeübertragung: Der Zahneingriff verteilt Stoßkräfte. Das System hält anspruchsvollen Betriebsbedingungen wie Notstopps und häufigen Lastwechseln stand und eignet sich für hochdynamische Szenarien wie das Gehen und Springen zweibeiniger Roboter.
Beherrschbarkeit der Serienfertigung: Die Planetengetriebelösung basiert auf ausgereifter Technologie und bietet eine hohe Konsistenz und Zuverlässigkeit in der Serienfertigung. Sie eignet sich für den großflächigen Einsatz.
● Kompakte Bauweise und leichtes Design
Hoher Integrationsgrad: Die verschachtelte Anordnung von Planetengetriebe, rahmenlosem Motor, Encoder und weiteren Komponenten reduziert das Volumen im Vergleich zu herkömmlichen Lösungen um 30 %.
Leichtbaumaterialien: Hochfeste Legierungen und eine kompakte Anordnung erfüllen die strengen Anforderungen humanoider Roboter an geringes Gewicht und hohe Energieeffizienz.
● Hohe Präzision und geringer Energieverbrauch
Geringes Rastmoment und Regelkreis mit zwei Encodern: Verringert Drehmomentrippel. In Kombination mit zwei Absolutencodern (Motorseite und Abtriebsseite) wird eine Wiederholpositioniergenauigkeit von ±0,05° erreicht.
Optimierung des Übertragungswirkungsgrads: Der Übertragungswirkungsgrad des Planetengetriebes liegt bei über 80 %.
● Koordinierte Mehrachsensteuerung
Unterstützt das CAN-Bus-Protokoll und erfüllt die Anforderungen an koordinierte Bewegungen von Robotern mit mehreren Freiheitsgraden.
● Wirtschaftlichkeit und einfache Wartung
Wartungsfreies Design: Die stabile Struktur des Planetengetriebes erfordert keine regelmäßige Schmierung und senkt so die langfristigen Nutzungskosten.
Modulare Schnittstellen: Das standardisierte Design erleichtert den schnellen Austausch und die Aufrüstung und verkürzt die Entwicklungszyklen von Robotern.
Merkmale
● Antriebseinheit
Rahmenloser Drehmomentmotor: Bietet eine kompakte Antriebsquelle und eignet sich für Anforderungen an eine hohe dynamische Reaktionsfähigkeit.
Zweistufiges Planetengetriebe: Optimiert den Platzbedarf durch eine verschachtelte Getriebestruktur und verbessert die Effizienz der Drehmomentübertragung.
● Sensorik und Steuerung
Zwei Absolutencoder (Motorseite und Abtriebsseite): Unterstützen eine vollständig geschlossene Regelung und verbessern die Positioniergenauigkeit.
Reibungsbremse: Gewährleistet Sicherheit beim Notstopp und Stabilität beim Anfahren aus dem Stillstand.
● Kommunikationsmodul
Unterstützt das CAN-Bus-Protokoll und ist mit der koordinierten Mehrachsensteuerung kompatibel.
Spezifikation
Blatt 1
- planetary reducer
- robot joint motor
- robot joint module
- joint motor
- joint module
- planetary joint module
- frameless torque motor
- Planetengetriebemotor mit Gelenk
- Motor für Roboterhund
- Motor für humanoide Roboter
- planetary gear
- precision
- planetary
- 90
- torque motor
- humanoid robot
- integrated joint module
- rahmenloser Motor




