Leitfaden zur Abstimmung von Harmonic Drives für NEMA 17 und NEMA 23: Schrittmotoren mit Harmonic-Drive-Getrieben kombinieren
Ein NEMA-17-Schrittmotor, der an einHarmonic-Getriebe mit einer Übersetzung von 100:1 angeflanscht ist, gehört zu den häufigsten Kombinationen in der Desktop-Robotik, der Laborautomatisierung und bei Rundtakttischen. Gleichzeitig wird diese Kombination besonders häufig falsch ausgewählt – denn die entscheidenden Prüfungen sind nicht die, mit denen üblicherweise zuerst begonnen wird.
Kurz zusammengefasst:
1. Die Kombination ist beliebt, weil sich die beiden Komponenten gegenseitig ergänzen. Ein Schrittmotor ermöglicht eine kostengünstige, einfache Positionierung im offenen Regelkreis; ein Harmonic Drive wandelt diese in ein hohes Drehmoment, eine Auflösung im Bogensekundenbereich und nahezu spielfreien Betrieb um.
2. Acht Größen müssen aufeinander abgestimmt werden, drei davon sind jedoch entscheidend: die Montageschnittstelle, das Anlaufmoment ohne Last auf der Eingangsseite und die Überlastgrenzen. Das Anlaufmoment auf der Eingangsseite wird am häufigsten übersehen. Es erklärt, warum ein kleiner Schrittmotor einen großen Harmonic-Drive-Rahmen nicht antreiben kann – und hat nichts mit der Übersetzung zu tun.
3. Die eigentliche Schwachstelle ist der unbemerkte Ausfall. Ein Schrittmotor im offenen Regelkreis verliert Schritte, ohne einen Fehler zu melden. EinHarmonic Drive, der sein zulässiges kurzzeitiges Drehmoment überschreitet, rutscht über die Verzahnung und beschädigt seine Zahnflächen dauerhaft. Zusammen bedeutet das: Ein Fehler kann auftreten, ohne dass überhaupt ein Signal ausgegeben wird. Die technische Konsequenz lautet daher: den Regelkreis schließen oder ausreichend Sicherheitsreserve vorsehen.
Warum werden Schrittmotor und Harmonic Drive so häufig kombiniert?
Drei Schwachpunkte, die ein Harmonic Drive ausgleicht
Drei wirtschaftliche Gründe, warum OEMs diese Kombination immer wieder wählen
Das beste Kostenmodell. Ein Schrittmotor mit einem Takt-/Richtungs-Treiber kostet deutlich weniger als ein Servomotor mit Encoder und Servoregler. Der Harmonic Drive ist zwar die größte Einzelposition, doch die Gesamtkosten liegen weiterhin deutlich unter denen einer Servomotor-Harmonic-Drive-Lösung. Bei hohen Präzisionsanforderungen und geringen Anforderungen an die Dynamik bietet diese Kombination das beste Preis-Leistungs-Verhältnis.
Kein Tuning. Die Takt-/Richtungs-Schnittstelle erfordert weder eine PID-Abstimmung noch eine Encoder-Verkabelung. Bei OEM-Anlagen, Laborgeräten und Produkten mit kleinen Stückzahlen sinken sowohl die Entwicklungszeit als auch die erforderlichen Fachkenntnisse erheblich.
Ausgereifte, herstellerunabhängige Versorgung. NEMA-Baugrößen sind weltweit gängige Produkte mit mehreren Lieferanten und einfacher Austauschbarkeit; auch Harmonic Drives sind Standardprodukte. Diese Kombination bietet die niedrigsten Hürden für einen Lieferantenwechsel und eine Weiterentwicklung.
Was „NEMA“ an der Montageschnittstelle tatsächlich bedeutet
NEMA steht für National Electrical Manufacturers Association. In der Antriebstechnik bezeichnet „NEMA-Motor“ fast immer einen Schrittmotor, dessen Baugröße nach einem NEMA-Rahmenmaß standardisiert ist: Die Rahmennummer entspricht der Flanschbreite in Zoll. Da Flanschabmessungen, Abstände der Befestigungsbohrungen und Wellendurchmesser standardisiert sind, können Motoren verschiedener Hersteller ausgetauscht werden. Deshalb ist die Baugröße – und nicht die Marke – der Ausgangspunkt für die Auswahl.
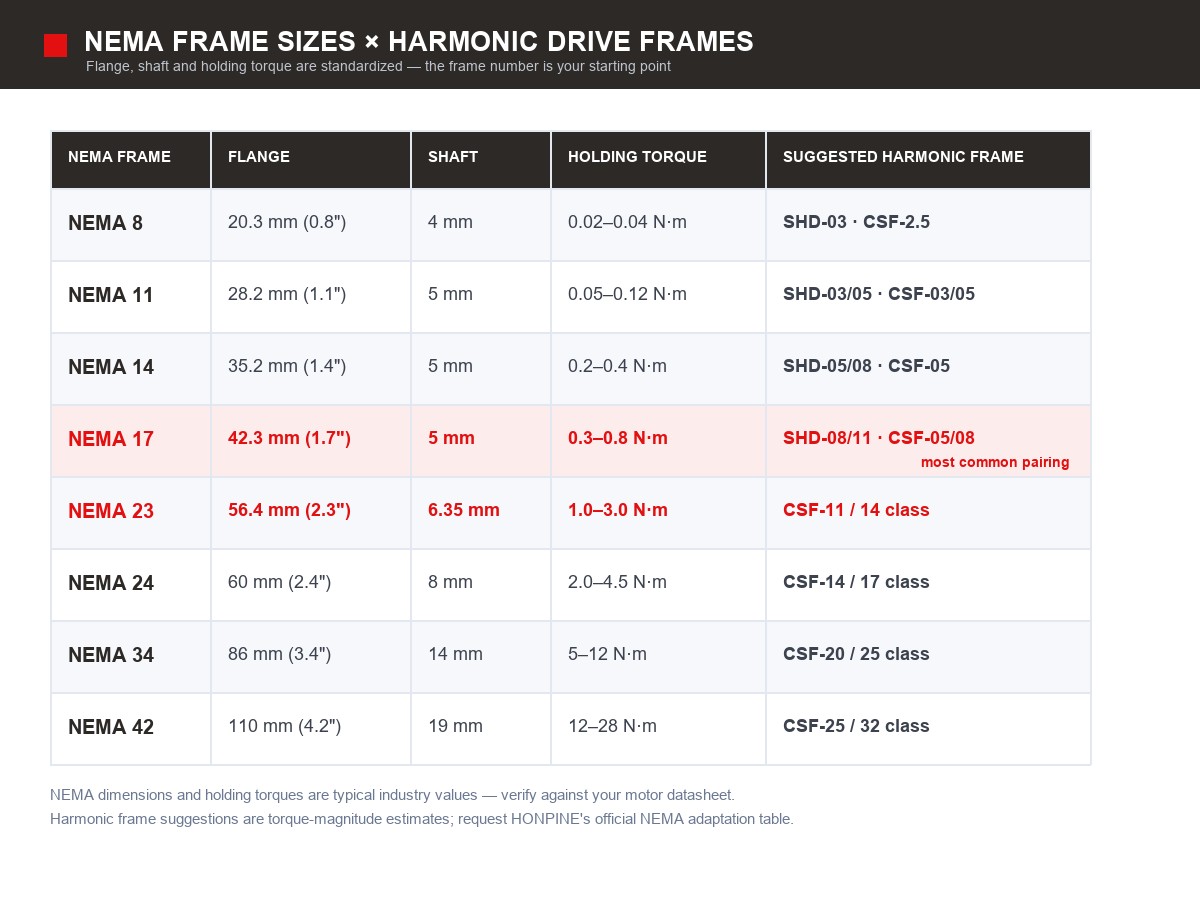
NEMA-Baugrößen und passende Harmonic-Drive-Rahmen
NEMA-Abmessungen und Haltemomente sind typische Branchenwerte und unterscheiden sich je nach Hersteller. Legen Sie Ihre Auslegung stets anhand des Datenblatts des konkret verwendeten Motors fest. Die oben genannten Vorschläge für Harmonic-Drive-Rahmen basieren auf der Drehmomentgröße und sind analytische Schätzungen; HONPINE stellt auf Anfrage die offizielle Zuordnungstabelle für die einzelnen Rahmen bereit.
Flansch, Welle und Eingangstyp: Warum ein Direkteingang für den Motor wichtig ist
Die Schnittstelle umfasst drei Unterpunkte. Ist dieser Schritt falsch, sind alle späteren Berechnungen hinfällig:
1. Flansch. Die NEMA-Baugröße legt Flanschgröße, Befestigungsbohrungsabstände und Zentrierbunddurchmesser fest.
2. Eingangstyp. Harmonic-Drive-Getriebe sind mit Welleneingang oder Direkteingang für den Motor erhältlich. Beim Direkteingang (Hohleingangswelle mit Klemmring) ist die axiale Baulänge am geringsten und es ist keine Kupplung erforderlich; bei einem Welleneingang wird eine separate Kupplung benötigt.
3. Wellenpassung. Der Wellendurchmesser des Motors muss zur Toleranz der Harmonic-Drive-Eingangsbohrung passen (typischerweise h7/H7); außerdem sind Passfeder oder Klemmverfahren zu berücksichtigen.
Bei der Teilenummerierung der HONPINE-Mini-Harmonic-Drive-Getriebe kennzeichnet der Eingangs-/Ausgangscode diese Merkmale direkt. Bei einem Modell wie CSF-05-XXX-2XH-A steht 2XH für den direkten Motoranschluss und 1U für den Welleneingang; die Ausgangsposition A bezeichnet einen Flansch, während B / C / D / E / U Wellen- oder andere Ausgangsformen kennzeichnen. Wählen Sie bei der Abstimmung auf einen NEMA-Motor zuerst die Eingangsoption 2XH – dadurch entfallen sowohl die Kupplung als auch der Adapterflansch.
Die acht Prüfschritte für die Abstimmung – der Reihe nach
1. Kompatibilität der Schnittstelle
Prüfen Sie dies zuerst. Gleichen Sie alle fünf Merkmale mit der Zeichnung des tatsächlich verwendeten Motors ab: Flanschgröße, Befestigungsbohrungsbild, Eingangstyp, Wellenpassung und Klemmverfahren.
2. Übersetzungsauswahl: von beiden Seiten eingegrenzt
Die Übersetzung wird gleichzeitig durch zwei Anforderungen begrenzt:
Abtriebsdrehzahl: erforderliche Übersetzung ≥ Motordrehzahl im Betrieb ÷ gewünschte Abtriebsdrehzahl
Abtriebsmoment: erforderliche Übersetzung ≥ erforderliches Abtriebsmoment ÷ (Motormoment bei der Zieldrehzahl × Wirkungsgrad)
Standard-Übersetzungsstufen bei Harmonic Drives: 30 / 50 / 80 / 100 / 120 / 160. Nehmen Sie den größeren der beiden berechneten Werte und runden Sie auf die nächste Standardstufe auf. Beachten Sie die Wirkungsgrade: Topfbauformen (CSF) erreichen ungefähr 70–85 %, Hutbauformen (SHD) liegen etwas darunter, und der Wirkungsgrad sinkt mit zunehmender Übersetzung. Rechnen Sie niemals mit 100 %.
3. Prüfung des Abtriebsmoments in vier Stufen
Ein Harmonic-Drive-Getriebe hat nicht nur eine Drehmomentgrenze, sondern vier – und alle vier müssen eingehalten werden.
Beachten Sie auch die internen Verhältnisse: Bei der Mini-Serie beträgt das Verhältnis von maximalem Momentandrehmoment zu Nenndrehmoment etwa 2,2–3,1×, das von Anlauf-/Stopp-Spitzendrehmoment zu Nenndrehmoment etwa 1,9–2,2×. Wenden Sie nicht die allgemeine Branchenregel „für Spitzen das 3- bis 5-Fache vorsehen“ an, sondern verwenden Sie die Werte im Datenblatt des konkreten Modells.
4. Anlaufmoment ohne Last auf der Eingangsseite (die am häufigsten übersehene Prüfung)
Das Motormoment muss das Anlaufmoment ohne Last (Schleppmoment) am Eingang des Harmonic-Drive-Getriebes überwinden. Dieser Wert ist auf die Eingangsseite bezogen und wird daher direkt mit dem Motormoment verglichen – er wird nicht mit der Übersetzung multipliziert.
Warum dieser Wert entscheidend ist: Je größer der Harmonic-Drive-Rahmen, desto höher ist das Anlaufmoment ohne Last auf der Eingangsseite. Nähert es sich dem verfügbaren Motormoment an oder übersteigt es dieses, kann der Motor das Getriebe entweder nicht drehen oder läuft mit starker Überhitzung – unabhängig von Übersetzung und Abtriebsmoment. Das ist der tatsächliche Grund, warum ein kleiner Schrittmotor nur einen kleinen Harmonic-Drive-Rahmen antreiben kann, und die Ursache vieler Auswahlfehler.
Ausführungen mit spielfreiem Betrieb (vorgespannt) haben ein zwei- bis viermal höheres Schleppmoment als Standardausführungen. Wenn nahezu spielfreier Betrieb gefordert ist, muss dafür zusätzliches Motormoment eingeplant werden.
Hinweis zur Definition: In öffentlich verfügbaren Quellen finden sich für diesen Parameter zwei widersprüchliche Konventionen. Nach der einen wird das Schleppmoment direkt als Wert auf der Eingangsseite verglichen, nach der anderen wird es vor dem Vergleich mit der Übersetzung multipliziert. Daraus ergeben sich Schlussfolgerungen, die sich um eine Größenordnung unterscheiden können. Klären Sie dies vor der Verwendung: Maßgeblich ist die Definition im Datenblatt des Herstellers (Messpunkt: Eingangs- oder Ausgangsseite). Verwenden Sie keine ungeprüfte Formel aus zweiter Hand.
5. Betriebspunkt des Motors: Kennlinie statt Haltemoment verwenden
Das Haltemoment ist ein statischer Wert. Für die Auswahl muss das Moment bei der Zieldrehzahl aus der Drehzahl-Drehmoment-Kennlinie abgelesen werden. Gängige technische Praxis:
Dauerbetriebspunkt ≤ 70 % des bei dieser Drehzahl verfügbaren Drehmoments
Kurzzeitiger Spitzenbetriebspunkt ≤ 85 % des bei dieser Drehzahl verfügbaren Drehmoments
Ein nicht intuitiver Hinweis: Ein lang bauender Motor mit kleinerem Rahmen (beispielsweise ein 60 mm langer NEMA 17) kann zwar ein Haltemoment von 0,8 N·m erreichen, doch aufgrund der höheren Rotorträgheit und Induktivität kann sein Drehmoment bei 400 rpm deutlich unter dem eines NEMA 23 mit Standardgehäuse liegen. Sie sparen Flanschfläche und verlieren dynamische Leistung.
6. Reflektierte Trägheit und Vermeidung von Resonanzen
Die auf die Motorwelle reflektierte Lastträgheit beträgt J_reflected = J_load ÷ i², wobei i die Übersetzung ist. Bei Schrittmotorsystemen im offenen Regelkreis ist ein strikter Trägheitsabgleich selten erforderlich, Resonanzen müssen jedoch vermieden werden: Ein Schrittmotor mit hoher Mikroschrittauflösung und hoher Übersetzung kann die Eigenfrequenz des Systems in den Ansteuerfrequenzbereich verschieben. Dies äußert sich in Schrittverlusten und hörbarem Pfeifen. Abhilfe: den Resonanzbereich meiden, Dämpfung oder eine Trägheitsscheibe hinzufügen oder auf einen Schrittmotor mit geschlossenem Regelkreis umsteigen.
7. Auflösung und Wiederholgenauigkeit getrennt berechnen
Auflösung (theoretisch) = Schrittwinkel ÷ Übersetzung ÷ Mikroschritteinstellung
Wiederholgenauigkeit (der Wert, den Sie zusichern können) = Umkehrspiel + eigener Positionierfehler des Schrittmotors + Hysterese, zusammengefasst
Auflösung ist nicht gleich Genauigkeit. Selbst bei sehr hoher Mikroschrittauflösung liegt der tatsächliche Positionierfehler eines Schrittmotors im offenen Regelkreis weiterhin bei etwa ±5 % eines Vollschritts. Begrenzende Faktoren sind Schwankungen des Rastmoments und magnetische Nichtlinearität.
8. Lebensdauer und Wärme
Die Ermüdungslebensdauer des Flexsplines begrenzt die Gesamtlebensdauer eines Harmonic-Drive-Getriebes und hängt vom Lastkollektiv ab. Eine kurzzeitige Überlastung kann Ermüdungsrisse im Zahnfuß auslösen und innerhalb weniger hundert Stunden zum Ausfall führen.
Die zulässige Eingangsdrehzahl des Wellengeneratorlagers darf nicht überschritten werden. Für die Mini-Serie gilt: SHD-03/05 sind für 10.000 rpm und SHD-08/11 für 8.500 rpm zugelassen; die zulässige mittlere Drehzahl ist mit 3.500–6.500 rpm noch niedriger.
Schmierfett ist die zweithäufigste Ausfallursache. Die Wärme aus dem Dauerbetrieb des Schrittmotors wird über den Flansch übertragen und verkürzt die Schmierfettlebensdauer erheblich.
Ein mit vollem Strom betriebener Schrittmotor kann sich um 80 K erwärmen. Ein thermischer Ausfall zeigt sich typischerweise erst nach 20–40 Minuten Betrieb – bei einem kurzen Prüfstandstest tritt er nicht auf.
Rechenbeispiel: NEMA 17 mit einem Harmonic Drive mit 100:1
Ein Motor mit 200 Schritten pro Umdrehung (Schrittwinkel 1,8°) treibt ein Harmonic-Drive-Getriebe mit einer Übersetzung von 100:1 an:
Die wichtige Schlussfolgerung aus dieser Tabelle: Das Auflösungsbudget lässt sich leicht einhalten; entscheidend für den Erfolg ist die Wiederholgenauigkeit. Wenn die theoretische Auflösung bereits 4 Bogensekunden beträgt, das Umkehrspiel des Getriebes aber 20 Bogensekunden, bringt eine höhere Mikroschrittauflösung in der Praxis keinen Gewinn. Investieren Sie in eine bessere Umkehrspielklasse statt in eine höhere Mikroschrittauflösung.
Die tatsächliche Schwachstelle: unbemerkter Ausfall
Zwei Fehlerarten, die nicht gemeldet werden
1. Schrittverluste im offenen Regelkreis. Bei Überlastung, übermäßiger Beschleunigung oder Resonanz verliert der Schrittmotor Schritte. Ohne Rückmeldung gehen die Positionsinformationen einfach verloren, während das System weiterhin davon ausgeht, dass es sich an der richtigen Position befindet.
2. Durchrutschen der Harmonic-Drive-Verzahnung. Überschreitet das Abtriebsmoment den zulässigen Momentanwert, rutscht der Flexspline über die Verzahnung und beschädigt die Zahnfläche dauerhaft. In der Folge treten ungewöhnliche Geräusche und eine verringerte Genauigkeit auf.
In Kombination können diese Fehler ohne jegliches Signal auftreten und werden meist erst entdeckt, wenn ein Produkt oder Werkstück Ausschuss geworden ist.
Drei technische Grundregeln
Verwenden Sie einen Schrittmotor mit geschlossenem Regelkreis (mit Encoder). Dies ist der direkteste Weg, unbemerkte Ausfälle zu verhindern. Die Mehrkosten liegen weit unter denen eines einzigen Ausschussvorfalls in der Serienproduktion.
Halten Sie gegenüber dem maximalen Stoßmoment einen mechanischen Sicherheitsfaktor von ≥1,5–2 ein, bezogen auf das maximal zulässige Momentandrehmoment.
Berechnen Sie den ungünstigsten Fall sorgfältig – einschließlich Beschleunigungsmoment, externer Lasten, außermittiger Belastung und Montagebeanspruchungen, nicht nur des stationären Zustands.
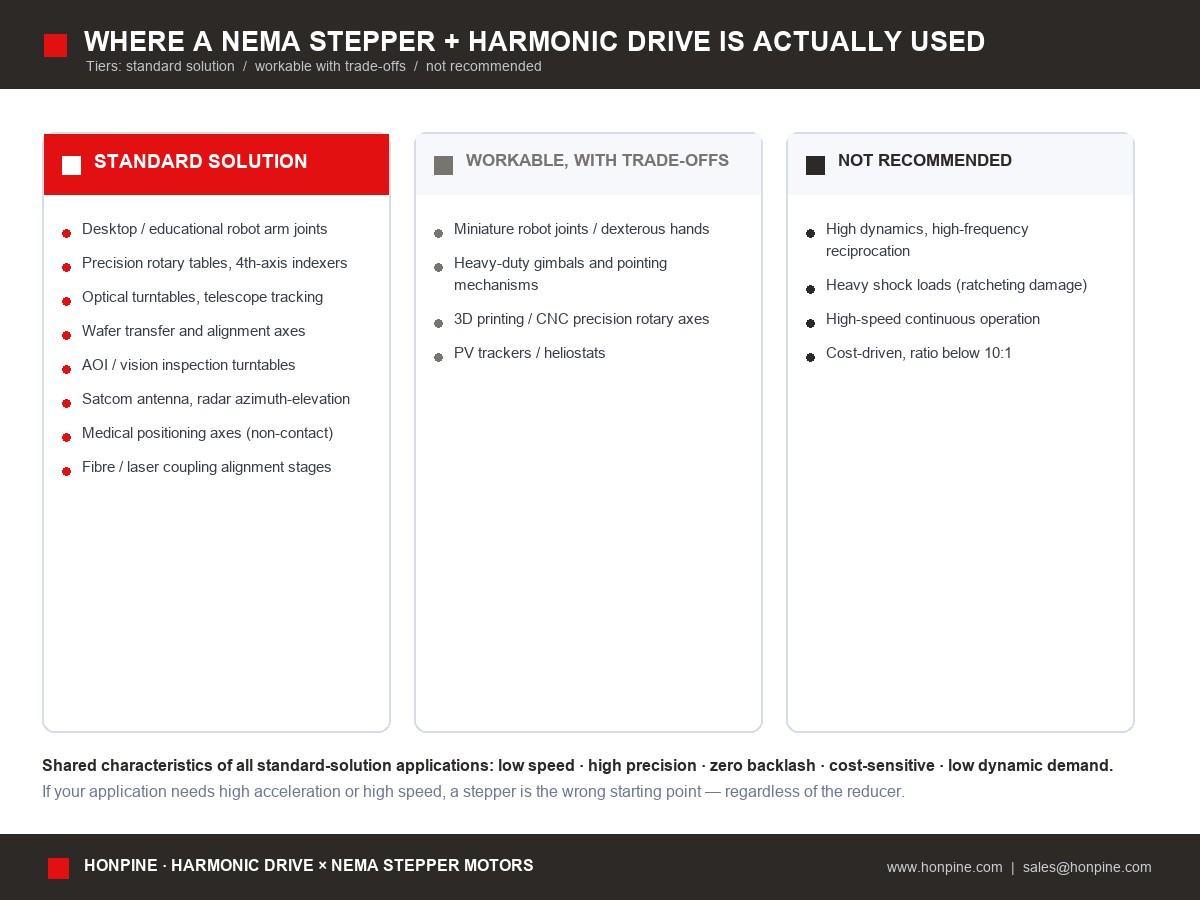
Wo diese Kombination tatsächlich eingesetzt wird
HONPINE Mini-Harmonic-Drive-Getriebe für NEMA-Motoren
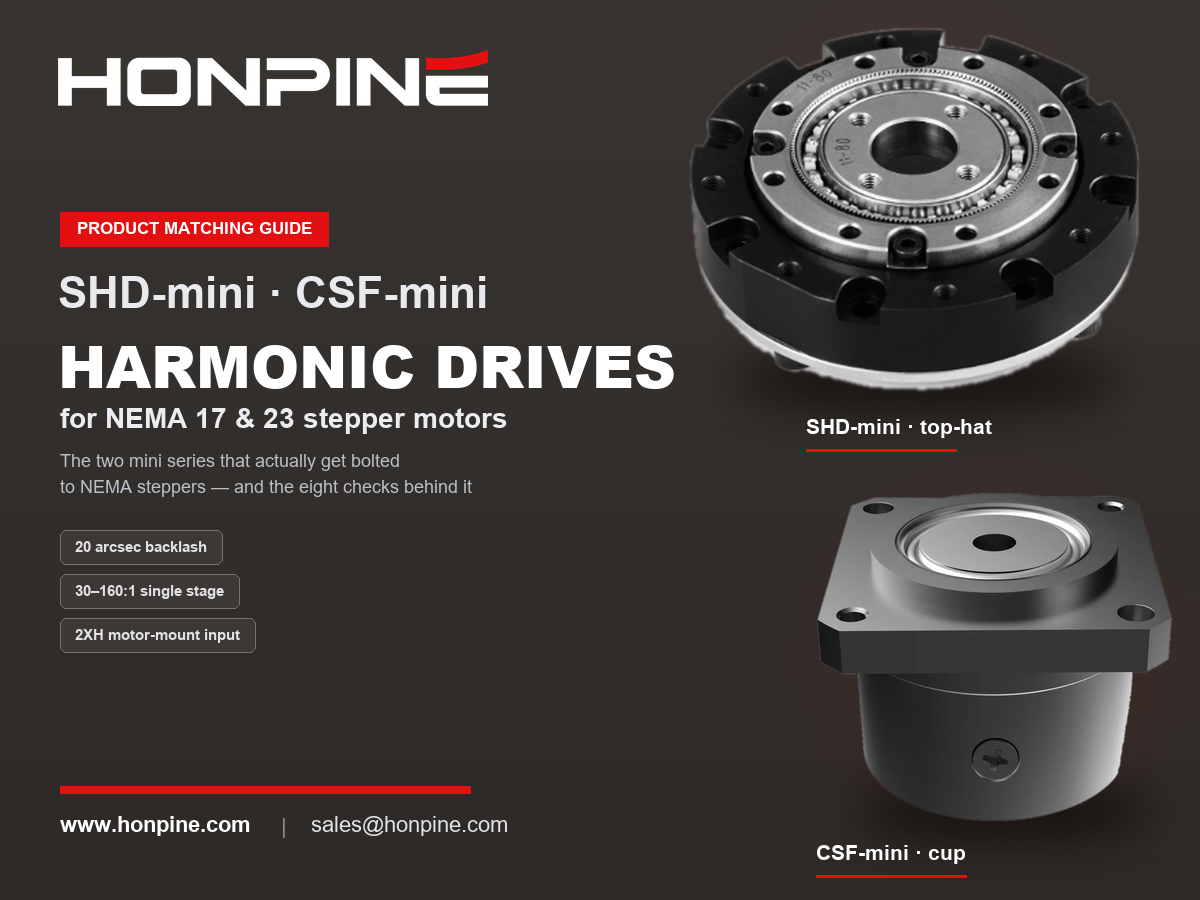
Die Mini-Harmonic-Drive-Getriebe von HONPINE sind in zwei Ausführungen erhältlich:SHD = Hutbauform und CSF = Topfbauform. Beide sind mit einem Umkehrspiel von 20 Bogensekunden spezifiziert. Damit liegen sie bereits unter dem Umkehrspiel der meisten Harmonic Drives in „industrieller Standardausführung“ (3–6 Bogenminuten). Der entscheidende Vorteil bei der Kombination mit NEMA-Motoren: Das Umkehrspiel wird nicht zum Genauigkeitsengpass der gesamten Maschine.
Spezifikationen von SHD und CSF
Nenndrehmoment bei einer Eingangsdrehzahl von 2.000 rpm, in N·m. Die angegebenen Werte beziehen sich auf die Übersetzungsverhältnisse 30 / 50 / 80–100–120.
Eingangs- und Ausgangscodes
Drei Punkte, die vor einer Angebotserstellung zu bestätigen sind
Ist ein NEMA-Adapterflansch ein Standardzubehör? Beim Eingang 2XH wird die Motorwelle direkt eingesetzt. Es muss jedoch bestätigt werden, ob die Motorflanschseite mit einem standardmäßigen NEMA-Rahmenadapter geliefert wird oder ob dieser als Zubehör bzw. kundenspezifisches Teil erhältlich ist.
Welche NEMA-Baugröße empfiehlt der Hersteller offiziell für jeden Harmonic-Drive-Rahmen? Die obige Zuordnungstabelle wurde anhand der Drehmomentgröße abgeleitet; HONPINE kann die offizielle Zuordnungstabelle für die einzelnen Rahmen bereitstellen.
Wie hoch ist das Anlaufmoment ohne Last (Schleppmoment) auf der Eingangsseite des jeweiligen Modells und wie ist es definiert? Dieser Wert ist für Prüfschritt 4 erforderlich und derzeit nicht im Katalog aufgeführt. Die Messwerte erhalten Sie unter sales@honpine.com.
Kurzübersicht
Berechnung (acht Schritte): Schnittstelle → Übersetzung → Abtriebsmoment in vier Stufen → Anlaufmoment auf der Eingangsseite → Betriebspunkt des Motors (Kennlinie statt Haltemoment) → Trägheit und Resonanz → Auflösung und Wiederholgenauigkeit getrennt berechnen → Lebensdauer und Wärme.
Warum die Kombination so verbreitet ist: Ein Harmonic Drive gleicht drei Schwächen des Schrittmotors aus (großer Schrittwinkel, stark sinkendes Drehmoment bei hoher Drehzahl, kein Präzisionsgetriebe) und verschiebt den Betriebspunkt des Motors in den günstigen Bereich mit niedriger Drehzahl und hohem Drehmoment. Wirtschaftlich ist dies eine optimale Kombination aus hoher Präzision, niedrigen Kosten und keinem erforderlichen Tuning.
Das größte Risiko: unbemerkter Ausfall (Schrittverlust ohne Fehlermeldung sowie dauerhafte Schäden durch Durchrutschen der Verzahnung). Wählen Sie eine Maßnahme und lassen Sie sie nicht aus: Schrittmotor mit geschlossenem Regelkreis oder Sicherheitsfaktor von ≥1,5–2.
Einsatzbereiche: Gelenke in Desktop- und Bildungsrobotern, Präzisionsrundtische und vierte Achsen, optische und astronomische Drehtische, Wafer-Transfer und -Ausrichtung, AOI-Drehtische, Antennen- und Radarverfolgung, medizinische Positionierachsen (berührungslos), Faserlaser-Ausrichtung. Gemeinsam sind diesen Anwendungen niedrige Drehzahl, hohe Präzision, spielfreier Betrieb, Kostensensibilität und geringe Anforderungen an die Dynamik.
Weitere Informationen oder die offizielle NEMA-Zuordnungstabelle anfordern: Website: www.honpine.com | E-Mail: sales@honpine.com
Quellen, Vertrauenswürdigkeit und Haftungsausschluss
Haftungsausschluss
1. Die HONPINE-Parameter stammen aus dem Herstellerkatalog und entsprechen den dort angegebenen Spezifikationen. Der Katalog enthält weder Angaben zum Anlaufmoment ohne Last auf der Eingangsseite noch eine offizielle NEMA-Zuordnungstabelle. Die hier aufgeführten Zuordnungsvorschläge sind daher abgeleitet und müssen vor der Verwendung schriftlich bestätigt werden.
2. NEMA-Rahmenabmessungen und Haltemomente sind branchenübliche Richtwerte, die sich je nach Hersteller unterscheiden. Die endgültige Auslegung muss sich nach dem Datenblatt des vorgesehenen Motors richten.
3. Dieser Artikel weist auf widersprüchliche öffentliche Definitionen hin (ob das Schleppmoment mit der Übersetzung multipliziert werden soll), ohne eine davon als Standard anzusetzen. Dieser Parameter bestimmt unmittelbar das Ergebnis der Abstimmung; seine Definition muss daher vor der Verwendung mit dem Hersteller geklärt werden.
4. Schlussfolgerungen zu Zertifizierung, Konformität und Sicherheitsstufen richten sich nach offiziellen Bekanntmachungen und zuständigen Fachorganisationen. Dieser Artikel ist keine Grundlage für eine Zertifizierung.
Veröffentlicht von HONPINE · Serie zur Abstimmung von Harmonic Drives und NEMA-Schrittmotoren
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
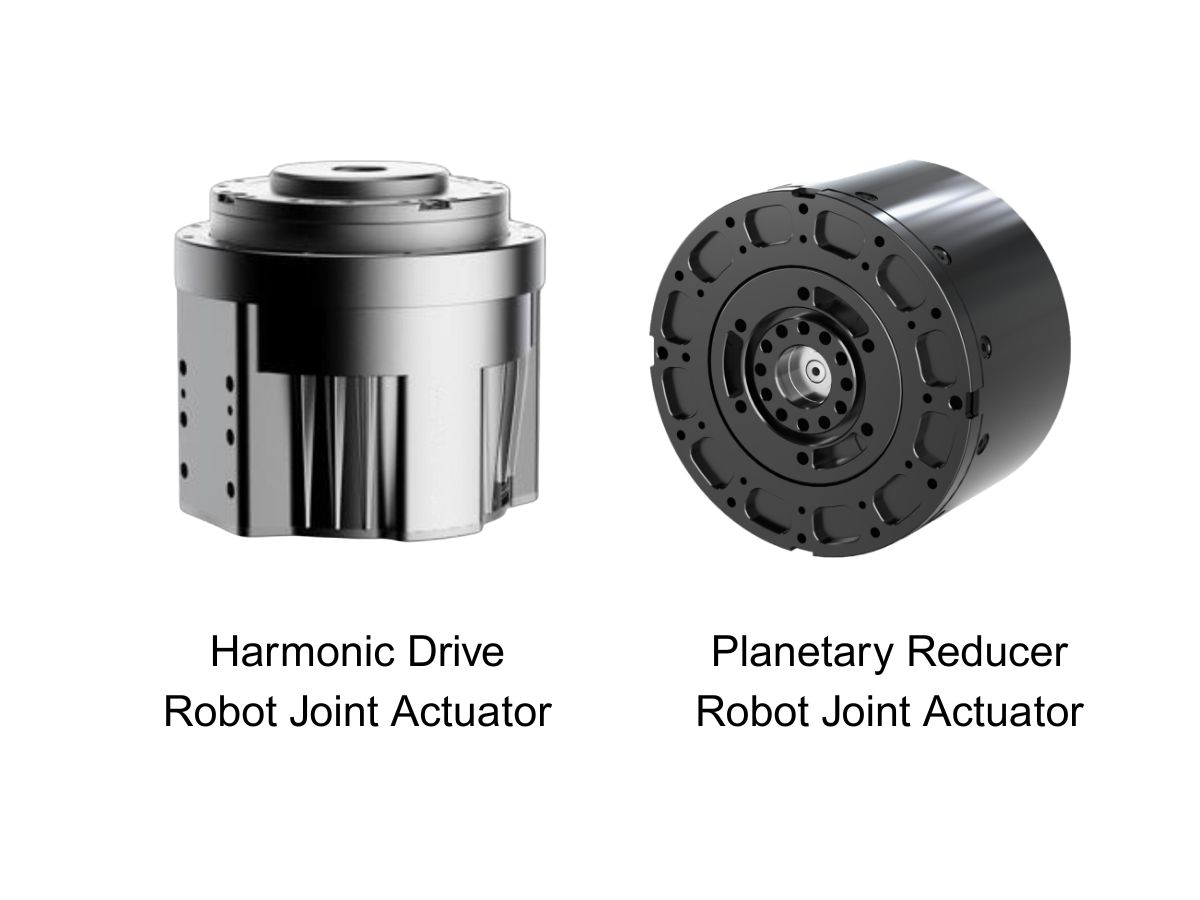
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
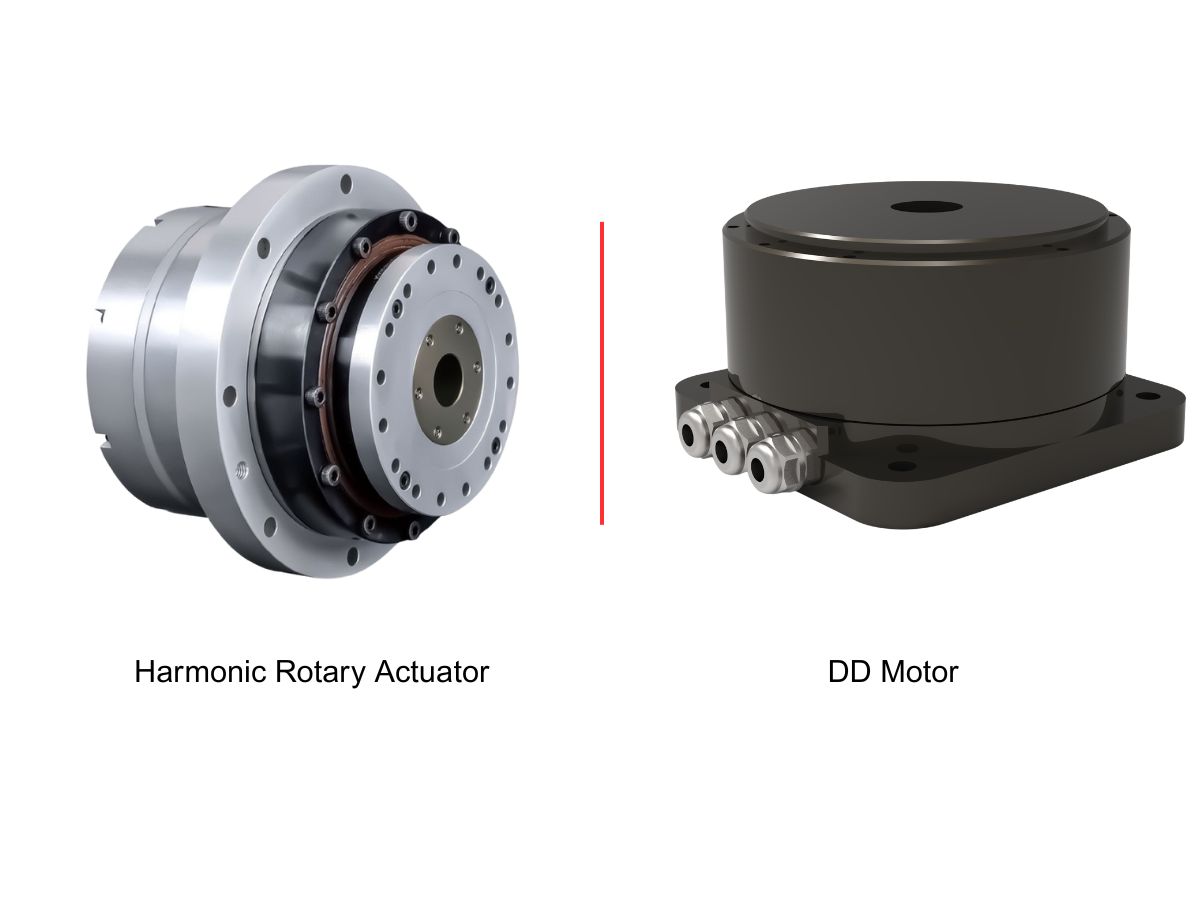
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
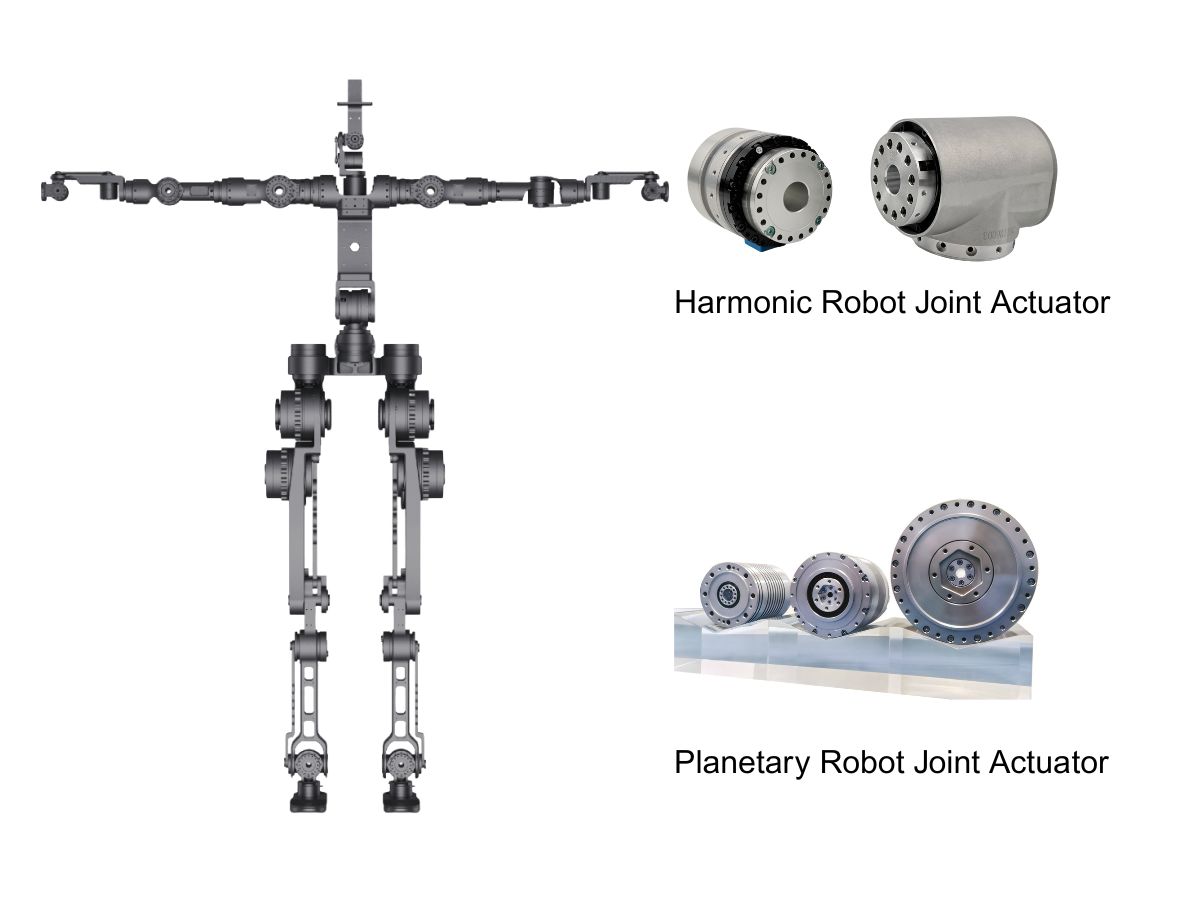
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
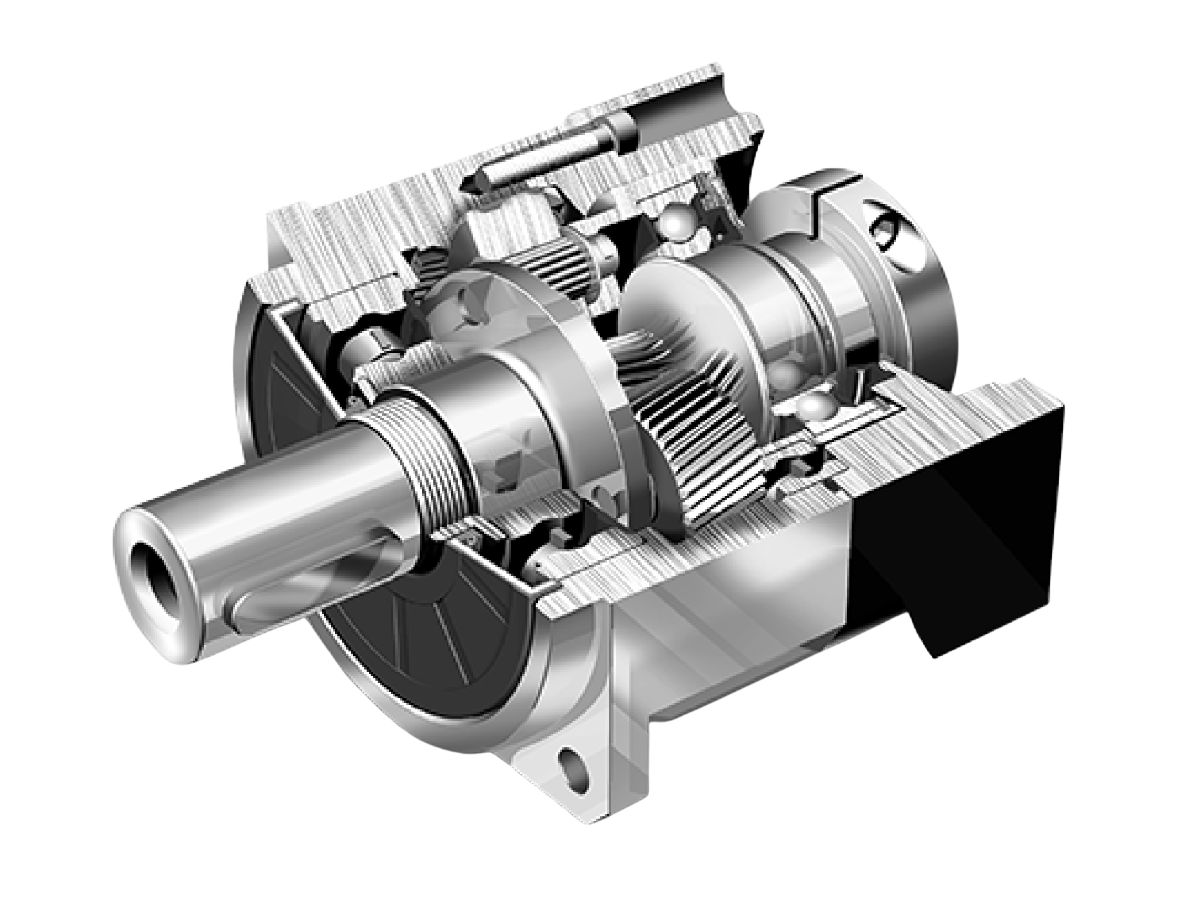
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Leitfaden zur Abstimmung von Harmonic Drives für NEMA 17 und NEMA 23: Schrittmotoren mit Harmonic-Drive-Getrieben kombinierenEinen Schrittmotor mit einem Harmonic Drive zu kombinieren, ist kein Kompromiss aus Kostengründen. Die Schwachstellen eines Schrittmotors – der große Schrittwinkel, der Drehmomentabfall bei über etwa 400 U/min und das Fehlen eines Präzisionsgetriebes – werden durch einen Harmonic Drive gezielt ausgeglichen: Er verlagert den Betriebspunkt in den optimalen Bereich niedriger Drehzahl und hohen Drehmoments, verfeinert einen Schrittwinkel von 1,8° auf eine Auflösung im Bogensekundenbereich und bietet nahezu kein Spiel. Dieser Leitfaden erläutert, was NEMA-Rahmengrößen an der Montagefläche bedeuten, welche Harmonic-Drive-Baugrößen zu NEMA 17 und NEMA 23 passen, welche acht Prüfungen der Reihe nach durchzuführen sind – einschließlich des häufig übersehenen antriebsseitigen Anlaufmoments im Leerlauf – und welche echte Schwäche diese Kombination hat: einen unbemerkten Ausfall. Enthält die technischen Daten der HONPINE-Modelle SHD und CSF.
 Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes GelenkIn Lithiumbatteriewerken geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, ein einziges „bestes“ Getriebe zu finden, sondern die Aufgaben nach Gelenken aufzuteilen. RV-Getriebe übernehmen Schulter und Ellbogen (J1–J3), wo Steifigkeit, Stoßfestigkeit und eine lange Lebensdauer besonders wichtig sind. Wellgetriebe kommen am Handgelenk (J4–J6) zum Einsatz, wo nahezu spielfreier Betrieb, eine hohe Drehmomentdichte und geringes Gewicht über die Positioniergenauigkeit entscheiden. Planetengetriebe eignen sich für den Transfer über lange Verfahrwege mit kartesischen Achsen und sind kostengünstiger. Die Lithiumbatterieproduktion stellt zusätzlich drei strengere Anforderungen: extrem hohe Wiederholgenauigkeit (±0.02–0.05 mm), hohe Einschaltdauer im 24/7-Betrieb und keinerlei Toleranz gegenüber Verunreinigungen durch Metallpartikel. Dieser Leitfaden erläutert die Gründe für die Auswahl nach Gelenken, vergleicht die drei Getriebetypen und zeigt typische Konfigurationen für jede Station.
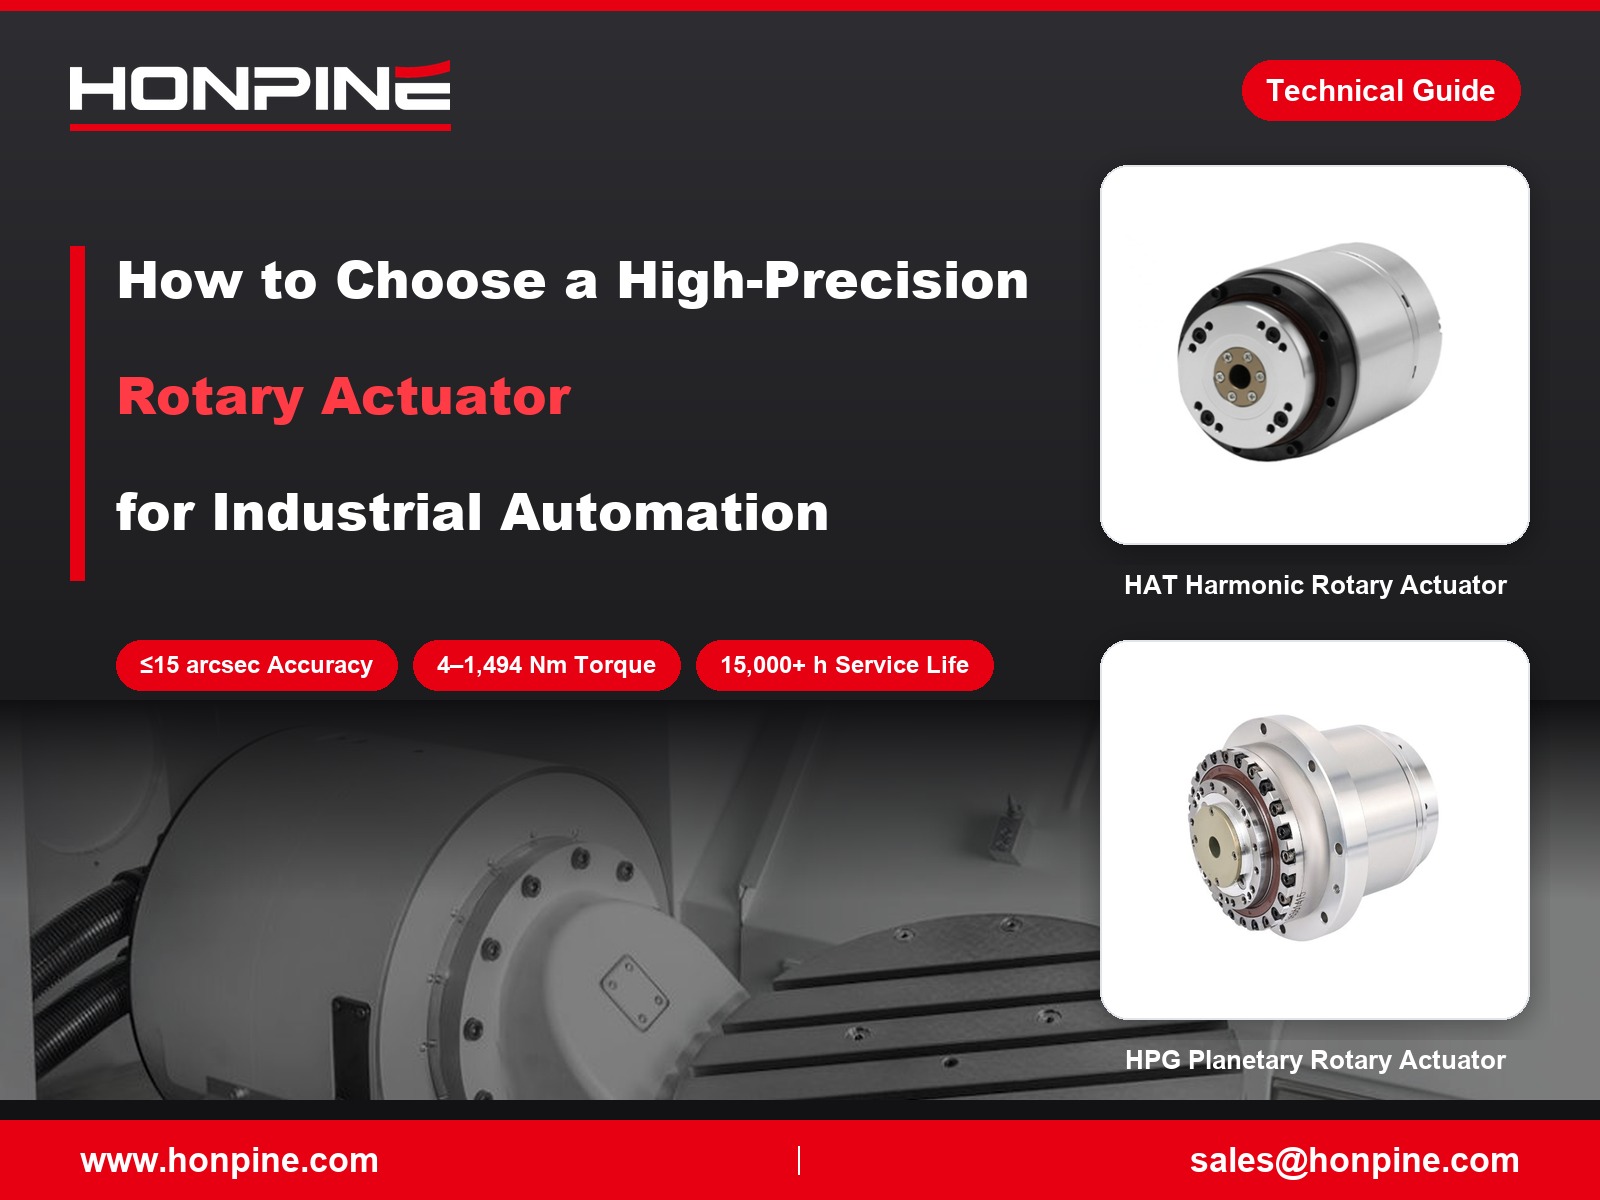
 Wie wählt man hochpräzise Drehantriebe für die industrielle Automatisierung aus?Hochpräzise Drehantriebe spielen eine wichtige Rolle in der industriellen Automatisierung, wo Positioniergenauigkeit, Wiederholgenauigkeit, Langlebigkeit und flexible Installation die Anlagenleistung direkt beeinflussen. HONPINE bietet vier Hauptserien von Präzisionsdrehantrieben an, darunter die harmonischen Drehantriebe HAT, HAM und HAS sowie die Planetengetriebe-Drehantriebe HPG mit geringem Verdrehspiel. Mit Nenndrehmomenten von 4 bis 1.494 Nm im gesamten Produktsortiment sind diese Lösungen für Anwendungen in der Halbleiterfertigung, der 3C-Automatisierung, der Laserbearbeitung und in CNC-Werkzeugmaschinen ausgelegt. Erfahren Sie, wie Sie anhand der Betriebsbedingungen, der Präzisionsanforderungen und der Anforderungen an die mechanische Integration den passenden Drehantrieb auswählen.
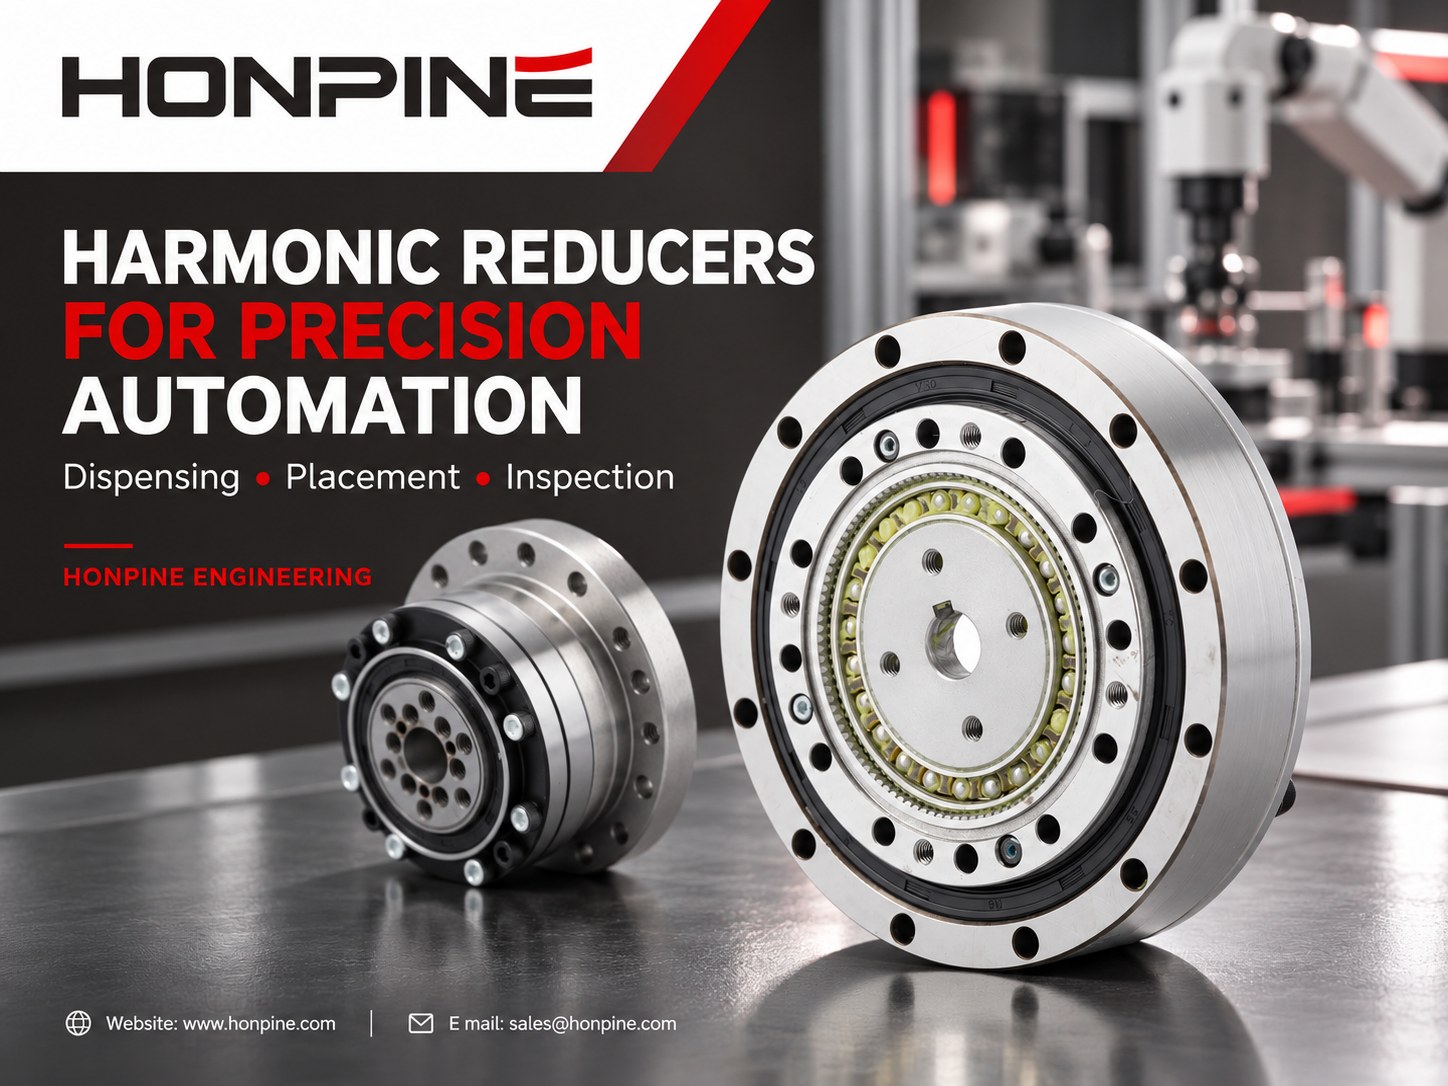
 Warum eignen sich Wellgetriebe für hochpräzise Automatisierungsanlagen?Präzisionsautomatisierungsanlagen sind auf gleichmäßige Drehbewegungen, zuverlässige Positionierung und eine kompakte Getriebekonstruktion angewiesen. Von der Ausrichtung des Dosierkopfs und der Winkelausrichtung von Bauteilen bis hin zur Indexierung bei der automatisierten Inspektion bieten Wellgetriebe eine praktische Lösung für Anwendungen, die ein geringes Verdrehspiel und hohe Untersetzungen bei begrenztem Einbauraum erfordern. Dieser Artikel erläutert, wie Wellgetriebe wiederholgenaue Bewegungen unterstützen, vergleicht wichtige Bauformen und beschreibt, wie sich ein geeignetes Untersetzungsverhältnis und eine passende Getriebestruktur anhand von Last, Drehzahl, Genauigkeit und Maschinenzykluszeit auswählen lassen.
Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Leitfaden zur Abstimmung von Harmonic Drives für NEMA 17 und NEMA 23: Schrittmotoren mit Harmonic-Drive-Getrieben kombinierenEinen Schrittmotor mit einem Harmonic Drive zu kombinieren, ist kein Kompromiss aus Kostengründen. Die Schwachstellen eines Schrittmotors – der große Schrittwinkel, der Drehmomentabfall bei über etwa 400 U/min und das Fehlen eines Präzisionsgetriebes – werden durch einen Harmonic Drive gezielt ausgeglichen: Er verlagert den Betriebspunkt in den optimalen Bereich niedriger Drehzahl und hohen Drehmoments, verfeinert einen Schrittwinkel von 1,8° auf eine Auflösung im Bogensekundenbereich und bietet nahezu kein Spiel. Dieser Leitfaden erläutert, was NEMA-Rahmengrößen an der Montagefläche bedeuten, welche Harmonic-Drive-Baugrößen zu NEMA 17 und NEMA 23 passen, welche acht Prüfungen der Reihe nach durchzuführen sind – einschließlich des häufig übersehenen antriebsseitigen Anlaufmoments im Leerlauf – und welche echte Schwäche diese Kombination hat: einen unbemerkten Ausfall. Enthält die technischen Daten der HONPINE-Modelle SHD und CSF.
 Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes GelenkIn Lithiumbatteriewerken geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, ein einziges „bestes“ Getriebe zu finden, sondern die Aufgaben nach Gelenken aufzuteilen. RV-Getriebe übernehmen Schulter und Ellbogen (J1–J3), wo Steifigkeit, Stoßfestigkeit und eine lange Lebensdauer besonders wichtig sind. Wellgetriebe kommen am Handgelenk (J4–J6) zum Einsatz, wo nahezu spielfreier Betrieb, eine hohe Drehmomentdichte und geringes Gewicht über die Positioniergenauigkeit entscheiden. Planetengetriebe eignen sich für den Transfer über lange Verfahrwege mit kartesischen Achsen und sind kostengünstiger. Die Lithiumbatterieproduktion stellt zusätzlich drei strengere Anforderungen: extrem hohe Wiederholgenauigkeit (±0.02–0.05 mm), hohe Einschaltdauer im 24/7-Betrieb und keinerlei Toleranz gegenüber Verunreinigungen durch Metallpartikel. Dieser Leitfaden erläutert die Gründe für die Auswahl nach Gelenken, vergleicht die drei Getriebetypen und zeigt typische Konfigurationen für jede Station.
 Wie wählt man hochpräzise Drehantriebe für die industrielle Automatisierung aus?Hochpräzise Drehantriebe spielen eine wichtige Rolle in der industriellen Automatisierung, wo Positioniergenauigkeit, Wiederholgenauigkeit, Langlebigkeit und flexible Installation die Anlagenleistung direkt beeinflussen. HONPINE bietet vier Hauptserien von Präzisionsdrehantrieben an, darunter die harmonischen Drehantriebe HAT, HAM und HAS sowie die Planetengetriebe-Drehantriebe HPG mit geringem Verdrehspiel. Mit Nenndrehmomenten von 4 bis 1.494 Nm im gesamten Produktsortiment sind diese Lösungen für Anwendungen in der Halbleiterfertigung, der 3C-Automatisierung, der Laserbearbeitung und in CNC-Werkzeugmaschinen ausgelegt. Erfahren Sie, wie Sie anhand der Betriebsbedingungen, der Präzisionsanforderungen und der Anforderungen an die mechanische Integration den passenden Drehantrieb auswählen.
 Warum eignen sich Wellgetriebe für hochpräzise Automatisierungsanlagen?Präzisionsautomatisierungsanlagen sind auf gleichmäßige Drehbewegungen, zuverlässige Positionierung und eine kompakte Getriebekonstruktion angewiesen. Von der Ausrichtung des Dosierkopfs und der Winkelausrichtung von Bauteilen bis hin zur Indexierung bei der automatisierten Inspektion bieten Wellgetriebe eine praktische Lösung für Anwendungen, die ein geringes Verdrehspiel und hohe Untersetzungen bei begrenztem Einbauraum erfordern. Dieser Artikel erläutert, wie Wellgetriebe wiederholgenaue Bewegungen unterstützen, vergleicht wichtige Bauformen und beschreibt, wie sich ein geeignetes Untersetzungsverhältnis und eine passende Getriebestruktur anhand von Last, Drehzahl, Genauigkeit und Maschinenzykluszeit auswählen lassen.
 Warum sind Servomotoren und Untersetzungsgetriebe eine ideale Kombination?Servomotoren ermöglichen eine schnelle und präzise Bewegungssteuerung, während Untersetzungsgetriebe Drehzahl und Drehmoment an die Last anpassen. Dieser Leitfaden erläutert, wie Servomotoren und Untersetzungsgetriebe durch Drehmomentverstärkung, Verringerung des auf die Motorseite reflektierten Trägheitsmoments und eine höhere theoretische Positionierauflösung zusammenwirken. Erfahren Sie, wie Trägheitsmomentanpassung, Umkehrspiel, Torsionssteifigkeit und Untersetzungsverhältnis die Leistung in der Robotik und industriellen Automatisierung beeinflussen.