Auslegung von Direktantriebsmotoren: Ein vollständiger Leitfaden zur Drehmomentberechnung und Auswahl
Die Auswahl einesDirektantriebsmotors für ein präzises Rotationssystemerfordert mehr als nur die Abstimmung des Motordrehmoments auf das Gewicht der Anlage. Der Motor muss anhand des vollständigen Lastprofils ausgelegt werden, einschließlich Gravitationsmoment, Trägheitsmoment, Windmoment, Reibmoment, Drehzahl, Beschleunigung, Einschaltdauer und Positionierungsanforderungen.
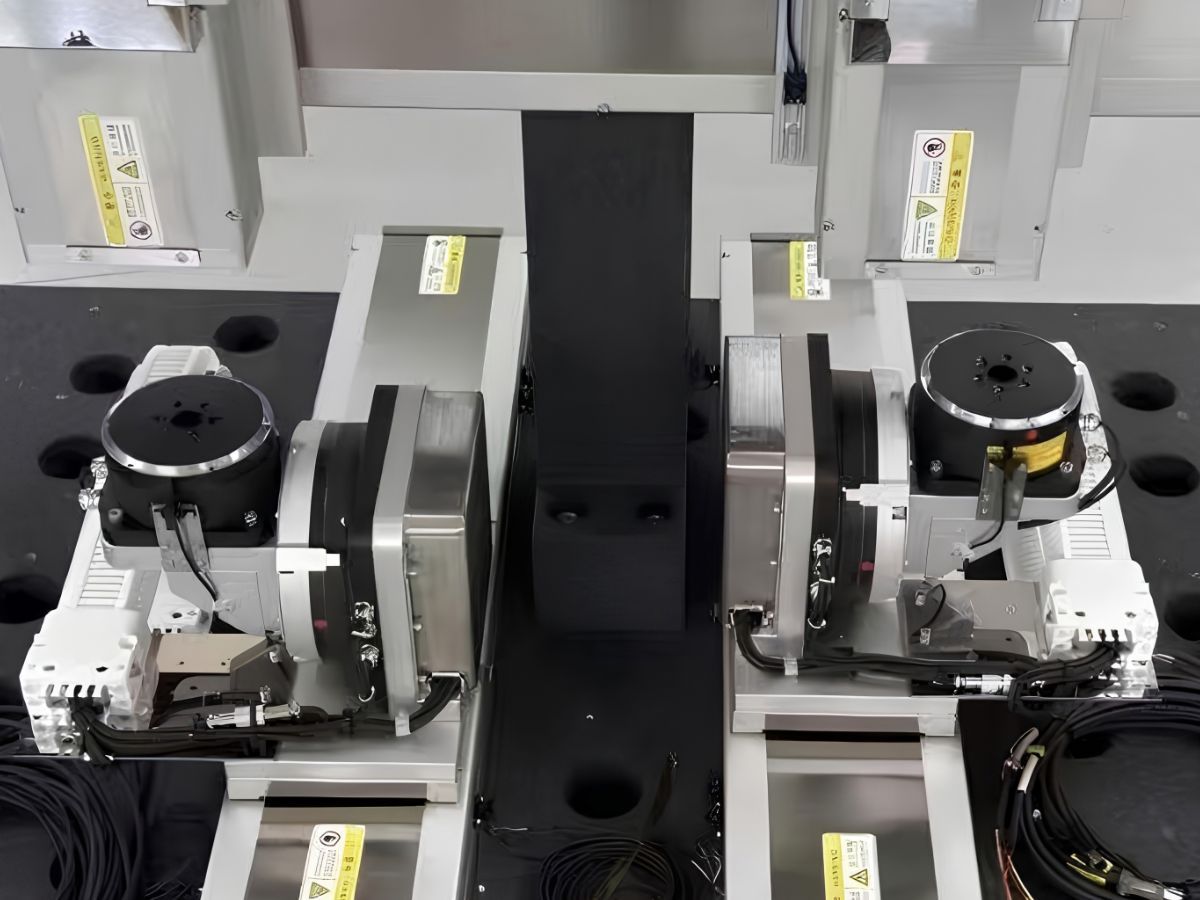
Ich bin Theodore Li, Technischer Direktor bei HONPINE. In diesem Artikel verwende ich eine Azimut- und Elevationsdrehtischanwendung als technisches Beispiel, um zu erläutern, wie das Drehmoment eines Direktantriebsmotors berechnet wird und wie diese Berechnungen zur Auswahl des Motors genutzt werden können.
Das Beispiel behandelt den vollständigen Prozess von der Lastanalyse bis zur Berechnung des Dauer- und Spitzendrehmoments. Es erläutert außerdem, wann ein rahmenloser Direktantriebsmotor für einen integrierten Drehmechanismus geeignet sein kann.
1. Was bedeutet die Auslegung eines Direktantriebsmotors?
Ein Direktantriebsmotor ist direkt mit dem angetriebenen Drehmechanismus verbunden, ohne dass sich ein mechanisches Getriebe zwischen Motor und Last befindet.
Diese Architektur macht ein Untersetzungsverhältnis zur Umwandlung der Motordrehzahl in Ausgangsdrehmoment überflüssig. Dadurch erzeugt der Motor direkt das auf der Lastseite benötigte Drehmoment.
Dies kann Vorteile für präzise Rotationsanwendungen bieten, darunter weniger mechanische Übertragungskomponenten, kein Getriebespiel, direkte Drehmomentübertragung und schnelles dynamisches Ansprechverhalten.
Die direkte Kopplung bedeutet jedoch auch, dass der Motor die Lastträgheit unmittelbar beschleunigen muss.
Aus diesem Grund sollte die Auslegung eines Direktantriebsmotors mit der tatsächlichen mechanischen Last beginnen, anstatt einen Motor lediglich anhand der Nennleistung oder des Anlagengewichts auszuwählen.
Bei einer Drehachse kann das erforderliche Drehmoment im Allgemeinen in mehrere Komponenten unterteilt werden:
Gravitationsmoment
Trägheitsmoment
Windmoment
Reibmoment
Der Dauer-Drehmomentbedarf kann wie folgt geschätzt werden:
Dauerdrehmoment = Gravitationsmoment + Windmoment + Reibmoment
Der Spitzendrehmomentbedarf während der Beschleunigung kann wie folgt geschätzt werden:
Spitzendrehmoment = Gravitationsmoment + Windmoment + Reibmoment + Trägheitsmoment
Diese Berechnungen liefern die Anforderungen der mechanischen Last, die anschließend mit dem Dauerdrehmoment, Spitzendrehmoment, der Drehzahl, thermischen Kapazität und weiteren Spezifikationen des Direktantriebsmotors verglichen werden können.
2. Welche Parameter sollten vor der Auswahl eines Direktantriebsmotors geprüft werden?
Vor der Auswahl eines Direktantriebsmotors sollten Ingenieure die wichtigsten Betriebs- und mechanischen Parameter des Rotationssystems festlegen.
Für die in diesem Artikel behandelte Drehtischanwendung umfassen die relevanten Parameter:
Die endgültige Motorauswahl sollte außerdem maximale Drehzahl, Betriebszyklus, erforderliche Positioniergenauigkeit, Encoderauflösung, Einbaumaße, Lagerlast, Umgebungstemperatur und Kühlbedingungen berücksichtigen.
Je genauer diese Parameter definiert sind, desto zuverlässiger wird das Ergebnis der Auslegung des Direktantriebsmotors sein.
3. Wie wird das Gravitationsmoment für einen Direktantriebsmotor berechnet?
Das Gravitationsmoment wird wichtig, wenn der Schwerpunkt der rotierenden Baugruppe nicht mit der Drehachse zusammenfällt.
Dies ist insbesondere für Elevationsmechanismen, Antennenplattformen, optische Systeme und andere rotierende Strukturen relevant, bei denen die Nutzlast außerhalb der Achse montiert ist.
Die Grundberechnung lautet:
Gravitationsmoment = Masse × Erdbeschleunigung × Exzentrischer Abstand
Wenn beispielsweise die rotierende Masse 40 kg beträgt und der Schwerpunkt 0.05 m von der Elevationsachse entfernt liegt:
Gravitationsmoment = 40 × 9.8 × 0.05 = 19.6 N·m
Daher muss der Elevationsmotor bei der entsprechenden ungünstigen Ausrichtung etwa 19.6 N·m Gravitationsmoment überwinden.
Diese Berechnung zeigt, warum die Nutzlastmasse allein für die Auswahl eines Direktantriebsmotors nicht ausreicht. Zwei Systeme mit derselben Masse können sehr unterschiedliche Motordrehmomente erfordern, wenn ihre Schwerpunkte in unterschiedlichen Abständen von der Drehachse liegen.
Bei einer Elevationsachse ändert sich das wirksame Gravitationsmoment auch mit der Winkelposition. Das endgültige Design sollte daher den vollständigen Betriebsbereich bewerten, anstatt sich auf eine einzige Nennposition zu stützen.
4. Wie wird das Trägheitsmoment berechnet?
Das Trägheitsmoment ist das Drehmoment, das zur Beschleunigung oder Verzögerung einer rotierenden Masse erforderlich ist.
Die grundlegende Beziehung lautet:
Trägheitsmoment = Massenträgheitsmoment × Winkelbeschleunigung
Für die Elevationsachse in diesem Beispiel:
Massenträgheitsmoment = 1.6 kg·m²
Winkelbeschleunigung = 20 rad/s²
Daher:
Trägheitsmoment = 1.6 × 20 = 32 N·m
Die Elevationsachse benötigt während der Beschleunigung etwa 32 N·m Trägheitsmoment.
Für die Azimutachse beträgt das Massenträgheitsmoment etwa 3.8–3.9 kg·m².
Bei Verwendung von 3.9 kg·m² als repräsentativem Wert:
Trägheitsmoment = 3.9 × 20 = 78 N·m
Dies zeigt, dass das Trägheitsmoment der Azimutachse erheblich höher sein kann als das Gravitationsmoment der Elevationsachse.
Dies ist einer der wichtigsten Aspekte bei der Auslegung eines Direktantriebsmotors.
Da der Motor direkt mit der Last gekoppelt ist, muss er die lastseitige Trägheit beschleunigen, ohne sich auf ein Getriebe zur Umwandlung der mechanischen Bewegung zu stützen.
5. Warum ist das Massenträgheitsmoment bei Direktanwendungen so wichtig?
Ein häufiger Fehler bei der Motorauswahl besteht darin, sich hauptsächlich auf das statische Gewicht der Anlage zu konzentrieren.
Bei einem Rotationssystem ist jedoch die Massenverteilung häufig genauso wichtig wie die Gesamtmasse.
Das Massenträgheitsmoment hängt davon ab, wie weit die Masse von der Drehachse entfernt verteilt ist. Eine relativ leichte Struktur mit großem Radius kann daher ein erhebliches Beschleunigungsdrehmoment erfordern.
Das Beschleunigungsdrehmoment steigt zudem direkt mit der Winkelbeschleunigung.
Wenn beispielsweise dieselbe Azimutbaugruppe mit 3.9 kg·m² bei 20 rad/s² beschleunigt wird, beträgt das Trägheitsmoment etwa 78 N·m. Steigt die erforderliche Winkelbeschleunigung, steigt das Trägheitsmoment proportional.
Diese Beziehung macht die Beschleunigung zu einem der wichtigsten Parameter bei der Auswahl eines Direktantriebsmotors für hochdynamische Rotationsanwendungen.
Ingenieure sollten daher Folgendes berücksichtigen:
Gesamtes Massenträgheitsmoment
Massenverteilung
Winkelbeschleunigung
Beschleunigungszeit
Erforderliche Drehzahl
Rotorträgheitsmoment des Motors
Dauer des Spitzendrehmoments
Das vollständige Bewegungsprofil ist aussagekräftiger als das statische Gewicht der Anlage allein.
6. Wie wird das Windmoment für einen Direktantriebsmotor berechnet?
Bei Rotationsanlagen im Außenbereich kann Wind ein externes Drehmoment erzeugen, das der Motor überwinden muss.
Dies ist besonders relevant für Antennensysteme, Nachführplattformen, elektrooptische Ausrüstung, radarbezogene Mechanismen und andere exponierte Drehstrukturen.
Die Grundberechnung kann wie folgt ausgedrückt werden:
Windkraft = Dynamischer Druck × Aerodynamischer Koeffizient × Projektierte Fläche
Das entsprechende Drehmoment lautet:
Windmoment = Windkraft × Wirksamer Hebelarm
Daher:
Windmoment = Dynamischer Druck × Aerodynamischer Koeffizient × Projektierte Fläche × Wirksamer Hebelarm
Die vorläufigen Drehtischdaten liefern die folgenden repräsentativen Werte:
*Die bereitgestellten Werte entsprechen einer Windgeschwindigkeitsberechnung von etwa 12 m/s. Falls 17.1 m/s als endgültige Auslegungswindgeschwindigkeit bestätigt werden, sollte das Windmoment entsprechend neu berechnet werden.
Der Winddruck ist proportional zum Quadrat der Windgeschwindigkeit:
Dynamischer Druck = 0.5 × Luftdichte × Windgeschwindigkeit²
Daher:
Windmoment ∝ Windgeschwindigkeit²
Das bedeutet, dass eine Erhöhung der Auslegungswindgeschwindigkeit erhebliche Auswirkungen auf das erforderliche Motordrehmoment haben kann.
Für die endgültige Auswahl eines Direktantriebsmotors sollten Auslegungswindgeschwindigkeit, Luftdichte, projektierte Fläche, aerodynamischer Koeffizient und wirksamer Hebelarm sämtlich bestätigt werden.
7. Wie viel Reibmoment sollte berücksichtigt werden?
Auch Lager- und Dichtungsreibung tragen zum gesamten Drehmomentbedarf bei.
Für die vorläufige Berechnung kann das Lagerreibmoment wie folgt geschätzt werden:
Lagerreibmoment = Reibungskoeffizient × Lagerlast × Lager-Mittendurchmesser ÷ 2
Bei Verwendung eines Reibungskoeffizienten von 0.0015 und unter Einbeziehung eines geschätzten Dichtungsreibmoments von etwa 0.1 N·m pro Achse ergeben sich folgende vorläufige Ergebnisse:
Im Vergleich zum Trägheitsmoment in dieser Anwendung ist das Reibmoment relativ gering.
Dennoch sollte die Reibung bei der Berechnung des Dauerdrehmoments berücksichtigt werden.
Bei präzisen Drehbewegungen kann die Reibung außerdem die Gleichmäßigkeit bei niedriger Drehzahl, die Servoeinstellung, die Nachführleistung und die Positionierstabilität beeinflussen. Reibung ist daher sowohl ein mechanischer Lastparameter als auch ein Gesichtspunkt der Bewegungssteuerung.
8. Wie wird das Dauerdrehmoment berechnet?
Das Dauerdrehmoment beschreibt das Drehmoment, das erforderlich ist, um die geforderte Bewegung unter anhaltenden Betriebsbedingungen aufrechtzuerhalten.
Für das Drehtischbeispiel:
Dauerdrehmoment = Gravitationsmoment + Windmoment + Reibmoment
Für die Elevationsachse:
Dauerdrehmoment = 19.60 + 0.56 + 0.27 = 20.43 N·m
Für die Azimutachse, basierend auf den bereitgestellten vorläufigen Werten:
Dauerdrehmoment = 0 + 2.23 + 0.62 = 2.85 N·m
Die resultierenden Werte sind:
Der Unterschied zwischen den beiden Achsen ist erheblich.
Die Elevationsachse wird hauptsächlich durch die exzentrische Gravitationslast beeinflusst, während die Azimutachse unter den bereitgestellten Bedingungen einen relativ geringen kontinuierlichen externen Drehmomentbedarf aufweist.
9. Wie wird das Spitzendrehmoment berechnet?
Das Spitzendrehmoment wird insbesondere während der Beschleunigung und Verzögerung wichtig.
Die Grundberechnung lautet:
Spitzendrehmoment = Gravitationsmoment + Windmoment + Reibmoment + Trägheitsmoment
Für die Elevationsachse:
Spitzendrehmoment = 19.60 + 0.56 + 0.27 + 32.00
Spitzendrehmoment = 52.43 N·m
Für die Azimutachse unter Verwendung des bereitgestellten repräsentativen Trägheitsmoments von etwa 79.60 N·m:
Spitzendrehmoment = 2.23 + 0.62 + 79.60
Spitzendrehmoment ≈ 82.45 N·m
Die vorläufigen Ergebnisse sind daher:
Diese Berechnung zeigt ein wichtiges Merkmal der Anwendung:
Die Elevationsachse wird im Dauerbetrieb hauptsächlich durch das Gravitationsmoment begrenzt, während die Azimutachse während der Beschleunigung hauptsächlich durch das Trägheitsmoment beeinflusst wird.
Daher sollten die beiden Achsen nicht unbedingt dieselbe Strategie zur Auslegung des Direktantriebsmotors verwenden.
10. Was ist der Unterschied zwischen Dauerdrehmoment und Spitzendrehmoment?
Dauerdrehmoment und Spitzendrehmoment beschreiben unterschiedliche Betriebsanforderungen.
Das Dauerdrehmoment ist das Drehmoment, das der Motor für einen dauerhaften Betrieb bereitstellen muss, ohne seinen zulässigen thermischen Betriebszustand zu überschreiten.
Das Spitzendrehmoment ist das höhere Drehmoment, das über einen begrenzten Zeitraum erforderlich ist, typischerweise bei Beschleunigung, Verzögerung, schneller Positionierung oder vorübergehenden Änderungen externer Lasten.
Ein Direktantriebsmotor sollte daher anhand beider Werte bewertet werden.
Ein Motor kann beispielsweise genügend Spitzendrehmoment bereitstellen, um eine Last mit hoher Trägheit zu beschleunigen, aber dennoch ungeeignet sein, wenn sein Dauerdrehmoment oder seine thermische Kapazität für einen dauerhaften Betrieb nicht ausreicht.
Umgekehrt kann die Auswahl eines Motors allein nach dem Dauerdrehmoment zu einer unzureichenden Beschleunigungsleistung führen.
Dauerdrehmoment, Spitzendrehmoment, Spitzendrehmomentdauer, Drehzahl, Strom und thermisches Verhalten des Motors sollten daher gemeinsam mit dem tatsächlichen Bewegungsprofil bewertet werden.
11. Wie wird nach der Drehmomentberechnung ein Direktantriebsmotor ausgewählt?
Das berechnete Lastdrehmoment bildet den Ausgangspunkt für die Motorauswahl, definiert jedoch nicht die vollständige Motorspezifikation.
Für den Beispieldrehtisch lauten die vorläufigen mechanischen Anforderungen:
Elevationsachse
Kontinuierliches Lastdrehmoment: 20.43 N·m
Spitzenlastdrehmoment: 52.43 N·m
Azimutachse
Kontinuierliches Lastdrehmoment: 2.85 N·m
Spitzenlastdrehmoment: etwa 82.45 N·m
Diese Werte stellen die berechneten Lastanforderungen und nicht die endgültige Motorbemessung dar.
Der ausgewählte Direktantriebsmotor sollte entsprechend der Anwendung eine ausreichende technische Reserve bieten.
Bei der Auswahl sollte außerdem Folgendes berücksichtigt werden:
Der endgültige Motor sollte daher anhand des vollständigen Last- und Bewegungsprofils und nicht allein anhand des Drehmoments ausgewählt werden.
12. Checkliste für die Auslegung eines Direktantriebsmotors
Vor der Anfrage oder Auswahl eines Direktantriebsmotors können Ingenieure die folgenden Informationen vorbereiten:
Die Bereitstellung dieser Parameter zu Beginn des Motorauswahlprozesses kann wiederholte Berechnungen erheblich reduzieren und bei der Entscheidung helfen, ob ein Standard-Direktantriebsmotor oder eine kundenspezifische mechanische Integration geeignet ist.
Direktantriebsmotor vs. Getriebemotor
Direktantriebsmotoren und Getriebemotorsysteme verwenden grundlegend unterschiedliche Übertragungsarchitekturen.
Ein Getriebemotor kann durch mechanische Untersetzung ein erhebliches Ausgangsdrehmoment bereitstellen, was für viele Anwendungen nützlich sein kann.
Ein Direktantriebsmotor kann hingegen vorteilhaft sein, wenn die Anwendung großen Wert auf direkte Drehmomentübertragung, geringes mechanisches Spiel, schnelles dynamisches Ansprechverhalten, gleichmäßige Bewegung bei niedriger Drehzahl oder eine vereinfachte Drehübertragung legt.
Die geeignete Architektur sollte anhand der vollständigen Anwendungsanforderungen bestimmt werden.
Wann sollten Sie einen rahmenlosen Direktantriebsmotor in Betracht ziehen?
Für Anwendungen, die eine tiefere mechanische Integration erfordern, kann ein rahmenloser Direktantriebsmotor eine Alternative zu einem herkömmlichen gekapselten Motor sein.
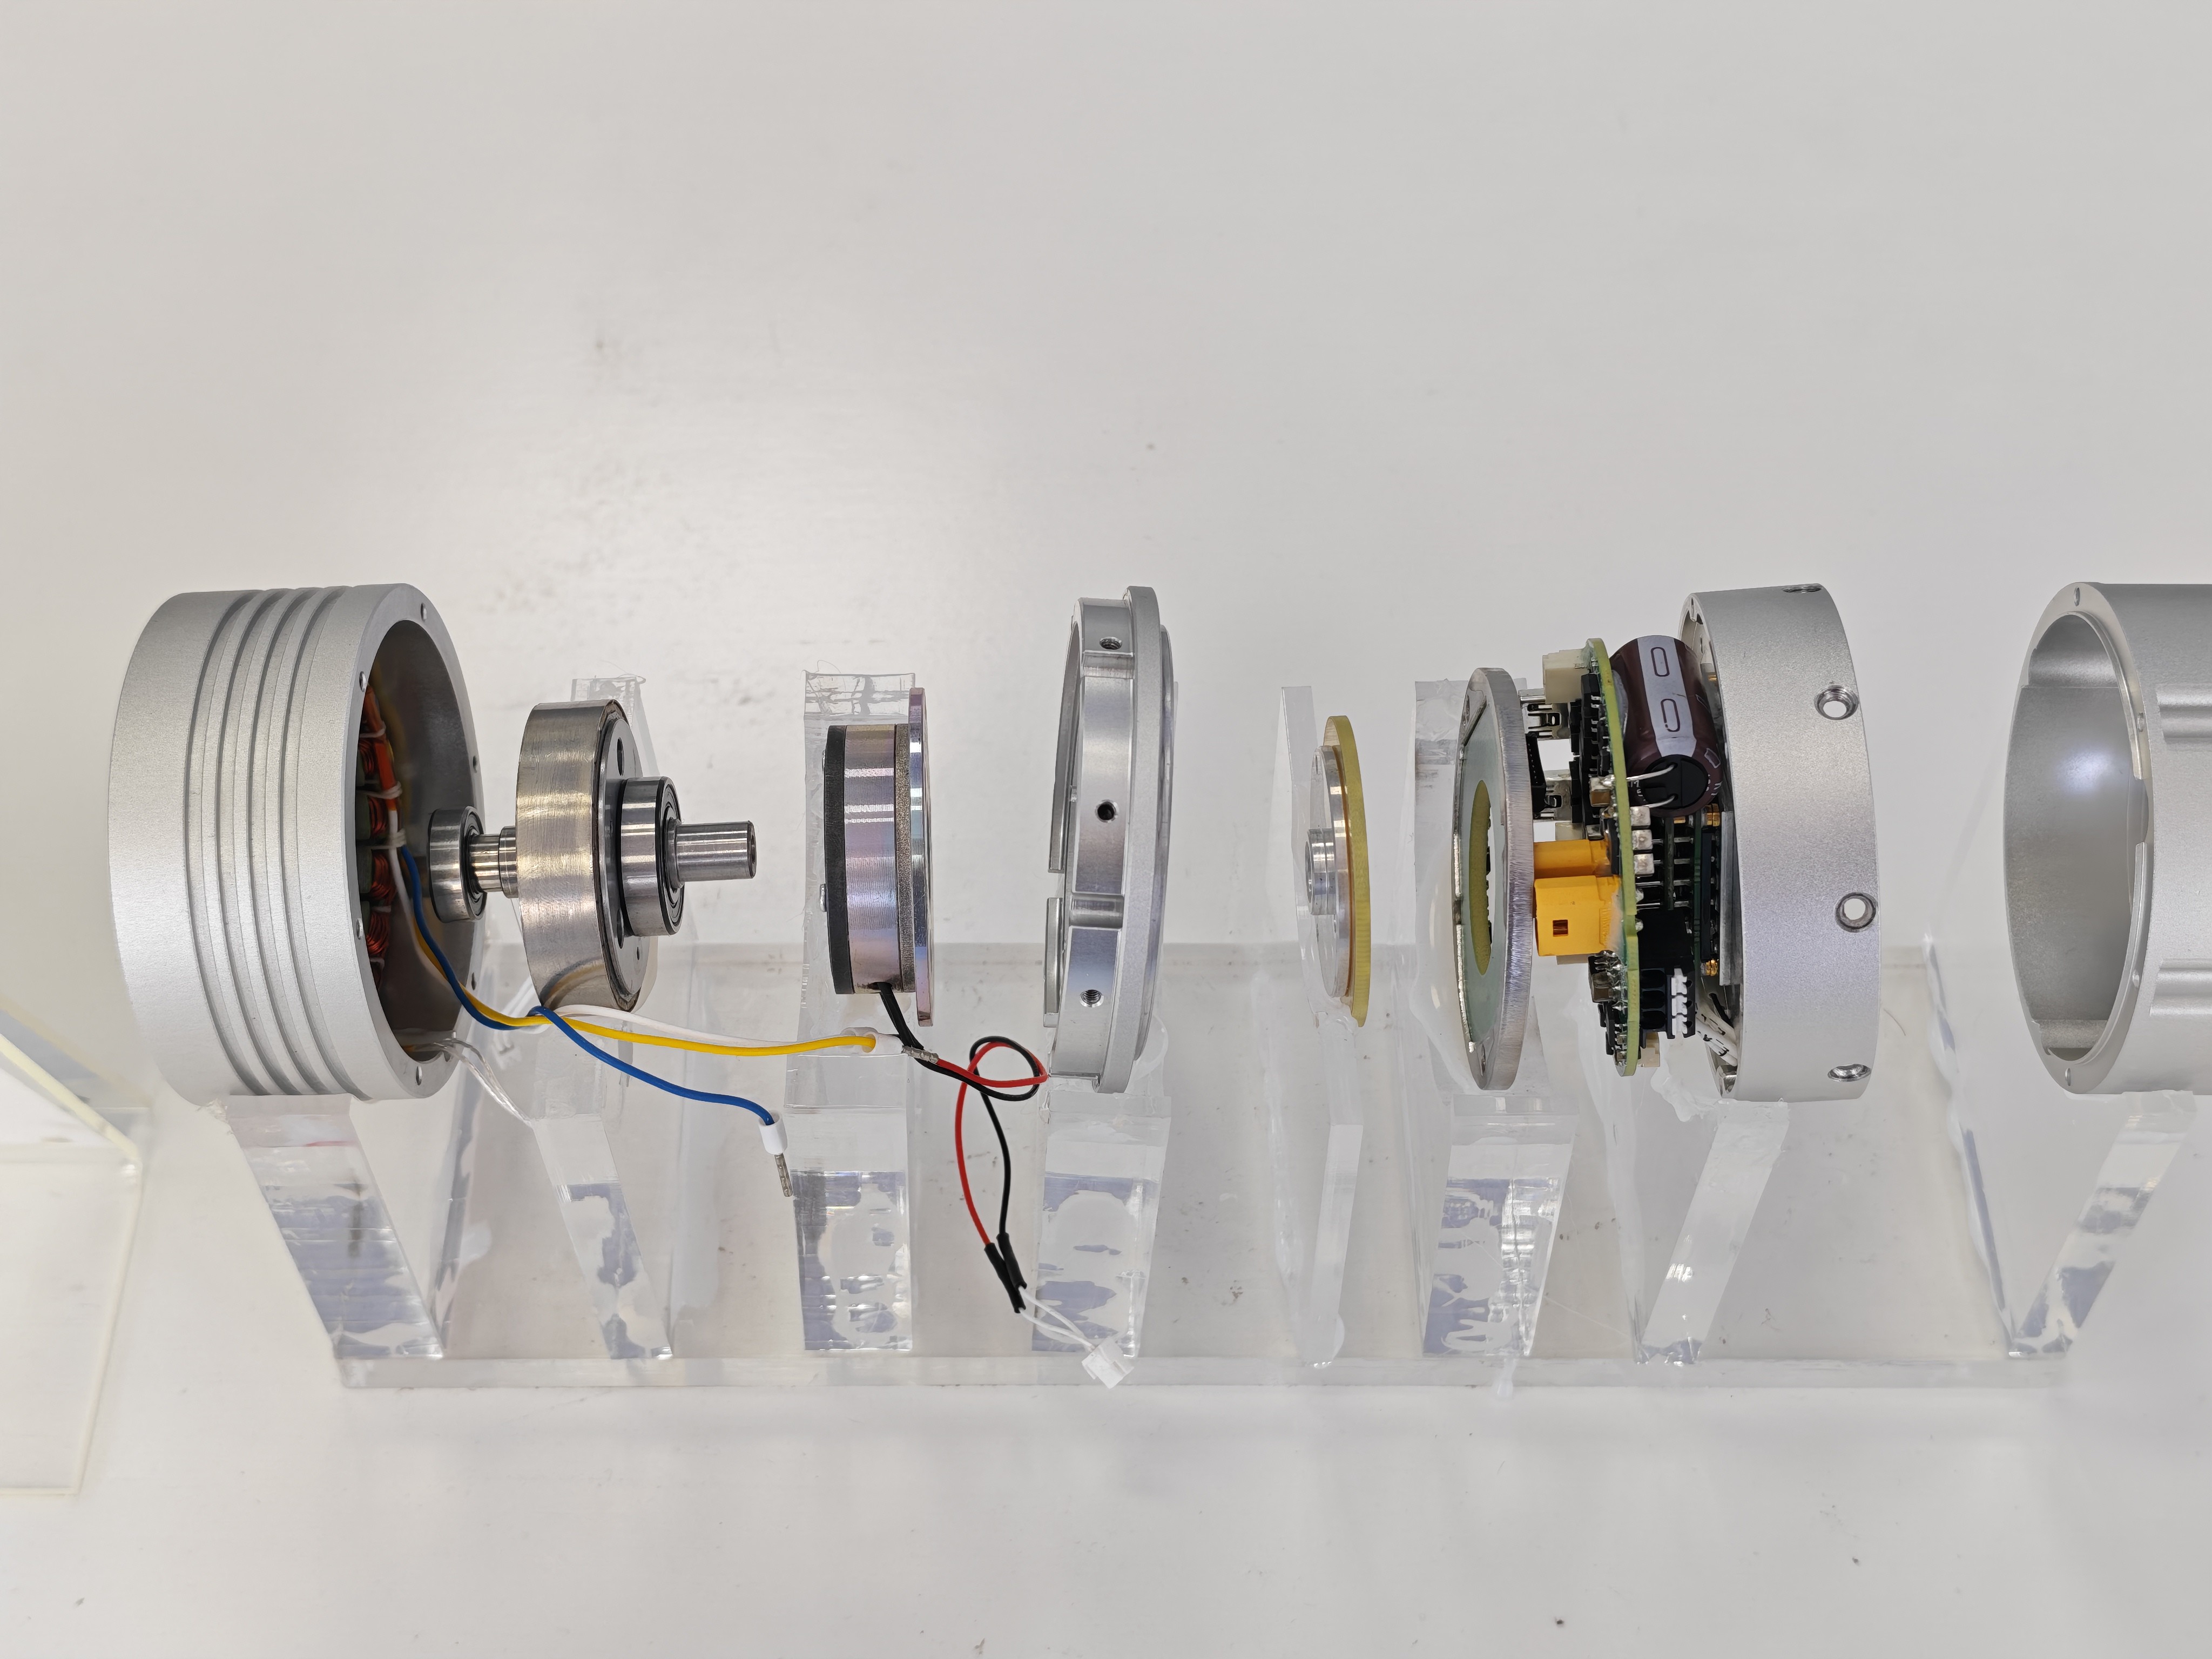
Ein typischer rahmenloser Direktantriebsmotor besteht hauptsächlich aus einem Stator und einem Rotor.
Der Kunde oder Systemintegrator kann den Motor integrieren mit:
Lagern
Mechanischem Gehäuse
Encoder
Welle oder Drehstruktur
Kühlsystem
Kabelführung
Bremse, falls erforderlich
Dieser Ansatz ermöglicht es, dass der Motor Teil des Drehmechanismus der Maschine wird, anstatt als separates Motorpaket zu fungieren.
Für Azimut- und Elevationsmechanismen, Nachführplattformen, Robotergelenke, Rundtische und andere präzise Rotationssysteme kann ein rahmenloser Direktantriebsmotor eine größere Flexibilität bei der mechanischen Integration bieten.
Die Auswahl eines rahmenlosen Motors erfordert jedoch eine Bewertung auf Systemebene.
Der Motor sollte zusammen mit der Lagerstruktur, Rotorabstützung, Encoderinstallation, mechanischen Steifigkeit, Wärmeabfuhr und dem verfügbaren Einbauraum bewertet werden.
Wie sollte ein Direktantriebsmotor validiert werden?
Die Drehmomentberechnung ist ein wichtiger erster Schritt, aber die endgültige Motorauswahl sollte anhand der vollständigen Betriebsbedingungen validiert werden.
Ein praktischer Validierungsprozess kann Folgendes umfassen:
1. Lastberechnung
Bestätigen Sie die tatsächliche Masse, den Schwerpunkt, das Massenträgheitsmoment, die Reibung, die Windlast und andere externe Lasten.
2. Bewegungsprofil
Bestätigen Sie maximale Drehzahl, Beschleunigung, Verzögerung, Positionierfrequenz und Einschaltdauer.
3. Motorauswahl
Prüfen Sie Dauerdrehmoment, Spitzendrehmoment, Drehzahl, Strom, Rotorträgheitsmoment, Encoder, thermische Kapazität und mechanische Abmessungen.
4. Servosimulation oder Berechnung
Bewerten Sie, ob der Motor die erforderliche Beschleunigung und Positionierreaktion erreichen kann.
5. Prototypenprüfung
Falls angemessen, prüfen Sie den Motor unter repräsentativen Last- und Betriebsbedingungen.
6. Thermische Validierung
Bestätigen Sie Motortemperatur und Dauer-Drehmomentfähigkeit unter dem tatsächlichen Betriebszyklus.
7. Endgültige Systemvalidierung
Überprüfen Sie Positioniergenauigkeit, Nachführleistung, Beschleunigungsreaktion, Stabilität und Umgebungsleistung.
Dieser Prozess ist besonders wichtig, wenn der Direktantriebsmotor in einem präzisen Drehmechanismus eingesetzt wird, bei dem Motor, Lager, Encoder und mechanische Struktur als ein System arbeiten.
Wichtige Erkenntnisse zur Auslegung von Direktantriebsmotoren
Das Drehtischbeispiel verdeutlicht mehrere wichtige Grundsätze.
Die statische Last allein reicht für die Motorauslegung nicht aus.
Der Direktantriebsmotor muss Gravitation, Trägheit, Wind und Reibung überwinden.
Das Massenträgheitsmoment kann das Spitzendrehmoment bestimmen.
Bei der Beispiel-Azimutachse erzeugen ein Massenträgheitsmoment von etwa 3.9 kg·m² und eine Winkelbeschleunigung von 20 rad/s² etwa 78 N·m Trägheitsmoment.
Exzentrizität kann das Dauerdrehmoment bestimmen.
Eine rotierende Masse von 40 kg mit einem exzentrischen Abstand von 0.05 m erzeugt etwa 19.6 N·m Gravitationsmoment.
Dauer- und Spitzendrehmoment müssen getrennt bewertet werden.
Ein Motor mit ausreichendem Spitzendrehmoment kann dennoch ungeeignet sein, wenn sein Dauerdrehmoment oder seine thermische Kapazität nicht ausreicht.
Das Drehmoment ist nur ein Teil der Auswahl eines Direktantriebsmotors.
Drehzahl, Trägheit, Encoder-Rückführung, thermische Leistung, Lagerkapazität, Einbaumaße, Steuerungsanforderungen und Einschaltdauer sollten ebenfalls berücksichtigt werden.
Fazit
Die Auslegung eines Direktantriebsmotors für einen Azimut- und Elevationsdrehtisch ist eine technische Aufgabe auf Systemebene, die sowohl Drehmoment- als auch Bewegungsanforderungen umfasst.
Für das in diesem Artikel behandelte vorläufige Drehtischbeispiel lauten die berechneten Lastanforderungen:
Diese Werte bilden einen Ausgangspunkt für die Auswahl eines Direktantriebsmotors.
Vor der endgültigen Festlegung der Motorspezifikation sollten die tatsächliche mechanische Struktur, Massenverteilung, das Massenträgheitsmoment, die Auslegungswindgeschwindigkeit, die maximale Drehzahl, das Beschleunigungsprofil, die Einschaltdauer, die thermischen Bedingungen und die erforderliche Positionierleistung bestätigt werden.
Für Anwendungen, die eine direkte Drehmomentübertragung und präzise Drehbewegung erfordern, kann HONPINE die Anforderungen an Direktantriebsmotoren anhand von Lastdrehmoment, Massenträgheitsmoment, Drehzahl, Beschleunigung, Encoderanforderungen, Einbaubeschränkungen und Betriebsbedingungen bewerten.
Wenn Sie einen Direktantriebsmotor für einen Antennendrehtisch, einen Azimut-/Elevationsmechanismus, eine Drehplattform, ein Nachführsystem, ein Robotergelenk oder eine andere präzise Rotationsanwendung auswählen, ist die Angabe von Lastmasse, Massenträgheitsmoment, exzentrischem Abstand, Drehzahl, Beschleunigung und Einschaltdauer ein praktischer Ausgangspunkt zur Bestimmung des erforderlichen Dauer- und Spitzendrehmoments.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Bedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Planeten-, Harmonic-Drive- und RV-Getriebe erklärtBedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Dieser technische Leitfaden erläutert den Zusammenhang zwischen Getriebeübersetzung, Ausgangsdrehmoment und Ausgangsdrehzahl und vergleicht Planetengetriebe, Harmonic-Drive-Getriebe und RV-Getriebe. Erfahren Sie, warum das Übersetzungsverhältnis allein weder die Drehmomentkapazität, den Wirkungsgrad, das dynamische Ansprechverhalten, die Präzision noch die Lebensdauer eines Getriebes bestimmen kann und was Ingenieure bei der Auswahl eines Getriebes für Robotik, CNC-Maschinen, Servosysteme und industrielle Bewegungssteuerung berücksichtigen sollten.
 Hochpräziser Hohlwellen-Harmonic-Drehantrieb für CNC-Maschinen und Schwerlast-DrehachsenDer Hohlwellen-Harmonic-Drehantrieb der HONPINE Serie 58 ist für CNC-Rundtische, Präzisionsdrehachsen, Laserbearbeitungsanlagen und Schwerlast-Drehpositionierungsanwendungen konzipiert. Mit einer 50-mm-Hohlwelle, einem Spitzendrehmoment von bis zu 2.722 N·m, integriertem Kreuzrollenlager, Optionen für Multiturn-Absolutencoder, einer Positioniergenauigkeit von unter 30 Bogensekunden und einer Wiederholpositioniergenauigkeit von unter 5 Bogensekunden vereint er hohe Drehmomentkapazität mit präziser Drehbewegung und flexibler mechanischer Integration.
 Wie bewältigt das Planeten-Robotergelenkmodul HONPINE JRM den Temperaturanstieg im Dauerbetrieb?Die Planeten-Robotergelenkmodule HONPINE JRM sind für lang andauernde Roboteranwendungen mit hoher Last ausgelegt. Dieser Artikel erläutert, wie die elektromagnetische Optimierung des Motors, ein hocheffizientes Planetengetriebe, GaN-basierte Antriebstechnik und ein verlustarmes Design auf Systemebene zur Begrenzung des Temperaturanstiegs beitragen. Am Beispiel des Planeten-Robotergelenkmoduls C6345 präsentiert HONPINE zudem eine thermische Validierung bei Volllast im Dauerbetrieb, einschließlich eines Motorwirkungsgrads von bis zu 92 %, eines Planetengetriebewirkungsgrads von bis zu 97 % und einer finalen Gleichgewichtstemperatur von 61,42 °C bei einer Umgebungstemperatur von 25 °C.
 Auslegung von Direktantriebsmotoren: Ein vollständiger Leitfaden zur Drehmomentberechnung und AuswahlDie Auswahl eines Direktantriebsmotors für ein präzises Drehsystem erfordert mehr als die Abstimmung des Motordrehmoments auf das Gewicht der Anlage. Ingenieure müssen Gravitationsmoment, Trägheitsmoment, Windmoment, Reibung, Massenträgheitsmoment, Drehzahl, Beschleunigung, Einschaltdauer und Positionierungsanforderungen bewerten. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, einen praxisnahen Ansatz zur Auslegung von Direktantriebsmotoren und zur Drehmomentberechnung anhand eines Azimut- und Elevationsdrehtischs als technisches Beispiel. Der Artikel behandelt die Berechnung von Dauer- und Spitzendrehmomenten, Kriterien für die Motorauswahl sowie die Anwendung rahmenloser Direktantriebsmotoren in integrierten Drehsystemen.


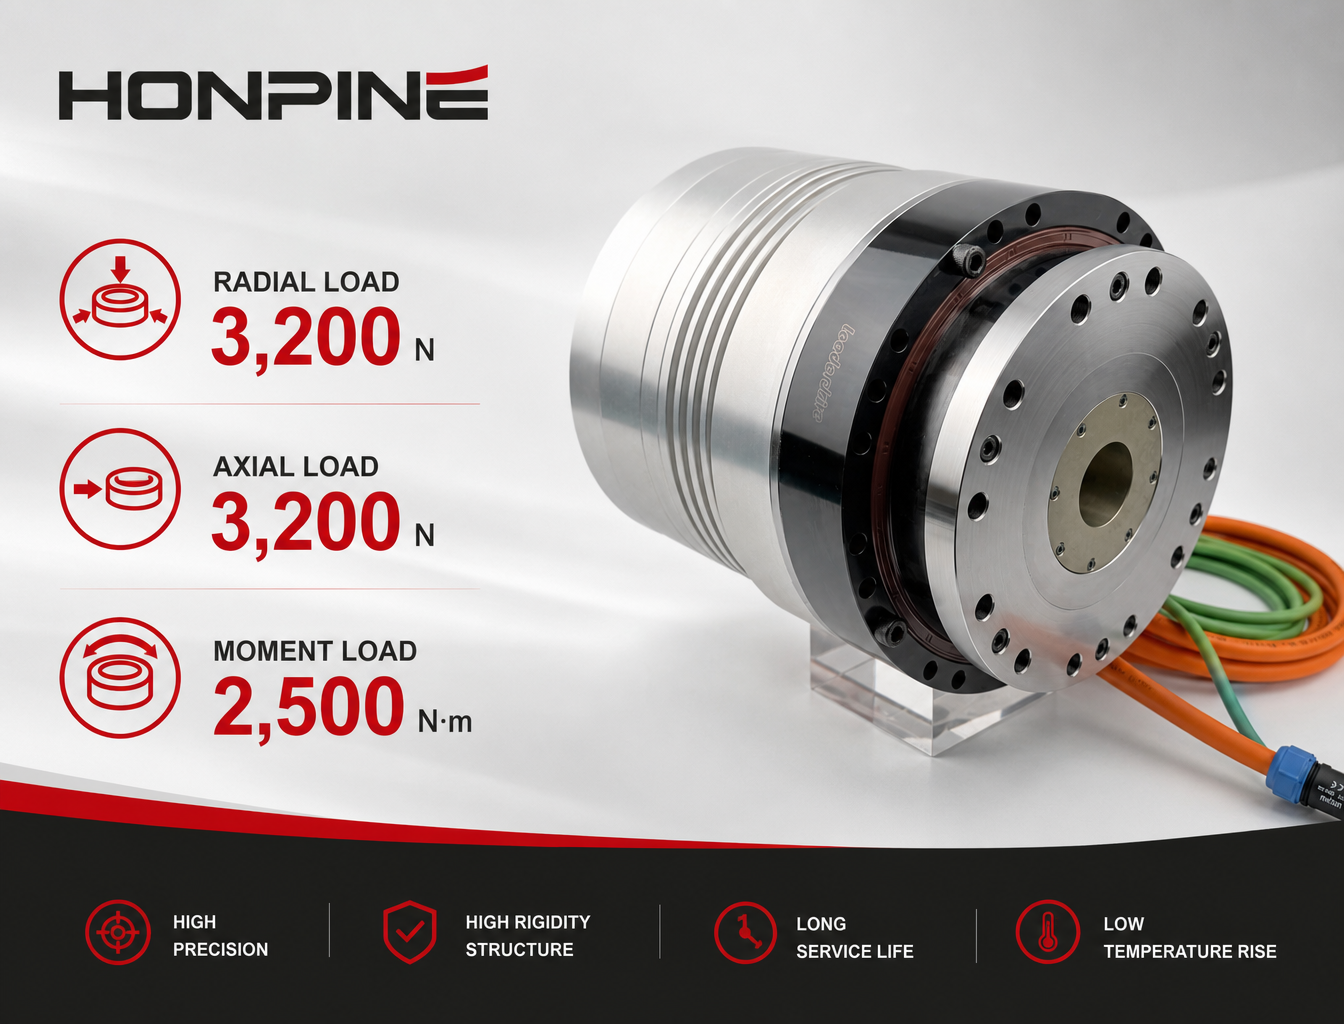
Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Bedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Planeten-, Harmonic-Drive- und RV-Getriebe erklärtBedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Dieser technische Leitfaden erläutert den Zusammenhang zwischen Getriebeübersetzung, Ausgangsdrehmoment und Ausgangsdrehzahl und vergleicht Planetengetriebe, Harmonic-Drive-Getriebe und RV-Getriebe. Erfahren Sie, warum das Übersetzungsverhältnis allein weder die Drehmomentkapazität, den Wirkungsgrad, das dynamische Ansprechverhalten, die Präzision noch die Lebensdauer eines Getriebes bestimmen kann und was Ingenieure bei der Auswahl eines Getriebes für Robotik, CNC-Maschinen, Servosysteme und industrielle Bewegungssteuerung berücksichtigen sollten.
 Hochpräziser Hohlwellen-Harmonic-Drehantrieb für CNC-Maschinen und Schwerlast-DrehachsenDer Hohlwellen-Harmonic-Drehantrieb der HONPINE Serie 58 ist für CNC-Rundtische, Präzisionsdrehachsen, Laserbearbeitungsanlagen und Schwerlast-Drehpositionierungsanwendungen konzipiert. Mit einer 50-mm-Hohlwelle, einem Spitzendrehmoment von bis zu 2.722 N·m, integriertem Kreuzrollenlager, Optionen für Multiturn-Absolutencoder, einer Positioniergenauigkeit von unter 30 Bogensekunden und einer Wiederholpositioniergenauigkeit von unter 5 Bogensekunden vereint er hohe Drehmomentkapazität mit präziser Drehbewegung und flexibler mechanischer Integration.
 Wie bewältigt das Planeten-Robotergelenkmodul HONPINE JRM den Temperaturanstieg im Dauerbetrieb?Die Planeten-Robotergelenkmodule HONPINE JRM sind für lang andauernde Roboteranwendungen mit hoher Last ausgelegt. Dieser Artikel erläutert, wie die elektromagnetische Optimierung des Motors, ein hocheffizientes Planetengetriebe, GaN-basierte Antriebstechnik und ein verlustarmes Design auf Systemebene zur Begrenzung des Temperaturanstiegs beitragen. Am Beispiel des Planeten-Robotergelenkmoduls C6345 präsentiert HONPINE zudem eine thermische Validierung bei Volllast im Dauerbetrieb, einschließlich eines Motorwirkungsgrads von bis zu 92 %, eines Planetengetriebewirkungsgrads von bis zu 97 % und einer finalen Gleichgewichtstemperatur von 61,42 °C bei einer Umgebungstemperatur von 25 °C.
 Auslegung von Direktantriebsmotoren: Ein vollständiger Leitfaden zur Drehmomentberechnung und AuswahlDie Auswahl eines Direktantriebsmotors für ein präzises Drehsystem erfordert mehr als die Abstimmung des Motordrehmoments auf das Gewicht der Anlage. Ingenieure müssen Gravitationsmoment, Trägheitsmoment, Windmoment, Reibung, Massenträgheitsmoment, Drehzahl, Beschleunigung, Einschaltdauer und Positionierungsanforderungen bewerten. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, einen praxisnahen Ansatz zur Auslegung von Direktantriebsmotoren und zur Drehmomentberechnung anhand eines Azimut- und Elevationsdrehtischs als technisches Beispiel. Der Artikel behandelt die Berechnung von Dauer- und Spitzendrehmomenten, Kriterien für die Motorauswahl sowie die Anwendung rahmenloser Direktantriebsmotoren in integrierten Drehsystemen.
 Wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern verändernIntegrierte Robotergelenkmodule verändern die Konstruktion von Robotern, indem sie Motor, Getriebe, Antrieb, Encoder und Sensorkomponenten in einer kompakten Bewegungseinheit zusammenführen. Im Vergleich zu herkömmlichen verteilten Architekturen kann dieser integrierte Ansatz die Kabelkomplexität reduzieren, Strom- und Kommunikationsverbindungen vereinfachen und kompaktere Roboterstrukturen unterstützen. Da humanoide Roboter ein höheres Maß an Bewegungskoordination, Reaktionsgeschwindigkeit, Präzision und Integration erfordern, werden Robotergelenkmodule zu einer immer wichtigeren Schnittstelle zwischen intelligenten Steuerungssystemen und physischer Bewegung. Dieser Artikel erläutert am Beispiel des HONPINE TCHL Harmonic-Drive-Robotergelenkmoduls, wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern neu gestalten.