










Harmonikgelenkmotor/-aktuator/-modul
HONPINE-Harmonikgelenkmotoren zeichnen sich durch hohe Präzision, hohes Drehmoment und einen großen Hohlwellendurchmesser aus und bieten häufig Lösungen für Anwendungen mit begrenztem Platzangebot. kundenspezifische Ausführungen sind möglich. Diese Motoren kommen häufig in der Spezialrobotik zum Einsatz.
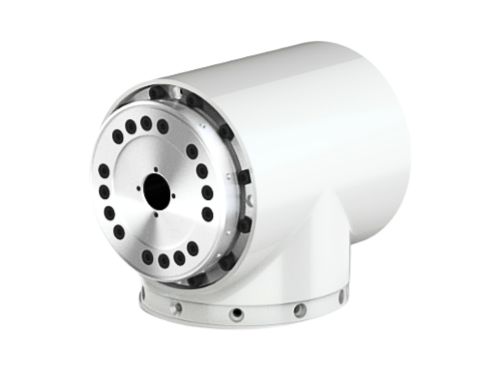
Planetengetriebener Gelenkmotor/-aktuator/-modul
Der planetengetriebene Gelenkmotor ist ebenfalls eine Kernkomponente robotischer Antriebssysteme. Im Vergleich zu harmonischen Gelenkmodulen weist er ein geringeres Übersetzungsverhältnis, eine höhere Abtriebsdrehzahl und eine größere Steifigkeit auf, jedoch eine etwas geringere Gesamtabtriebsgenauigkeit. Durch die hochintegrierte Bauweise mit Planetengetriebe, rahmenlosem Drehmomentmotor, Bremse, Encodern und Antrieben werden Größe und Gewicht deutlich optimiert und eine präzise Steuerung der Gelenkbewegung ermöglicht. Das Ergebnis sind ein höheres Drehmoment, kompaktere Abmessungen und ein geringeres Gewicht. Planetengetriebene Gelenkmotoren unterstützen in der Regel einen großen Spannungsbereich und sind für Niederspannungs-Gleichstrom von 24 V bis 48 V geeignet. Außerdem bieten wir maßgeschneiderte Lösungen nach den individuellen Anforderungen unserer Kunden.
 Schwerlastiger explosionsgeschützter Roboterhund-Planetengetriebe-GelenkantriebHONPINEs schwere explosionsgeschützte planetarische Gelenkantriebe sind offiziell in die Serienproduktion gegangen. Diese Gelenkserie wurde erfolgreich in mehrere Plattformen für vierbeinige Roboter (Roboterhunde) integriert und in gefährlichen Umgebungen wie petrochemischen Anlagen, Erdgas-Inspektionsstandorten und Rettungseinsätzen eingesetzt – Bereiche, die zuvor stark auf manuelle Arbeit oder importierte Komponenten angewiesen waren.
Unterstützung bei anwendungsspezifischer Integration: Kundenspezifische mechanische Strukturen und Steuerungsparameter, abgestimmt auf unterschiedliche Roboterkonfigurationen und Missionsanforderungen.
Unterstützung bei der explosionsgeschützten Zertifizierung: Begleitung während des gesamten Zertifizierungsprozesses, um Kunden zu helfen, häufige Konstruktionsfehler zu vermeiden und die Konformität zu beschleunigen.
Schneller technischer Support: Technische Servicezentren in den wichtigsten Industriegebieten landesweit, mit Vor-Ort-Reaktionszeit innerhalb von 48 Stunden.Details Planetengetriebene Gelenkmodule mit höchstem Drehmoment bei geringem GewichtDie Planeten-Gelenkmodule der HONPINE PA Serie verfügen über drei exklusive Erfindungspatente und sieben Gebrauchsmusterpatente. Mit einem ausgeklügelten Strukturdesign liefern sie die höchste Drehmomentabgabe unter Produkten derselben Klasse und bieten eine leistungsstarke und stabile Performance.
HONPINE bietet umfangreiche Produktressourcen und technischen Support, wodurch eine schnelle Implementierung in verschiedenen Anwendungsszenarien ermöglicht wird, während der Zeit-, Arbeits- und Kostenaufwand in der Projektvoruntersuchungsphase erheblich reduziert wird.
Die Module übernehmen ein gemeinsames Eingangs-/Ausgangsdesign für Leistung und Signal, wodurch die Verbindung zwischen Antriebseinheiten erheblich vereinfacht wird. In Kombination mit einer hohlen Durchgangsverdrahtungsstruktur werden Anwendung und Integration der Antriebseinheiten komfortabler und effizienter.Details Kompaktes, leichtes Planeten-Gelenkmodul mit hoher Geschwindigkeit und StoßfestigkeitDas Standard-Planetengetriebemodul ist eine Kernkomponente robotischer Antriebssysteme. Durch die hochintegrierte Bauweise, die ein Planetengetriebe, einen rahmenlosen Drehmomentmotor, eine Bremse, einen Encoder und einen Treiber kombiniert, werden Volumen und Gewicht deutlich optimiert und eine präzise Bewegungssteuerung des Gelenks ermöglicht. Das Ergebnis sind ein höheres Drehmoment, eine kompaktere Baugröße und ein geringeres Gewicht. Im Vergleich zu harmonischen Gelenkmodulen weist das Planetengetriebemodul eine kleinere Untersetzung, eine höhere Abtriebsdrehzahl und eine höhere Drehmomentdichte auf und eignet sich daher besser für Anwendungen mit mittlerer bis geringer Last. Darüber hinaus bieten wir kundenspezifische Anpassungen entsprechend den spezifischen Anforderungen unserer Kunden an.
Dank zentraler Vorteile wie hoher Drehzahl, Stoßfestigkeit sowie einer kompakten und leichten Bauweise ist das Standard-Planetengetriebemodul zur bevorzugten Lösung für Hochlastantriebe in humanoiden Robotern, Spezialrobotern, Logistik-AGVs und der industriellen Automatisierung geworden. Es treibt die Weiterentwicklung der Roboterleistung und die Erschließung weiterer Anwendungsszenarien voran.Details


Rahmenloser Drehmomentmotor für Robotergelenke
HONPINE engagiert sich für die interne Entwicklung der Kernkomponenten seiner Robotergelenkmodule, um die Produktionsausbeute und Lieferkapazität zu verbessern.
Unten sehen Sie die rahmenlosen Standard-Drehmomentmotoren von HONPINE, die wir für den Einsatz in unseren vollständig integrierten Gelenkmodulen weiterentwickeln und optimieren. Diese Standardmotoren sind auch einzeln erhältlich.
 FM2 rahmenlose Robotermotoren mit hoher DrehmomentdichteHONPINE FM2 rahmenlose Torquemotoren für Robotik bieten im Vergleich zur FM1-Serie eine höhere Leistung und mehr Konfigurationsoptionen, wodurch sie für ein breiteres Anwendungsspektrum geeignet sind. Die Motorverluste werden im Vergleich zu FM1-Motoren um 20% reduziert, während das Drehmoment um 10% erhöht wird, was zu einer längeren Betriebsdauer führt.
Die FM2-Serie ist in sechs Durchmessern von φ50mm bis φ127mm erhältlich, mit Nenndrehzahlen von 1800 rpm bis 5500 rpm, einem Drehmomentbereich von 0.36 N·m bis 6.40 N·m und einer Ausgangsleistung von 207 W bis 608 W. Die Nennspannungen reichen von 24 V bis 70 V. Optionale Konfigurationen umfassen Hall-Sensoren, Temperatursensoren und anpassbare Anschlussleitungsoptionen.Diese Motoren werden häufig in kollaborativen Robotern, humanoiden Robotern, vierbeinigen Robotern, Industrierobotern und medizinischen Rehabilitationsrobotern eingesetzt.Details") FM1 Kosteneffiziente rahmenlose bürstenlose Gleichstrommotoren (BLDC)HONPINE FM1 Rahmenlose bürstenlose Gleichstrommotoren (BLDC) sind kompakte, leistungsstarke und kosteneffiziente Produkte. Erhältlich in vier Größen (φ50mm–φ115mm), mit Nenndrehzahlen von 650 rpm bis 5250 rpm, Drehmoment von 0.3 N·m bis 9.32 N·m, und Leistung von 165 W bis 920 W. Die Nennspannungen reichen von 24 V bis 70 V, mit optionalen Hall-Sensoren, Temperatursensoren, und Verdrahtungskonfigurationen. Sie werden häufig in kollaborativen Robotern, humanoiden Robotern, vierbeinigen Robotern, und medizinischen Rehabilitationsrobotern eingesetzt.Details


Was ist ein Robotergelenkmodul?
Das Robotergelenkmodul vereint Komponenten wie Harmonic Drive/Planetengetriebe, rahmenlosen Drehmomentmotor, Bremse, Encoder und Antriebseinheit in einer integrierten Baugruppe mit optimierter Größe und reduziertem Gewicht. Der HONPINE-Harmonikgelenkmotor bietet flexible Konfigurationsoptionen für unterschiedliche Anwendungsanforderungen, darunter zwei Encoder, STO (Safe Torque Off), Haltebremsen und integrierte Drehmomentsensoren.
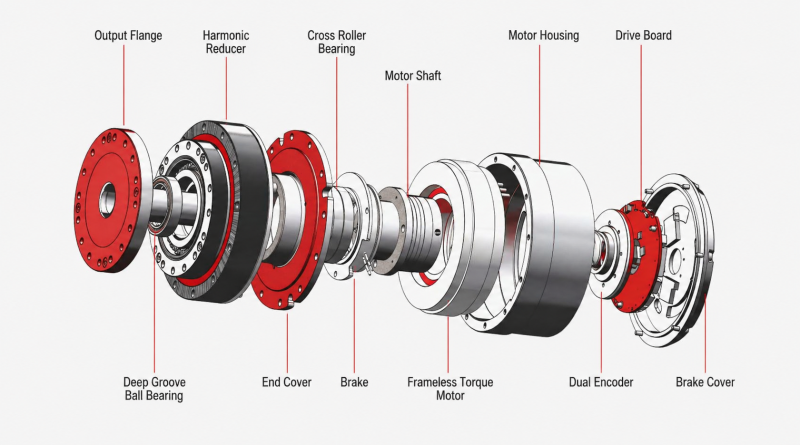
Modellauswahl für Harmonik-Gelenkaktuatoren
Um den vielfältigen Marktanforderungen gerecht zu werden, sind die HONPINE-Harmonic-Drive-Robotergelenkmodule derzeit in vier Hauptserien unterteilt: HPJM, TCHL, HAU und HAG.
Dieser Leitfaden bietet einen ersten Überblick und hilft Ihnen, den für Ihre Anwendung am besten geeigneten Aktuator anhand von Faktoren wie Kostenkontrolle, Lieferzeit und grundlegenden Leistungsanforderungen auszuwählen.
Für eine detaillierte Auswahlberatung und technische Unterstützung können Sie sich gerne für ein weiterführendes Gespräch an uns wenden.
Hauptmerkmale
Die seit 2020 in Serie gefertigte HPJM-Serie bietet eine ausgereifte und bewährte Gelenklösung für humanoide Roboter. Sie vereint Harmonikgetriebe, Servoantrieb, Encoder und rahmenlosen Drehmomentmotor. Zwei Encoder und eine Haltebremse sind optional erhältlich. Unterstützte Kommunikationsprotokolle sind CAN (proprietäres Protokoll), CANopen und EtherCAT.
Wichtigste Vorteile
- Die hochkompakte Bauweise schafft mehr Platz für die Systemintegration und erfüllt zugleich dieselben Leistungsanforderungen.
- Größere Hohlbohrung als bei anderen Harmonik-Gelenkmodulserien sowie branchenführende Drehmomentdichte.
- Optionales Tieftemperaturfett ermöglicht den Betrieb in rauen Umgebungen bis −40°C.
- Breiter Einsatz in Spezialrobotern; viele HONPINE-Kunden ergänzen die Abdichtung entsprechend den Anforderungen ihrer Anwendung.
Hauptmerkmale
Das HONPINE-Harmonikgelenkmodul TCHL verwendet ein unternehmenseigen entwickeltes Harmonikgetriebe für eine bessere Kostenkontrolle. Standardmäßig ist es mit zwei absoluten Singleturn-Encodern mit einer Auflösung von 23 Bit ausgestattet und unterstützt die Kommunikationsprotokolle CAN FD und EtherCAT. Eine Haltebremse und ein Drehmomentsensor sind optional erhältlich. Der integrierte Kabelbaum mit Anschlussklemmen unterstützt die Kabelführung durch die Hohlwelle sowie Daisy-Chain-Verbindungen zwischen den Modulen.
Wichtigste Vorteile
- Deutliche Kostenvorteile.
- Flexible Montageoptionen, darunter Montage von vorne, von der Seite und von hinten.
- Der Kabelbaum vereinfacht die Systemintegration.
- Die leichte Bauweise und einfache Installation eignen sich besonders für humanoide Roboter und andere Anwendungen der verkörperten KI.
Hauptmerkmale
Das HONPINE-Harmonikgelenkmodul HAG kann mit einem integrierten Drehmomentsensor ausgestattet werden und bietet optional die STO-Funktion (Safe Torque Off), um spezifische Sicherheitsanforderungen zu erfüllen. Es verwendet ein Harmonikgetriebe mit höherer Präzision und gewährleistet so ein hohes Maß an Zuverlässigkeit. Unterstützte Kommunikationsprotokolle sind CANopen und EtherCAT; eine Haltebremse ist optional erhältlich.
Wichtigste Vorteile
- Unterstützt anspruchsvollere Sicherheitsanforderungen.
- Zuverlässige Kernkomponenten des Getriebes mit hoher Leistung.
- Geeignet für Projekte mit spezifischen Sicherheitsanforderungen oder besonders hohen Anforderungen an die Zuverlässigkeit des Getriebes.
- Eine ideale Lösung für Roboterarme und medizinische Geräte mit besonders hohen Leistungs- und Zuverlässigkeitsanforderungen.
Hauptmerkmale
Das Harmonikgelenkmodul der HAU-Serie ist eine verbesserte Version des Harmonikgelenkmoduls der HAG-Serie. Es verfügt über keinen Drehmomentsensor und ist dadurch kostengünstiger als die HAG-Serie.
Wichtigste Vorteile
Das Harmonikgelenkmodul der HAU-Serie bietet eine große Hohlbohrung, hohe Positioniergenauigkeit und eine hohe Überlastfähigkeit.
Anwendungen
Das Harmonikgelenkmodul der HAU-Serie eignet sich für hochpräzise Roboterarme, humanoide Roboter und Spezialroboter.
Auswahl des Planeten-Gelenkantriebsmodells
HONPINE-Planeten-Gelenkmodule werden häufig in vierbeinigen Robotern, Roboterhunden, AGV-Antriebsrädern und anderen Anwendungen eingesetzt. Auf Grundlage unterschiedlicher Kundenanforderungen und Leistungsspezifikationen bietet HONPINE die Serien JRM, HPA und explosionsgeschützte Planeten-Gelenkmodule an.
Das planetengetriebene Gelenkmodul HONPINE JRM wurde technisch validiert und umfangreichen Tests unterzogen. Derzeit werden etwa 80 % der JRM-Lieferungen in vierbeinigen Robotern eingesetzt, die allgemein als Roboterhunde bezeichnet werden.
Bei einem Test wurde ein mit HONPINE-JRM-Planeten-Gelenkmodulen ausgestatteter vierbeiniger Roboter zwei Stunden lang mit einer Last betrieben, die zwei Kästen Mineralwasser entsprach. Die Gehäusetemperatur blieb bei etwa 60°C. Der Test zeigt, dass das JRM-Gelenkmodul auch im Schwerlastbetrieb ein hohes Drehmoment bei vergleichsweise geringer Wärmeentwicklung liefern kann und sich daher gut für hoch belastete vierbeinige Roboter eignet.
Das planetengetriebene Servogelenk der HONPINE-HPA-Serie erreicht eine Spitzen-Drehmomentdichte von bis zu 210 N·m/kg. Es zeichnet sich durch eine leichte Bauweise und ein zweistufiges hochpräzises Planetengetriebe aus. Unterstützt werden mehrere Regelungsmodi, darunter Positions-, Drehzahl-, Drehmoment- und Kraft-Positionsregelung.
Planetengetriebene Gelenke von HONPINE bieten Vorteile hinsichtlich Kosteneffizienz, Übertragungseffizienz, Zuverlässigkeit und Stoßfestigkeit. Ein humanoider Roboter verwendet typischerweise etwa 31 Gelenkmodule. Modelle mit geringerem Drehmoment kommen hauptsächlich im Oberkörper zum Einsatz, während Modelle mit höherem Drehmoment für den Unterkörper, einschließlich Hüft- und Kniegelenken, verwendet werden. HONPINE-Planeten-Gelenkmodule werden derzeit außerdem in großen Stückzahlen für AGV-Antriebsräder geliefert.
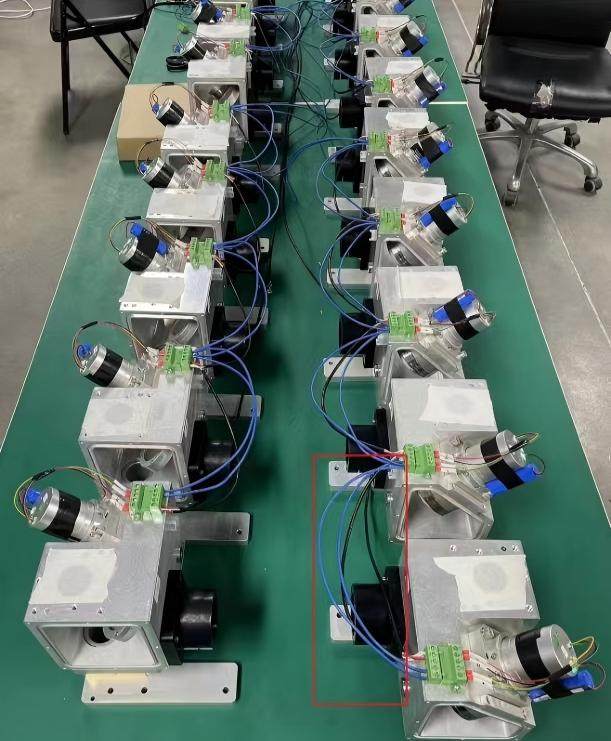
Diese Produktionslinie nutzt Fertigungsprozesse und Anlagenkenntnisse aus der Herstellung von Fahrzeuggetrieben. Die Technologien tragen dazu bei, die Produktionseffizienz und Produktlebensdauer zu verbessern und zugleich die Produktionskapazität zu erhöhen, um der wachsenden Nachfrage infolge der Entwicklung verkörperter Intelligenz gerecht zu werden.
Die explosionsgeschützte Gelenkmotorserie umfasst drei Haupttypen von Gelenken: Knie-, Nick- und Rollgelenke. Sie bietet ein Spitzendrehmoment von bis zu 450 N·m und ein Nenndrehmoment von 110 N·m und ermöglicht den Dauerbetrieb mit Roboter-Nutzlasten von über 20 kg.
Die Produkte sind für verschiedene explosionsgefährdete Betriebsbedingungen ausgelegt, darunter Ex d IIB T4 und Ex d IIC T6, und bieten ein hohes Maß an Betriebssicherheit. Sie eignen sich für ein breites Spektrum gefährlicher Umgebungen, darunter die Erdöl- und Chemieindustrie sowie komplexe Einsatzbedingungen im Freien und am Boden.
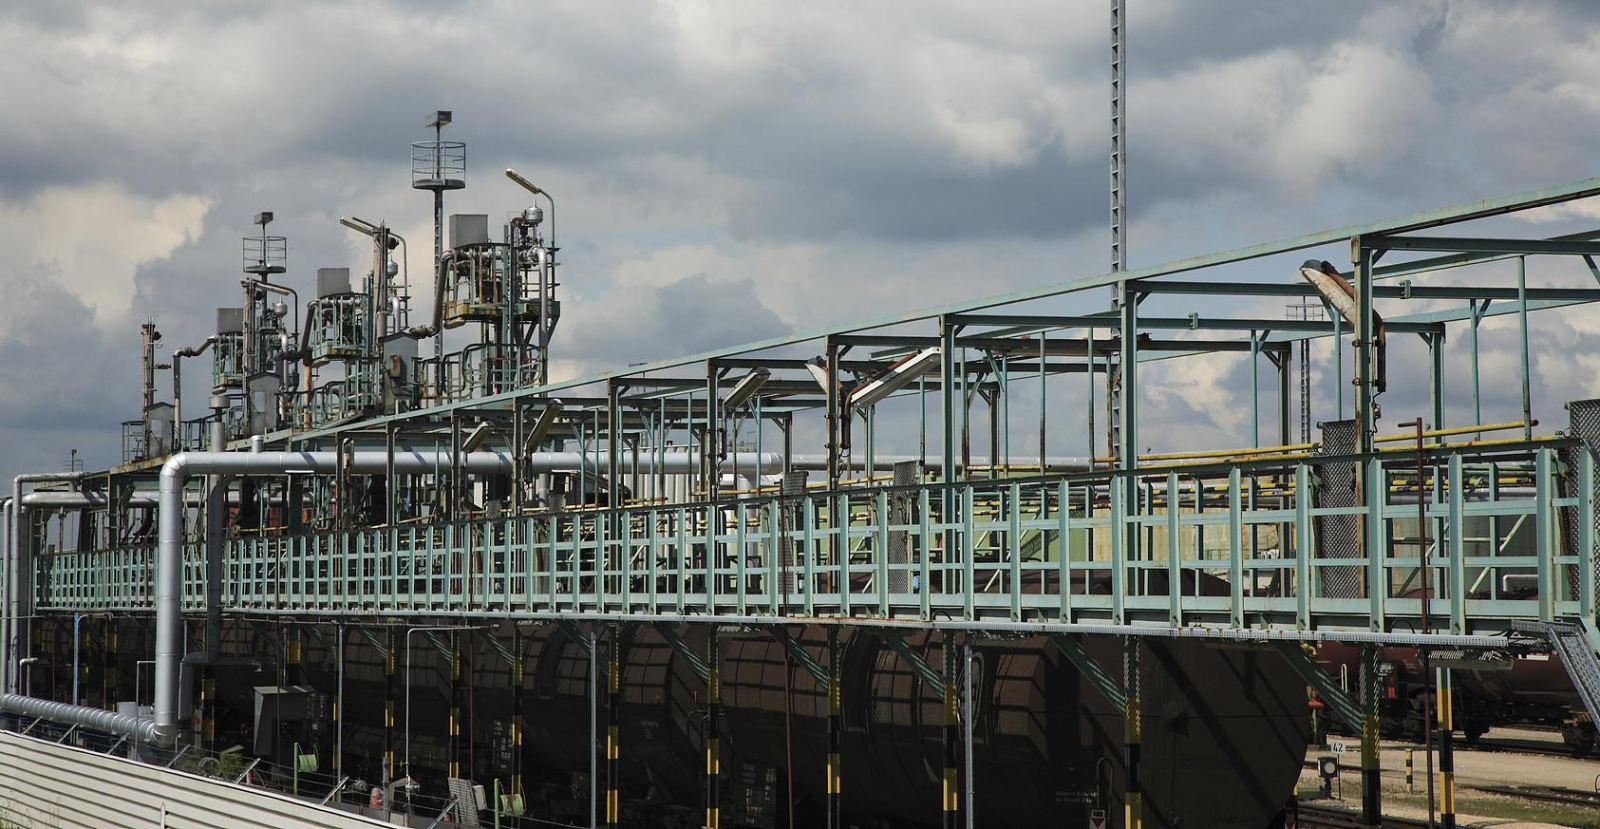
Die explosionsgeschützten Gelenkmotoren wurden erfolgreich an mehrere Plattformen für vierbeinige Roboter angepasst und kommen in Hochrisiko-Sperrbereichen wie petrochemischen Anlagen, Erdgas-Inspektionsstandorten und bei Noteinsätzen zum Einsatz – also dort, wo Aufgaben traditionell von Menschen oder mit importierten Komponenten ausgeführt wurden. Diese Anwendungen stellen einen wichtigen technologischen Fortschritt für explosionsgeschützte Roboterhunde dar.
Lösungen und Anwendungen für Robotergelenkmotoren
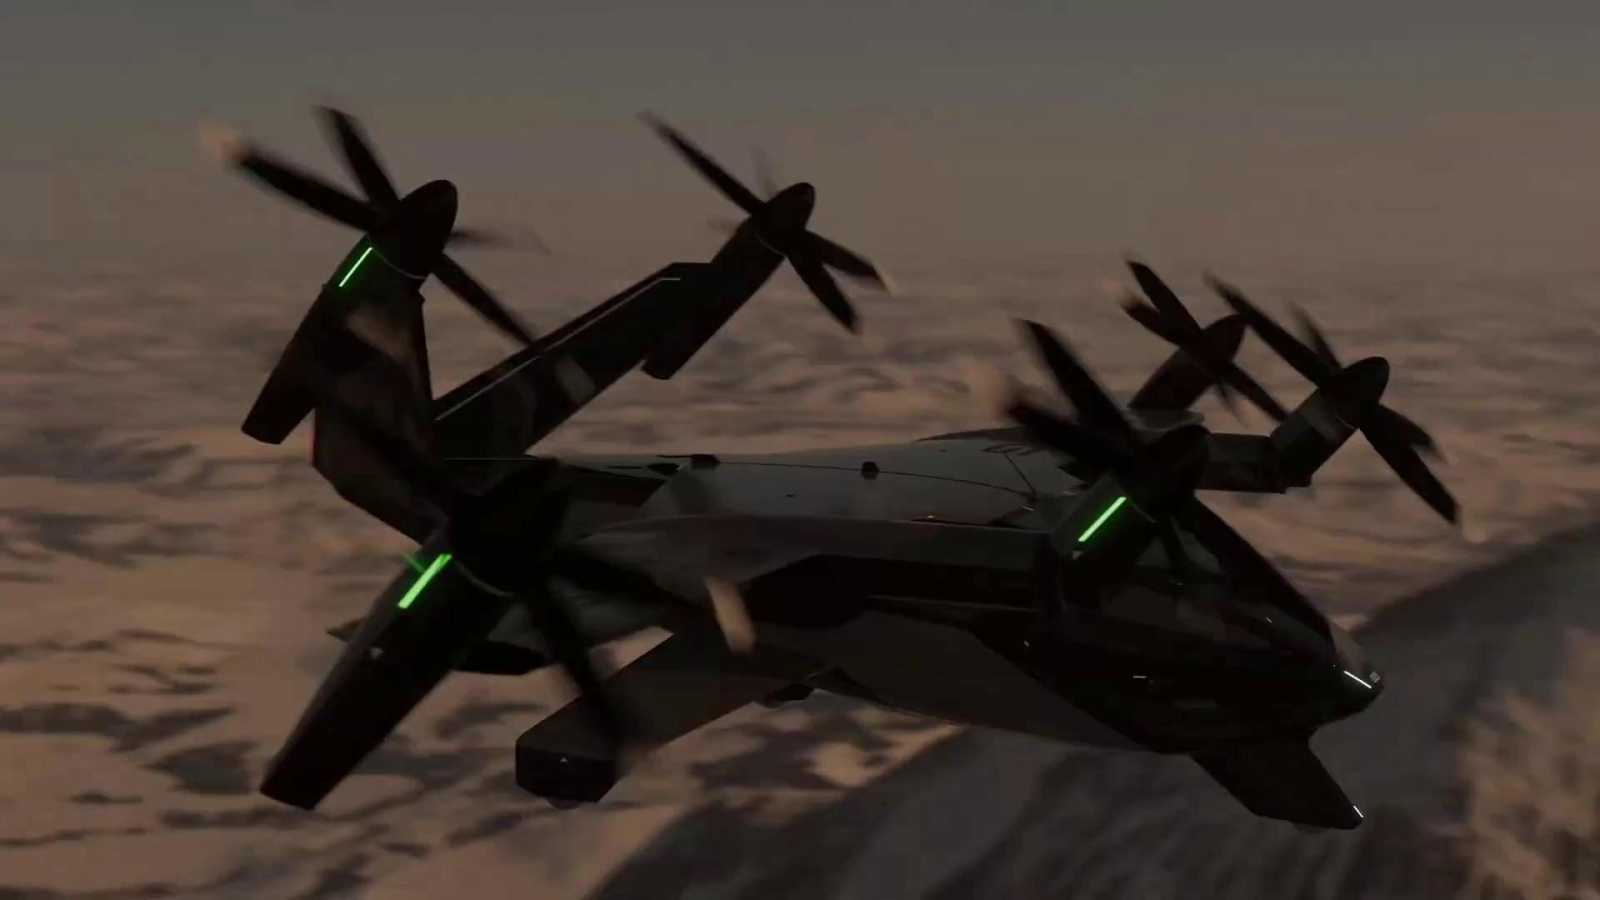
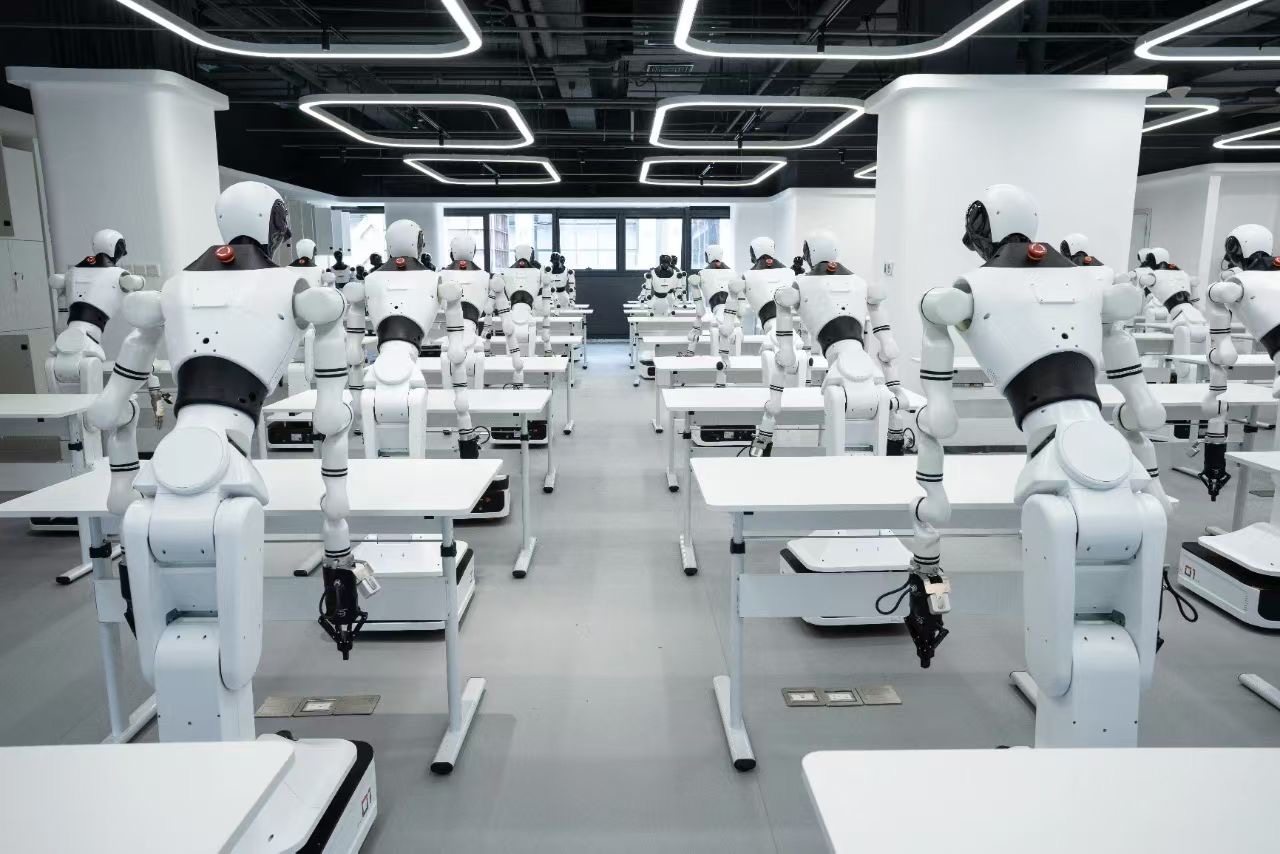
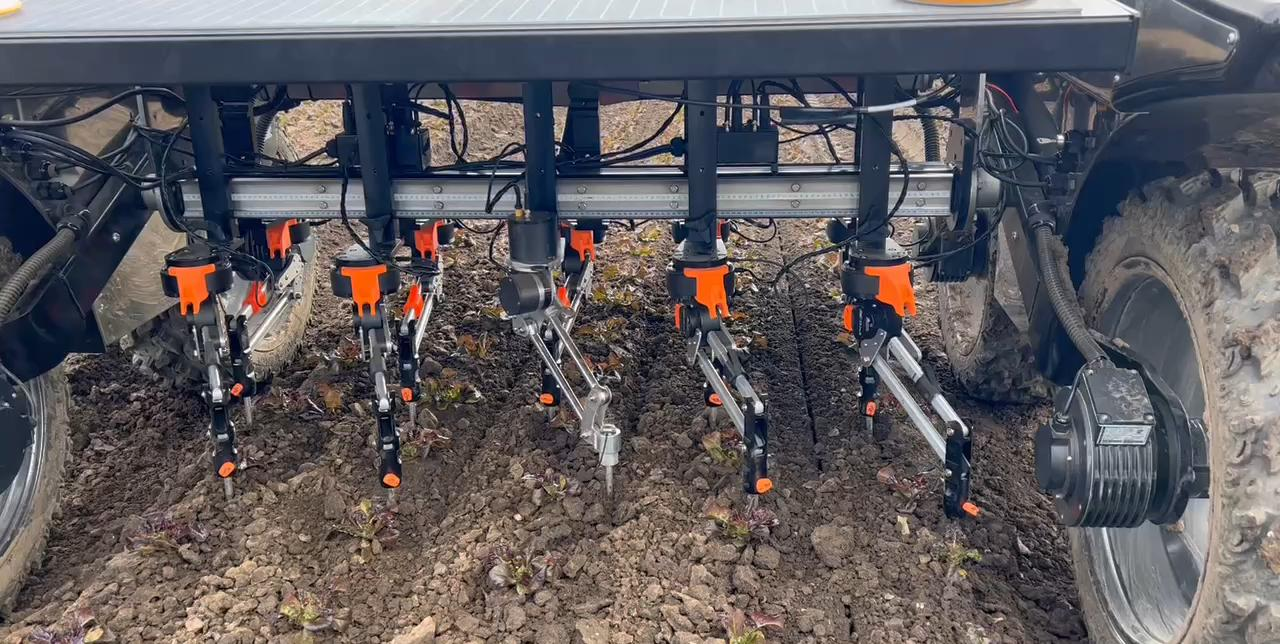
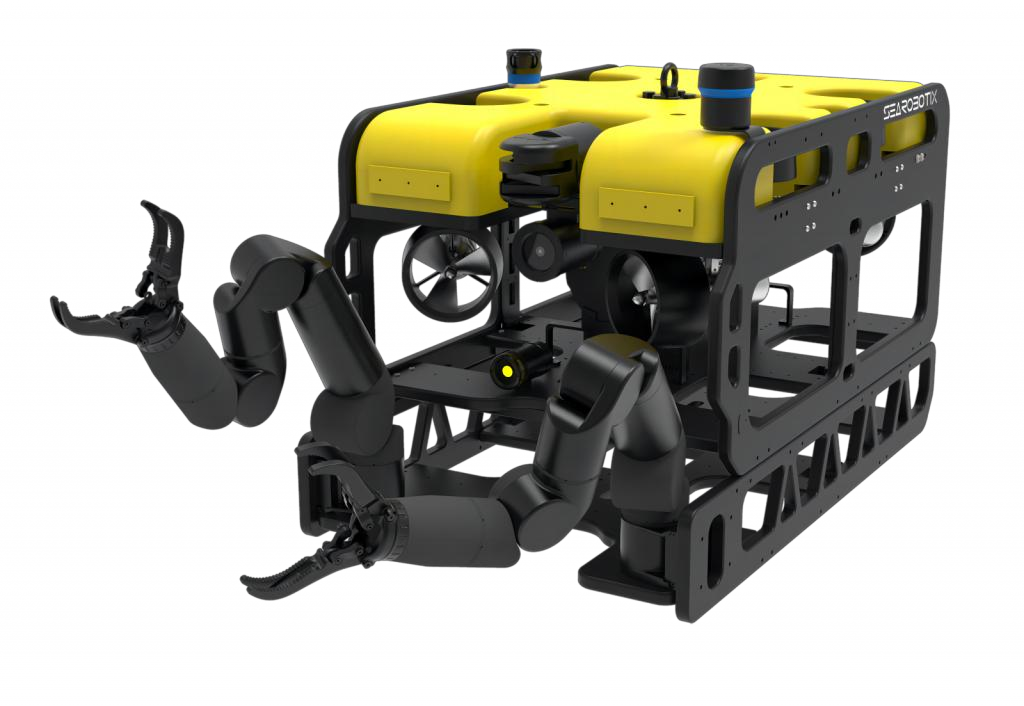
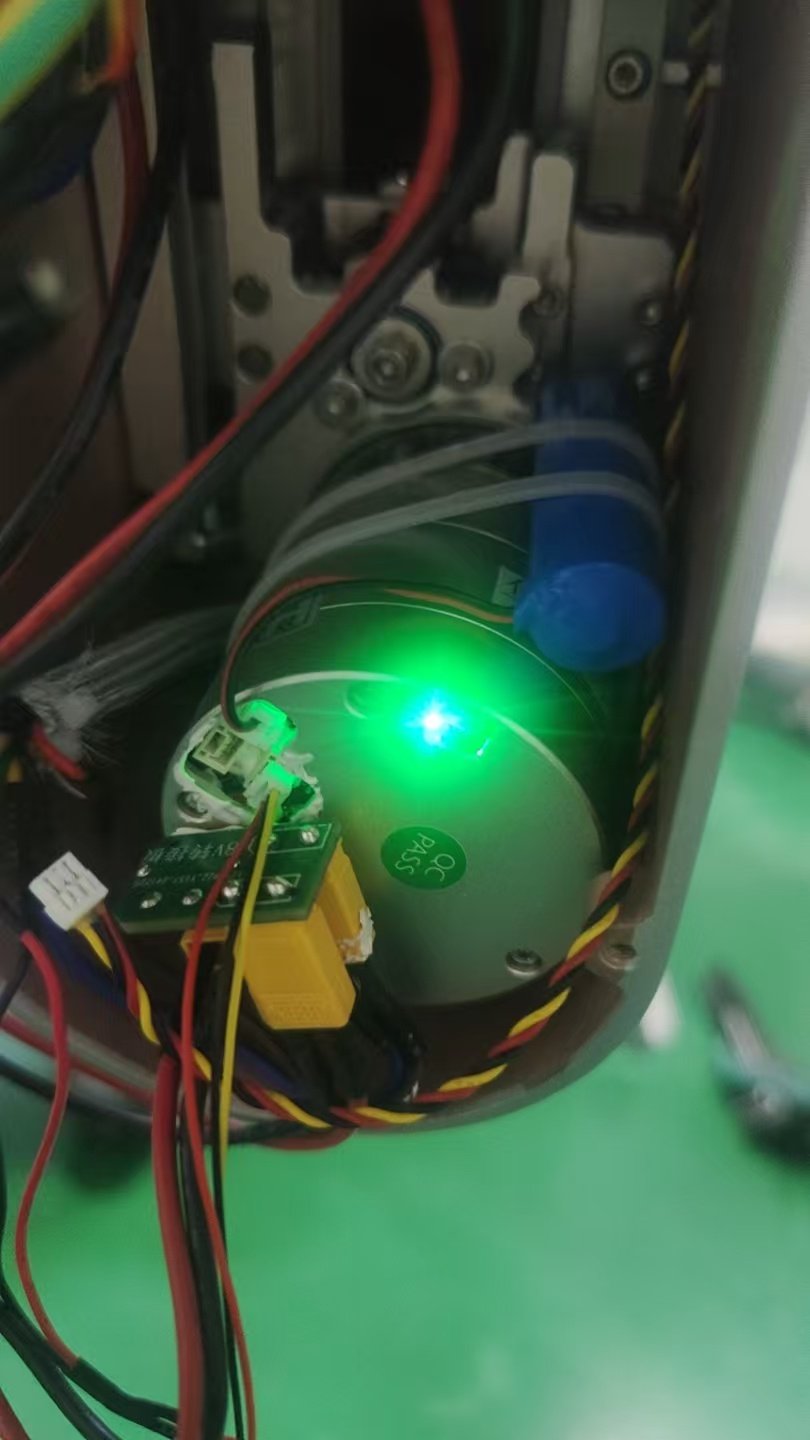
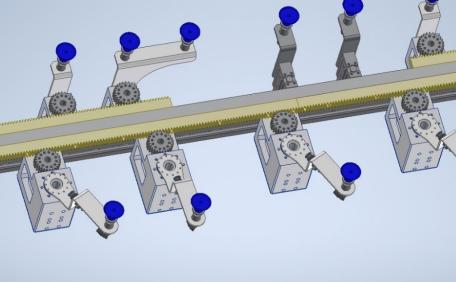
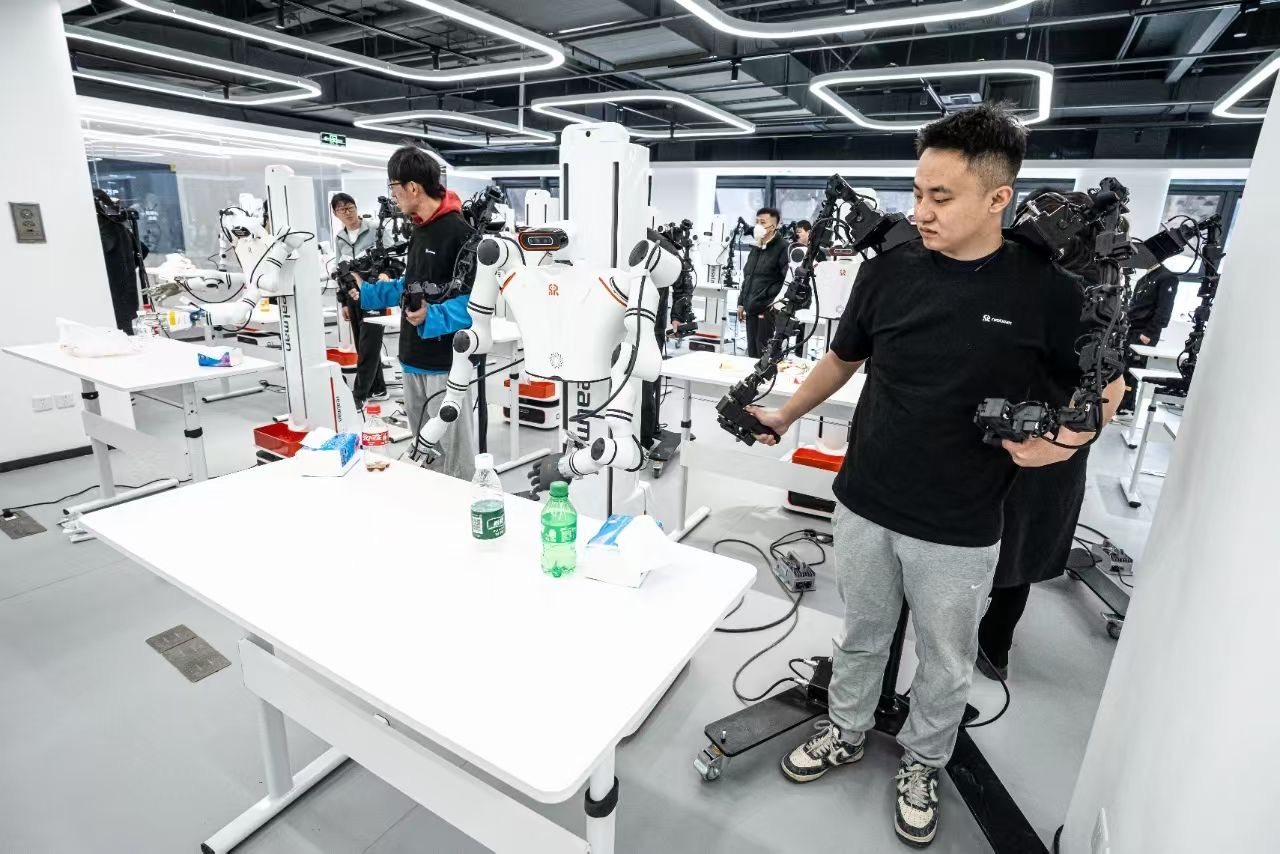
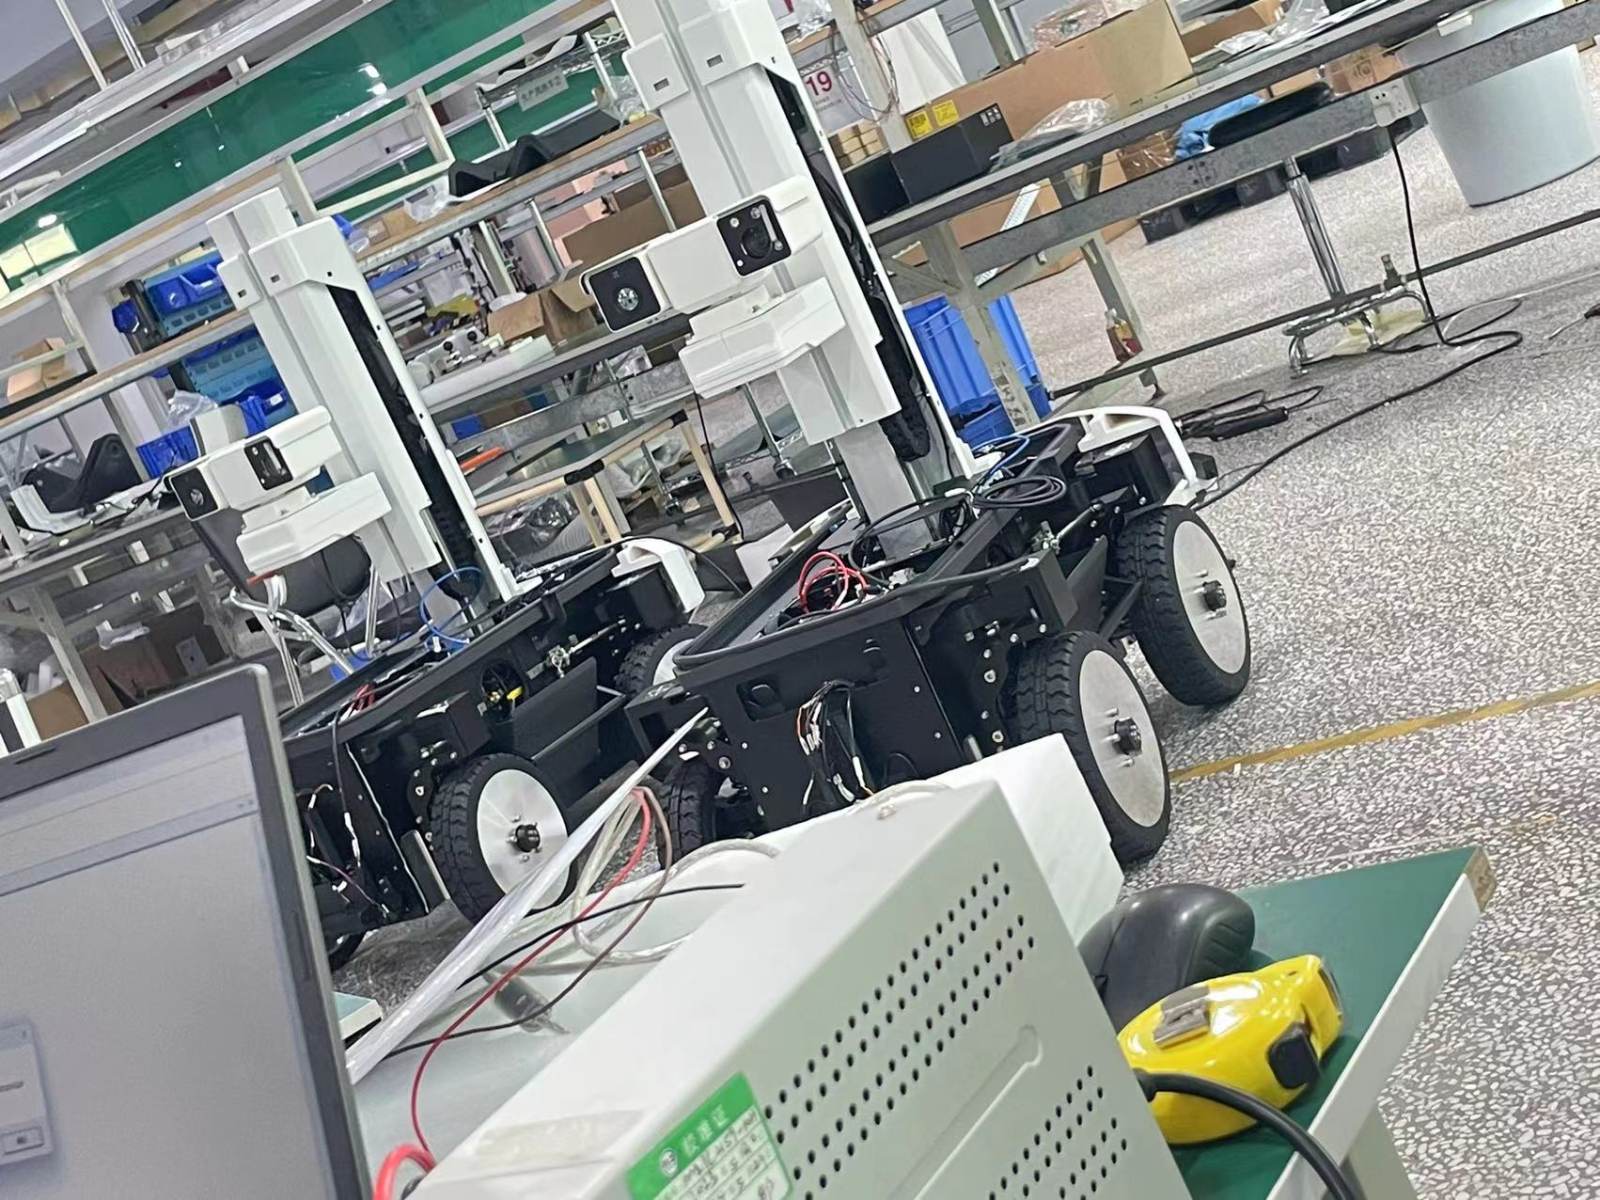
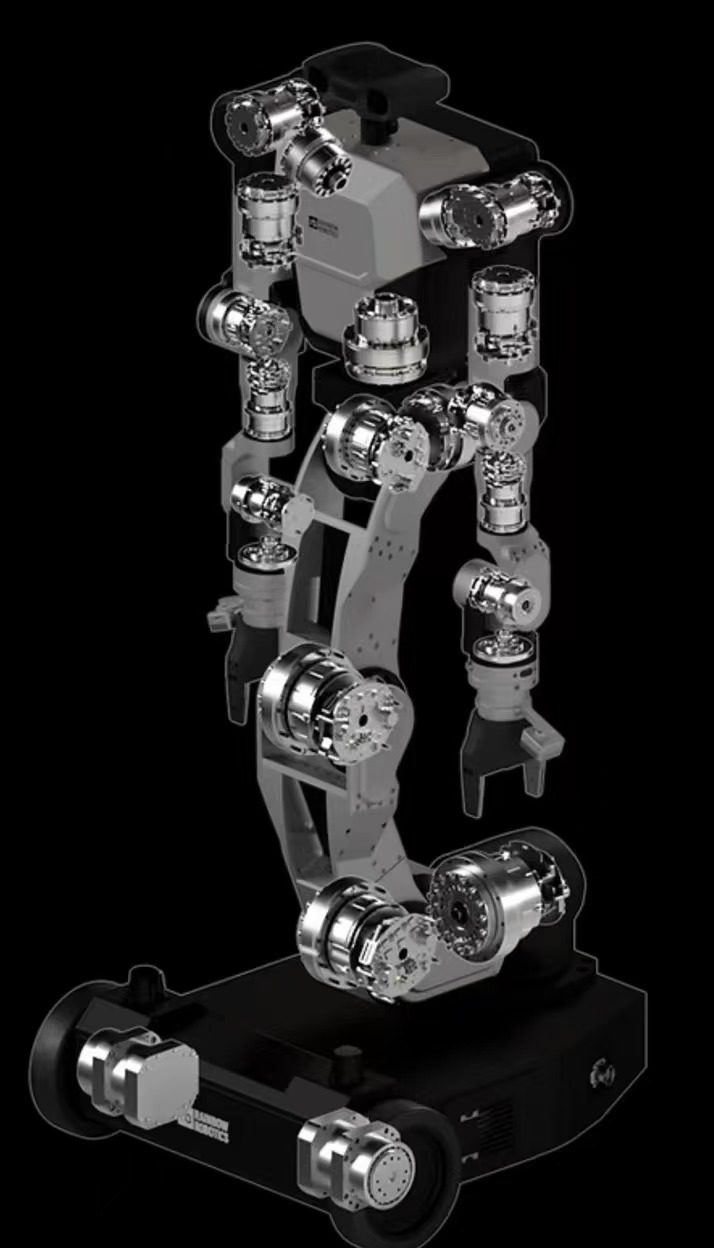
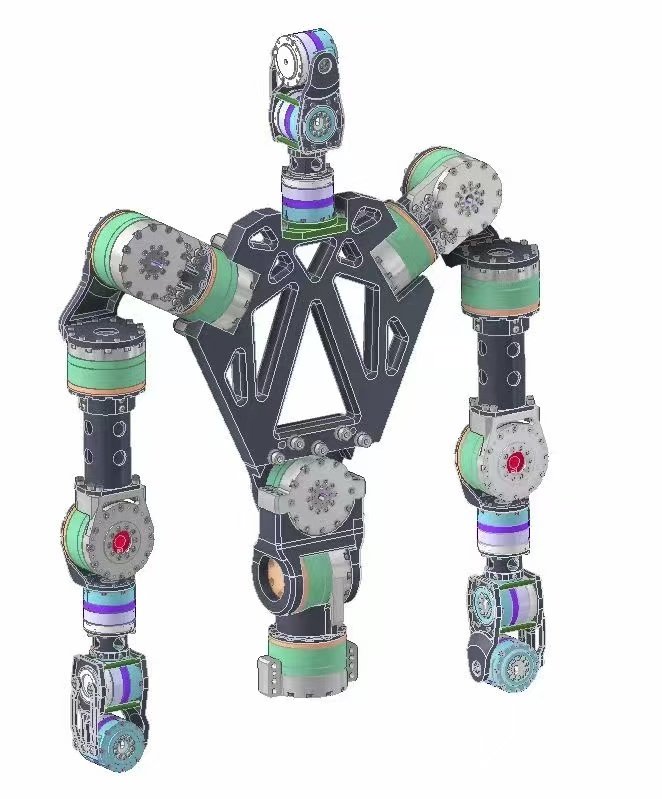
Seit vielen Jahren setzt HONPINE Harmonik-Robotergelenkmotoren und planetengetriebene Gelenkmotoren in verschiedensten Bereichen ein, darunter humanoide Roboter, Doppelarmroboter, Radroboter, Drohnen, Landmaschinen, Nukleartechnik, Industrieroboter und industrielle Automatisierungsanlagen. Für diese Branchen bieten wir Gelenkmotorlösungen und unterstützen kundenspezifische Anpassungen. Die Robotergelenkmotoren der Serien HPJM, TCHL, HAG und weiterer Baureihen basieren auf den Erfahrungen aus dem praktischen Einsatz.
‹
›
Welche Vor- und Nachteile hat ein Harmonik-Gelenkmotor?
Vorteile von Harmonik-Gelenkmotoren
Dank ihrer hochintegrierten Bauweise werden Harmonikaktuator-Module zunehmend zur bevorzugten Alternative zu herkömmlichen Kombinationen aus Harmonikgetriebe und Servomotor. Sie bieten eine kompaktere Struktur, eine einfachere Installation und eine verbesserte Systemintegration.
Ultrahohe Präzision
Minimales Getriebespiel und eine Wiederholpositioniergenauigkeit von bis zu ±0.01 mm machen ihn für präzise Roboterbewegungen unverzichtbar.
Hohe Übersetzung
Eine hohe einstufige Übersetzung ermöglicht ein hohes Abtriebsdrehmoment bei kompakter Bauform und sorgt für eine effektive Leistung bei niedriger Drehzahl und hoher Last.
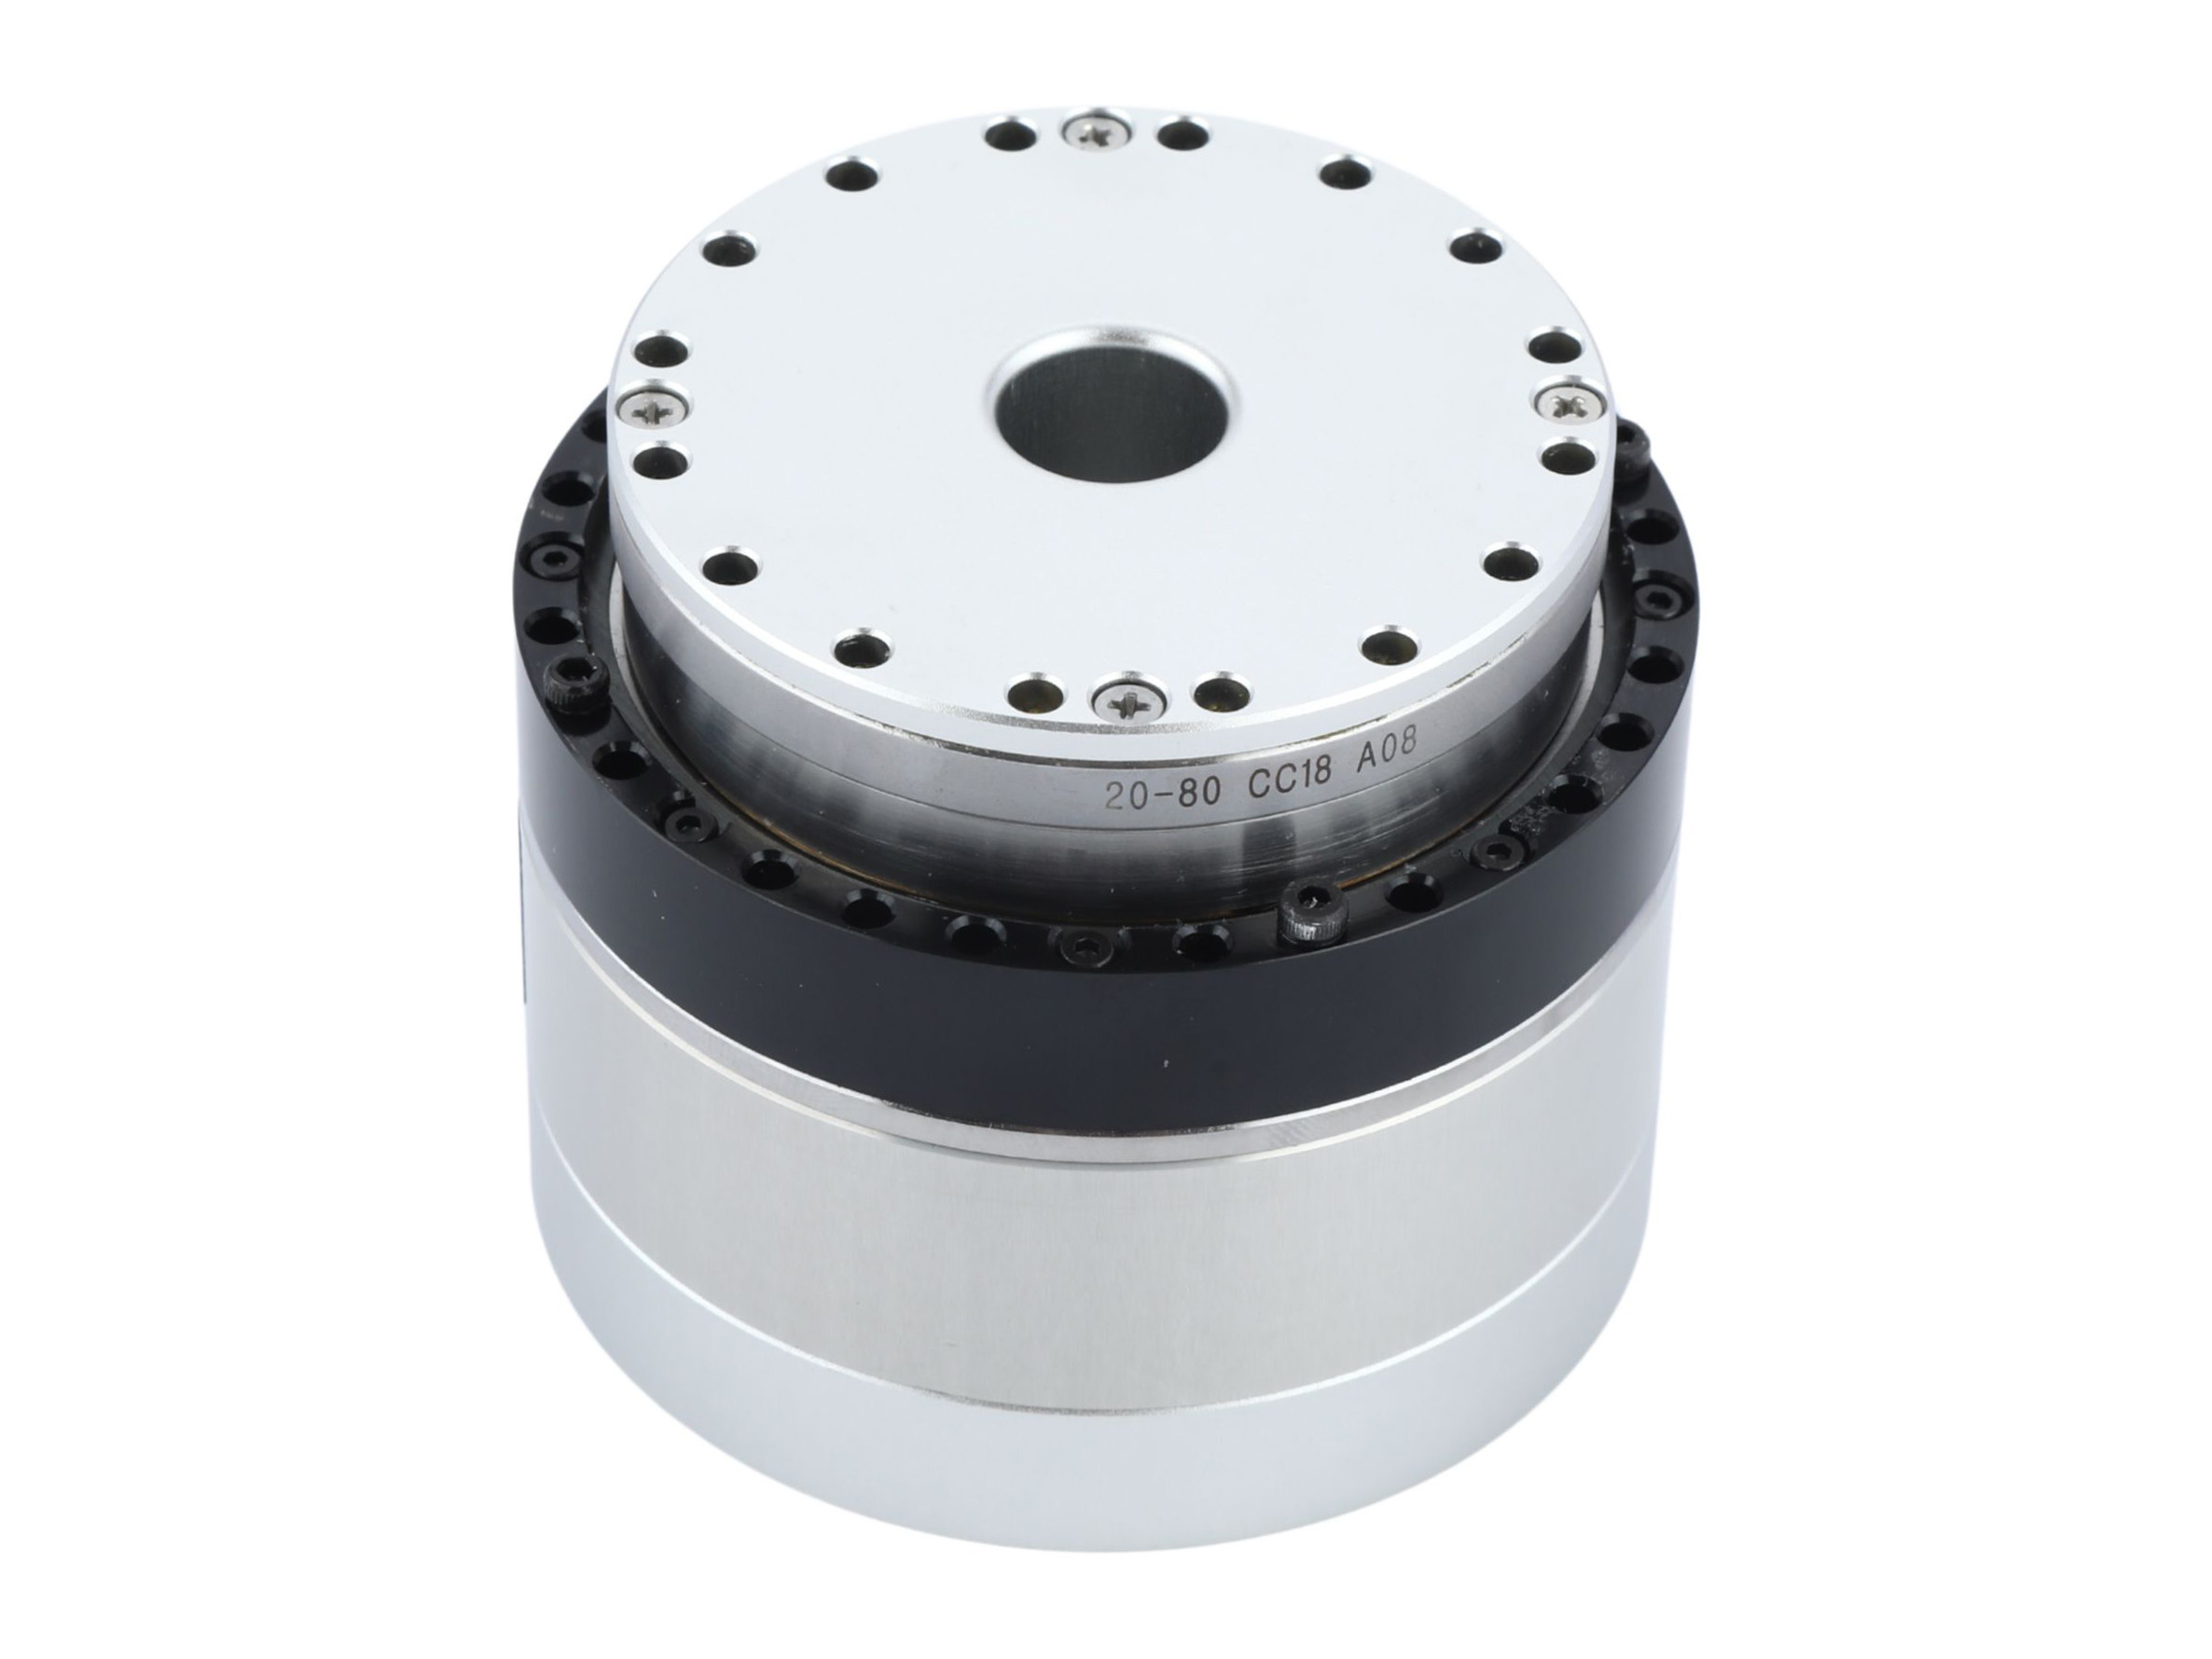
Äußerst kompakte Bauweise
Der einfache Aufbau, die geringe Größe und das niedrige Gewicht machen ihn besonders geeignet für beengte Bereiche von Robotern, beispielsweise Handgelenke und Hände.
Hohe Integrationsfähigkeit
Die Produkte werden häufig als integrierte Module mit Motoren, Encodern und weiteren Komponenten angeboten. Das erleichtert Installation und Wartung und unterstützt zugleich ein modulares Design.
Nachteile von Harmonik-Gelenkmotoren
Das Harmonikgetriebe und der Drehmomentsensor des Harmonik-Gelenkmotors werden kundenspezifisch entwickelt, weshalb sich der Preis nur schwer senken lässt. In naher Zukunft könnte der Preis jedoch sinken, sobald Nachfrage und Produktionskapazität ein bestimmtes Niveau erreicht haben.
Harmonic-Drive-Robotergelenkmodul – FAQ
Die harmonischen DC-Gelenkmotoren von HONPINE sind speziell für die verkörperte Intelligenz entwickelte Harmonikaktuatoren. HPJM war der erste eingeführte Harmonikaktuator und bietet derzeit die stabilste Leistung sowie die kürzeste Lieferzeit. Um den Kundenanforderungen gerecht zu werden, haben wir vor Kurzem zwei neue harmonische DC-Gelenkmotoren vorgestellt: TCHL und HAG. Kontaktieren Sie uns, um die aktuellen Produktbroschüren zu erhalten.
Planetengetriebener Gelenkmotor – FAQ
Der planetengetriebene Gelenkmotor JRM ist ein Produkt in Militärqualität von HONPINE und wird häufig in leistungsstarken Roboterhunden eingesetzt. Für die Bionik humanoider Roboter steht der Harmonik-Gelenkmotor HPJM kurz vor der Markteinführung. Er zeichnet sich durch ein kompakteres Design und einen größeren Hohlraum aus.
Harmonic-Drive-Aktuatoren für humanoide Roboter – FAQ
Hier finden Sie einige der häufigsten technischen und kaufmännischen Fragen, die Kunden bei der Bewertung von Gelenkmodulen und Aktuatorsystemen für humanoide Roboter stellen. Die Themen umfassen Drehmomentauswahl, Getriebeübersetzungen, Bewegungssteuerung, Kommunikationsprotokolle, Wärmemanagement, dynamische Gehfähigkeit und die Integration in Plattformen für humanoide Roboter.
Dieser Leitfaden soll Ingenieuren, Robotikentwicklern und Einkaufsteams helfen, besser zu verstehen, wie sich geeignete Gelenklösungen für unterschiedliche Größen humanoider Roboter, Nutzlastanforderungen und Anwendungsszenarien auswählen lassen.
Für weitere Lösungen für humanoide Roboter kontaktieren Sie bitte HONPINE.
Vorsichtsmaßnahmen bei der Verwendung von Robotergelenkmodulen
Wenn Sie weitere Informationen zu vor- und nachgelagerten Servicefragen zu Gelenkmodulen benötigen, kontaktieren Sie uns bitte. HONPINE bietet Ihnen individuelle technische Unterstützung.
● Sicherer Betrieb: Kabel nicht bei eingeschalteter Stromversorgung ein- oder ausstecken. Vor dem Trennen von Kondensatoren sicherstellen, dass diese vollständig entladen sind.
● Installation des Geräts: Sicherstellen, dass die Installationsstruktur über ausreichende mechanische Festigkeit verfügt, um das Gewicht des integrierten Gelenks zu tragen, und dass es sicher befestigt ist.
● Schraubenbefestigung: Beim Befestigen der Schrauben zwischen Motor und Strukturbauteilen müssen Schraubensicherungskleber und ein Drehmomentschlüssel verwendet werden. Die im Motorhandbuch angegebenen Drehmomentvorgaben sind genau einzuhalten.
● Verdrahtungsvorschriften: Die Verdrahtung ist strikt gemäß der Pinbelegung auszuführen. Kabel dürfen nicht anhand ihrer Farbe identifiziert werden; außerdem ist auf die korrekte Widerstandsanpassung zu achten.
● Verwendung der Stromversorgung: Prüfen, ob die Versorgungsspannung der Nennspannung des integrierten Gelenks entspricht. Wenn Benutzer externe Lithiumbatterien anschließen, kann die Spannung einer voll geladenen Batterie bei einer Nennspannung von 48 V während des Anlaufs 60 V überschreiten. Dies kann den Motorbetrieb beeinträchtigen oder den Motor beschädigen. Zu den vorbeugenden Maßnahmen gehören der Einbau von Elektrolytkondensatoren zur Spannungsglättung oder der Reihenschaltung eines Spannungsregelungsmoduls am Motoreingang, um die Versorgungsspannung zu stabilisieren.
● Batteriebetriebene Stromversorgungssysteme: In batteriebetriebenen Systemen kann die Batterie selbst Rückstrom aufnehmen und dazu beitragen, eine Überschreitung der Nennspannungsgrenze zu verhindern.
● Schaltnetzteilsysteme: In Schaltnetzteilsystemen kann der integrierte Motor bei schnellem Abbremsen oder bei Antrieb durch Schwerkraftlasten regenerative Energie erzeugen. Dadurch steigt die DC-Zwischenkreisspannung und es können Überspannungsalarme ausgelöst werden. Um dies zu verhindern, wird empfohlen, Elektrolytkondensatoren mit großer Kapazität parallel zu schalten oder Bremswiderstände hinzuzufügen, um Spannungsspitzen zu verringern.
● Stromschläge und Quetschverletzungen vermeiden: Den Motor niemals direkt mit der Hand berühren, wenn er eingeschaltet ist, läuft oder mit Strukturbauteilen verbunden ist. Andernfalls besteht die Gefahr eines Stromschlags oder von Quetschverletzungen durch bewegliche Strukturen.
● Demontage des Motors: Eine nicht autorisierte Demontage des Motors ist verboten. Eine Demontage ist nur unter besonderen Umständen nach vorheriger Rücksprache und unter fachkundiger Anleitung zulässig. Bei nicht autorisierter Demontage erlischt die Garantie.
● Transport nach der Demontage: Wenn der Motor unter Anleitung demontiert wurde und zurückgesendet werden muss, vor dem Versand sicherstellen, dass alle Originalschrauben wieder ordnungsgemäß eingesetzt und befestigt sind. So werden Transportschäden durch Erschütterungen oder Stöße verhindert. Dazu gehören Schrauben des Getriebes, Schrauben der hinteren Abdeckung und weitere Befestigungselemente.
Branchentrends
- 00
0000-00
So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern aus
- 00
0000-00
Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?
- 00
0000-00
DD-Motoren VS harmonische Drehaktuatoren
- 00
0000-00
Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?
- 00
0000-00
Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung





