Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?
Beim Betrachten eines Datenblatts für ein Robotergelenk achten wir in der Regel zunächst auf Drehmoment, Geschwindigkeit, Abmessungen und Gewicht. Es gibt einen weiteren Parameter, der wie ein strukturelles Detail erscheinen mag, jedoch erheblichen Einfluss darauf haben kann, wie gut das Gelenk nach der Integration in einen Roboter funktioniert.
Dieser Parameter ist die hohle Kabelführungsstruktur.
Der Platz im Inneren eines Robotergelenks ist bereits begrenzt. Motor, Getriebe, Antrieb, Encoder und Lager beanspruchen jeweils einen Teil des verfügbaren Raums. Warum sollte also ein Durchgang durch die Mitte vorgesehen werden?
Die Antwort wird klarer, wenn das Gelenk als Teil des vollständigen Roboters und nicht als isolierter Aktuator betrachtet wird.
Warum benötigen Robotergelenke eine Hohlkonstruktion?
Ein Roboter ist nicht nur ein mechanisches System. Er ist auch ein bewegliches System für Energie, Signale und andere Medien.
Wenn ein Roboterarm eine Pick-and-Place-Operation ausführt, sind die Gelenke nur ein Teil des Systems. Ein elektrischer Greifer am Ende des Arms benötigt Strom- und Steuersignale. Eine Kamera benötigt Strom- und Kommunikationsverbindungen. Ein pneumatischer Greifer oder ein Vakuumsystem kann Luftschläuche erfordern. Alle diese Verbindungen müssen vom Roboterkörper durch den beweglichen Arm zum Endeffektor geführt werden.
Wenn der Roboterarm stillsteht, ist die Anordnung dieser Kabel und Schläuche relativ einfach. Sobald sich die Gelenke jedoch zu drehen beginnen, ändert sich die Situation.
Ein zuvor lockeres Kabelbündel kann unter Spannung geraten. Überschüssiges Kabel kann sich nach außen wölben. Um ein Gelenk geführte Kabel können zudem wiederholtem Biegen und Verdrehen ausgesetzt sein.
Wenn ein Kabel beschädigt wird, sich dehnt oder einen intermittierenden Kontakt entwickelt, handelt es sich nicht mehr nur um ein optisches Problem. Dies kann die Zuverlässigkeit des gesamten Robotersystems beeinträchtigen.
Aus diesem Grund muss die Kabelführung eines Robotergelenks gemeinsam mit der mechanischen Struktur und dem Bewegungsbereich des Gelenks betrachtet werden. Wird der Kabelweg erst geplant, nachdem die Gelenke und Glieder bereits festgelegt wurden, können zusätzliche Halterungen, Schutzschläuche oder Führungsstrukturen erforderlich sein, und die ursprüngliche mechanische Anordnung muss möglicherweise geändert werden.
Ein hohles Robotergelenk bietet einen speziellen Durchgang durch das Gelenk für Kabel, Schläuche und andere interne Verbindungen.
Wenn dieser Durchgang mit dem Innenraum der Roboterglieder und der Endeffektorschnittstelle ausgerichtet ist, können Kabel und Schläuche durch die Roboterstruktur geführt werden, anstatt außerhalb des Arms freiliegend zu verlaufen. Dadurch können externe Kabelschlaufen reduziert und ein kompakteres Gesamtdesign unterstützt werden.
Hohle und nicht hohle Gelenke: Wie unterscheidet sich die Kabelführung?
Die Unterschiede zwischen externer und hohler Kabelführung lassen sich anhand mehrerer technischer Aspekte betrachten.
Die Schwachstelle einer externen Kabelführung besteht nicht einfach darin, ob ein Kabel irgendwann ausfällt, sondern wann es ausfällt.
Die Biegelebensdauer eines Kabels ist eine statistische Spezifikation. Ein Kabel, das unter definierten Prüfbedingungen für eine Million Biegezyklen ausgelegt ist, kann unter tatsächlichen kombinierten Belastungen durch Biegung, Verdrehung, Zug, Temperatur und Einbaubedingungen eine deutlich andere Lebensdauer aufweisen.
Ein Kabelausfall kann auch ein intermittierender Fehler sein. Ein Kabel kann äußerlich intakt erscheinen, während einzelne Leiter im Inneren bereits beschädigt sind. Die Folge können intermittierende Kommunikationsausfälle oder unerwartete Stromunterbrechungen am Endeffektor sein, was die Fehlersuche erschwert und die Wartungskosten erhöht.
Eine hohle Kabelführung bringt jedoch eigene technische Herausforderungen mit sich.
Der interne Durchgang verfügt nur über begrenzten Platz. Kabel müssen hindurchgeführt werden und dabei weiterhin ordnungsgemäß befestigt, gegen Abrieb geschützt und mit ausreichendem Montagespielraum versehen sein.
Der Durchgang kann sich auch in der Nähe des Motors und der Getriebekomponenten befinden, die zu den wärmeren Bereichen des Gelenks gehören können. Kabel, die durch den Hohlbereich geführt werden, müssen daher entsprechend den tatsächlichen Temperaturbedingungen im Inneren des Durchgangs ausgewählt werden und nicht nur nach der Umgebungstemperatur im Betrieb.
Die Kabelführung ist auch Teil des Montageprozesses. Wenn die verfügbare Hohlbohrung eng ist, kann bereits eine geringe Verringerung des Freiraums die für die Kabelinstallation während der Produktion benötigte Zeit erhöhen.
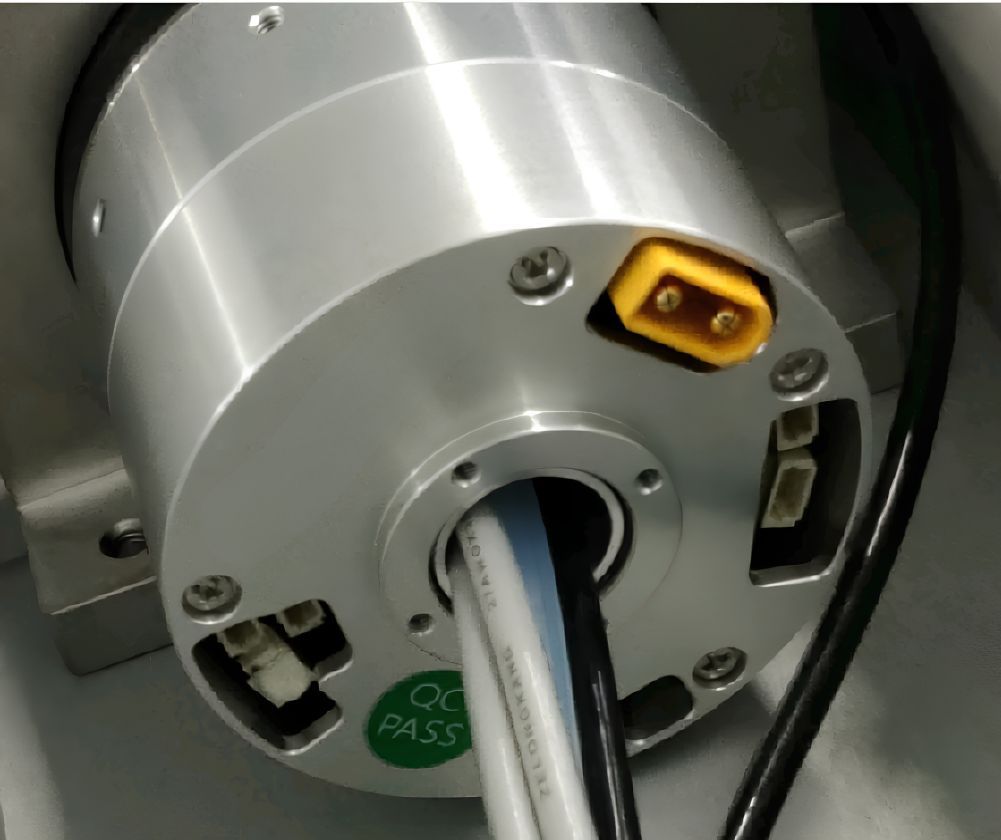
Ein weiterer Punkt sollte nicht übersehen werden.
Die beiden Seiten eines Robotergelenks drehen sich relativ zueinander. Wenn das Kabelbündel an verschiedenen beweglichen Komponenten auf beiden Seiten des Gelenks befestigt ist, kann das Kabel beim Drehen des Gelenks weiterhin einer Verdrehung ausgesetzt sein. Am Ein- und Austritt des hohlen Durchgangs können zudem lokale Biegungen oder Reibung auftreten.
Daher macht ein hohles Gelenk die Berücksichtigung von Kabelflexibilität, Torsionsbeständigkeit, Befestigung, Schutz und Bewegungsreserve nicht überflüssig.
Ein Kabel physisch durch die Hohlbohrung führen zu können, ist nur der erste Schritt. Das Kabel sollte zudem über den vollständigen Betriebsbereich des Gelenks geprüft werden, um sicherzustellen, dass es keiner übermäßigen Biegung, Verdrehung, Zugbeanspruchung oder Abrieb ausgesetzt ist.
Wie groß sollte die Hohlbohrung sein?
Sobald eine interne Kabelführung ausgewählt wurde, stellt sich die nächste Frage unmittelbar:
Wie groß muss die Hohlbohrung sein?
Der naheliegendste Ansatz besteht darin, die Anzahl der Kabel und Pneumatikschläuche zu betrachten, die durch das Gelenk geführt werden müssen. In der tatsächlichen mechanischen Konstruktion reicht es jedoch nicht aus, lediglich deren Querschnittsflächen zu addieren.
Die erste Überlegung betrifft die Frage, was während der Montage durch die Bohrung geführt werden muss.
Das Kabel selbst kann relativ klein sein, während der Stecker an seinem Ende erheblich größer sein kann. Wenn ein vorkonfektionierter Kabelbaum verwendet wird, können die Steckerabmessungen bestimmen, ob der Kabelbaum durch die Hohlbohrung geführt werden kann.
Wird das Kabel zunächst verlegt und anschließend angeschlossen, muss die Konstruktion stattdessen den verfügbaren internen Arbeitsraum und die Frage berücksichtigen, ob künftige Wartungsarbeiten effizient durchgeführt werden können.
Die zweite Überlegung betrifft den tatsächlich nutzbaren Anteil der Bohrung.
Schutzhülsen, Buchsen, Auskleidungen und andere Schutzstrukturen können einen Teil des verfügbaren Durchmessers beanspruchen. Mehrere Kabel benötigen außerdem Abstand zwischen den einzelnen Leitungen, anstatt einen perfekt dicht gepackten Querschnitt zu bilden.
Am Austritt des Durchgangs kann zusätzlicher Platz erforderlich sein, damit die Kabel ihre Richtung ändern können, ohne sie zu einem zu kleinen Biegeradius zu zwingen.
Aus diesen Gründen ist die Auswahl einer Hohlbohrung, die einfach „groß genug für alles“ ist, kein angemessenes technisches Kriterium.
Die Führungsplanung sollte zudem ausreichende Reserven für Montage, Bewegung und Wartung vorsehen.
Ist eine größere Hohlbohrung immer besser?
Nicht unbedingt.
Wenn der Gesamtdurchmesser und die Länge des Gelenks begrenzt sind, verringert eine größere Hohlbohrung den um sie herum verfügbaren Platz für Motor, Getriebe, Lager und strukturelle Stützkomponenten.
Um die erforderliche Ausgangsleistung und strukturelle Steifigkeit aufrechtzuerhalten, muss möglicherweise die interne Architektur neu ausgelegt oder müssen die Gesamtabmessungen des Gelenks vergrößert werden.
Die geeignete Hohlbohrung muss daher entsprechend der tatsächlichen Anwendung bestimmt werden.
Wichtige Faktoren sind:
Welche Geräte mit dem Endeffektor verbunden werden
Die Spezifikationen und die Anzahl der Kabel und Pneumatikschläuche
Wie Steckverbinder installiert werden
Der erforderliche Drehbereich des Gelenks
Der erforderliche Kabelbiegeradius
Montageanforderungen
Anforderungen an künftige Wartung oder Kabelersatz
Sobald diese Anforderungen klar sind, kann die erforderliche Bohrungsgröße genauer bewertet werden.
Für ein Robotergelenk ist die Hohlbohrung ein Abmessungsparameter.
Für den vollständigen Roboter ist sie jedoch ein Durchgang, der in die mechanische, elektrische, Montage-, Bewegungs- und Wartungskonstruktion einbezogen werden muss.
Die Hohlkonstruktion sollte zu Beginn der Gelenkkonstruktion berücksichtigt werden
Der Wert eines hohlen Robotergelenks besteht nicht einfach darin, dass es einen Durchgang durch die Mitte des Aktuators bietet.
Sein tatsächlicher Wert liegt in der Integration des Gelenks mit den Anforderungen an die Kabelführung des vollständigen Roboters.
Wenn der interne Führungsweg von Beginn des mechanischen Konstruktionsprozesses an berücksichtigt wird, kann der Roboter so ausgelegt werden, dass das Gelenk über ausreichende Bewegungsfähigkeit verfügt, während Kabel und Pneumatikleitungen ordnungsgemäß geschützt und geführt bleiben.
Ein gut konstruiertes hohles Gelenkaktuatorsystem muss daher die Größe der Hohlbohrung, die strukturelle Steifigkeit, die Integration von Motor und Getriebe, thermische Bedingungen, Kabelanforderungen, Montage und Wartung in Einklang bringen.
Das Ziel besteht nicht einfach darin, die Bohrung so groß wie möglich zu machen.
Das Ziel ist die Schaffung eines Führungswegs, der mit der mechanischen Architektur des Roboters zusammenwirkt, sodass sich das Gelenk wie erforderlich bewegen kann und Kabel sowie Schläuche während der gesamten Lebensdauer des Roboters ausreichend Platz für einen zuverlässigen Betrieb haben.
Fazit: Auslegung eines hohlen Robotergelenks für das vollständige Robotersystem
Ein hohles Robotergelenk sollte nicht allein anhand des Durchmessers seiner zentralen Öffnung bewertet werden.
Die Hohlbohrung ist Teil der mechanischen und elektrischen Architektur des Roboters. Ihre Abmessungen beeinflussen die Kabelführung, die Steckverbinderinstallation, den Kabelschutz, die thermischen Bedingungen, die strukturelle Integration und die Wartung.
Für Roboterhersteller und Systemintegratoren lautet die richtige Frage daher nicht einfach, ob ein Gelenk über eine Hohlbohrung verfügt, sondern ob der hohle Gelenkaktor einen Führungsweg bietet, der zum vollständigen Roboterdesign passt.
Wenn die Kabelführung von Beginn an berücksichtigt wird, kann das Robotergelenk auf die tatsächlichen Anforderungen des Endeffektors, des Bewegungsbereichs, der Kabelkonfiguration, der strukturellen Steifigkeit und der Lebensdauer ausgelegt werden.
Eine gut integrierte Hohlkonstruktion ermöglicht es dem Gelenk, die erforderliche Bewegung bereitzustellen, während Kabel und Schläuche einen kontrollierten Weg durch die Roboterstruktur erhalten. Dadurch wird die Hohlbohrung zu mehr als einem strukturellen Merkmal – sie wird zu einem wichtigen Bestandteil der gesamten Robotergelenkarchitektur.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.






Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.
 DD-Motor-Servosystem: Mechanische Resonanz verstehen und Maschinenvibrationen beheben?Dieser Artikel erläutert den Zusammenhang zwischen der Servoeinstellung von DD-Motoren, mechanischer Resonanz und Servobandbreite in Direktantrieb-Bewegungssystemen. Er untersucht, warum selbst nach wiederholten Anpassungen der Servoparameter Vibrationen und Instabilität auftreten können, und erklärt, wie mechanische Steifigkeit, bewegte Masse, Lagerzustand, Lastverteilung und strukturelle Geometrie die Resonanzfrequenz beeinflussen. Der Artikel vergleicht außerdem Ansätze für hoch- und niederfrequente Resonanzen, erläutert, wann digitale Kerbfilterung wirksam sein kann, und bietet eine praktische Einstellstrategie für Ingenieure, die mit DD-Motoren, Direktantriebs-Drehmomentmotoren und Linearmotoren arbeiten.