Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur Systemoptimierung
Bei der Auswahl eines Roboter-Gelenkaktuators ist die Trägheitsanpassung ein wichtiger technischer Aspekt, sollte jedoch nicht als vollständige Auswahlstrategie betrachtet werden. Ein Roboter-Gelenkaktuator ist nicht einfach ein Motor in Kombination mit einem Getriebe. Seine tatsächliche Leistung wird durch das Zusammenspiel von Motor, Untersetzungsmechanismus, Lagern, Encoder, Antriebssystem, mechanischer Struktur, Wärmeweg, Regelbandbreite, Lastprofil und erwarteter Lebensdauer bestimmt.
Ein Entwurf kann auf dem Papier ausgezeichnet aussehen, mit ausreichendem Spitzendrehmoment, einem geeigneten Untersetzungsverhältnis, ausreichender Motorleistung und einem scheinbar angemessenen Trägheitsverhältnis. Sobald der Prototyp jedoch in den realen Betrieb geht, können unerwartete Probleme auftreten. Hochfrequente Vibrationen lassen sich möglicherweise nur schwer unterdrücken, der kontinuierliche Temperaturanstieg kann die thermische Grenze überschreiten, der Ausgang kann zu nachgiebig wirken, die Positionierwiederholbarkeit kann sich unter Last verschlechtern oder die Lebensdauer kann hinter dem Zielwert zurückbleiben.
Diese Probleme werden selten durch nur einen Parameter verursacht. Die sinnvollere Frage ist daher nicht einfach, ob die Motorträgheit gut an die Last angepasst ist, sondern ob der vollständige Roboter-Gelenkaktuator während des tatsächlichen Betriebszyklus regelbar, thermisch stabil, mechanisch steif und zuverlässig bleibt.
Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkaktuatoren – von Trägheitsanpassung und Untersetzungsverhältnis bis hin zu thermischem Verhalten, mechanischer Steifigkeit, Getriebenichtlinearität, Regelbandbreite und Lebensdauer.
Warum die Trägheitsanpassung häufig überbewertet wird?
Die Trägheitsanpassung wird in der Servosystemauslegung häufig eingesetzt, weil sie ein reales dynamisches Problem adressiert. Wenn die Lastträgheit im Verhältnis zur Motorträgheit hoch ist, muss der Motor eine vergleichsweise große Last beschleunigen und abbremsen. Dies kann den Regelaufwand erhöhen, der erforderlich ist, um eine schnelle und stabile dynamische Reaktion zu erzielen. Am anderen Ende des Spektrums garantiert auch ein sehr niedriges Verhältnis von Last- zu Motorträgheit nicht automatisch eine bessere Leistung. Ein hochdynamischer Motor in Kombination mit einem mechanisch nachgiebigen oder schlecht gedämpften System kann weiterhin Überschwingen, Vibrationen oder mechanische Stöße aufweisen.
Berechnung der Lastträgheit auf der Motorseite
Bei einem Roboter-Gelenkaktuator mit Getriebe kann die auf die Motorseite reflektierte Lastträgheit in einfacher Form wie folgt ausgedrückt werden:
J_load,motor = J_load / i²
wobei J_load die Lastträgheit auf der Ausgangsseite und i das Untersetzungsverhältnis ist.
Diese Beziehung erklärt, warum das Untersetzungsverhältnis einen so starken Einfluss auf die scheinbare Lastträgheit hat. Beispielsweise verringert eine Erhöhung des Untersetzungsverhältnisses von 5:1 auf 10:1 die auf den Motor reflektierte Lastträgheit um den Faktor vier.
Das Getriebe selbst trägt jedoch ebenfalls Trägheit und dynamische Effekte bei. Seine äquivalente Trägheit kann nicht immer durch einfaches Hinzufügen eines universellen Getriebeträgheitswerts dargestellt werden. Das korrekte Modell hängt von der Getriebearchitektur, der Bezugsseite, Herstellerdaten und dem verwendeten dynamischen Modell ab.
Diese Unterscheidung ist bei der Bewertung einer Kombination aus Roboter-Gelenkmotor und Getriebe wichtig. Das Trägheitsverhältnis ist nützlich, weil es beschreibt, wie schwer die Last für den Motor zu beschleunigen ist. Es sagt jedoch nicht aus, wie viel Wärme der Aktuator erzeugt, wie steif die Ausgangsstruktur ist, wie groß der Getriebefehler ist, wie sich der Aktuator beim Richtungswechsel verhält, wie leicht der Ausgang rücktreibbar ist, wo mechanische Resonanzen auftreten, welche Regelbandbreite verfügbar ist oder wie lange der Aktuator unter dem realen Lastspektrum hält.
Mit anderen Worten: Die Trägheitsanpassung ist ein Ausgangspunkt und kein endgültiges Optimierungsziel.
Das Untersetzungsverhältnis verändert das gesamte System, nicht nur das Drehmoment
Für einen idealisierten Aktuator mit Getriebe können die grundlegenden Beziehungen für Drehmoment und Drehzahl wie folgt geschrieben werden:
T_out = η × i × T_motor
ω_out = ω_motor / i
wobei T_out das Ausgangsdrehmoment ist
T_motor ist das Motordrehmoment, i das Untersetzungsverhältnis, η der Übertragungswirkungsgrad, ω_out die Ausgangsdrehzahl und ω_motor die Motordrehzahl.
Diese Gleichungen sind einfach, ihre technischen Auswirkungen sind jedoch erheblich. Eine Erhöhung des Untersetzungsverhältnisses kann es einem relativ kleinen Motor erleichtern, ein hohes Ausgangsdrehmoment zu erzeugen. Gleichzeitig sinkt die Ausgangsdrehzahl, und das Getriebe wird zu einem immer wichtigeren Bestandteil des dynamischen Systemverhaltens.
Wenn die Rotorträgheit des Motors auf die Ausgangsseite bezogen wird, kann ihr äquivalenter Wert wie folgt ausgedrückt werden:
J_motor,out = J_motor × i²
Dies bedeutet nicht, dass ein höheres Untersetzungsverhältnis grundsätzlich schlechter ist. Es zeigt vielmehr, dass eine Änderung des Untersetzungsverhältnisses verändert, wie Motorträgheit, Lastträgheit, Getriebenachgiebigkeit, Reibung und Regeldynamik zusammenwirken.
Das Untersetzungsverhältnis ist daher kein frei verfügbarer Drehmomentmultiplikator. Es verteilt die Anforderungen zwischen Motor, Getriebe, Struktur, Wärmesystem und Regler neu. Dies ist besonders wichtig bei der Auswahl eines Roboter-Gelenkaktuators für dynamische Anwendungen wie laufende Roboter, kollaborative Roboter, Exoskelette und hochdynamische Robotikmechanismen.
Beginnen Sie mit dem Lastspektrum, nicht mit dem Produktdatenblatt
Einer der häufigsten Fehler bei der Auswahl von Roboter-Gelenkmodulen besteht darin, mit einer einzigen Frage zu beginnen: Wie viele Newtonmeter werden benötigt? Drehmoment ist wichtig, aber ein einzelner Drehmomentwert kann den Betriebszustand eines realen Gelenks nicht beschreiben.
Ein sinnvollerer Ansatz besteht darin, vor der Auswahl des Aktuators das vollständige Lastspektrum zu definieren. Die technische Anforderung sollte Spitzenausgangsdrehmoment, kontinuierliches Ausgangsdrehmoment, RMS-Drehmoment über den Betriebszyklus, maximale und typische Ausgangsdrehzahl, Beschleunigungs- und Verzögerungsanforderungen, Lastträgheit, externe Radial- und Axiallasten, Exzentrizität, Kippmoment, Einschaltdauer, Umgebungstemperatur, Kühlbedingungen, Positioniergenauigkeit, zulässiges Spiel oder verlorene Bewegung, erforderliche Torsionssteifigkeit, Anforderungen an die Rücktreibbarkeit und erwartete Lebensdauer umfassen.
Dadurch wird die Aktuatorauswahl von einem Vergleich von Katalogkennwerten zu einer Systementwicklungsaufgabe.
Stationäre Last und dynamische Last sind unterschiedliche Probleme
Betrachten Sie zwei Anwendungen von Roboter-Gelenkaktuatoren. Bei der ersten muss das Gelenk über einen langen Zeitraum eine große Last bei niedriger Drehzahl tragen. Ein Hebe- oder Lagehaltemechanismus kann nahe einem hohen Drehmomentniveau arbeiten, sich jedoch nur gelegentlich bewegen. Die zweite Anwendung erfordert wiederholtes Beschleunigen und Abbremsen. Ein Roboterarm, ein laufender Roboter oder ein Hochgeschwindigkeitsmontagemechanismus kann schnell wechselnde Drehmomente und Geschwindigkeiten erfahren.
Diese beiden Anwendungen können sehr unterschiedliche Aktuatorkonstruktionen erfordern, selbst wenn ihre Spitzendrehmomentwerte ähnlich sind.
Bei lang andauerndem statischem oder langsamem Betrieb kann die thermische Leistung zur dominierenden Einschränkung werden. Bei hochdynamischen Bewegungen ist das Spitzendrehmoment nur ein Teil des Problems. RMS-Drehmoment, Spitzenstromfähigkeit, Zwischenkreisspannung, Motordrehzahl, mechanische Steifigkeit, Getriebeverluste und Regelbandbreite können gleichermaßen wichtig sein.
Deshalb sollte ein Roboter-Gelenkaktuator anhand des vollständigen Betriebszyklus und nicht anhand eines einzelnen Spitzenwerts bewertet werden.
Kontinuierliches Drehmoment ist häufig aussagekräftiger als Spitzendrehmoment
Spitzendrehmoment ist eine attraktive Spezifikation, weil es leicht zu kommunizieren ist. Allein liefert es jedoch nur begrenzte Informationen darüber, wie sich ein Aktuator im Dauerbetrieb verhält.
Eine sinnvollere Bewertung sollte kontinuierliches Drehmoment, Spitzendrehmoment, Spitzendauer, zulässige Einschaltdauer, thermisches Derating, Erholungszeit zwischen Spitzenereignissen, Umgebungstemperatur und Kühlbedingungen berücksichtigen.
Für eine reale Anwendung ist das RMS-Drehmoment über die Einschaltdauer besonders nützlich, um die kontinuierliche thermische Belastung zu beurteilen. Die grundlegende Beziehung kann wie folgt geschrieben werden:
T_RMS = √[(1/T) × ∫₀ᵀ T²(t)dt]
Die genaue thermische Beziehung ist komplexer, weil die Verluste nicht allein durch das Drehmoment bestimmt werden. Motor-Kupferverluste, Eisenverluste, Umrichterverluste, mechanische Reibung, Lagerverluste, Getriebeverluste, Schmierung und Betriebsdrehzahl tragen alle dazu bei.
Dennoch bietet das RMS-Drehmoment einen wesentlich nützlicheren Ausgangspunkt als das Spitzendrehmoment allein. Ein praktischer Auswahlprozess sollte zunächst prüfen, ob das RMS-Drehmoment mit dem kontinuierlichen Betriebsbereich vereinbar ist, dann bestätigen, dass das Spitzendrehmoment Beschleunigungs-, Verzögerungs-, Stoß- und anormale Lastbedingungen abdeckt, und schließlich überprüfen, dass wiederholte Spitzenereignisse thermisch zulässig bleiben.
Ein Gelenk, das das erforderliche Spitzendrehmoment mehrere Sekunden lang erzeugen kann, ist nicht zwangsläufig ein Gelenk, das mehrere Stunden zuverlässig arbeiten kann.
Das Thermodesign muss Teil der Auswahl eines Roboter-Gelenkaktuators sein
Das thermische Verhalten wird häufig erst nach der mechanischen Auswahl als Validierungsschritt behandelt. Bei einem integrierten Roboter-Gelenkmodul kann diese Reihenfolge spät im Entwicklungsprozess Probleme verursachen.
Das thermische Verhalten eines Aktuators kann mit einem konzentrierten thermischen Modell angenähert werden:
C_th × d(ΔT)/dt = P_loss(t) − ΔT/R_th
Im stationären Zustand:
ΔT_ss = R_th × P_loss
Hier steht C_th für die Wärmekapazität, R_th für den effektiven Wärmewiderstand, P_loss für die gesamte Verlustleistung und ΔT für den Temperaturanstieg.
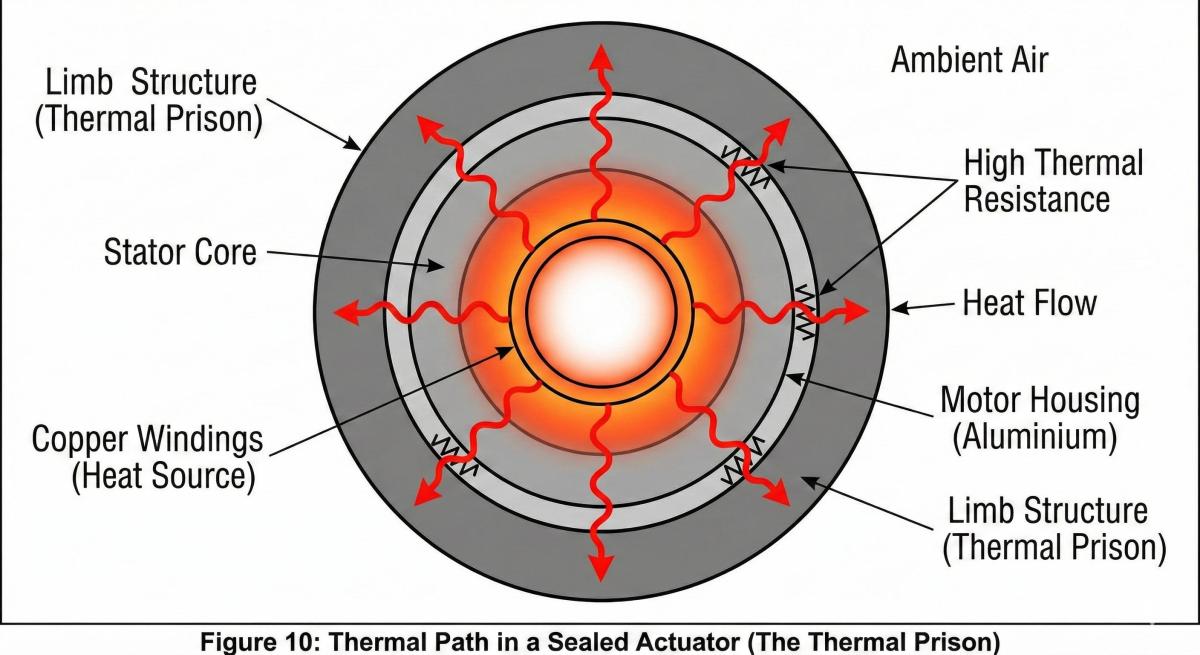
Dieses vereinfachte Modell verdeutlicht zwei wichtige Prinzipien. Erstens beweist eine kurzfristige Spitzenleistung keine langfristige thermische Stabilität. Zweitens hängt die thermische Leistung davon ab, wo Wärme entsteht und wie wirksam sie an die Umgebung abgeführt wird.
In einem Roboter-Gelenkmodul kann Wärme durch Motor-Kupferverluste, Motor-Eisenverluste, Schalt- und Leitverluste des Umrichters, Lagerreibung, Getriebeübertragungsverluste, Dichtungen, Schmierung und elektronische Bauteile entstehen. Gehäuse, Montageflansch, umgebende Roboterstruktur und Umgebung bestimmen dann, wie wirksam diese Wärme den Aktuator verlassen kann.
Deshalb können sich zwei Roboter-Gelenkaktuatoren mit ähnlichen Drehmomentbewertungen im Dauerbetrieb sehr unterschiedlich verhalten.
Das Untersetzungsverhältnis ist ein Kompromiss zwischen Drehmomentdichte, Rücktreibbarkeit und dynamischer Leistung
Das Untersetzungsverhältnis sollte als Systemauslegungsvariable und nicht als isolierte Spezifikation betrachtet werden.
Ein relativ niedriges Untersetzungsverhältnis kann abhängig von der Getriebearchitektur eine bessere potenzielle Rücktreibbarkeit und ein geringeres Übersetzungsverhältnis zwischen motorseitiger und ausgangsseitiger Bewegung bieten. Dies kann bei Anwendungen vorteilhaft sein, die Kraftregelung, Impedanzregelung oder direkte Interaktion mit der Umgebung erfordern. Der Kompromiss besteht darin, dass der Motor für dasselbe Ausgangsdrehmoment im Allgemeinen mehr Drehmoment liefern muss, was Motorgröße, Strombedarf und thermische Anforderungen erhöhen kann.
Ein höheres Untersetzungsverhältnis kann es erleichtern, mit einem relativ kompakten Motor ein hohes Ausgangsdrehmoment zu erzielen, und kann die auf die Motorseite reflektierte Lastträgheit reduzieren. Dies kann für langsamen Betrieb mit hohem Drehmoment und kompakte Bauformen nützlich sein. Mit zunehmendem Übersetzungsverhältnis können jedoch der Einfluss von Getriebewirkungsgrad, Reibung, Hysterese, verlorener Bewegung, Torsionsnachgiebigkeit, Getriebefehler und Rücktreibbarkeit auf das Systemverhalten immer wichtiger werden.
Die richtige Frage lautet daher nicht, ob das Untersetzungsverhältnis möglichst hoch sein sollte. Die nützlichere technische Frage ist, welches Untersetzungsverhältnis innerhalb des verfügbaren Bauraums das erforderliche Drehmoment, die Drehzahl, die thermische Leistung, die mechanische Steifigkeit und die Regelungseigenschaften bereitstellen kann.
Mechanische Steifigkeit und Getriebenichtlinearität sind oft wichtiger als das Nennverhältnis
Zwei Aktuatoren mit demselben Nennuntersetzungsverhältnis können eine sehr unterschiedliche Regelungsleistung aufweisen. Der Unterschied kann aus Torsionssteifigkeit, Spiel, verlorener Bewegung, Reibung, Hysterese, Getriebefehler, Lagersteifigkeit, Vorspannung, Lastverteilung, Fertigungstoleranzen und Schmierbedingungen resultieren.
Dies ist insbesondere bei hochpräzisen Robotergelenken wichtig. Ein Getriebe mit sehr geringem Nennspiel kann unter Last dennoch messbare elastische Verformung und Hysterese aufweisen. Umgekehrt kann ein mechanisch steifes Getriebe eine bessere Positionierstabilität bieten, jedoch andere Kompromisse wie Masse, Reibung, Fertigungskomplexität oder Kosten mit sich bringen.
Bei einem für Kraftregelung verwendeten Roboter-Gelenkaktuator kann auch die Beziehung zwischen Motorstrom und tatsächlichem Ausgangsdrehmoment nichtlinear werden. Der Motorstrom liefert eine nützliche Schätzung des elektromagnetischen Motordrehmoments, das Ausgangsdrehmoment kann jedoch aufgrund von Getriebereibung, elastischer Verformung, Wirkungsgradvariation und anderen mechanischen Effekten abweichen.
Wenn ein Gelenkaktuator eine hochwertige Kraft- oder Impedanzregelung leisten soll, sollten Ingenieure daher prüfen, ob das System motorseitiges Encoder-Feedback, ausgangsseitiges Encoder-Feedback, eine Dual-Encoder-Architektur, Drehmomenterfassung, modellbasierte Reibungskompensation oder Kompensation elastischer Verformung benötigt.
Je anspruchsvoller die Anwendung, desto weniger sinnvoll ist es, den Aktuator allein anhand des Motordrehmoments zu beurteilen.
Die Regelbandbreite wird sowohl durch mechanische Dynamik als auch durch den Regler begrenzt
Ein Roboter-Gelenkaktuator kann über einen hochschnellen Servoantrieb, einen schnellen Kommunikationsbus und einen hochauflösenden Encoder verfügen, doch diese Eigenschaften erzeugen nicht automatisch eine hohe geschlossene Regelbandbreite. Die mechanische Struktur setzt ihre eigenen Grenzen.
Ein Aktuator mit Getriebe kann als Zwei-Trägheiten-System aus motorseitiger Trägheit, lastseitiger Trägheit, Getriebesteifigkeit und Getriebedämpfung angenähert werden.
Eine vereinfachte Beziehung für ein elastisches Getriebe kann wie folgt geschrieben werden:
τ_s = K_s × (θ_m / i − q) + B_s × (θ̇_m / i − q̇)
wobei K_s die äquivalente Torsionssteifigkeit, B_s die äquivalente Dämpfung, θ_m die Motorposition, q die Ausgangsposition und i das Untersetzungsverhältnis ist.
Der wichtige Punkt ist nicht die Formel selbst. Entscheidend ist, dass eine endliche Getriebesteifigkeit mechanische Modi erzeugt, einschließlich Resonanz- und Antiresonanzverhalten.
Wenn sich die gewünschte Regelbandbreite einer bedeutenden mechanischen Resonanz nähert, kann eine bloße Erhöhung der Reglerverstärkungen das System weniger stabil statt reaktionsfähiger machen.
Aus diesem Grund sollte die Bewertung eines Roboter-Gelenkmoduls Encoderposition, Getriebesteifigkeit, mechanische Resonanzfrequenz, Dämpfung, Regelkreisbandbreite, Abtastfrequenz, Stromregelkreisbandbreite sowie die Struktur der Positions- und Geschwindigkeitsregelkreise berücksichtigen.
Ein Regler kann eine mechanische Struktur, deren nutzbare Bandbreite bereits durch ihre physikalische Dynamik begrenzt ist, nicht vollständig kompensieren.
Die Encoderarchitektur ist in einem Roboter-Gelenkmodul entscheidend
Die Encoderkonfiguration wird beim Vergleich von Roboter-Gelenkmodulen häufig übersehen.
Ein motorseitiger Encoder kann hochauflösende Informationen über Rotorposition und -geschwindigkeit liefern. Er misst jedoch nicht direkt die endgültige Ausgangsposition nach Getriebeverformung, Spiel, Hysterese und anderen mechanischen Effekten.
Ein ausgangsseitiger Encoder liefert direkte Informationen über die tatsächliche Gelenkposition. Eine Dual-Encoder-Konfiguration kann daher im Vergleich zu einem reinen Motorencoder eine andere Regelungsarchitektur ermöglichen und helfen, motorseitige von ausgangsseitigen Bewegungen zu trennen.
Bei Anwendungen mit hoher Positioniergenauigkeit, geringem Ausgangsfehler oder fortschrittlicher Kompensation sollten Ingenieure eine einfache Frage stellen: Wo wird die Position tatsächlich gemessen?
Dies kann wichtiger sein, als nur zu fragen, wie viele Encoder-Bits das System bereitstellt. Eine hohe Encoderauflösung ist nur dann nützlich, wenn das mechanische System und die Regelungsarchitektur diese Auflösung praktisch nutzen können.
Lager- und Getriebelebensdauer sollten von Anfang an Auslegungsgrenzen sein
Die mechanische Lebensdauer sollte nicht nur als abschließender Validierungspunkt für den Prototyp behandelt werden. Bei einem Roboter-Gelenkaktuator können die Ausgangslager radialen Lasten, axialen Lasten, Kippmomenten, exzentrischen Belastungen, Stoßbelastungen und Vorspanneffekten ausgesetzt sein.
Daher kann die ausschließliche Prüfung des Nennausgangsdrehmoments die tatsächliche Lagerbelastung unterschätzen.
Berechnung der Lagerlebensdauer
Für Wälzlager wird die klassische Beziehung für die grundlegende nominelle Lebensdauer üblicherweise wie folgt ausgedrückt:
L10 = (C/P)^p × 10⁶ revolutions
wobei C die grundlegende dynamische Tragzahl, P die äquivalente dynamische Lagerlast und p für Kugellager 3 sowie für Rollenlager 10/3 beträgt.
Dies ist eine Berechnung der nominellen Lebensdauer und keine vollständige Vorhersage der Lebensdauer im Feld. Die tatsächliche Lagerlebensdauer kann außerdem durch Schmierung, Verunreinigung, Zuverlässigkeitsanforderungen, Betriebstemperatur, Fehlausrichtung, interne Lastverteilung und andere Betriebsbedingungen beeinflusst werden.
Bei einem kompakten Roboter-Gelenkmodul ist diese Unterscheidung wichtig, da der Motor möglicherweise über ausreichendes Drehmoment verfügt, während das Ausgangslager einem externen Kippmoment ausgesetzt ist, das seine tatsächliche Lastsituation erheblich verändert.
Getriebe- und Übertragungslebensdauer
Für zylindrische Stirn- und Schrägverzahnungen bietet ISO 6336 einen Rahmen zur Berechnung der Tragfähigkeit und zur Bewertung mehrerer Zahnradschadensarten, einschließlich Zahnflanken-Kontaktspannung und Zahnfußbiegefestigkeit.
ISO 6336 sollte jedoch nicht als universelle Berechnungsmethode für jede Roboterübertragung behandelt werden. Ihr Anwendungsbereich bezieht sich auf zylindrische Stirn- und Schrägverzahnungen, während Harmonic-, Zykloidal/RV- und Planetengetriebe eine Analyse benötigen, die ihrer jeweiligen Architektur und ihren Auslegungsmethoden entspricht.
Das allgemeine technische Prinzip bleibt gleich: Die Getriebelebensdauer sollte anhand des realen Lastspektrums und nicht anhand eines einzelnen Nenndrehmomentwerts bewertet werden. Häufige Richtungswechsel, Stoßlasten, thermische Bedingungen, Schmierung, Lastverteilung und Fertigungsgenauigkeit können alle die Lebensdauer beeinflussen.
Harmonic-, Planeten- und RV-Getriebe erfüllen unterschiedliche Systemanforderungen
Es ist verlockend zu fragen, welche Getriebetechnologie besser ist. Für die technische Auswahl lautet die sinnvollere Frage, welche Getriebearchitektur die mechanischen, thermischen, dynamischen und bauraumbezogenen Einschränkungen der Anwendung am besten erfüllt.
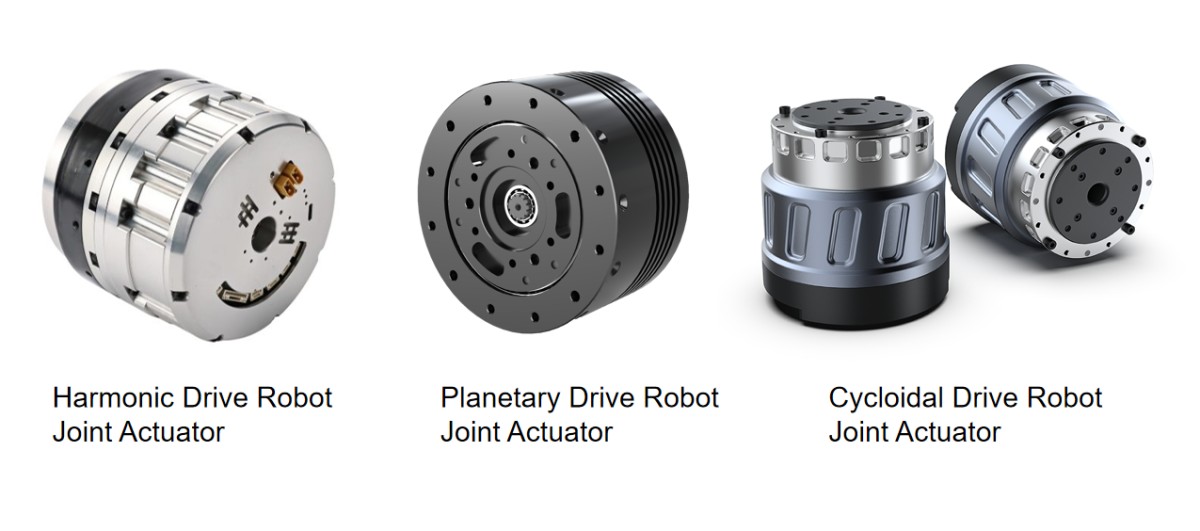
Harmonic-Getriebe
Harmonic-Getriebesysteme sind für Roboter-Gelenkaktuatoren attraktiv, bei denen kompakte Bauform, hohe Untersetzungsverhältnisse, geringes Getriebespiel und leichte Integration wichtig sind. Sie werden häufig für Roboterarme, kollaborative Roboter, humanoide Robotergelenke, kompakte Drehaktuatoren und Präzisionspositioniermechanismen in Betracht gezogen.
Ingenieure sollten jedoch Torsionssteifigkeit, Hysterese, Übertragungswirkungsgrad, thermisches Verhalten, Stoßbelastung und Anforderungen an die Lebensdauer bewerten, anstatt ein Harmonic-Getriebe nur anhand des Untersetzungsverhältnisses oder des Nennspiels auszuwählen.
Planetengetriebe
Planetengetriebe können eine Kombination aus Wirkungsgrad, Drehmomentdichte, Drehzahlfähigkeit, skalierbaren Untersetzungsverhältnissen, Fertigungsflexibilität und Kostenkontrolle bieten. Sie können daher bei Roboter-Gelenkaktuatoren nützlich sein, wenn die Anwendung ein Gleichgewicht zwischen dynamischer Reaktion, Drehmomentkapazität, Wirkungsgrad und Lebensdauer erfordert.
Die tatsächliche Leistung hängt stark von der Planetenarchitektur, der Stufenanzahl, der Lageranordnung, der Lastaufteilung, der Zahnradqualität, der Schmierung und der Fertigungsgenauigkeit ab.
RV- und zykloidale Getriebe
RV- und verwandte zykloidale Getriebearchitekturen werden häufig dort in Betracht gezogen, wo hohe Steifigkeit, hohe Tragfähigkeit und Widerstandsfähigkeit gegenüber externen Lasten wichtig sind. Sie können für schwere Industrieroboter, große Roboterarme, Positioniersysteme und hochbelastete Drehmechanismen geeignet sein.
Zu den Kompromissen können eine höhere mechanische Komplexität, größere Abmessungen, höhere Masse, höhere Fertigungsanforderungen und höhere Kosten gehören.
Der entscheidende Punkt ist, dass die Getriebetechnologie entsprechend dem tatsächlichen Anwendungsbereich ausgewählt werden sollte und nicht anhand der allgemeinen Annahme, dass eine Architektur universell überlegen ist.
Die richtige Auswahlreihenfolge für Roboter-Gelenkaktuatoren
Statt mit einem Produktkatalog zu beginnen und rückwärts zu arbeiten, beginnt ein robusterer Prozess mit den Anforderungen der Anwendung.
Schritt 1 — Den Betriebsbereich definieren
Der Betriebsbereich sollte Spitzendrehmoment, kontinuierliches Drehmoment, RMS-Drehmoment, Höchstdrehzahl, typische Drehzahl, Beschleunigung und Verzögerung, Lastträgheit, Exzentrizität, externe Radial- und Axiallasten, Kippmoment, Einschaltdauer, Umgebungstemperatur, Kühlbedingungen, Positioniergenauigkeit, Wiederholbarkeit, Steifigkeit, Rücktreibbarkeit und erwartete Lebensdauer umfassen.
Diese Parameter bilden die tatsächliche technische Anforderung für den Roboter-Gelenkaktuator.
Schritt 2 — Den Bereich des Untersetzungsverhältnisses definieren
Anstatt sofort ein einzelnes Untersetzungsverhältnis auszuwählen, sollte ein angemessener Bereich definiert und jeder Kandidat hinsichtlich Motordrehzahl, Motordrehmoment, reflektierter Lastträgheit, Ausgangsdrehzahl, Getriebewirkungsgrad, thermischer Verluste, Rücktreibbarkeit, mechanischer Steifigkeit und Resonanzverhalten bewertet werden.
Das Ziel besteht nicht darin, das Verhältnis mit der besten Einzelspezifikation zu finden. Es besteht darin, den Bereich zu finden, in dem das gesamte System realisierbar bleibt.
Schritt 3 — Motor, Getriebe, Antrieb und Wärmeweg abstimmen
Ein vollständiges Roboter-Gelenkmodul sollte als integriertes System bewertet werden.
Bei der Motorauswahl sollten Drehmomentkonstante, Rotorträgheit, Wicklungswiderstand, Höchstdrehzahl, Dauerstrom, Spitzenstrom, Zwischenkreisspannung, Wärmewiderstand und Kühlbedingungen berücksichtigt werden. Das Getriebe sollte hinsichtlich Untersetzungsverhältnis, Wirkungsgrad, Steifigkeit, verlorener Bewegung, Hysterese, Tragfähigkeit, Lebensdauer, Schmierung und Temperaturgrenzen bewertet werden. Der Antrieb sollte hinsichtlich Stromfähigkeit, Zwischenkreisspannung, Regelbandbreite, Kommunikationsschnittstelle, Encoderkompatibilität, thermischen Grenzen und gegebenenfalls Sicherheitsfunktionen bewertet werden.
Auch das mechanische Gehäuse und die Montageschnittstelle sollten als Teil des Thermodesigns betrachtet werden, da sie bestimmen können, wie effizient Wärme vom Aktuator abgeführt wird.
Die Abstimmung von Motor und Getriebe unter Vernachlässigung des Wärmewegs ist ein häufiger Grund für spätere Neukonstruktionen.
Schritt 4 — Schwache Systemarchitekturen vor dem Kostenvergleich ausschließen
Sobald die grundlegenden Anforderungen definiert sind, sollten Kandidaten für Roboter-Gelenkaktuatoren zunächst anhand harter technischer Einschränkungen geprüft werden.
Ein Kandidat sollte neu bewertet werden, wenn der Dauerbetrieb seine thermische Leistungsfähigkeit überschreitet, die mechanische Resonanz der vorgesehenen Regelbandbreite zu nahe kommt, die Lagerlebensdauer unter der tatsächlichen externen Last unzureichend ist, die Getriebelebensdauer die erwartete Einschaltdauer nicht abdeckt, die Ausgangssteifigkeit unzureichend ist, die verlorene Bewegung mit der Positionieranforderung unvereinbar ist, die Rücktreibbarkeit für den vorgesehenen Regelmodus ungeeignet ist, die Motordrehzahl die verfügbare Antriebs- oder Zwischenkreisspannungsfähigkeit überschreitet oder der Aktuator die Wärme innerhalb der Roboterstruktur nicht wirksam abführen kann.
Erst wenn diese Einschränkungen erfüllt sind, ist es sinnvoll, Abmessungen, Gewicht, Kosten, Lieferkette, Fertigungskomplexität und Integrationszeit zu vergleichen.
„Es läuft“ bedeutet nicht, dass das System optimiert ist
Viele Roboter-Gelenkmodule können sich während der Prototypprüfung erfolgreich bewegen. Das beweist, dass die Grundfunktion funktioniert, aber nicht, dass der Aktuator für die Serienproduktion optimiert ist.
Probleme treten häufig später auf. Ein Prototyp kann erfolgreich laufen, während Produktionsschwankungen schwer kontrollierbar werden. Ein unbelastetes Gelenk kann gut funktionieren, während die Temperatur unter Last übermäßig ansteigt. Ein einzelnes Gelenk kann korrekt arbeiten, während mehrere Gelenke Leistungs- und thermische Wechselwirkungen erzeugen. Positionierung bei niedriger Drehzahl kann stabil bleiben, während Umkehrungen bei hoher Drehzahl Vibrationen anregen. Die anfängliche Positioniergenauigkeit kann gut sein, während sich verlorene Bewegung oder Wiederholbarkeit nach langfristigem Betrieb verschlechtern.
Dies sind Probleme auf Systemebene. Sie können nicht immer einfach durch die Auswahl eines Motors mit höherem Spitzendrehmoment gelöst werden.
Vom Roboter-Gelenkmotor zum Roboter-Gelenkaktuator: Auf Systemebene denken
Die Unterscheidung zwischen einem Roboter-Gelenkmotor und einem vollständigen Roboter-Gelenkaktuator ist wichtig.
Ein Roboter-Gelenkmotor beschreibt hauptsächlich das Motorelement, das elektromagnetisches Drehmoment erzeugt. Ein Roboter-Gelenkaktuator kann dagegen Motor, Untersetzungsmechanismus, Encodersystem, Lager, Antriebselektronik, Bremse, Gehäuse, Wärmeweg und Steuerungsschnittstelle integrieren.
Ein Roboter-Gelenkmodul führt dieses Integrationskonzept weiter, indem mehrere Funktionselemente in einer mechanisch installierbaren Gelenkeinheit zusammengefasst werden.
Für Roboterhersteller ist diese Unterscheidung wichtig, da die Systemleistung von der Integration dieser Komponenten und nicht allein von der Motorspezifikation abhängt.
Ein Motor mit hohem Drehmoment kann unzureichende Getriebesteifigkeit nicht kompensieren. Ein hochauflösender Encoder kann mechanische Hysterese nicht beseitigen. Eine hohe Spitzendrehmomentbewertung kann unzureichende Wärmeabfuhr nicht lösen. Ein schneller Servoantrieb kann eine mechanische Resonanz nicht entfernen, die grundlegend durch Getriebe und Struktur bestimmt wird.
Deshalb sollte die Auswahl eines Roboter-Gelenkaktuators mit dem gewünschten Systemverhalten und nicht mit einer einzelnen Komponentenspezifikation beginnen.
Praktische Checkliste für die Auswahl von Roboter-Gelenkmodulen
Phase der Projektdefinition
Vor der Produktauswahl sollte bestätigt werden, dass der tatsächliche Betriebszyklus definiert wurde und Anforderungen an Spitzen-, RMS- und kontinuierliches Drehmoment getrennt sind. Die Lastträgheit sollte Endeffektor und Werkzeug umfassen, während exzentrische Lasten und externe Momente ebenfalls einbezogen werden sollten. Umgebungstemperatur, Kühlbedingungen, mechanische Steifigkeit, Positioniergenauigkeit, Wiederholbarkeit, Rücktreibbarkeit und erwartete Lebensdauer sollten festgelegt werden, bevor bestimmte Aktuatormodelle verglichen werden.
Phase der Konzeptauswahl
Während der Konzeptauswahl ist zu prüfen, ob das Untersetzungsverhältnis mit der Motordrehzahl kompatibel ist und ob die reflektierte Lastträgheit bewertet wurde. Motorstrom- und Zwischenkreisspannungsreserven sollten ausreichend sein, und das kontinuierliche Drehmoment sollte unter dem tatsächlichen Betriebszyklus statt unter einer isolierten Katalogbedingung bewertet werden. Getriebesteifigkeit, Spiel oder verlorene Bewegung, Wirkungsgrad, Lagerlebensdauer und Getriebelebensdauer sollten alle gegenüber der realen Betriebslast berücksichtigt werden.
Phase der Prototypvalidierung
Die Prototypvalidierung sollte Langzeit-Thermotests, Validierung des RMS-Drehmoments, wiederholte Spitzenlasttests, Umkehrtests in positiver und negativer Richtung, Prüfung der Ausgangssteifigkeit, Positions- und Wiederholbarkeitsprüfungen unter Last, Vibrations- und Resonanztests, Prüfung der Rücktreibbarkeit, sofern relevant, Stoß- oder Schocktests, sofern erforderlich, sowie Langzeit-Lebensdauertests umfassen.
Diese Tests liefern Informationen, die ein Produktdatenblatt nicht vollständig erfassen kann.
Fazit — Die Auswahl eines Roboter-Gelenkaktuators betrifft letztlich das Systemverhalten
Die Trägheitsanpassung bleibt ein wichtiger Bestandteil der Auslegung von Roboter-Gelenkaktuatoren, sollte jedoch als eine technische Einschränkung innerhalb eines größeren Systemmodells betrachtet werden.
Das Untersetzungsverhältnis bestimmt mehr als die Drehmomentmultiplikation. Der Motor bestimmt mehr als nur, ob sich das Gelenk drehen kann. Das Getriebe bestimmt mehr als das Nennspiel. Der Encoder bestimmt mehr als die Auflösung.
Der vollständige Aktuator muss gleichzeitig Anforderungen an Lastspektrum, Drehmoment, Drehzahl, thermische Grenzen, mechanische Steifigkeit, Getriebenichtlinearität, Regelbandbreite, Lagerkapazität, Getriebelebensdauer, Bauraum und Integration erfüllen.
Wenn diese Einschränkungen gemeinsam bewertet werden, liegt das Trägheitsverhältnis in der Regel als Folge des Gesamtdesigns in einem angemessenen Bereich. Wird das System allein um das Trägheitsverhältnis herum ausgelegt, kann ein mathematisch attraktives Ergebnis entstehen, das in der realen Maschine schlecht funktioniert.
Für Ingenieure, die einen Roboter-Gelenkaktuator auswählen, besteht das tatsächliche Ziel daher nicht darin, die Komponente mit der beeindruckendsten Einzelspezifikation zu finden. Es besteht darin, ein Gelenksystem aufzubauen, dessen mechanische, elektrische, thermische und regelungstechnische Eigenschaften im gesamten Betriebsbereich ausgewogen bleiben.
Das Ziel besteht nicht einfach darin, das Gelenk zu bewegen. Ziel ist, dass sich das Gelenk unter den Bedingungen, für die der Roboter ausgelegt wurde, vorhersehbar, wiederholbar und zuverlässig verhält.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.
 DD-Motor-Servosystem: Mechanische Resonanz verstehen und Maschinenvibrationen beheben?Dieser Artikel erläutert den Zusammenhang zwischen der Servoeinstellung von DD-Motoren, mechanischer Resonanz und Servobandbreite in Direktantrieb-Bewegungssystemen. Er untersucht, warum selbst nach wiederholten Anpassungen der Servoparameter Vibrationen und Instabilität auftreten können, und erklärt, wie mechanische Steifigkeit, bewegte Masse, Lagerzustand, Lastverteilung und strukturelle Geometrie die Resonanzfrequenz beeinflussen. Der Artikel vergleicht außerdem Ansätze für hoch- und niederfrequente Resonanzen, erläutert, wann digitale Kerbfilterung wirksam sein kann, und bietet eine praktische Einstellstrategie für Ingenieure, die mit DD-Motoren, Direktantriebs-Drehmomentmotoren und Linearmotoren arbeiten.





Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.
 DD-Motor-Servosystem: Mechanische Resonanz verstehen und Maschinenvibrationen beheben?Dieser Artikel erläutert den Zusammenhang zwischen der Servoeinstellung von DD-Motoren, mechanischer Resonanz und Servobandbreite in Direktantrieb-Bewegungssystemen. Er untersucht, warum selbst nach wiederholten Anpassungen der Servoparameter Vibrationen und Instabilität auftreten können, und erklärt, wie mechanische Steifigkeit, bewegte Masse, Lagerzustand, Lastverteilung und strukturelle Geometrie die Resonanzfrequenz beeinflussen. Der Artikel vergleicht außerdem Ansätze für hoch- und niederfrequente Resonanzen, erläutert, wann digitale Kerbfilterung wirksam sein kann, und bietet eine praktische Einstellstrategie für Ingenieure, die mit DD-Motoren, Direktantriebs-Drehmomentmotoren und Linearmotoren arbeiten.
 Hochpräzise Harmonic-Drive-Robotergelenkaktuatorlösung für RoboterellbogenDas Ellbogengelenk eines Roboters spielt eine entscheidende Rolle bei der Armbeugung, der Haltungsanpassung und der Positionierung des Endeffektors. Da humanoide Roboter, kollaborative Roboter und Roboterarme immer leistungsfähiger werden, müssen Ellbogenaktuatoren ein hohes Drehmoment und präzise Bewegungen in zunehmend begrenzten Einbauräumen liefern. Ein hochpräziser Harmonic-Drive-Robotergelenkaktuator integriert Harmonic-Getriebe, Motor, Encoder, Bremse und Antriebssystem in einer kompakten Einheit und bietet geringes Spiel, hohe Steifigkeit, hohe Drehmomentdichte sowie eine präzise Bewegungssteuerung. In diesem Artikel stellt HONPINE drei Serien von Gelenkaktuatoren vor, die für Roboterellbogenanwendungen geeignet sind und unterschiedliche Anforderungen an Größe, Drehmoment, Geschwindigkeit, Präzision und Integration abdecken.