










Hochpräzise Harmonic-Drive-Robotergelenkaktuatorlösung für Roboterellbogen
Das Roboter-Ellbogengelenk ist ein entscheidendes Bewegungsgelenk, das Ober- und Unterarm verbindet. Es ist hauptsächlich für die Beugung und Streckung des Arms, die Anpassung der Haltung sowie Änderungen der Position des Endeffektors verantwortlich. Bei humanoiden Robotern, kollaborativen Robotern und Roboterarmen muss das Ellbogengelenk nicht nur dem durch die Lasten von Unterarm und Endeffektor erzeugten Drehmoment standhalten, sondern auch hochpräzise, schnelle und stabile Bewegungen in einem begrenzten Einbauraum ermöglichen. Daher beeinflussen die Strukturabmessungen, das Ausgangsdrehmoment, die Positioniergenauigkeit, die Steifigkeit, das Spiel und das dynamische Ansprechverhalten des Ellbogengelenks unmittelbar den Bewegungsbereich, die Regelgenauigkeit und die Betriebsfähigkeit des Roboterarms.
Ein Roboter-Gelenkaktor mit Harmonic Drive integriert Schlüsselkomponenten wie ein hochpräzises Harmonic-Drive-Getriebe, Servomotor, hochauflösenden Encoder, Bremse sowie Antriebssteuerungssystem in einer kompakten Einheit. Er bietet in dem begrenzten verfügbaren Raum eines Roboter-Ellbogens eine hohe Untersetzung, hohe Drehmomentdichte und eine kompakte Struktur sowie geringes Spiel, hohe Positioniergenauigkeit, hohe Steifigkeit und ausgezeichnete Wiederholgenauigkeit.
Für humanoide Roboter, kollaborative Roboter und hochpräzise Roboterarme kann dieses integrierte Design die Gelenkgröße und die Komplexität der Systemintegration reduzieren sowie die Kabelführung und mechanischen Verbindungen vereinfachen. Dadurch kann das Ellbogengelenk bei häufigen Start-Stopp-Vorgängen, Haltungsanpassungen und Präzisionsbewegungen stabile, schnelle und kontrollierbare Bewegungen beibehalten.
Dieser Artikel stellt drei HONPINE-Modelle für Anwendungen in Roboter-Ellbogengelenken vor.
HPJM-Serie (40–52)
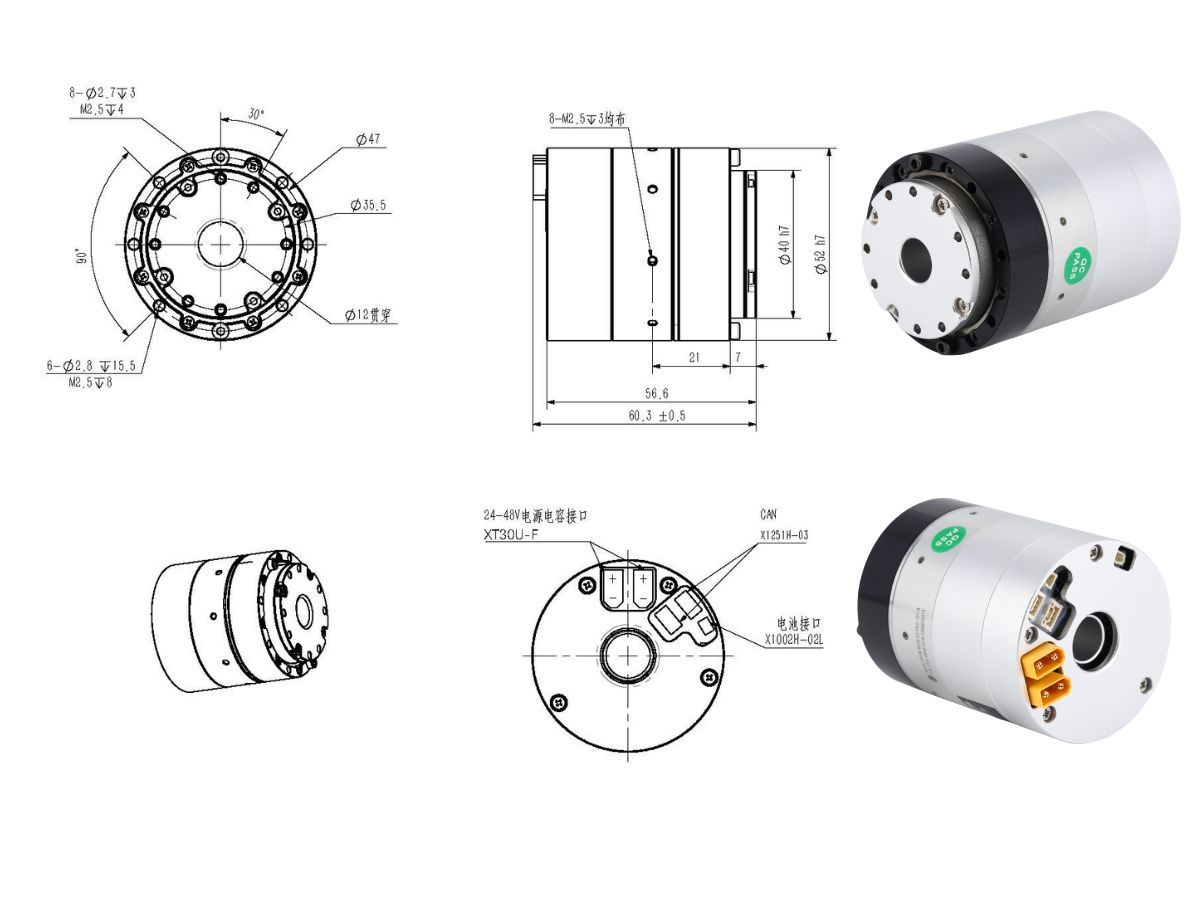
Das HPJM-RE40-52-PRO-XX ist ein leistungsstarkes integriertes Gelenkmodul der PRO-Serie. Es verfügt über einen kompakten Außendurchmesser von 40 mm und eine hohle Kabeldurchführung von 52 mm. Das Modul ist für kollaborative Roboter, leichte Roboterarme und Präzisionsautomatisierungsanlagen ausgelegt.
Untersetzungsverhältnis: 51:101
Nenndrehmoment: 4 N·m bei 2,000 RPM
Maximal zulässiges Drehmoment: 5.5 N·m bei durchschnittlicher Last / 8.9 N·m Spitze
Stoßdrehmoment: 8.3 N·m bei 1/2 des Nenndrehmoments
Drehzahlleistung:
Nenndrehzahl: 80 RPM
Spitzendrehzahl: 118 RPM
Hier klicken: Weitere HPJM Roboter-Gelenkaktoren mit Harmonic Drive-Modelle entdecken
TCHL-Serie (11, 14)
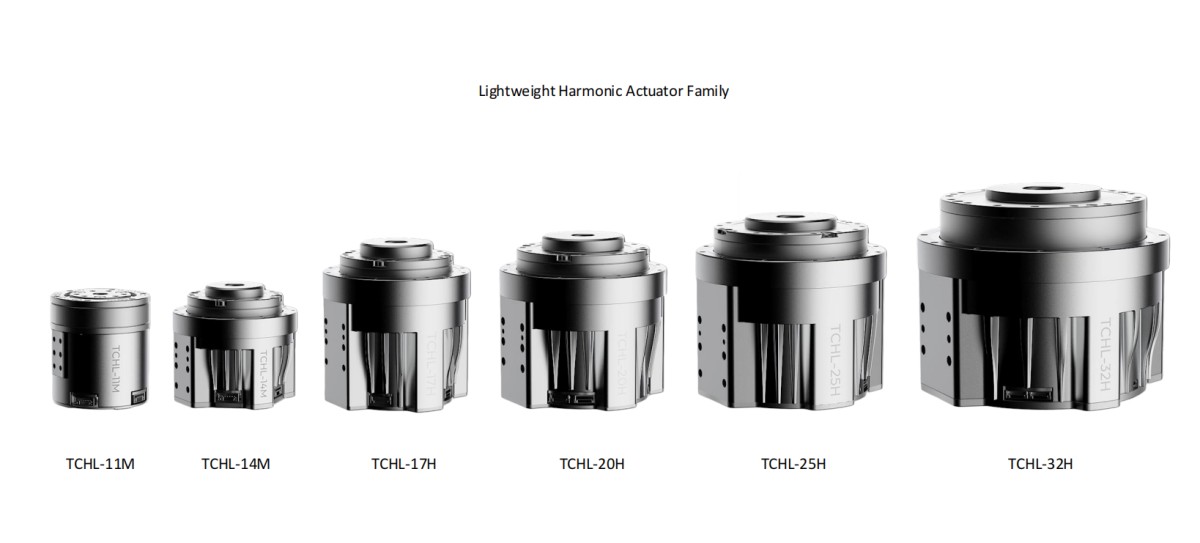
Die Gelenkmodule der TCHL-Serie decken ein breites Spezifikationsspektrum ab, von präzisen Miniaturgelenken bis hin zu industriellen Anwendungen mit höheren Lasten.
Das TCHL-11 (φ52) ist das kleinste und leichteste Gelenkmodul der Serie. Ohne Bremse wiegt es nur 0.37 kg und liefert bei einem Untersetzungsverhältnis von 100:1 ein Nenndrehmoment von 3.6 N·m sowie ein Spitzendrehmoment von 25 N·m. Es verfügt außerdem über eine hohle Kabeldurchführung von 8 mm und eignet sich daher für extrem leichte Anwendungen wie geschickte Roboterhände, Miniatur-Kollaborativroboter sowie medizinische und wissenschaftliche Geräte.
Das TCHL-32 (φ131) ist eine Schwerlastausführung der Serie. Mit einem Untersetzungsverhältnis von 101:1 liefert es bis zu 267 N·m Nenndrehmoment und 799 N·m Spitzendrehmoment. Außerdem bietet es ein zulässiges Kippmoment von 210 N·m und eine Hohlwelle mit großem Durchmesser von 22 mm, wodurch es sich als Kernantrieb für industrielle Schwerlast-Roboterarme und große automatisierte Drehplattformen eignet.
Obwohl sich die beiden Modelle erheblich in Größe und Drehmomentkapazität unterscheiden, basieren beide auf derselben hochintegrierten Gelenktechnologieplattform. Sie sind mit 17-Bit-Dual-Encodern ausgestattet, unterstützen EtherCAT- und CAN-FD-Kommunikation und bieten Schutzart IP54, wobei IP65 optional verfügbar ist. Der Betriebstemperaturbereich beträgt -20°C bis 50°C. Drehmomentsensoren und Bremsen sind ebenfalls entsprechend den Anwendungsanforderungen erhältlich.
Diese integrierte Technologieplattform ermöglicht hochpräzise und hochintegrierte Gelenkantriebslösungen für unterschiedliche Roboterlastanforderungen.
Hier klicken: Weitere TCHL Roboter-Gelenkaktoren mit Harmonic Drive-Modelle entdecken
HAG / HAU-Serie (11, 14, 17)
Die harmonischen Gelenkmotoren der HAG-Serie umfassen drei Baugrößen: HAG-11, HAG-14 und HAG-17. Alle Modelle basieren auf einer 48-VDC-Stromversorgungsplattform und bieten drei Untersetzungsoptionen: 51, 81 und 101.
Die Serie ist mit hochpräzisen absoluten BISS-C-Encodern ausgestattet und bietet eine Auflösung von 22 Bit für Einzelumdrehungen und 22 Bit für Mehrfachumdrehungen. Sie integriert außerdem einen schnell ansprechenden Drehmomentsensor mit einer Abtastfrequenz von 8 kHz und unterstützt eine optionale stromlos schließende Bremse.
Die Serie bietet eine Positioniergenauigkeit von ≤75 arcsec, die auf ≤20 arcsec angepasst werden kann, sowie eine Wiederholpositioniergenauigkeit von ≤10 arcsec.
Das HAG-11 als kompaktes Modell bietet einen Nenndrehmomentbereich von 4.6–7.3 N·m und einen Spitzendrehmomentbereich von 11.4–18 N·m bei einem Gewicht von nur 0.51–0.55 kg.
HAG-14 und HAG-17 verfügen über weitgehend ähnliche mechanische Abmessungen und elektrische Kernparameter, bieten jedoch eine höhere Drehmomentleistung. Ihr Nenndrehmoment reicht von 10.5 bis 21 N·m, während das Spitzendrehmoment von 23 bis 35 N·m reicht. Ihr Gewicht beträgt 0.875–0.92 kg, und sie können mit Bremsen ausgestattet werden, die ein Haltemoment von ≥0.65 N·m bieten. Die Bremse des HAG-11 bietet ein Haltemoment von ≥0.2 N·m.
Zusammen bieten diese Modelle hochintegrierte, hochsteife und hochpräzise Gelenkantriebslösungen für kollaborative Roboter, humanoide Roboter und Präzisionsautomatisierungsanlagen mit unterschiedlichen Lastanforderungen.
Hier klicken: Weitere HAG Roboter-Gelenkaktoren mit Harmonic Drive-Modelle entdecken
HONPINE für Lösungen mit Roboter-Ellbogengelenkaktoren kontaktieren
HONPINE bietet hochpräzise Roboter-Gelenkaktor-Lösungen mit Harmonic Drive für Roboter-Ellbogengelenke und weitere Roboter-Gelenkanwendungen. Kontaktieren Sie HONPINE, um Ihre Anwendungsanforderungen zu besprechen und ein geeignetes harmonisches Gelenkmodul für Ihren Roboter auszuwählen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Hochpräzise Harmonic-Drive-Robotergelenkaktuatorlösung für RoboterellbogenDas Ellbogengelenk eines Roboters spielt eine entscheidende Rolle bei der Armbeugung, der Haltungsanpassung und der Positionierung des Endeffektors. Da humanoide Roboter, kollaborative Roboter und Roboterarme immer leistungsfähiger werden, müssen Ellbogenaktuatoren ein hohes Drehmoment und präzise Bewegungen in zunehmend begrenzten Einbauräumen liefern. Ein hochpräziser Harmonic-Drive-Robotergelenkaktuator integriert Harmonic-Getriebe, Motor, Encoder, Bremse und Antriebssystem in einer kompakten Einheit und bietet geringes Spiel, hohe Steifigkeit, hohe Drehmomentdichte sowie eine präzise Bewegungssteuerung. In diesem Artikel stellt HONPINE drei Serien von Gelenkaktuatoren vor, die für Roboterellbogenanwendungen geeignet sind und unterschiedliche Anforderungen an Größe, Drehmoment, Geschwindigkeit, Präzision und Integration abdecken.
 Explosionsgeschützte Robotergelenklösung für chemische Inspektionen mit vierbeinigen Robotern: Planeten-Gelenkantrieb mit bis zu 500 N·m SpitzendrehmomentIn der Petrochemie, im Bergbau, in der Energiewirtschaft und anderen explosionsgefährdeten Umgebungen entwickeln sich Inspektionsroboter über die reine Überwachung hinaus zu praktischen Aufgaben wie Werkzeughandhabung, Anlageninspektion und Notfalleinsatz. Dieser Wandel stellt höhere Anforderungen an Robotergelenkantriebe, insbesondere hinsichtlich Explosionsschutz, Drehmomentabgabe, Wärmemanagement, Umweltbeständigkeit und Mobilität. Der explosionsgeschützte Robotergelenkantrieb von HONPINE wurde für vierbeinige Inspektionsroboter und andere Roboterplattformen für explosionsgefährdete Umgebungen entwickelt und kombiniert eine hochbelastbare Planetengetriebeübertragung mit explosionsgeschütztem Design und zuverlässiger Bewegungsleistung. Mit bis zu 500 N·m Spitzendrehmoment pro Gelenk, optionalem IP67-Schutz und Ex db IIB T4 Gb-Zertifizierung ist die Lösung zur Unterstützung anspruchsvoller Robotikanwendungen in industriellen Hochrisikoumgebungen ausgelegt.
 Planetengetriebe-Antriebseinheit für AGV-Radnabenmotoren: Lösungen für Herausforderungen bei Drehmoment, Wendekreis und AntriebsintegrationHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Heute möchte ich erläutern, wie eine Planetengetriebe-Antriebseinheit praktische Herausforderungen in AGV-Radnabenmotorsystemen lösen kann. AGVs und AMRs benötigen ein ausreichendes Raddrehmoment für das Anfahren mit schweren Lasten, Beschleunigung, Steigungsfahrten und häufige Richtungswechsel, während das Antriebssystem für den begrenzten Platz im Fahrgestell kompakt bleiben muss. Eine Planetengetriebe-Antriebseinheit kombiniert einen Motor mit einem Planetenuntersetzungsmechanismus, um die hochdrehende Motorleistung in die am Rad erforderliche Bewegung mit niedriger Drehzahl und hohem Drehmoment umzuwandeln. In diesem Artikel untersuche ich die Beziehung zwischen Planetengetriebe-Antriebseinheiten und AGV-Radnabenmotoren, einschließlich Drehmoment, Übersetzungsverhältnis, Raddurchmesser, Steigfähigkeit, Wendekreis, Direktantriebssystemen und Harmonic-Drive-Antriebseinheiten.
 Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?Die Wahl eines zuverlässigen Herstellers von Robotergelenkmotoren ist ein entscheidender Schritt bei der Entwicklung humanoider Roboter und anderer fortschrittlicher Robotersysteme. Ein Robotergelenk muss Drehmoment, Geschwindigkeit, Präzision, Drehmomentdichte, thermische Leistung, Rückmeldung, mechanische Steifigkeit und langfristige Zuverlässigkeit in einer kompakten Struktur ausbalancieren. Für B2B-Robotikunternehmen sollte die Lieferantenbewertung daher über ein Produktdatenblatt hinausgehen und Entwicklungskompetenz, Fertigungskapazität, Gelenkintegration, Tests und Produktionsskalierbarkeit berücksichtigen. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, die wichtigsten Faktoren bei der Auswahl eines Herstellers von Robotergelenkmotoren und wie integrierte Robotergelenktechnologie mit Wellgetriebe die Entwicklung humanoider Roboter unterstützen kann.



Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Hochpräzise Harmonic-Drive-Robotergelenkaktuatorlösung für RoboterellbogenDas Ellbogengelenk eines Roboters spielt eine entscheidende Rolle bei der Armbeugung, der Haltungsanpassung und der Positionierung des Endeffektors. Da humanoide Roboter, kollaborative Roboter und Roboterarme immer leistungsfähiger werden, müssen Ellbogenaktuatoren ein hohes Drehmoment und präzise Bewegungen in zunehmend begrenzten Einbauräumen liefern. Ein hochpräziser Harmonic-Drive-Robotergelenkaktuator integriert Harmonic-Getriebe, Motor, Encoder, Bremse und Antriebssystem in einer kompakten Einheit und bietet geringes Spiel, hohe Steifigkeit, hohe Drehmomentdichte sowie eine präzise Bewegungssteuerung. In diesem Artikel stellt HONPINE drei Serien von Gelenkaktuatoren vor, die für Roboterellbogenanwendungen geeignet sind und unterschiedliche Anforderungen an Größe, Drehmoment, Geschwindigkeit, Präzision und Integration abdecken.
 Explosionsgeschützte Robotergelenklösung für chemische Inspektionen mit vierbeinigen Robotern: Planeten-Gelenkantrieb mit bis zu 500 N·m SpitzendrehmomentIn der Petrochemie, im Bergbau, in der Energiewirtschaft und anderen explosionsgefährdeten Umgebungen entwickeln sich Inspektionsroboter über die reine Überwachung hinaus zu praktischen Aufgaben wie Werkzeughandhabung, Anlageninspektion und Notfalleinsatz. Dieser Wandel stellt höhere Anforderungen an Robotergelenkantriebe, insbesondere hinsichtlich Explosionsschutz, Drehmomentabgabe, Wärmemanagement, Umweltbeständigkeit und Mobilität. Der explosionsgeschützte Robotergelenkantrieb von HONPINE wurde für vierbeinige Inspektionsroboter und andere Roboterplattformen für explosionsgefährdete Umgebungen entwickelt und kombiniert eine hochbelastbare Planetengetriebeübertragung mit explosionsgeschütztem Design und zuverlässiger Bewegungsleistung. Mit bis zu 500 N·m Spitzendrehmoment pro Gelenk, optionalem IP67-Schutz und Ex db IIB T4 Gb-Zertifizierung ist die Lösung zur Unterstützung anspruchsvoller Robotikanwendungen in industriellen Hochrisikoumgebungen ausgelegt.
 Planetengetriebe-Antriebseinheit für AGV-Radnabenmotoren: Lösungen für Herausforderungen bei Drehmoment, Wendekreis und AntriebsintegrationHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Heute möchte ich erläutern, wie eine Planetengetriebe-Antriebseinheit praktische Herausforderungen in AGV-Radnabenmotorsystemen lösen kann. AGVs und AMRs benötigen ein ausreichendes Raddrehmoment für das Anfahren mit schweren Lasten, Beschleunigung, Steigungsfahrten und häufige Richtungswechsel, während das Antriebssystem für den begrenzten Platz im Fahrgestell kompakt bleiben muss. Eine Planetengetriebe-Antriebseinheit kombiniert einen Motor mit einem Planetenuntersetzungsmechanismus, um die hochdrehende Motorleistung in die am Rad erforderliche Bewegung mit niedriger Drehzahl und hohem Drehmoment umzuwandeln. In diesem Artikel untersuche ich die Beziehung zwischen Planetengetriebe-Antriebseinheiten und AGV-Radnabenmotoren, einschließlich Drehmoment, Übersetzungsverhältnis, Raddurchmesser, Steigfähigkeit, Wendekreis, Direktantriebssystemen und Harmonic-Drive-Antriebseinheiten.
 Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?Die Wahl eines zuverlässigen Herstellers von Robotergelenkmotoren ist ein entscheidender Schritt bei der Entwicklung humanoider Roboter und anderer fortschrittlicher Robotersysteme. Ein Robotergelenk muss Drehmoment, Geschwindigkeit, Präzision, Drehmomentdichte, thermische Leistung, Rückmeldung, mechanische Steifigkeit und langfristige Zuverlässigkeit in einer kompakten Struktur ausbalancieren. Für B2B-Robotikunternehmen sollte die Lieferantenbewertung daher über ein Produktdatenblatt hinausgehen und Entwicklungskompetenz, Fertigungskapazität, Gelenkintegration, Tests und Produktionsskalierbarkeit berücksichtigen. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, die wichtigsten Faktoren bei der Auswahl eines Herstellers von Robotergelenkmotoren und wie integrierte Robotergelenktechnologie mit Wellgetriebe die Entwicklung humanoider Roboter unterstützen kann.
 Leichtgewichtige humanoide Roboter beginnen mit PräzisionsantriebstechnikDa sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.





