










Planetengetriebe-Antriebseinheit für AGV-Radnabenmotoren: Lösungen für Herausforderungen bei Drehmoment, Wendekreis und Antriebsintegration
Hallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Heute möchte ich erläutern, wiePlanetengetriebeantriebeinAGV-Radnabenmotorsystemeneingesetzt werden können und, was noch wichtiger ist, welche praktischen technischen Probleme sie lösen können.
Da AGVs und AMRs zunehmend in intelligenten Fabriken, Lagern, Logistikzentren und automatisierten Produktionslinien eingesetzt werden, steigen die Anforderungen an ihre Radantriebssysteme. Ein AGV benötigt ausreichend Raddrehmoment, um mit schwerer Nutzlast anzufahren, Rampen zu befahren, gleichmäßig zu beschleunigen und bei häufigem Anhalten sowie Richtungswechseln zuverlässig zu arbeiten. Gleichzeitig muss das gesamte Antriebssystem kompakt bleiben, da der verfügbare Platz im AGV-Fahrgestell häufig sehr begrenzt ist.
Aus meiner Erfahrung in der Präzisionsantriebstechnik und Bewegungssteuerung besteht eine der wichtigsten Herausforderungen in der Diskrepanz zwischen den Betriebskennlinien eines Elektromotors und den tatsächlichen Anforderungen eines AGV-Rads. Der Motor kann bei einer relativ hohen Drehzahl effizient arbeiten, während das Rad eine deutlich niedrigere Drehzahl und ein wesentlich höheres Drehmoment benötigt.
Hier wird ein Planetengetriebeantriebbesonders nützlich. Durch die Kombination eines Motors mit einem Planetenuntersetzungsmechanismus sowie – abhängig von der Systemarchitektur – Rückmeldung, Bremse und anderen Antriebskomponenten kann der Antrieb die hochdrehende Motorleistung in die am Rad erforderliche Bewegung mit niedriger Drehzahl und hohem Drehmoment umwandeln.
In diesem Artikel erläutere ich die technische Beziehung zwischen dem Planetengetriebeantrieb und dem AGV-Radnabenmotor, einschließlich Raddrehmoment, Übersetzungsverhältnis, Steigfähigkeit, Wendekreis, Direktantriebssystemen und Harmonic-Drive-Antrieben.
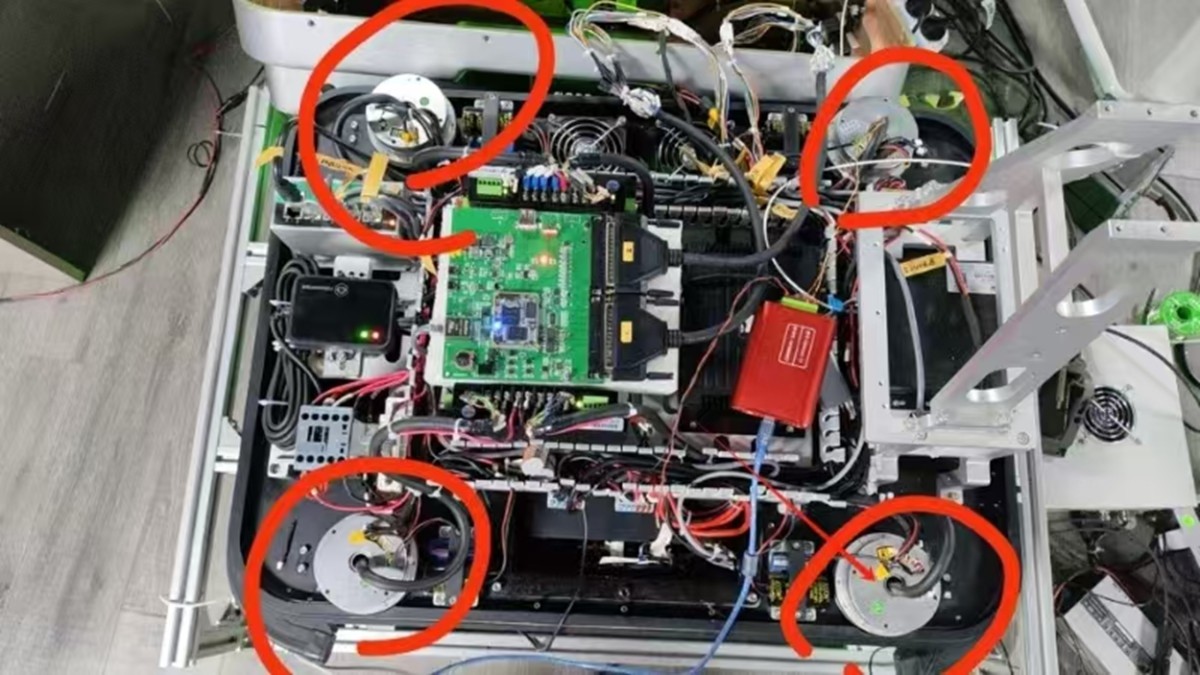
Was ist ein AGV-Radnabenmotor?
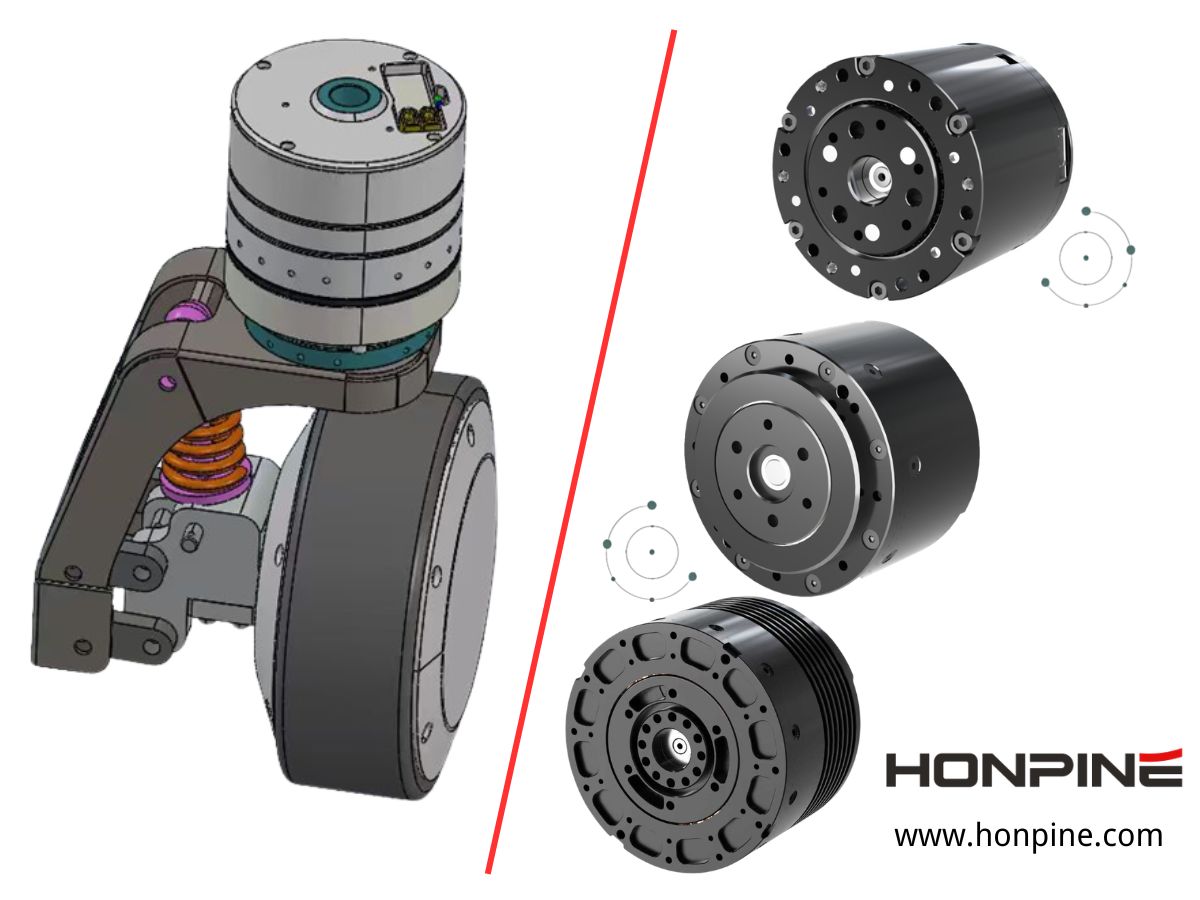
Ein AGV-Radnabenmotor ist ein Antriebssystem, bei dem der Motor nahe am Antriebsrad positioniert ist und die für die Bewegung des Fahrzeugs erforderliche mechanische Leistung bereitstellt. Abhängig von der Fahrzeugarchitektur kann der Motor direkt im Rad installiert oder über ein Untersetzungsgetriebe mit dem Rad verbunden sein.
Auf den ersten Blick erscheint das Prinzip unkompliziert. Bei der Auslegung eines realen AGV-Antriebssystems müssen jedoch viele Anforderungen gleichzeitig berücksichtigt werden. Der Motor muss genügend Drehmoment erzeugen, um das AGV zu beschleunigen, den Rollwiderstand zu überwinden, Steigungen zu bewältigen und die erforderliche Nutzlast zu transportieren. Gleichzeitig muss er über einen weiten Drehzahlbereich effizient arbeiten und kompakt genug sein, um in das Fahrzeugfahrgestell zu passen.
Dadurch entsteht ein grundlegendes technisches Problem: Die optimale Betriebsdrehzahl des Motors ist in der Regel deutlich höher als die erforderliche Drehzahl des AGV-Rads.
Beispielsweise kann ein Elektromotor bei mehreren tausend Umdrehungen pro Minute effizient arbeiten, während das AGV-Rad möglicherweise nur einige hundert Umdrehungen pro Minute benötigt. Wenn wir den Motor direkt mit dem Rad verbinden, muss der Motor bei niedriger Drehzahl ein relativ hohes Drehmoment erzeugen. In vielen Fällen führt dies zu einem größeren Motor, höherem Strombedarf, größerer thermischer Belastung und mehr Einbauraum.
Ein Planetengetriebeantrieb bietet einen anderen Ansatz, indem ein Untersetzungsgetriebe zwischen Motor und Rad angeordnet wird.
Warum benötigt ein AGV-Radnabenmotor einen Planetengetriebeantrieb?
Abstimmung von Motordrehzahl und Raddrehzahl
Das erste zu lösende Problem ist der Unterschied zwischen Motordrehzahl und Raddrehzahl.
Die Beziehung lässt sich wie folgt ausdrücken:
n_w = n_m / i
wobei n_w die Raddrehzahl, n_m die Motordrehzahl und i das Untersetzungsverhältnis des Planetengetriebes ist.
Bei Auswahl eines geeigneten Untersetzungsverhältnisses kann der Motor näher an seinem effizienten Drehzahlbereich arbeiten, während sich das Rad mit der vom AGV benötigten niedrigeren Drehzahl dreht.
Dies ist besonders wichtig für AGV-Traktionssysteme, da das Fahrzeug normalerweise eine relativ niedrige Raddrehzahl, jedoch ein hohes Raddrehmoment benötigt. Anstatt den Motor das gesamte erforderliche Raddrehmoment direkt erzeugen zu lassen, können wir die Planetenuntersetzung verwenden, um die hochdrehende Motorleistung mit geringerem Drehmoment in eine Radleistung mit niedrigerer Drehzahl und höherem Drehmoment umzuwandeln.
Aus technischer Sicht gibt uns dies mehr Freiheit bei der Motorauswahl. Wir können Motor und Getriebe als vollständiges Kraftübertragungssystem optimieren, anstatt zu versuchen, den Motor allein jede Anforderung am Rad erfüllen zu lassen.
Erhöhung des Drehmoments am Rad ohne bloße Vergrößerung des Motors
Das Raddrehmoment ist einer der wichtigsten Parameter eines AGV-Antriebssystems.
Eine vereinfachte Beziehung lautet:
T_w = T_m × i × η
wobei T_w das Raddrehmoment, T_m das Motordrehmoment, i das Untersetzungsverhältnis und η der Wirkungsgrad der Kraftübertragung ist.
Das Planetengetriebe ermöglicht somit eine mechanische Drehmomentvervielfachung. Dadurch kann ein relativ kompakter Motor am Rad ein wesentlich höheres Drehmoment erzeugen.
Der Vorteil wird deutlicher, wenn ein AGV eine schwere Nutzlast transportieren muss. Beim Anfahren, Beschleunigen, Steigen oder Überwinden vorübergehender Erhöhungen des Rollwiderstands benötigt das Rad möglicherweise deutlich mehr Drehmoment, als der Motor allein effizient bereitstellen kann.
In dieser Situation kann der Planetengetriebeantrieb dabei helfen, das erforderliche Drehmoment am Rad zu erreichen, ohne Durchmesser und Gewicht des Motors einfach zu vergrößern.
Wie der Raddurchmesser das AGV-Antriebsdrehmoment beeinflusst
Wenn ich mit Ingenieuren über AGV-Radantriebssysteme spreche, ist der Raddurchmesser ein weiterer Parameter, der sorgfältige Beachtung verdient.
Die am Boden erzeugte Zugkraft kann näherungsweise wie folgt berechnet werden:
F_t = T_w / r
wobei F_t die verfügbare Zugkraft, T_w das Raddrehmoment und r der wirksame Radradius ist.
Das bedeutet, dass ein größeres Rad mehrere Vorteile bietet, darunter eine bessere Bodenfreiheit und eine bessere Fähigkeit, kleine Unebenheiten des Bodens zu überfahren. Ein größeres Rad erfordert jedoch auch ein höheres Raddrehmoment, um dieselbe Zugkraft zu erzeugen.
Wenn ein AGV beispielsweise eine bestimmte Zugkraft benötigt, erhöht eine Vergrößerung des Radradius das erforderliche Raddrehmoment proportional.
Deshalb empfehle ich, Raddurchmesser, Nutzlast, Steigung, Beschleunigung, Motorkennlinien und Getriebeübersetzung gemeinsam zu berücksichtigen, statt den Radmotor unabhängig auszuwählen.
Ein richtig ausgewählter Planetengetriebeantrieb ermöglicht es uns, die Motorkennlinien auf den tatsächlichen Raddurchmesser und die Betriebsanforderungen des Fahrzeugs abzustimmen.
Lösung von Anfahrproblemen bei hoher Last
Das Anfahren ist häufig anspruchsvoller als das Fahren im stationären Zustand.
Wenn ein AGV aus dem Stillstand anfährt, muss das Antriebssystem den Rollwiderstand und die Beschleunigungskraft überwinden. Wenn das Fahrzeug an einer Steigung betrieben wird, muss es außerdem die entgegenwirkende Gravitationskomponente überwinden.
Die erforderliche Zugkraft kann wie folgt geschätzt werden:
F_required = mg sinθ + C_rr mg cosθ + ma
wobei m die Gesamtmasse des AGV einschließlich Nutzlast, g die Erdbeschleunigung, θ der Steigungswinkel, C_rr der Rollwiderstandskoeffizient und a die Beschleunigung ist.
Das entsprechende Raddrehmoment lautet:
T_w,required = F_required × r
Diese Berechnung erklärt ein Problem, das wir häufig in praktischen AGV-Anwendungen beobachten. Ein Antriebssystem kann bei leerem Fahrzeug gut funktionieren, doch seine Anfahrleistung kann sich deutlich ändern, wenn das AGV seine maximale Nutzlast transportiert.
Ein Planetengetriebeantrieb ermöglicht eine Drehmomentvervielfachung am Rad, wodurch sich das erforderliche Anfahrdrehmoment leichter erreichen lässt, ohne einen übermäßig großen Motor einzusetzen.
Aus diesem Grund würde ich bei der Bewertung eines AGV-Radantriebssystems nicht empfehlen, nur auf die Nennleistung des Motors zu achten. Spitzendrehmoment am Rad, Anfahrdrehmoment, Beschleunigungsanforderungen und die tatsächlichen Lastbedingungen sind ebenso wichtig.
Verbesserung der AGV-Steigfähigkeit
AGVs, die in Fabriken und Logistikeinrichtungen eingesetzt werden, können auf Rampen, Ladeplattformen, Schwellen oder unebene Böden treffen. Wenn das Fahrzeug eine Steigung befährt, muss ein Teil seiner Antriebskraft die Schwerkraft überwinden.
Je steiler die Steigung und je schwerer das Fahrzeug, desto höher ist das erforderliche Raddrehmoment.
Ein Planetengetriebeantrieb hilft durch die Erhöhung des verfügbaren Drehmoments am Rad bei gleichzeitig relativ kompakter Motoreinheit. Dies macht die Architektur besonders attraktiv, wenn ein AGV sowohl eine hohe Nutzlastkapazität als auch begrenzten Platz im Fahrgestell benötigt.
Ich würde jedoch nicht empfehlen, einfach das höchstmögliche Untersetzungsverhältnis zu wählen.
Ein übermäßig hohes Untersetzungsverhältnis kann die maximale Raddrehzahl verringern und zudem das dynamische Ansprechverhalten des Fahrzeugs beeinflussen. Das Untersetzungsverhältnis sollte daher entsprechend Motordrehzahl, Raddurchmesser, maximaler Fahrzeuggeschwindigkeit, Dauerdrehmoment, Spitzendrehmoment, Beschleunigung und Einschaltdauer ausgewählt werden.
Ziel ist es, das richtige Gleichgewicht zwischen Raddrehmoment und Raddrehzahl zu finden.
Die Beziehung zwischen Planetengetriebeantrieb und AGV-Wendekreis
Das Kurvenverhalten ist ein weiterer wichtiger Aspekt bei der AGV-Konstruktion.
Bei einem AGV mit Differentialantrieb ändert das Fahrzeug seine Fahrtrichtung durch die unabhängige Steuerung der Drehzahlen des linken und rechten Antriebsrads. Eine vereinfachte Beziehung für den Wendekreis lautet:
R = L × (v_L + v_R) / [2(v_R − v_L)]
wobei R der Wendekreis, L der Abstand zwischen den Kontaktspuren des linken und rechten Rads und v_L sowie v_R die jeweiligen Raddrehzahlen sind.
Wenn sich die beiden Räder mit unterschiedlichen Drehzahlen drehen, folgt das AGV einer gekrümmten Bahn. Drehen sich das linke und rechte Rad mit gleicher Drehzahl in entgegengesetzte Richtungen, kann sich der theoretische Wendekreis null annähern.
Hier gibt es einen wichtigen Punkt, der manchmal missverstanden wird: Der Planetengetriebeantrieb selbst bestimmt nicht den Wendekreis des AGV.
Der tatsächliche Wendekreis wird hauptsächlich durch die mechanische Architektur des AGV, die Radanordnung, den Radstand oder die Spurweite, den Lenkwinkel und die Regelstrategie bestimmt. Der Planetengetriebeantrieb beeinflusst das verfügbare Drehmoment und die Drehzahl des Rads, wodurch bestimmt wird, ob das Antriebssystem die erforderliche Raddrehzahldifferenz präzise und zuverlässig erreichen kann.
Bei AGVs, die einen kleinen Wendekreis, Drehungen auf der Stelle oder häufigen Vorwärts- und Rückwärtsbetrieb erfordern, muss der Antrieb auch wiederholten Drehmomentumkehrungen und dynamischen Laständerungen standhalten.
Wenn wir daher den Wendekreis eines AGV betrachten, sollten wir das vollständige Antriebssystem berücksichtigen, statt nur das Getriebe zu betrachten.
Planetengetriebeantrieb vs. Direktantriebs-Radmotor
Ein Direktantriebs-Radmotor verzichtet auf die mechanische Untersetzungsstufe. Der Motor treibt das Rad direkt an, sodass kein Getriebespiel und keine zusätzliche mechanische Übertragungsstufe vorhanden sind.
Diese Architektur bietet klare Vorteile. Der mechanische Aufbau kann relativ einfach sein, und der Verzicht auf ein Getriebe beseitigt Zahnradverschleiß und Getriebespiel.
Der Motor muss jedoch das erforderliche Raddrehmoment direkt erzeugen.
Da AGV-Räder typischerweise bei niedriger Drehzahl ein relativ hohes Drehmoment benötigen, kann ein Direktantriebssystem einen größeren Motor mit höherer Dauerdrehmomentfähigkeit erfordern. Der Motor benötigt möglicherweise auch eine größere elektromagnetische Struktur und höhere thermische Kapazität.
Dadurch entsteht ein häufiger Konstruktionskonflikt zwischen Motorgröße und verfügbarem Platz im Fahrgestell.
Ein Planetengetriebeantrieb verfolgt einen anderen Ansatz. Statt zu verlangen, dass der Motor allein das gesamte Raddrehmoment erzeugt, erhöht das Planetengetriebe das Ausgangsdrehmoment und reduziert gleichzeitig die Motordrehzahl auf eine geeignete Raddrehzahl.
Für AGV-Traktionsanwendungen sehe ich die Planetenarchitektur im Allgemeinen als praktikablen Kompromiss zwischen Drehmomentdichte, Effizienz, mechanischer Größe, Haltbarkeit und Systemkosten.
Ein Direktantrieb kann weiterhin eine ausgezeichnete Lösung sein, wenn extrem hohe Effizienz, eine einfache Mechanik oder spezifische Motorkennlinien bei niedrigen Drehzahlen die wichtigsten Prioritäten sind. Die richtige Wahl hängt von der tatsächlichen AGV-Konstruktion ab.
Planetengetriebeantrieb vs. Harmonic-Drive-Antrieb
Planeten- und Harmonic-Getriebe haben unterschiedliche mechanische Eigenschaften, daher sollten wir sie entsprechend der Funktion des Antriebs auswählen.
Ein Harmonic-Drive-Antrieb ist bekannt für sehr geringes Spiel, hohe Untersetzungsverhältnisse, kompakte Bauweise und hohe Positioniergenauigkeit. Diese Eigenschaften machen Harmonic-Getriebe besonders attraktiv für Robotergelenke, Präzisionsdrehachsen, Kameraplattformen und andere Anwendungen, bei denen die Winkelpositioniergenauigkeit eine Hauptanforderung ist.
Ein AGV-Traktionsrad arbeitet unter anderen Bedingungen.
Der Radantrieb kann wiederholte Beschleunigungs- und Verzögerungsvorgänge, plötzliche Änderungen der Radlast, Bodenstöße, Radschlupf und häufige Drehmomentumkehrungen erfahren. Das Getriebe muss daher eine hohe Drehmomentkapazität bereitstellen und gleichzeitig über eine große Anzahl wiederholter Zyklen einen stabilen Betrieb gewährleisten.
Für diese Art von Traktionsanwendung ist ein Planetengetriebe aufgrund seiner hohen Drehmomentdichte, effizienten Kraftübertragung, Lastverteilung über mehrere Planetenräder und Fähigkeit, in einem kompakten Bauraum hohes Ausgangsdrehmoment zu bewältigen, häufig die praktischere Wahl.
Das bedeutet nicht, dass eine Planetenuntersetzung grundsätzlich besser ist als eine Harmonic-Untersetzung. Sie sind dafür ausgelegt, unterschiedliche Probleme zu lösen.
Bei einem AGV würde ich normalerweise eine Planetenuntersetzung für die Traktionsachse berücksichtigen, während eine Harmonic-Untersetzung für eine Präzisionslenkachse in Betracht gezogen werden kann, wenn der Lenkmechanismus sehr geringes Spiel und eine präzise Winkelpositionierung erfordert.
Warum Planetengetriebe gut für AGV-Traktion geeignet sind
Hohe Drehmomentdichte
Die Planetengetriebestruktur verteilt die übertragene Last über mehrere Planetenräder. Dadurch kann ein relativ kompaktes Getriebe ein erhebliches Drehmoment bewältigen.
Bei AGV-Radantrieben, bei denen der Einbauraum begrenzt ist, die Anforderungen an das Raddrehmoment jedoch hoch sein können, ist dies einer der Hauptvorteile der Planetenuntersetzung.
Aus Sicht der mechanischen Konstruktion ist die Möglichkeit, aus einem kompakten Bauraum ein hohes Ausgangsdrehmoment zu erhalten, besonders wertvoll, wenn das Getriebe nahe am Rad installiert werden muss.
Kompakter Einbau
Ein AGV-Fahrgestell enthält neben dem Antriebssystem häufig Batterien, Steuerungen, Sensoren, Sicherheitseinrichtungen, Kommunikationssysteme und mechanische Strukturen.
Das bedeutet, dass jeder Millimeter Einbauraum wichtig werden kann.
Ein integrierter Planetengetriebeantrieb kann mehrere Antriebskomponenten in einer kompakteren Baugruppe zusammenführen, anstatt Motor, Getriebe, Encoder, Bremse und Befestigungsstrukturen als vollständig unabhängige Einheiten auszulegen.
Dadurch können AGV-Hersteller bei der Gestaltung des Fahrgestells und der Radbaugruppe größere Freiheit erhalten.
Hoher Übertragungswirkungsgrad
Planetengetriebe können einen hohen Übertragungswirkungsgrad bieten, wenn sie richtig ausgelegt und auf Motor und Betriebsbedingungen abgestimmt sind.
Bei AGVs, die über lange Zeiträume betrieben werden, beeinflusst der Übertragungswirkungsgrad direkt den Energieverbrauch und die Batterienutzung.
Ein hocheffizientes Antriebssystem kann unnötige Energieverluste reduzieren und dem Fahrzeug helfen, seine verfügbare Batteriekapazität besser zu nutzen.
Bewältigung wiederholter Laständerungen
AGV-Antriebsräder beschleunigen, verzögern, halten an, wechseln die Drehrichtung und ändern häufig ihre Fahrtrichtung.
Das Getriebe muss daher wiederholte Drehmomentschwankungen und nicht nur eine konstante Last bewältigen.
Die Planetenarchitektur eignet sich gut für Anwendungen, die eine Kombination aus Dauerdrehmomentfähigkeit und kurzzeitigem Spitzendrehmoment erfordern.
Warum ein integrierter Planetengetriebeantrieb besser sein kann als ein separates Getriebe
Ein traditionelles AGV-Antriebssystem kann einen Motor, ein separates Planetengetriebe, einen Encoder, eine Bremse, eine Montagehalterung und weitere Komponenten verwenden.
Dieser Ansatz bietet Flexibilität, schafft jedoch auch mehrere mechanische und elektrische Schnittstellen.
Ein integrierter Planetengetriebeantrieb kann mehrere dieser Komponenten in einer technisch ausgelegten Bewegungseinheit zusammenführen. Dies kann die mechanische Integration vereinfachen und den Aufwand für die Abstimmung einzelner Komponenten während der Fahrzeugentwicklung verringern.
Der Wert der Integration wird besonders deutlich, wenn ein AGV-Hersteller eine kompakte Radantriebsplattform entwickelt und Gesamtabmessungen, Montageschnittstelle, Kabelführung, Encoderposition, Bremskonfiguration und Radverbindung koordinieren muss.
Statt Motor und Getriebe als getrennte Produkte zu behandeln, wird der Antrieb Teil der gesamten Bewegungsarchitektur des Fahrzeugs.
Dieser Ansatz kann auch die Entwicklung verschiedener AGV-Plattformen auf Basis einer gemeinsamen Antriebsarchitektur erleichtern.
Wie wählt man einen Planetengetriebeantrieb für ein AGV aus?
Wenn ich einen Planetengetriebeantrieb für eine AGV-Anwendung auswähle, würde ich nicht empfehlen, nur mit dem Getriebeübersetzungsverhältnis zu beginnen.
Der erste Schritt besteht darin, die gesamte bewegte Masse einschließlich des AGV selbst und der maximalen Nutzlast zu bestimmen. Anschließend müssen wir die erforderliche Höchstgeschwindigkeit, Beschleunigung, Steigung, den Raddurchmesser, die Anzahl der angetriebenen Räder, den Rollwiderstand und den Betriebszyklus berücksichtigen.
Der Bedarf an Raddrehmoment sollte anhand der tatsächlichen Zugkraft berechnet werden, anstatt das Getriebe nur nach der Nennmotorleistung auszuwählen.
Die Beziehung zwischen den wichtigsten Parametern kann wie folgt zusammengefasst werden:
Diese Parameter sollten immer gemeinsam betrachtet werden.
Ein Getriebe mit hohem Untersetzungsverhältnis kann ein ausgezeichnetes Ausgangsdrehmoment liefern, jedoch die maximale Raddrehzahl begrenzen. Ein größeres Rad kann die Bodenfreiheit verbessern, erhöht jedoch das erforderliche Raddrehmoment. Ein größerer Motor kann mehr Drehmoment liefern, beansprucht jedoch wertvollen Einbauraum.
Aus diesem Grund sollte der Planetengetriebeantrieb als Teil des vollständigen AGV-Radantriebssystems ausgewählt werden und nicht als isoliertes Getriebe.
Beispiel: Schätzung des Raddrehmoments für ein AGV
Betrachten wir ein vereinfachtes Beispiel.
Angenommen, ein AGV hat einschließlich Nutzlast eine Gesamtmasse von 1,000 kg. Das Fahrzeug verwendet vier angetriebene Räder, jeweils mit einem wirksamen Radradius von 0.1 m. Nehmen wir an, das AGV muss während der Beschleunigung eine Steigung von 5% bewältigen.
Die erforderliche Zugkraft kann unter Berücksichtigung von Gravitationswiderstand, Rollwiderstand und Beschleunigungskraft geschätzt werden:
F_required = mg sinθ + C_rr mg cosθ + ma
Wenn wir beispielsweise einen Rollwiderstandskoeffizienten von 0.015 und eine Beschleunigung von 0.3 m/s² annehmen, beträgt die gesamte Zugkraft unter diesen vereinfachten Bedingungen ungefähr 935 N.
Bei vier gleichmäßig belasteten Antriebsrädern würde die durchschnittliche Zugkraftanforderung pro Rad ungefähr betragen:
935 / 4 ≈ 234 N
Das entsprechende Raddrehmoment wäre:
T_w = 234 × 0.1 ≈ 23.4 N·m
Dies ist das Raddrehmoment vor Anwendung eines technischen Sicherheitsfaktors oder Berücksichtigung dynamischer Lastverlagerung, Reifenreibung, Antriebsstrangverlusten und anderer realer Bedingungen.
Wenn das Planetengetriebe ein Untersetzungsverhältnis von 20:1 und einen angenommenen Übertragungswirkungsgrad von 90% aufweist, würde das entsprechende Motordrehmoment zur Erzeugung dieses Raddrehmoments ungefähr betragen:
T_m = 23.4 / (20 × 0.9) ≈ 1.3 N·m
Dieses einfache Beispiel zeigt den grundlegenden Grund für den Einsatz eines Planetengetriebeantriebs. Anstatt dass der Motor bei niedriger Drehzahl direkt mehr als 23 N·m erzeugen muss, ermöglicht die Planetenuntersetzung die Umwandlung eines wesentlich geringeren Motordrehmoments in das erforderliche Raddrehmoment.
Bei einer tatsächlichen AGV-Auslegung müssten wir außerdem Sicherheitsfaktoren, Reifen-Fahrbahn-Reibung, Radlastverteilung, Batteriespannung, thermische Motorgrenzen, Getriebe-Spitzendrehmoment, Beschleunigungsprofil und transiente Stoßlasten berücksichtigen.
Planetentraktion und Harmonic-Lenkung: eine praktische AGV-Architektur
Bei einigen fortschrittlichen AGVs und AMRs müssen wir meiner Ansicht nach nicht für jede Achse eine einzige Getriebetechnologie wählen.
Eine praktischere Architektur kann darin bestehen, einen Planetengetriebeantrieb für das Traktionsrad und einen Harmonic-Drive-Antrieb für den Lenkmechanismus einzusetzen.
Der Planetenantrieb übernimmt die Radantriebsfunktion mit hohem Drehmoment, einschließlich Beschleunigung, Steigfähigkeit und kontinuierlicher Traktion. Der Harmonic-Antrieb kann an der Lenkachse eingesetzt werden, wenn eine präzise Winkelpositionierung und geringes Spiel erforderlich sind.
Dadurch kann jede Getriebetechnologie die Funktion erfüllen, für die sie mechanisch gut geeignet ist.
Ein AGV mit Vierradlenkung kann beispielsweise erfordern, dass die Lenkachse die Radausrichtung präzise steuert, während die Traktionsachse hohes Drehmoment und einen effizienten Dauerbetrieb benötigt.
In einem solchen System können sich der Planeten-Traktionsantrieb und der Harmonic-Lenkantrieb ergänzen, statt miteinander zu konkurrieren.
Planetengetriebeantrieb für AGV- und AMR-Anwendungen
Dieselben technischen Prinzipien gelten für AMRs.
Ein AMR-Antriebsrad muss ausreichend Drehmoment für Beschleunigung, Nutzlasttransport, das Befahren von Rampen und häufige Richtungswechsel bereitstellen. Gleichzeitig muss das Antriebssystem in eine kompakte mobile Plattform passen.
Dadurch eignen sich Planetengetriebeantriebe für verschiedene Architekturen mobiler Roboter, darunter AMRs mit Differentialantrieb, autonome Gabelstapler, Lagertransportroboter, mobile Plattformen und andere automatisierte Materialhandhabungsgeräte.
Die spezifische Antriebsauslegung hängt davon ab, ob das Fahrzeug Differentialantrieb, Lenkantrieb, omnidirektionalen Antrieb, Mecanum-Räder oder eine andere Radkonfiguration verwendet.
Für jede Architektur müssen Motor, Planetenuntersetzungsverhältnis, Raddurchmesser, Ausgangsdrehmoment, Raddrehzahl und Regelstrategie als ein System bewertet werden.
Welche Probleme löst ein Planetengetriebeantrieb tatsächlich?
Wenn ich einen Planetengetriebeantrieb aus der Perspektive der AGV-Technik betrachte, besteht sein Wert nicht einfach darin, einem Radmotor ein Getriebe hinzuzufügen.
Der wichtigere Punkt ist, dass er mehrere Probleme auf Systemebene gleichzeitig löst.
Er behebt die Diskrepanz zwischen hoher Motordrehzahl und niedriger Raddrehzahl. Er erhöht das Drehmoment am Rad, wenn das AGV mit schwerer Nutzlast anfahren oder eine Steigung bewältigen muss. Er hilft, den Konflikt zwischen Motorgröße und begrenztem Fahrgestellraum zu lösen. Er bietet eine Antriebsarchitektur, die wiederholte Beschleunigung, Verzögerung, Umkehrbetrieb und variable Radlasten bewältigen kann. Er kann außerdem helfen, Motor, Planetengetriebe, Rückmeldung, Bremse und mechanische Schnittstellen in einer kompakten Antriebseinheit zu integrieren.
Mit anderen Worten: Der Planetengetriebeantrieb ist nicht lediglich eine Getriebekomponente. Bei richtiger Auslegung wird er zu einem wichtigen Bestandteil des gesamten Bewegungssystems des AGV.
HONPINEs Ansatz zur Entwicklung von Planetengetriebeantrieben
Bei HONPINE konzentrieren wir uns auf Präzisionsantriebs- und Bewegungslösungen für die industrielle Automatisierung und Anwendungen mobiler Roboter.
Bei der Entwicklung eines Planetengetriebeantriebs für ein AGV oder AMR ist der wichtigste Punkt meiner Ansicht nach, mit den tatsächlichen Fahrzeuganforderungen zu beginnen, anstatt zuerst ein Getriebe auszuwählen.
Motorkennlinien, Untersetzungsverhältnis, Ausgangsdrehmoment, Raddrehzahl, Raddurchmesser, Encoderkonfiguration, Bremsanforderungen, Einbaumaße und mechanische Schnittstelle müssen alle gemeinsam berücksichtigt werden.
Unser Ziel ist nicht einfach, das Getriebedrehmoment zu erhöhen. Das wichtigere Ziel ist die Abstimmung von Motor, Planetengetriebe, Rückmeldesystem und Anforderungen am Rad, damit das vollständige Antriebssystem effizient und zuverlässig arbeitet.
Für AGV-Hersteller, die ein hohes Raddrehmoment auf kompaktem Einbauraum benötigen, kann ein Planetengetriebeantrieb eine praktische Lösung zwischen einer herkömmlichen separaten Motor-Getriebe-Architektur und einem größeren Direktantriebsmotor bieten.
Fazit
Aus meiner Sicht als Ingenieur für Bewegungssysteme ist die Auslegung eines AGV-Radantriebssystems nicht einfach eine Frage der Auswahl eines Motors mit ausreichender Leistung.
Raddrehmoment, Raddurchmesser, Fahrzeuggeschwindigkeit, Beschleunigung, Nutzlast, Steigfähigkeit, Wendekreis, Einbauraum, thermische Leistung und Betriebszyklus sind eng miteinander verbunden.
Ein Direktantriebs-Radmotor kann eine einfache mechanische Architektur bieten und Getriebespiel eliminieren, benötigt jedoch möglicherweise einen größeren Motor, wenn bei niedriger Raddrehzahl ein hohes Drehmoment erforderlich ist.
Ein Harmonic-Drive-Antrieb bietet eine ausgezeichnete Positioniergenauigkeit und sehr geringes Spiel, wodurch er für Präzisionslenkungen und Robotergelenkanwendungen attraktiv ist. Er ist jedoch nicht zwingend die erste Wahl für ein Traktionsrad, das wiederholten Stößen und hohen Drehmomentumkehrungen ausgesetzt ist.
Ein Planetengetriebeantrieb bietet eine ausgewogene Lösung für viele AGV- und AMR-Traktionsanwendungen. Durch die Abstimmung hoher Motordrehzahlen auf niedrigere Raddrehzahlen und die Vervielfachung des Motordrehmoments am Rad kann er zu hoher Drehmomentdichte, kompaktem Einbau, effizienter Kraftübertragung sowie zuverlässiger Anfahr- und Steigleistung beitragen.
Für AGV-Hersteller lautet die entscheidende Frage daher nicht einfach, ob ein Planetengetriebe eingesetzt werden soll. Die wichtigere Frage ist, ob Motor, Planetengetriebe, Encoder, Bremse, Radschnittstelle und Steuerungsanforderungen als ein vollständiges Antriebssystem technisch ausgelegt wurden.
Bei richtiger Abstimmung auf Nutzlast, Raddurchmesser, Geschwindigkeit, Drehmoment und Betriebszyklus des AGV kann ein Planetengetriebeantrieb zu einem wichtigen Bestandteil einer kompakten, effizienten und zuverlässigen AGV-Radantriebsarchitektur werden.
Vielen Dank fürs Lesen. Ich hoffe, diese technische Erläuterung vermittelt Ihnen ein klareres Verständnis dafür, warum Planetengetriebeantriebe zunehmend für AGV- und AMR-Radantriebsanwendungen in Betracht gezogen werden.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Planetengetriebe-Antriebseinheit für AGV-Radnabenmotoren: Lösungen für Herausforderungen bei Drehmoment, Wendekreis und AntriebsintegrationHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Heute möchte ich erläutern, wie eine Planetengetriebe-Antriebseinheit praktische Herausforderungen in AGV-Radnabenmotorsystemen lösen kann. AGVs und AMRs benötigen ein ausreichendes Raddrehmoment für das Anfahren mit schweren Lasten, Beschleunigung, Steigungsfahrten und häufige Richtungswechsel, während das Antriebssystem für den begrenzten Platz im Fahrgestell kompakt bleiben muss. Eine Planetengetriebe-Antriebseinheit kombiniert einen Motor mit einem Planetenuntersetzungsmechanismus, um die hochdrehende Motorleistung in die am Rad erforderliche Bewegung mit niedriger Drehzahl und hohem Drehmoment umzuwandeln. In diesem Artikel untersuche ich die Beziehung zwischen Planetengetriebe-Antriebseinheiten und AGV-Radnabenmotoren, einschließlich Drehmoment, Übersetzungsverhältnis, Raddurchmesser, Steigfähigkeit, Wendekreis, Direktantriebssystemen und Harmonic-Drive-Antriebseinheiten.
 Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?Die Wahl eines zuverlässigen Herstellers von Robotergelenkmotoren ist ein entscheidender Schritt bei der Entwicklung humanoider Roboter und anderer fortschrittlicher Robotersysteme. Ein Robotergelenk muss Drehmoment, Geschwindigkeit, Präzision, Drehmomentdichte, thermische Leistung, Rückmeldung, mechanische Steifigkeit und langfristige Zuverlässigkeit in einer kompakten Struktur ausbalancieren. Für B2B-Robotikunternehmen sollte die Lieferantenbewertung daher über ein Produktdatenblatt hinausgehen und Entwicklungskompetenz, Fertigungskapazität, Gelenkintegration, Tests und Produktionsskalierbarkeit berücksichtigen. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, die wichtigsten Faktoren bei der Auswahl eines Herstellers von Robotergelenkmotoren und wie integrierte Robotergelenktechnologie mit Wellgetriebe die Entwicklung humanoider Roboter unterstützen kann.
 Leichtgewichtige humanoide Roboter beginnen mit PräzisionsantriebstechnikDa sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.
 Hohlwellen-Direktantriebsmotor für hochbelastbare Präzisionspositionierung und industrielle AutomatisierungIn der hochbelastbaren Automatisierung hängt die Präzisionspositionierung nicht nur vom Motor ab, sondern auch von der mechanischen Kraftübertragung zwischen Motor und Last. Ein Hohlwellen-Direktantriebsmotor überträgt das Drehmoment direkt auf die Last und bietet gleichzeitig einen zentralen Durchgang für Kabel, Pneumatikleitungen und andere Komponenten. Dadurch ist er eine praktische Lösung für CNC-Bearbeitung, Photovoltaik-, Lithiumbatterie-, optische Inspektions- und Halbleiteranlagen.




Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Planetengetriebe-Antriebseinheit für AGV-Radnabenmotoren: Lösungen für Herausforderungen bei Drehmoment, Wendekreis und AntriebsintegrationHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Heute möchte ich erläutern, wie eine Planetengetriebe-Antriebseinheit praktische Herausforderungen in AGV-Radnabenmotorsystemen lösen kann. AGVs und AMRs benötigen ein ausreichendes Raddrehmoment für das Anfahren mit schweren Lasten, Beschleunigung, Steigungsfahrten und häufige Richtungswechsel, während das Antriebssystem für den begrenzten Platz im Fahrgestell kompakt bleiben muss. Eine Planetengetriebe-Antriebseinheit kombiniert einen Motor mit einem Planetenuntersetzungsmechanismus, um die hochdrehende Motorleistung in die am Rad erforderliche Bewegung mit niedriger Drehzahl und hohem Drehmoment umzuwandeln. In diesem Artikel untersuche ich die Beziehung zwischen Planetengetriebe-Antriebseinheiten und AGV-Radnabenmotoren, einschließlich Drehmoment, Übersetzungsverhältnis, Raddurchmesser, Steigfähigkeit, Wendekreis, Direktantriebssystemen und Harmonic-Drive-Antriebseinheiten.
 Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?Die Wahl eines zuverlässigen Herstellers von Robotergelenkmotoren ist ein entscheidender Schritt bei der Entwicklung humanoider Roboter und anderer fortschrittlicher Robotersysteme. Ein Robotergelenk muss Drehmoment, Geschwindigkeit, Präzision, Drehmomentdichte, thermische Leistung, Rückmeldung, mechanische Steifigkeit und langfristige Zuverlässigkeit in einer kompakten Struktur ausbalancieren. Für B2B-Robotikunternehmen sollte die Lieferantenbewertung daher über ein Produktdatenblatt hinausgehen und Entwicklungskompetenz, Fertigungskapazität, Gelenkintegration, Tests und Produktionsskalierbarkeit berücksichtigen. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, die wichtigsten Faktoren bei der Auswahl eines Herstellers von Robotergelenkmotoren und wie integrierte Robotergelenktechnologie mit Wellgetriebe die Entwicklung humanoider Roboter unterstützen kann.
 Leichtgewichtige humanoide Roboter beginnen mit PräzisionsantriebstechnikDa sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.
 Hohlwellen-Direktantriebsmotor für hochbelastbare Präzisionspositionierung und industrielle AutomatisierungIn der hochbelastbaren Automatisierung hängt die Präzisionspositionierung nicht nur vom Motor ab, sondern auch von der mechanischen Kraftübertragung zwischen Motor und Last. Ein Hohlwellen-Direktantriebsmotor überträgt das Drehmoment direkt auf die Last und bietet gleichzeitig einen zentralen Durchgang für Kabel, Pneumatikleitungen und andere Komponenten. Dadurch ist er eine praktische Lösung für CNC-Bearbeitung, Photovoltaik-, Lithiumbatterie-, optische Inspektions- und Halbleiteranlagen.
 Wie wählt man einen Roboter-Gelenkaktor aus: 3 wichtige Kriterien, die Ingenieure prüfen sollten?Die Auswahl eines Roboter-Gelenkaktors ist eine technische Entscheidung, die nicht nur Drehmoment und Bewegungsleistung, sondern auch Regelstabilität, mechanische Integration und Entwicklungszeit beeinflusst. Für Industrieroboter, kollaborative Roboter, humanoide Roboter und andere Robotersysteme muss der richtige Aktor den tatsächlichen Anforderungen jedes Gelenks entsprechen und gleichzeitig mit dem Motor, Encoder, Controller, Kommunikationsnetzwerk und der Energiearchitektur des Roboters kompatibel sein. In diesem Artikel erläutere ich drei wichtige Kriterien, die Ingenieure bei der Auswahl eines Roboter-Gelenkaktors bewerten sollten: die Abstimmung von Drehmoment und Übersetzungsverhältnis, die Kompatibilität von Encoder und Kommunikation sowie die technische Dokumentation und technische Unterstützung des Herstellers.

- harmonic drive
- harmonic transmission
- planetary gearbox
- planetary gearboxes
- harmonic actuator
- honpine
- precision transmission
- harmonic drive actuators
- harmonic drive actuator
- harmonic
- small
- planetary gear
- planetary
- 90
- torque motor
- robotic joint
- actuator
- agv wheel
- agv wheel drive
- planetary actuator
- hub motor
- Planetengetriebeaktor




