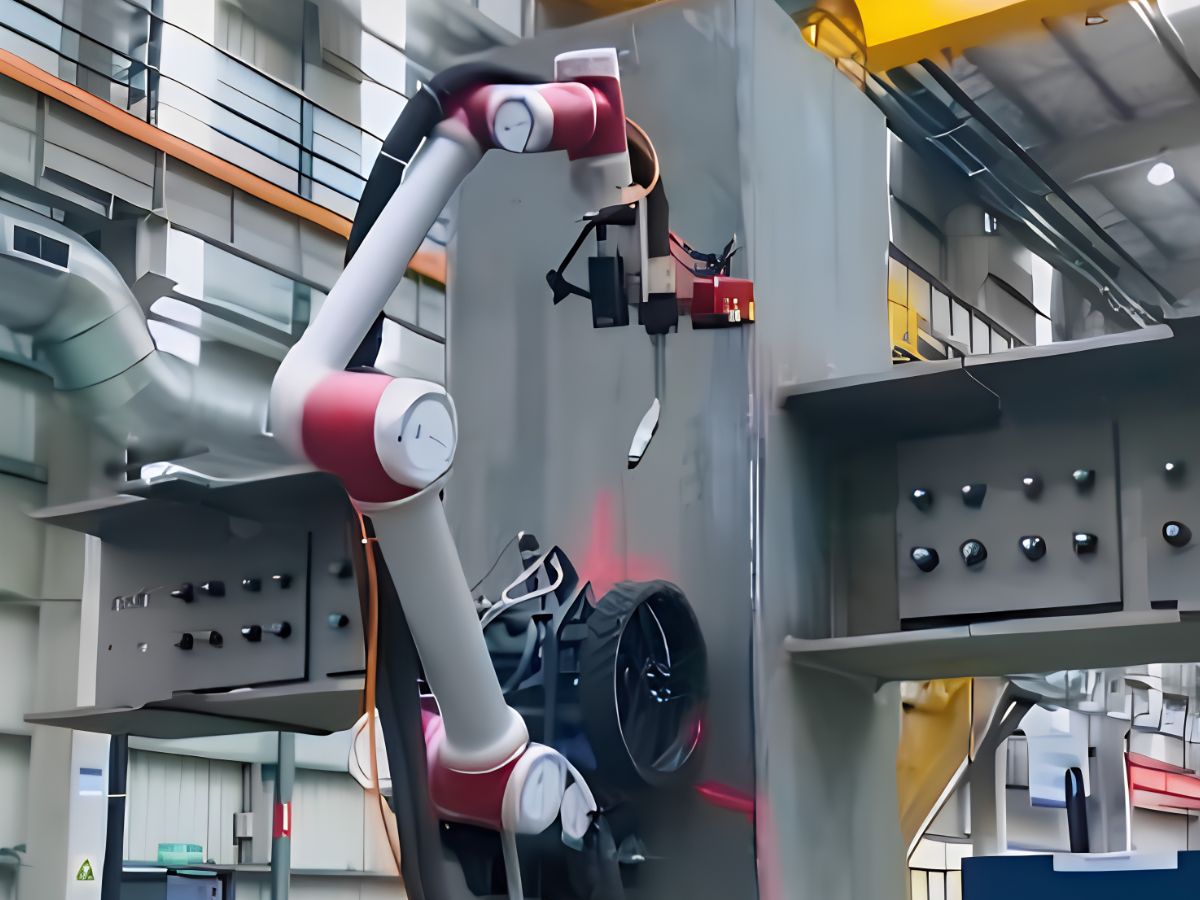
Hohlwellen-Direktantriebsmotor für hochbelastbare Präzisionspositionierung und industrielle Automatisierung
Einleitung
In der Schwerlastautomatisierung wird die präzise Positionierung oft nicht durch das Steuerungssystem selbst, sondern durch die mechanische Übertragung zwischen Motor und Last begrenzt. Herkömmliche Servomotoren in Kombination mit Getrieben, Riemen oder anderen Übertragungsmechanismen fügen zusätzliche mechanische Komponenten hinzu, die Umkehrspiel, Übertragungsfehler, mechanische Verluste und Wartungsanforderungen verursachen können. Diese Einschränkungen werden zunehmend bemerkbar, wenn Anlagen wiederholte Teilbewegungen, kontinuierliche Rotation oder hochpräzise Positionierung unter schweren Lasten ausführen müssen.
EinDirect Drive Motorverfolgt einen grundlegend anderen Ansatz. Anstatt Drehmoment über eine separate mechanische Übertragungsstufe zu erzeugen, treibt der Motor die rotierende Last direkt an. Dadurch entfällt der Bedarf an Zwischengetrieben, und das Drehmoment kann direkt auf die Abtriebswelle übertragen werden. Für Anwendungen, die stabile Positionierung, hohe Wiederholgenauigkeit, gleichmäßige Bewegung bei niedriger Drehzahl und kontinuierlichen Schwerlastbetrieb erfordern, kann einDirect Drive Torque Motoreine effizientere mechanische Architektur bieten.
Für Konstrukteure von Industrieanlagen reicht ein Direktantrieb allein jedoch nicht aus. Der Motor muss auch zur tatsächlichen Last, Trägheit, den Positionierungsanforderungen, dem Einbauraum, der Kabelführung und dem Betriebszyklus der Maschine passen. Deshalb werden Direktantriebsmotoren mit Hohlwelle insbesondere in CNC-Anlagen, der Lithiumbatteriefertigung, Photovoltaikanlagen, optischen Bearbeitungsanlagen, der Halbleiterinspektion und anderen automatisierten Produktionssystemen immer wertvoller.
Warum herkömmliche mechanische Übertragungen zu einer Einschränkung werden können?
Wenn ein konventioneller Servomotor mit einem Getriebe oder einem anderen Übertragungsmechanismus verbunden ist, hängt die endgültige Positionierleistung von der gesamten mechanischen Übertragungskette und nicht allein vom Motor ab. Jede zusätzliche Übertragungskomponente führt potenzielle Fehlerquellen ein, darunter Umkehrspiel, elastische Verformung, Reibung, Montagetoleranzen und Verschleiß.
Diese Effekte können in der konventionellen Automatisierung beherrschbar sein, gewinnen jedoch an Bedeutung, wenn die Maschine wiederholt Kleinwinkelpositionierungen ausführt oder über Tausende von Stunden unter hoher Last arbeitet.
Beispielsweise muss ein schweres Werkstück während der CNC-Bearbeitung möglicherweise in mehrere Bearbeitungspositionen gedreht werden. Wenn das Übertragungssystem Umkehrspiel oder mechanische Nachgiebigkeit aufweist, kann ein Wechsel der Drehrichtung einen kleinen Positionierungsfehler verursachen, bevor sich die Last tatsächlich bewegt. Die Steuerung kann die vorgegebene Position bereits erreicht haben, während das Werkstück ihr noch nicht vollständig gefolgt ist.
Ein Direct Drive Torque Motor beseitigt einen Großteil dieser mechanischen Komplexität, da das Motordrehmoment direkt auf die rotierende Last wirkt. Mit weniger mechanischen Übertragungskomponenten zwischen Motor und Werkstück kann das System gleichmäßigere Bewegungen, geringere mechanische Fehler und eine direktere Regelung der Abtriebsposition erreichen.
Dies ist besonders wichtig für Anlagen, bei denen Wiederholgenauigkeit und langfristige Positionsstabilität wichtiger sind als lediglich das Erreichen einer hohen Drehzahl.
Wann ist ein Direct Drive Motor besser für schwere Lasten geeignet?
Das größte Missverständnis über Direktantriebssysteme besteht darin, dass sie nur für kleine, hochpräzise Mechanismen geeignet seien. Tatsächlich können große Drehmomentmotoren speziell für schwere Lasten und den kontinuierlichen industriellen Betrieb ausgelegt werden.
Der entscheidende Faktor ist nicht allein die Motorleistung, sondern das Verhältnis zwischen Abtriebsdrehmoment, Lastträgheit, Beschleunigung, Einschaltdauer und erforderlicher Positioniergenauigkeit.
In einer Schwerlastanwendung muss der Motor möglicherweise wiederholt eine große Vorrichtung beschleunigen, bei einer definierten Winkelposition anhalten, die Drehrichtung umkehren und diesen Zyklus während des gesamten Produktionsprozesses fortsetzen. Ein konventioneller Motor mit einem Getriebe hoher Übersetzung kann ausreichend Abtriebsdrehmoment liefern, doch das Getriebe wird zugleich zu einer kritischen Komponente der Übertragungskette.
Ein korrekt dimensionierter Direct Drive Motor kann Drehmoment direkt an der rotierenden Welle erzeugen und dadurch die Anzahl mechanischer Schnittstellen zwischen Motor und Last verringern. Dies kann die mechanische Architektur vereinfachen und zugleich die Reaktionsfähigkeit des Positioniersystems verbessern.
Für Anlagenhersteller bedeutet dies, dass sich das Konstruktionsziel von der einfachen Frage „Welche Übersetzung sollten wir verwenden?“ zu einer nützlicheren Frage verlagert: „Kann der Direktantriebsmotor für die tatsächliche Last das erforderliche Dauerdrehmoment, Spitzendrehmoment, die Beschleunigung und die Positionierleistung bereitstellen?“
Dieser Ansatz ist besonders wertvoll bei der Entwicklung kundenspezifischer Automatisierungsanlagen.
Das Hohlwellendesign löst mehr als nur die Kabelführung
In der industriellen Automatisierung ist die Hohlwelle nicht nur ein konstruktives Merkmal. Sie kann die Gesamtarchitektur der Maschine direkt beeinflussen.
Bei einem konventionellen Motor mit Vollwelle müssen Kabel, Pneumatikleitungen, Vakuumrohre, Sensoren oder andere Medien um den rotierenden Mechanismus herum geführt werden. Mit zunehmender Anzahl von Komponenten wird die externe Verkabelung komplizierter und kann die Bewegung der Anlage beeinträchtigen.
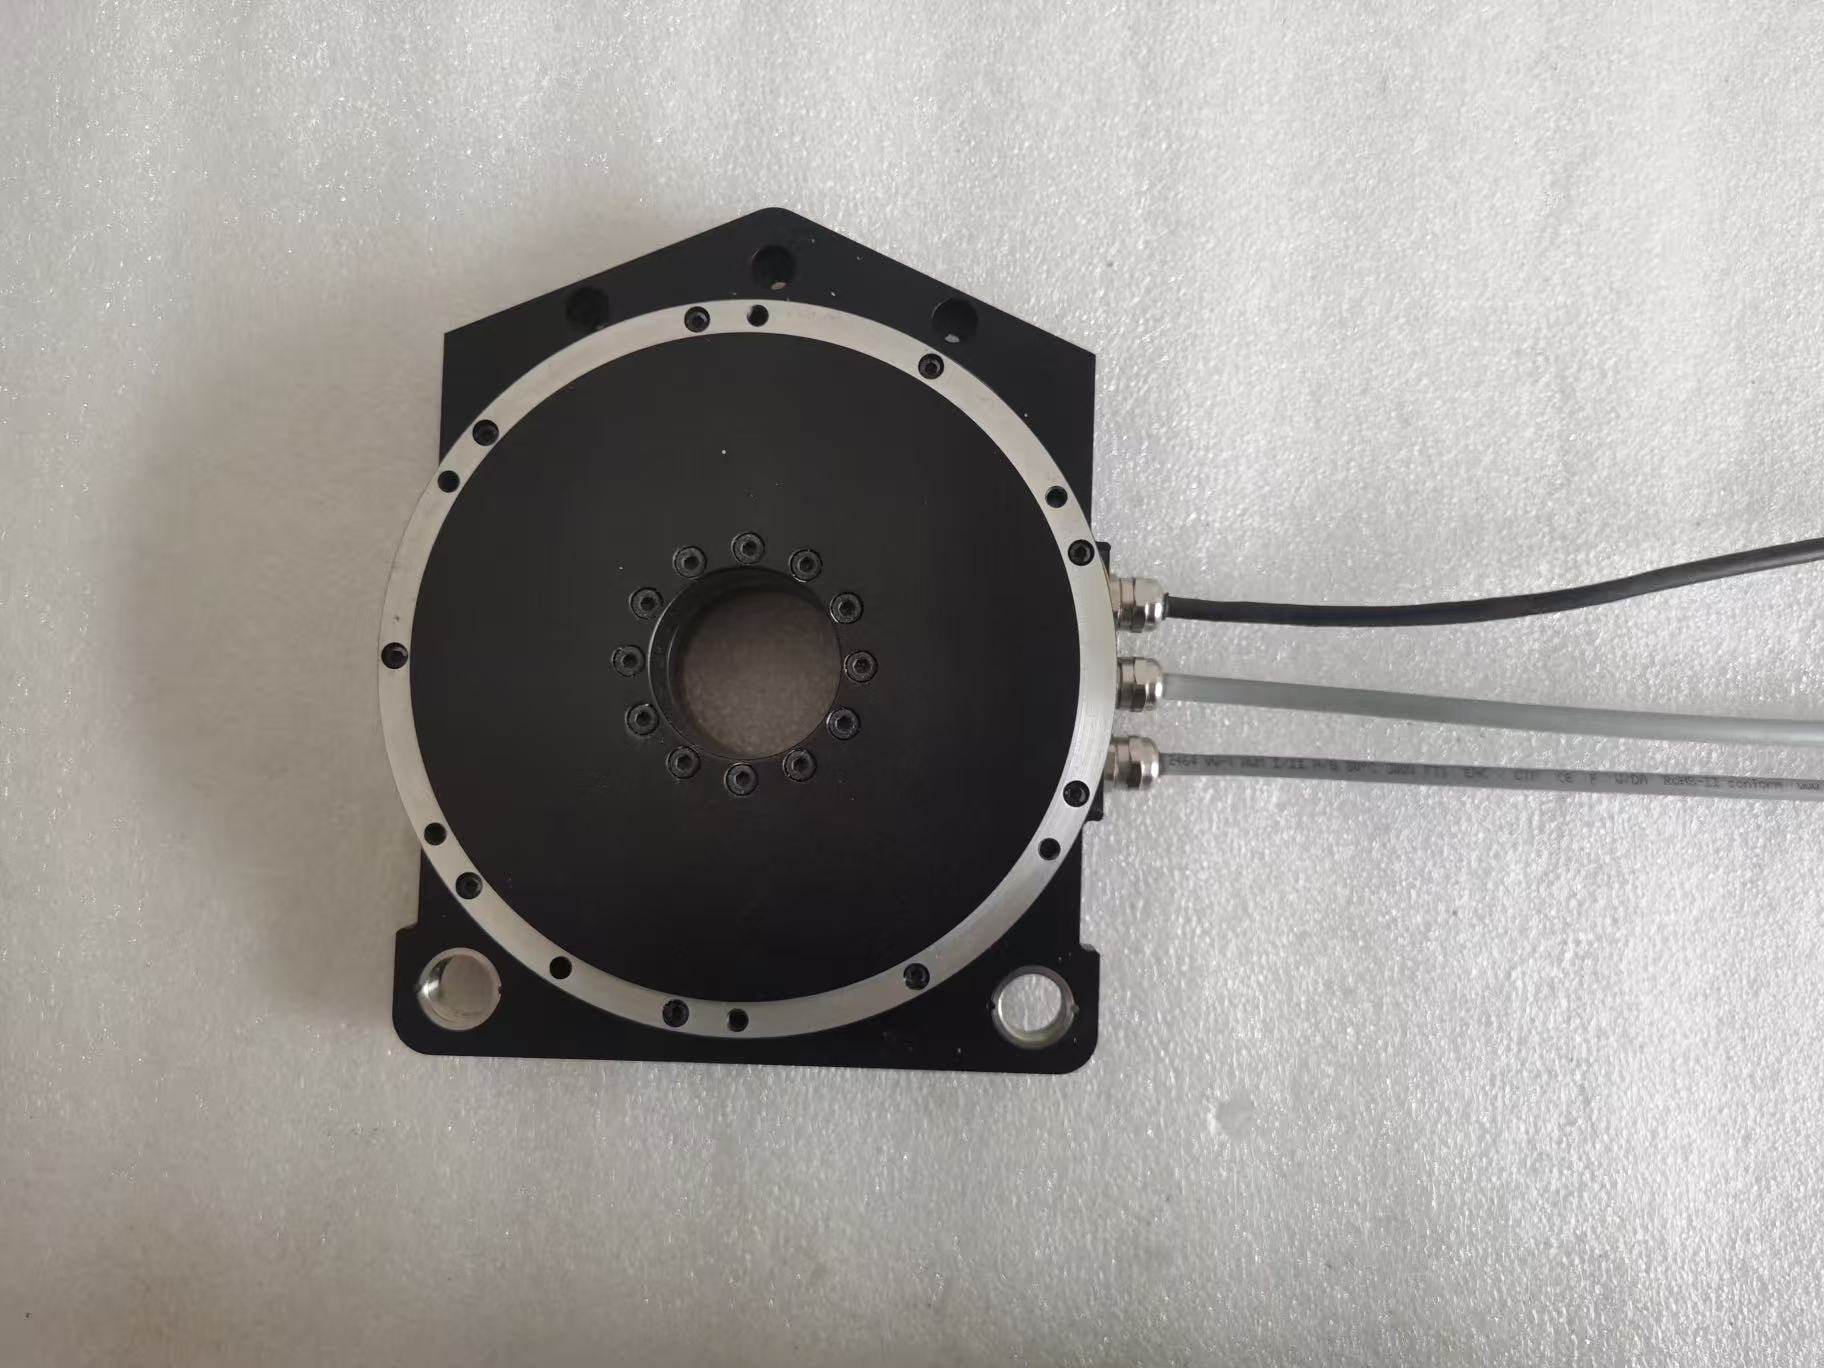
Ein Hollow Shaft Direct Drive Motor bietet einen internen Durchgang durch die rotierende Welle. Kabel, Pneumatikschläuche, Vakuumleitungen, optische Komponenten und andere Medien können potenziell durch die Mitte des Motors geführt werden und das rotierende Werkzeug direkt erreichen.
Dies ist besonders wertvoll bei Anlagen wie Photovoltaik-Fertigungssystemen, optischen Inspektionsanlagen, Schwerlast-Teilmechanismen und automatisierten Montagemaschinen.
Beispielsweise muss der rotierende Mechanismus in einem Großformat-Photovoltaikdruckprozess möglicherweise die Orientierung des Werkstücks ändern und gleichzeitig eine präzise Positionierung beibehalten. Mit einer Hohlwellenarchitektur können Kabel und Pneumatikleitungen durch die Mitte statt um den rotierenden Mechanismus herum geführt werden. Dies kann externe Störungen verringern und die Gesamtstruktur der Anlage übersichtlicher sowie wartungsfreundlicher machen.
Dasselbe Prinzip gilt für automatisierte Bearbeitungs- und Inspektionssysteme, bei denen Vakuumspannvorrichtungen, Sensoren, Beleuchtungssysteme oder andere Hilfskomponenten um die rotierende Last integriert werden müssen.
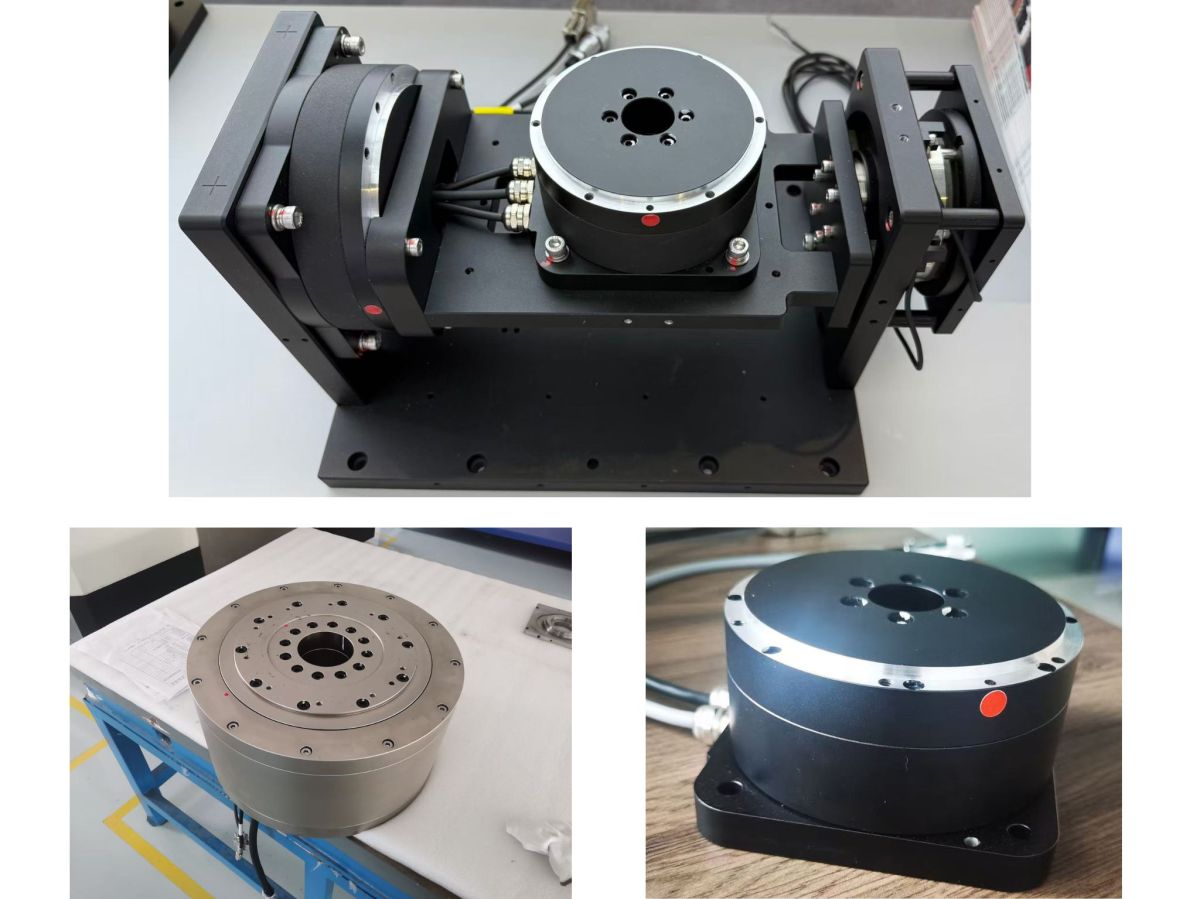
Direct Drive Motors für die Lithiumbatteriefertigung
Die Produktion von Lithiumbatterien ist ein gutes Beispiel für eine Anwendung, bei der Drehmoment, Wiederholgenauigkeit, Dauerbetrieb und mechanische Zuverlässigkeit gleichzeitig berücksichtigt werden müssen.
Bei Prozessen wie dem Stapeln und Schweißen von Batteriezellen müssen Produktionsanlagen möglicherweise wiederholt relativ schwere Vorrichtungen oder Batteriemodule auf unterschiedliche Winkelpositionen positionieren. Der Rotationsmechanismus muss über eine große Anzahl von Betriebszyklen hinweg eine stabile Positionierung aufrechterhalten.
Ein Direct Drive Motor kann den Rotationsmechanismus direkt antreiben, ohne auf ein konventionelles Getriebe angewiesen zu sein. Dies reduziert die Anzahl der Übertragungskomponenten und ermöglicht es dem Motor, direkt auf Positionsbefehle zu reagieren.
Für Produktionslinien mit hohem Durchsatz ist die langfristige mechanische Konsistenz ein weiterer Vorteil. Wenn die Übertragungskette Zahnräder, Riemen oder andere Verschleißkomponenten enthält, kann sich die mechanische Leistung im Laufe der Zeit allmählich verändern. Eine Direktantriebsarchitektur reduziert diese Übertragungselemente, was die Wartung vereinfachen und die langfristige Positionsstabilität verbessern kann.
Für kontinuierlich arbeitende Anlagen der Batteriefertigung kann dieser Unterschied wichtig werden, da selbst geringe Positionsabweichungen nachfolgende Schweiß-, Montage- oder Inspektionsprozesse beeinträchtigen können.
Direct Drive Torque Motors für Photovoltaikanlagen
Photovoltaik-Fertigungsanlagen umfassen häufig große Werkstücke, präzise Ausrichtung und kontinuierlichen automatisierten Betrieb. Der Rotationsmechanismus muss daher eine hohe Drehmomentkapazität mit stabiler Winkelpositionierung kombinieren.
Ein Direct Drive Torque Motor ist besonders geeignet, wenn die rotierende Last groß ist und die Maschine häufige Teilbewegungen oder Orientierungsänderungen erfordert.
Die direkte Drehmomentausgabe ermöglicht es dem Motor, die rotierende Last ohne eine zusätzliche Untersetzungsstufe zu steuern. In Verbindung mit einem Hohlwellendesign kann auch das Zentrum des Rotationsmechanismus für die Kabel- und Pneumatikführung genutzt werden.
Diese Architektur ist nützlich für Photovoltaikinspektion, Druck, Ausrichtung und andere automatisierte Prozesse, bei denen das Werkstück vor dem nächsten Fertigungsschritt präzise positioniert werden muss.
Statt die Maschine um ein externes Getriebe herum zu konstruieren und anschließend eine Möglichkeit zur Unterbringung der Verkabelung zu finden, können Anlagenkonstrukteure den Motor direkt in den Rotationsmechanismus integrieren und die Hohlwelle als Teil der internen Leitungsarchitektur der Maschine nutzen.
Direct Drive Motor für CNC-Bearbeitung und Schwerlastpositionierung
Die CNC-Bearbeitung stellt eine weitere wichtige Anwendung für Direktantriebssysteme mit hohem Drehmoment dar.
Beim Fräsen, Bohren, Schleifen oder bei der Mehrwinkelbearbeitung müssen das Werkstück oder die Werkzeuge möglicherweise wiederholt rotieren und dabei eine stabile Winkelposition beibehalten. Der Rotationsmechanismus muss Schnittkräfte aufnehmen und gleichzeitig die Positioniergenauigkeit erhalten.
Herkömmliche Getriebesysteme können ein hohes Abtriebsdrehmoment bereitstellen, doch Umkehrspiel und Übertragungsnachgiebigkeit werden zunehmend wichtig, wenn das System häufig die Richtung wechselt.
Ein Direct Drive Motor kann eine direktere Verbindung zwischen Motor und rotierender Last bereitstellen. Ohne Zwischenuntersetzungsgetriebe kann das System schnell auf Positionsbefehle reagieren und das bei konventionellen Getrieben vorhandene Umkehrspiel vermeiden.
Bei Schwerlast-CNC-Positionierungsanwendungen muss die Motorauswahl jedoch das vollständige Lastprofil berücksichtigen. Erforderliches Dauerdrehmoment, Spitzendrehmoment, Beschleunigung, Stoppzeit, Werkstückträgheit und externe Bearbeitungskräfte müssen gemeinsam bewertet werden.
Hier kann eine kundenspezifische Direktantriebslösung einen größeren Mehrwert bieten, als einen Motor lediglich nach seinem Nenndrehmoment auszuwählen.
Optische und Halbleiteranlagen: Präzision ohne unnötige Übertragung
Die Anforderungen optischer Inspektions- und Halbleiteranlagen unterscheiden sich von denen der Schwerzerspanung, doch dasselbe Direktantriebsprinzip kann wertvoll sein.
Bei optischer Ausrichtung, Waferinspektion, Defekterkennung und Präzisionskalibrieranlagen muss der Mechanismus möglicherweise extrem kleine Winkelbewegungen bei gleichmäßiger Bewegung ausführen.
Ein konventionelles Übertragungssystem kann mechanisches Spiel und Reibung einführen, die sehr kleine Bewegungen schwieriger regelbar machen. Eine Direktantriebsarchitektur platziert den Motor direkt an der Drehachse, sodass die Steuerung die tatsächliche Drehbewegung direkter regeln kann.
Für kompakte Inspektionsanlagen bietet die Hohlwellenkonfiguration zudem einen weiteren Vorteil. Der zentrale Durchgang kann zur Integration von Kabeln, optischen Komponenten, Vakuumleitungen oder anderen Systemelementen genutzt werden, ohne die Außenabmessungen des Mechanismus wesentlich zu vergrößern.
Dadurch ist ein Hollow Shaft Direct Drive Motor besonders interessant für kompakte Präzisionsautomatisierung, bei der sowohl mechanische Integration als auch Positionierleistung wichtig sind.
Wie wählen Sie einen Direct Drive Motor für Ihre Anwendung aus?
Die Auswahl eines Direktantriebsmotors sollte mit der Anwendung beginnen und nicht mit dem Motorspezifikationsblatt.
Dauer- und Spitzendrehmoment bewerten
Die erste Frage betrifft das tatsächliche Lastdrehmoment. Der Motor muss ausreichend Dauerdrehmoment für den Normalbetrieb sowie ausreichend Spitzendrehmoment für Beschleunigung, Verzögerung, Notstopps und transiente Lasten bereitstellen.
Lastträgheit und Beschleunigung berücksichtigen
Der zweite Aspekt ist die Lastträgheit. Ein schweres Werkstück kann bei der Beschleunigung wesentlich mehr Drehmoment benötigen als bei stationärer Rotation. Daher ist ein Motor mit hohem Nenndrehmoment nicht unbedingt geeignet, wenn seine dynamische Reaktion nicht dem erforderlichen Beschleunigungsprofil entspricht.
Positionierungsanforderungen abstimmen
Die Positionierungsanforderungen sind ebenso wichtig. Wenn die Anlage häufige Richtungswechsel und eine hohe Wiederholgenauigkeit erfordert, kann die Beseitigung von Umkehrspiel in der mechanischen Übertragung einen wesentlichen Vorteil bieten.
Hohlwellenintegration berücksichtigen
Auch die Einbauanforderungen sollten frühzeitig im Konstruktionsprozess berücksichtigt werden. Wenn Kabel, Pneumatikleitungen, Vakuumrohre oder optische Komponenten durch die Mitte des Rotationsmechanismus geführt werden müssen, kann ein Direktantriebsmotor mit Hohlwelle die gesamte mechanische Struktur vereinfachen.
Einschaltdauer und Betriebsumgebung bewerten
Schließlich sollten die Betriebsumgebung und die Einschaltdauer bewertet werden. Eine kontinuierliche 24-Stunden-Produktion, schwere Lasten, hohe Beschleunigung und häufige Teilbewegungen stellen ganz andere Anforderungen an den Motor als Laborgeräte.
Von der Motorauswahl zu vollständigen Bewegungslösungen
Für Anlagenhersteller ist die Wahl eines Direct Drive Motors nicht einfach der Ersatz eines Servomotors und Getriebes durch einen anderen Motor.
Das eigentliche Ziel besteht darin, ein Bewegungssystem zu entwickeln, das zum Drehmoment, zur Trägheit, zur Positioniergenauigkeit, zur Geschwindigkeit, zur mechanischen Struktur und zum Betriebszyklus der Anwendung passt.
Hier können unterschiedliche Antriebsarchitekturen anhand der tatsächlichen Maschinenanforderungen verglichen werden. Ein Direktantriebsmotor kann eine ausgezeichnete Wahl sein, wenn die Anwendung von direkter Drehmomentübertragung, geringer mechanischer Komplexität, gleichmäßiger Bewegung und hoher Positionsstabilität profitiert. Ein Harmonic Actuator oder Planetengetriebe-Gelenkmodul kann besser geeignet sein, wenn die Maschine eine kompakte Getriebeübertragung, hohe Drehmomentvervielfachung oder integrierte Robotergelenkfunktionalität erfordert.
Aus diesem Grund konzentriert sich HONPINE nicht auf eine einzige Bewegungsarchitektur. Das Produktportfolio umfasst Direktantriebsmotoren, Harmonic Actuators, Harmonic-Gelenkmodule und Planetengetriebe-Gelenkmodule, sodass Ingenieure die geeignete Bewegungslösung entsprechend den mechanischen Anforderungen der Anlage auswählen können.
Warum mit HONPINE für kundenspezifische Bewegungslösungen zusammenarbeiten?
Viele Automatisierungsprojekte passen nicht eindeutig in eine Standardproduktkategorie. Ein CNC-Positionierungsmechanismus kann einen Direct Drive Motor mit hohem Drehmoment erfordern, während eine Roboterachse möglicherweise ein Harmonic-Gelenkmodul mit integriertem Encoder und Antriebssystem benötigt. Ein kompakter medizinischer Mechanismus kann geringes Gewicht und Hohlwellenintegration priorisieren, während eine schwere Industrieachse Dauerdrehmoment und Steifigkeit priorisieren kann.
Deshalb ist eine anwendungsbasierte Auswahl oft effektiver, als lediglich ein Produkt aus einem Katalog auszuwählen.
HONPINE kann Lastmerkmale, erforderliche Drehzahl, Positioniergenauigkeit, Einbauraum, Wellenkonfiguration, Kommunikationsanforderungen und Betriebsbedingungen bewerten, um Kunden bei der Bestimmung der geeigneten Bewegungsarchitektur zu unterstützen.
Für präzise Schwerlastrotation kann ein Hollow Shaft Direct Drive Motor unnötige Übertragungskomponenten eliminieren und gleichzeitig eine direkte Drehmomentausgabe bereitstellen. Für Robotergelenke, die kompakte Integration, Sensorik, Bremsung und Regelung im geschlossenen Kreis erfordern, kann ein integriertes Harmonic-Gelenkmodul eine umfassendere Lösung bieten. Für Anwendungen, die hohe Übersetzungsverhältnisse und eine kompakte Planetengetriebeübertragung erfordern, kann ein Planetengetriebe-Gelenkmodul eine weitere Architektur bieten.
Das Ziel besteht nicht darin, für jede Anwendung denselben Motor zu verwenden. Ziel ist es, die richtige Bewegungsarchitektur für die Maschine auszuwählen.
Fazit
Da die industrielle Automatisierung weiterhin höhere Positioniergenauigkeit, schnellere Reaktion, größere Tragfähigkeit und einfachere mechanische Integration verlangt, wird die Rolle des Motors selbst zunehmend wichtiger.
EinDirect Drive Motoreliminiert die Notwendigkeit einer konventionellen mechanischen Untersetzungsstufe und überträgt Drehmoment direkt auf die Last. Für Schwerlastpositionierung, CNC-Bearbeitung, Lithiumbatteriefertigung, Photovoltaikanlagen, optische Inspektion, Halbleiteranlagen und andere Präzisionsautomatisierungsanwendungen kann diese Architektur die mechanische Komplexität verringern und gleichzeitig die Bewegungsreaktionsfähigkeit sowie langfristige Positionsstabilität verbessern.
Wird eine Hohlwelle ergänzt, wird der Motor zu mehr als einer Antriebskomponente. Er kann zu einem wichtigen Teil der mechanischen Architektur der Maschine werden und einen zentralen Durchgang für Kabel, Pneumatikleitungen, Vakuumsysteme und andere Hilfskomponenten bereitstellen.
Für Ingenieure, die kundenspezifische Automatisierungsanlagen entwickeln, lautet die wichtigste Frage daher nicht einfach, ob ein Direct Drive Motor leistungsfähig genug ist. Die wichtigere Frage ist, ob die vollständige Bewegungsarchitektur für Last, Trägheit, Genauigkeit, Geschwindigkeit, Einbauanforderungen und Produktionszyklus der Anwendung optimiert ist.
HONPINE bietet mehrere Bewegungslösungen, von Direct Drive Motors und Direct Drive Torque Motors bis zu Harmonic-Gelenkmodulen und Planetengetriebe-Gelenkmodulen, und unterstützt Anlagenhersteller dabei, von einzelnen Komponenten zu anwendungsspezifischen Bewegungslösungen überzugehen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?Die Wahl eines zuverlässigen Herstellers von Robotergelenkmotoren ist ein entscheidender Schritt bei der Entwicklung humanoider Roboter und anderer fortschrittlicher Robotersysteme. Ein Robotergelenk muss Drehmoment, Geschwindigkeit, Präzision, Drehmomentdichte, thermische Leistung, Rückmeldung, mechanische Steifigkeit und langfristige Zuverlässigkeit in einer kompakten Struktur ausbalancieren. Für B2B-Robotikunternehmen sollte die Lieferantenbewertung daher über ein Produktdatenblatt hinausgehen und Entwicklungskompetenz, Fertigungskapazität, Gelenkintegration, Tests und Produktionsskalierbarkeit berücksichtigen. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, die wichtigsten Faktoren bei der Auswahl eines Herstellers von Robotergelenkmotoren und wie integrierte Robotergelenktechnologie mit Wellgetriebe die Entwicklung humanoider Roboter unterstützen kann.
 Leichtgewichtige humanoide Roboter beginnen mit PräzisionsantriebstechnikDa sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.
 Hohlwellen-Direktantriebsmotor für hochbelastbare Präzisionspositionierung und industrielle AutomatisierungIn der hochbelastbaren Automatisierung hängt die Präzisionspositionierung nicht nur vom Motor ab, sondern auch von der mechanischen Kraftübertragung zwischen Motor und Last. Ein Hohlwellen-Direktantriebsmotor überträgt das Drehmoment direkt auf die Last und bietet gleichzeitig einen zentralen Durchgang für Kabel, Pneumatikleitungen und andere Komponenten. Dadurch ist er eine praktische Lösung für CNC-Bearbeitung, Photovoltaik-, Lithiumbatterie-, optische Inspektions- und Halbleiteranlagen.
 Harmonische Drehaktuatoren für Halbleiterausrüstung: Präzisionsbewegung, Hohlwellendesign und FOC-SteuerungHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In der Halbleiterfertigungsausrüstung geht es bei Drehbewegungen nicht einfach darum, einen Mechanismus rotieren zu lassen. Begrenzter Einbauraum, die Verlegung von Kabeln und Schläuchen, Stabilität bei niedrigen Drehzahlen, präzise Positionierung und kontinuierlich anpassbare Bewegungsprofile können die Leistung der Maschine beeinflussen. Deshalb werden harmonische Drehaktuatoren zu einer wichtigen Bewegungslösung für Halbleiterausrüstung. In diesem Artikel erläutere ich anhand unserer Erfahrungen bei der Entwicklung von Anwendungen für Ausrüstung, Deckenfördersysteme, Waferhandling, Reinigung und Kristallzüchtung, wie harmonische Getriebe, FOC-basierte Motorsteuerung, Encoder-Rückmeldung, ein großes Hohlwellendesign und flexible mechanische Schnittstellen zusammenwirken, um praktische Bewegungsanforderungen in der Halbleiterindustrie zu erfüllen.





Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?Die Wahl eines zuverlässigen Herstellers von Robotergelenkmotoren ist ein entscheidender Schritt bei der Entwicklung humanoider Roboter und anderer fortschrittlicher Robotersysteme. Ein Robotergelenk muss Drehmoment, Geschwindigkeit, Präzision, Drehmomentdichte, thermische Leistung, Rückmeldung, mechanische Steifigkeit und langfristige Zuverlässigkeit in einer kompakten Struktur ausbalancieren. Für B2B-Robotikunternehmen sollte die Lieferantenbewertung daher über ein Produktdatenblatt hinausgehen und Entwicklungskompetenz, Fertigungskapazität, Gelenkintegration, Tests und Produktionsskalierbarkeit berücksichtigen. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, die wichtigsten Faktoren bei der Auswahl eines Herstellers von Robotergelenkmotoren und wie integrierte Robotergelenktechnologie mit Wellgetriebe die Entwicklung humanoider Roboter unterstützen kann.
 Leichtgewichtige humanoide Roboter beginnen mit PräzisionsantriebstechnikDa sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.
 Hohlwellen-Direktantriebsmotor für hochbelastbare Präzisionspositionierung und industrielle AutomatisierungIn der hochbelastbaren Automatisierung hängt die Präzisionspositionierung nicht nur vom Motor ab, sondern auch von der mechanischen Kraftübertragung zwischen Motor und Last. Ein Hohlwellen-Direktantriebsmotor überträgt das Drehmoment direkt auf die Last und bietet gleichzeitig einen zentralen Durchgang für Kabel, Pneumatikleitungen und andere Komponenten. Dadurch ist er eine praktische Lösung für CNC-Bearbeitung, Photovoltaik-, Lithiumbatterie-, optische Inspektions- und Halbleiteranlagen.
 Wie wählt man einen Roboter-Gelenkaktor aus: 3 wichtige Kriterien, die Ingenieure prüfen sollten?Die Auswahl eines Roboter-Gelenkaktors ist eine technische Entscheidung, die nicht nur Drehmoment und Bewegungsleistung, sondern auch Regelstabilität, mechanische Integration und Entwicklungszeit beeinflusst. Für Industrieroboter, kollaborative Roboter, humanoide Roboter und andere Robotersysteme muss der richtige Aktor den tatsächlichen Anforderungen jedes Gelenks entsprechen und gleichzeitig mit dem Motor, Encoder, Controller, Kommunikationsnetzwerk und der Energiearchitektur des Roboters kompatibel sein. In diesem Artikel erläutere ich drei wichtige Kriterien, die Ingenieure bei der Auswahl eines Roboter-Gelenkaktors bewerten sollten: die Abstimmung von Drehmoment und Übersetzungsverhältnis, die Kompatibilität von Encoder und Kommunikation sowie die technische Dokumentation und technische Unterstützung des Herstellers.
 Gelenklösung für Outdoor-Roboter: Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Da Roboter zunehmend über kontrollierte Fabrikumgebungen hinaus eingesetzt werden, stellen Roboteranwendungen im Außenbereich neue Anforderungen an die Konstruktion von Robotergelenken. Regen, Staub, Feuchtigkeit, Temperaturschwankungen, Niedrigtemperaturbedingungen und unvorhersehbare externe Lasten können die Leistung eines Robotergelenks im Einsatz beeinflussen. In diesen Umgebungen muss ein Gelenk mehr als nur präzise Drehbewegungen bieten. Es benötigt außerdem zuverlässige Drehmomentrückmeldung, einen geeigneten Umgebungsschutz, einen stabilen Betrieb bei wechselnden Temperaturen und eine praxisgerechte mechanische Integration. In diesem Artikel erläutere ich anhand unserer Erfahrungen mit Outdoor-Roboteranwendungen wie der Installation von Solarmodulen, dem Bauwesen und Reinigungsrobotern die wichtigsten technischen Überlegungen hinter unserer Gelenklösung für Outdoor-Roboter, einschließlich des Harmonic-Drive-Gelenkmoduls, des integrierten Drehmomentsensors, des IP65-Schutzes, der Niedrigtemperaturschmierung, des Schutzes des Kabelauslasses und der mechanischen Integration.