










Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?
Da humanoide Roboter von Forschungslaboren in Richtung kommerzieller Nutzung übergehen, stehen Roboterhersteller vor einer Herausforderung, die weit über die Auswahl eines geeigneten Motors oder Getriebes hinausgeht. Die Leistung jedes Robotergelenks wirkt sich direkt auf das Drehmoment des Roboters, die Bewegungsgenauigkeit, das dynamische Ansprechverhalten, den Energieverbrauch und die Gesamtzuverlässigkeit aus.
Für Roboterentwickler ist die Auswahl einesHerstellers von Robotergelenkmotorendaher nicht einfach eine Frage des Vergleichs von Drehmomentspezifikationen. Ein zuverlässiger Lieferant muss eine gleichbleibende Gelenkleistung, technische Unterstützung, Fertigungskapazitäten, Anpassungsmöglichkeiten und langfristige Skalierbarkeit der Produktion bieten.
Dies wird noch wichtiger, wenn ein Projekt eine OEM-, ODM- oder JDM-Zusammenarbeit erfordert, da der Gelenklieferant zu einem wichtigen Bestandteil der Produktentwicklung und Lieferkette des Roboterherstellers werden kann.
HONPINE konzentriert sich auf die Entwicklung und Herstellung integrierter Robotergelenkmodule und bietet Bewegungslösungen für humanoide Roboter, Roboterarme, kollaborative Roboter und andere fortschrittliche Robotersysteme.
Was macht einen zuverlässigen Hersteller von Robotergelenkmotoren aus?
Ein Robotergelenkmotorist eine hochintegrierte Bewegungskomponente. Je nach Produktarchitektur kann er einen Motor, ein Präzisionsuntersetzungsgetriebe, einen Encoder, Leistungselektronik, eine Kommunikationsschnittstelle, eine Bremse, eine Drehmomenterfassung sowie weitere Steuerungs- oder Sicherheitsfunktionen kombinieren.
Das bedeutet, dass die Fähigkeiten eines Lieferanten nicht anhand eines einzelnen Parameters wie dem Nenndrehmoment bewertet werden können.
Für ein B2B-Robotikprojekt sollte eine umfassendere Bewertung fünf Bereiche umfassen: technische Kompetenz, Produktleistung, Fertigungskompetenz, Anpassungsfähigkeit und kommerzielle Skalierbarkeit.
Ein Lieferant mit starken Kompetenzen in allen fünf Bereichen kann deutlich mehr Wert bieten als ein Hersteller, der lediglich Standardmotoren liefert.
Integriertes Robotergelenkmotordesign für humanoide Roboter
Humanoide Roboter erfordern mehrere kompakte Gelenke, die in eine relativ kleine Körperstruktur integriert werden. Schulter-, Ellenbogen-, Handgelenk-, Hüft-, Knie- und Sprunggelenke haben jeweils unterschiedliche mechanische Anforderungen.
Ein integrierter Robotergelenkmotor kann Motor, Präzisionsgetriebe, Encoder und Steuerungskomponenten in einer einzigen kompakten Baugruppe vereinen. Dies kann die mechanische Integration vereinfachen und die Anzahl der vom Roboterhersteller benötigten externen Komponenten reduzieren.
Beispielsweise muss ein Gelenk eines humanoiden Roboters möglicherweise ein hohes Drehmoment bei begrenztem Außendurchmesser liefern. Gleichzeitig muss das Gelenk eine präzise Positionsrückmeldung bereitstellen und schnell auf Befehle der Robotersteuerung reagieren.
Die Integration dieser Funktionen ist besonders wertvoll, wenn der Roboterhersteller die mechanische Entwicklungszeit verkürzen und die gesamte Gelenkarchitektur vereinfachen möchte.
Integration sollte jedoch nicht den Verzicht auf Flexibilität bedeuten. Unterschiedliche Robotergelenke können verschiedene Drehmomentbereiche, Übersetzungsverhältnisse, Encoderkonfigurationen, Kommunikationsprotokolle, Bremssysteme oder Sicherheitsfunktionen erfordern.
Daher sollte ein leistungsfähiger Hersteller von Robotergelenkmotoren mehrere Gelenkkonfigurationen statt eines einzigen festen Produkts anbieten können.
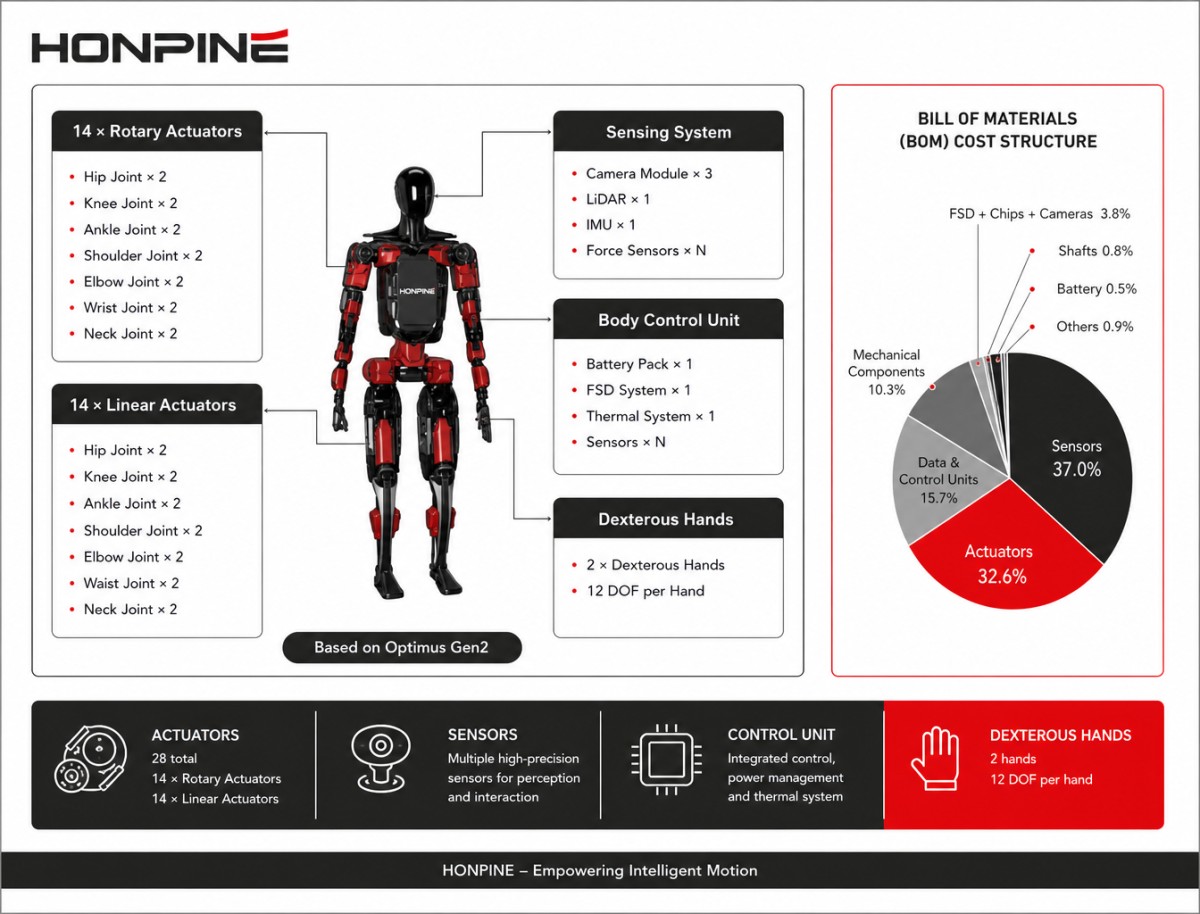
Warum Harmonic Drive für Robotergelenkmotoren wichtig ist
Für viele kompakte Robotergelenke bietet ein Wellgetriebe eine attraktive Kombination aus hohem Übersetzungsverhältnis, geringem Spiel, kompakten Abmessungen und hoher Drehmomentdichte.
Diese Eigenschaften sind besonders nützlich bei Roboterarmen, humanoiden Robotern, kollaborativen Robotern und Präzisionsautomatisierungssystemen.
In einem Robotergelenk kann sich das Getriebespiel direkt auf die Beziehung zwischen Motorbewegung und Ausgangsbewegung auswirken. Wenn der Roboter die Richtung wechselt, kann ein übermäßiges mechanisches Spiel die Positioniergenauigkeit verringern und eine präzise Bewegungssteuerung erschweren.
Ein Robotergelenkmotor mit Wellgetriebe kann dieses mechanische Spiel reduzieren und gleichzeitig ein hohes Übersetzungsverhältnis in einer kompakten Struktur bieten.
Bei Anwendungen, bei denen Gelenkgröße und Gewicht entscheidend sind, kann dies besonders wertvoll sein, da der Aktuator ein ausreichendes Drehmoment liefern muss, ohne die Masse der Roboterstruktur unnötig zu erhöhen.
Die Leistung von Robotergelenkmotoren muss auf Systemebene bewertet werden
Eine professionelle Spezifikation für Robotergelenkmotoren sollte nicht allein anhand des Drehmoments bewertet werden.
Ein Gelenk kann beispielsweise über ausreichendes Spitzendrehmoment verfügen und dennoch die Anforderungen des Roboters nicht erfüllen, wenn seine thermische Leistung im Dauerbetrieb unzureichend ist.
Ebenso garantiert ein hochauflösender Encoder nicht automatisch eine hohe Positioniergenauigkeit, wenn Getriebespiel, Torsionsverformung, mechanische Steifigkeit oder Regelverhalten nicht ordnungsgemäß beherrscht werden.
Aus diesem Grund sollten Roboterhersteller Folgendes bewerten:
Nenndrehmoment, Spitzendrehmoment, Drehzahl, Übersetzungsverhältnis, Spiel, Torsionssteifigkeit, Encoderauflösung, thermische Leistung, mechanische Festigkeit, Kommunikationsschnittstelle und Regelverhalten.
Das Zusammenspiel dieser Parameter bestimmt, wie das Gelenk tatsächlich im Roboter arbeitet.
Die Encoderkonfiguration ist für die Steuerung von Robotergelenken entscheidend
Das Encodersystem ist ein weiterer wichtiger Faktor bei der Auswahl eines Herstellers von Robotergelenkmotoren.
Ein motorseitiger Encoder kann eine Hochgeschwindigkeitsrückmeldung für die Motorregelung und die feldorientierte Regelung liefern, während ein ausgangsseitiger Encoder die Position des Gelenkausgangs direkt überwachen kann.
Bei leistungsstarken Robotergelenken kann eine Dual-Encoder-Architektur eine umfassendere Rückmeldung bieten, da die Steuerung sowohl die motorseitige als auch die ausgangsseitige Bewegung überwachen kann.
Dies kann für Anwendungen wertvoll sein, die präzise Positionierung, Bewegungskompensation, die Bewertung der Rücktreibbarkeit oder eine fortschrittliche Gelenksteuerung erfordern.
Abhängig von der Roboterarchitektur benötigen Hersteller möglicherweise auch Absolutencoder, Mehrumdrehungs-Positionsrückmeldung oder kundenspezifische Encoderkonfigurationen.
Daher ist es bei der Bewertung eines Lieferanten von Robotergelenkmotoren wichtig, nicht nur zu fragen: „Wie viele Bit hat der Encoder?“, sondern auch, wo der Encoder installiert ist und welche Rolle er im Steuerungssystem spielt.
Die Drehmomentdichte ist bei Gelenkmotoren humanoider Roboter wichtig
Humanoide Roboter reagieren sehr empfindlich auf das Gewicht der Aktuatoren.
Ein in der Schulter oder im Bein installierter Aktuator trägt nicht nur zu seinem eigenen Gewicht bei. Seine Masse wird auch Teil der Last, die nachgelagerte Gelenke bewegen müssen.
Dadurch entsteht im gesamten Roboter ein Kaskadeneffekt.
Beispielsweise kann eine Erhöhung der Masse eines Schulteraktuators die Belastung von Ellenbogen und Handgelenk erhöhen. Eine Erhöhung der Masse eines Beingelenks kann die dynamischen Anforderungen der darunterliegenden Gelenke beeinflussen.
Deshalb ist die Drehmomentdichte ein wichtiger Konstruktionsparameter für Gelenkmotoren humanoider Roboter.
Ein Aktuator mit hoher Drehmomentdichte kann das erforderliche Gelenkdrehmoment liefern und gleichzeitig dazu beitragen, dass der Roboter eine relativ kompakte und leichte mechanische Struktur beibehält.
Aus diesem Grund müssen Hersteller von Robotergelenkmotoren für Entwickler humanoider Roboter neben dem Ausgangsdrehmoment auch Aktuatordurchmesser, Länge, Masse, thermische Kapazität und mechanische Integration berücksichtigen.
Unterschiedliche Robotergelenke erfordern unterschiedliche Aktuatordesigns
Ein humanoider Roboter benötigt nicht an jeder Achse dieselbe Spezifikation für den Gelenkmotor.
Beim Handgelenk stehen üblicherweise Kompaktheit, geringes Spiel, geringe Trägheit und präzise Positionsregelung im Vordergrund.
Der Ellenbogen erfordert ein höheres Drehmoment und muss dennoch eine relativ kompakte Struktur beibehalten.
Die Schulter muss eine größere nachgelagerte Trägheit bewältigen und kann wesentlich höheres Drehmoment und höhere Steifigkeit erfordern.
Hüfte und Knie sind noch anspruchsvoller, da sie zur Körperstützung, zum Gehen, zur Beschleunigung, zur Verzögerung und zum dynamischen Gleichgewicht beitragen.
Daher sollte ein professioneller Hersteller von Robotergelenkmotoren eine Familie von Gelenkaktuatoren anbieten können, die unterschiedliche Drehmoment- und Abmessungsanforderungen abdeckt.
Dieser Ansatz ermöglicht es dem Roboterhersteller, jedes Gelenk zu optimieren, statt für den gesamten Roboter einen überdimensionierten Aktuator auszuwählen.
Vom Robotergelenkmodul zum vollständigen humanoiden Roboter
Für B2B-Robotikkunden ist der technische Leistungsumfang des Lieferanten ein weiterer wichtiger Aspekt.
Ein Lieferant kann nur einzelne Motoren bereitstellen.
Ein anderer Lieferant kann Motoren zusammen mit Präzisionsgetrieben anbieten.
Ein leistungsfähigerer Robotikhersteller kann integrierte Gelenkmodule bereitstellen und deren Integration in Roboterarme oder vollständige humanoide Roboter unterstützen.
Dieser Unterschied kann die Projektentwicklung erheblich beeinflussen.
Ein Unternehmen, das einen humanoiden Roboter entwickelt, benötigt möglicherweise Unterstützung auf mehreren Ebenen, darunter:
Konstruktion von Gelenkaktuatoren
Mechanische Integration
Auswahl von Motor und Getriebe
Encoderkonfiguration
Antriebs- und Kommunikationsschnittstellen
Gelenksteuerung
Integration von Roboterarmen
Hardware für humanoide Roboter
Prototypenfertigung
Serienproduktion
Wenn diese Kompetenzen innerhalb derselben Engineering-Organisation verfügbar sind, kann die Kommunikation zwischen den mechanischen, elektrischen und Steuerungsteams effizienter werden.
OEM-, ODM- und JDM-Zusammenarbeit für Robotergelenkmotoren
Große Robotikprojekte erfordern häufig mehr als den Kauf von Standardprodukten.
Ein Roboterhersteller kann über eine eigene mechanische Architektur verfügen und einen kundenspezifischen Gelenkmotor benötigen.
In einem OEM-Projekt kann der Lieferant Produkte gemäß den Spezifikationen, dem Branding und den Produktionsanforderungen des Kunden herstellen.
In einem ODM-Projekt kann der Lieferant mehr Konstruktions- und Engineering-Kompetenz einbringen, um ein Produkt zu entwickeln, das den funktionalen Anforderungen des Kunden entspricht.
In einem JDM-Projekt können beide Unternehmen an der Produktentwicklung mitwirken und das Anwendungswissen des Kunden mit den Hardware-Engineering- und Fertigungskapazitäten des Lieferanten kombinieren.
Für die humanoide Robotik kann JDM besonders wertvoll sein, da Gelenkaktuatoren eng mit der mechanischen Architektur des Roboters verbunden sind.
Gelenkdurchmesser, Abtriebswelle, Montageschnittstelle, Encoder, Kabelführung, Drehmomentbereich, Wärmemanagement und Kommunikationssystem müssen möglicherweise alle mit dem Gesamtdesign des Roboters abgestimmt werden.
Ein Hersteller von Robotergelenkmotoren mit Anpassungs- und Engineering-Kompetenz kann daher zu einem Entwicklungspartner werden, statt lediglich ein Komponentenlieferant zu sein.
Fertigungskompetenz ist für Lieferanten von Robotergelenkmotoren wichtig
Die technische Leistung ist nur ein Teil der Lieferantenbewertung.
Sobald ein Robotergelenk in die kommerzielle Produktion übergeht, wird die Fertigungskonsistenz ebenso wichtig.
Ein Lieferant sollte über ausreichende Kontrolle kritischer Fertigungsprozesse, Montage, Prüfung, Qualitätskontrolle und Produktionskapazität verfügen.
Für B2B-Kunden sind mehrere Fragen besonders wichtig:
Kann der Hersteller die erforderliche Stückzahl produzieren?
Kann die Prototypenfertigung reibungslos in die Serienproduktion übergehen?
Kann die Produktkonsistenz über mehrere Produktionschargen hinweg gewährleistet werden?
Verfügt der Lieferant über eigene Fertigungsanlagen?
Verfügt er über spezielle Prüfgeräte für Gelenkmodule?
Kann die Produktionskapazität erweitert werden, wenn das Roboterprojekt in die Kommerzialisierung eintritt?
Diese Fragen sind für humanoide Roboter besonders wichtig, da die Produktionsnachfrage schnell steigen kann, sobald eine Roboterplattform von der Prototypenentwicklung in den kommerziellen Einsatz übergeht.
Die Fertigungs- und F&E-Kompetenz von HONPINE
HONPINE beschäftigt rund 400 Mitarbeiter, darunter etwa 50 Hardware-F&E-Ingenieure und 90 Softwareentwicklungsingenieure.
Das Unternehmen betreibt eigene Fertigungsanlagen mit einer Produktionsfläche von mehr als 10.000 Quadratmetern, unterstützt von etwa 150 Produktionsmitarbeitern.
Diese Kombination aus Hardware-Engineering, Softwareentwicklung und eigener Fertigung ermöglicht es HONPINE, die Entwicklung von Robotergelenken als vollständiges Bewegungssteuerungssystem statt als isolierte Motorkomponente anzugehen.
HONPINE hat mehr als 300.000 Gelenkmodule produziert, darunter mehr als 1.200 Sätze für humanoide Roboter und mehr als 3.000 Robotersätze insgesamt in den vergangenen drei Jahren.
Diese Produktionskapazitäten bieten Erfahrung sowohl mit Robotergelenkmodulen als auch mit vollständigen Robotersystemen.
Von der Prototypenvalidierung zur Serienproduktion
Einer der wichtigsten Unterschiede zwischen einem Komponentenlieferanten und einem strategischen Robotikpartner ist die Fähigkeit, den gesamten Produktlebenszyklus zu unterstützen.
Ein typisches Robotikprojekt kann mehrere Phasen durchlaufen:
Konzeptentwicklung → Gelenkauswahl → Prototypenentwicklung → Technische Validierung → Roboterintegration → Pilotproduktion → Serienproduktion
In jeder Phase können sich die Anforderungen ändern.
Während der Prototypenphase können Flexibilität und technische Reaktionsfähigkeit wichtiger sein.
Während der Validierung werden Zuverlässigkeit, thermische Leistung, Steuerungskompatibilität und mechanische Haltbarkeit entscheidend.
Während der Serienproduktion gewinnen Fertigungskonsistenz, Qualitätskontrolle, Lieferfähigkeit und Kostenoptimierung zunehmend an Bedeutung.
Ein Hersteller von Robotergelenkmotoren, der all diese Phasen unterstützen kann, kann die Risiken in Lieferkette und Engineering für den Roboterentwickler erheblich reduzieren.
Unterstützung internationaler Robotikkunden
Globale Robotikprojekte erfordern auch eine effektive internationale Kommunikation.
HONPINE verfügt über Erfahrung in der Betreuung ausländischer Kunden und hat Engineering- und Vertriebsteams, die mit internationalen Kunden auf Englisch kommunizieren können.
Zum bestehenden Kundenstamm gehören führende Unternehmen und Organisationen in China und auf Auslandsmärkten, darunter China Mobile, Alibaba, State Grid, Amazon, CERN, WSP, Vingroup und Samsung.
Für internationale Robotikentwickler kann diese Erfahrung die technische Kommunikation, die Bestätigung von Produktspezifikationen, die technische Koordination und das kommerzielle Projektmanagement vereinfachen.
Aufbau einer langfristigen Lieferkette für Robotergelenkmotoren
Humanoide Roboter entwickeln sich in eine Phase, in der die Stabilität der Lieferkette zunehmend wichtiger wird.
Ein Roboterhersteller benötigt anfangs möglicherweise nur Dutzende oder Hunderte von Gelenkmodulen für Entwicklung und Tests. Sobald die Plattform in den kommerziellen Einsatz übergeht, kann die Nachfrage deutlich steigen.
Das bedeutet, dass bei der Lieferantenauswahl nicht nur die aktuellen Prototypenanforderungen, sondern auch die zukünftige Skalierbarkeit der Produktion berücksichtigt werden sollten.
Ein zuverlässiger Hersteller von Robotergelenkmotoren sollte Folgendes unterstützen können:
Prototypenmengen → Kleinserienproduktion → Pilotproduktion → Serienproduktion → Kapazitätserweiterung
Der Lieferant sollte zudem in der Lage sein, die Produktoptimierung fortzusetzen, während sich die Roboterplattform weiterentwickelt.
Beispielsweise kann das Gelenk der zweiten Generation ein geringeres Gewicht, eine höhere Drehmomentdichte, eine verbesserte thermische Leistung, bessere Rückmeldung oder eine neue Kommunikationsarchitektur erfordern.
Eine langfristige Engineering-Beziehung ermöglicht die gemeinsame Entwicklung dieser Verbesserungen, statt den Roboterhersteller zu zwingen, die Lieferkette für jede Produktgeneration neu aufzubauen.
Über Hardware hinaus: Ein kooperatives Hardware-Software-Modell
Humanoide Robotik erfordert eine enge Abstimmung zwischen Hardware und Software.
Das Gelenkmodul ist für die physische Ausführung der Bewegung verantwortlich, während übergeordnete Software bestimmt, wie der Roboter seine Umgebung versteht, Entscheidungen trifft, Aufgaben plant und mit Nutzern interagiert.
Aus diesem Grund erfordert ein wirksames Kooperationsmodell nicht unbedingt, dass ein Lieferant jede Ebene des Robotik-Technologiestacks bereitstellt.
Ein auf Hardware fokussierter Hersteller kann die vollständige Roboterhardwareplattform und grundlegende Software für die Gelenksteuerung bereitstellen, während der Roboterentwickler sein Fachwissen in übergeordneter AI, Wahrnehmung, Navigation, Aufgabenplanung und anwendungsspezifischen Algorithmen einbringt.
Dieses komplementäre Modell ermöglicht es beiden Parteien, sich auf ihre stärksten technischen Kompetenzen zu konzentrieren.
Welche Fragen sollten Sie einem Hersteller von Robotergelenkmotoren stellen?
Vor der Auswahl eines Lieferanten sollten Roboterhersteller mehr als ein Produktdatenblatt bewerten.
Wichtige Fragen sind:
Verfügt der Lieferant über ein eigenes F&E-Team?
Kann er den Gelenkmotor entsprechend der mechanischen Architektur des Roboters anpassen?
Verfügt er über eigene Fertigungsanlagen?
Wie hoch ist sein aktuelles Produktionsvolumen?
Kann er Prototypenentwicklung und Serienproduktion unterstützen?
Welche Encoder- und Kommunikationsoptionen sind verfügbar?
Kann er OEM-, ODM- oder JDM-Zusammenarbeit anbieten?
Verfügt er über Erfahrung mit vollständigen Robotersystemen?
Kann sein Engineering-Team effektiv mit internationalen Kunden kommunizieren?
Diese Fragen vermitteln ein wesentlich vollständigeres Bild davon, ob ein Lieferant ein langfristiges Robotikprojekt unterstützen kann.
Warum HONPINE als Hersteller von Robotergelenkmotoren wählen?
Die Kernkompetenz von HONPINE liegt bei integrierten Robotergelenkmodulen, unterstützt durch Fähigkeiten in Präzisionsgetrieben, Motorsystemen, Encoderrückmeldung, Antriebstechnik, Steuerungssoftware und Integration von Roboterhardware.
Statt sich nur auf die Lieferung eines Standardmotors zu konzentrieren, arbeitet HONPINE daran, Bewegungslösungen bereitzustellen, die an unterschiedliche Roboterarchitekturen angepasst werden können.
Die Produktkompetenzen reichen von einzelnen Gelenkmodulen über geschickte Hände und 7-DOF-Roboterarme bis hin zu vollständigen humanoiden Robotern.
Diese breitere Produkterfahrung hilft HONPINE, die Beziehung zwischen dem Gelenkaktuator und dem vollständigen Robotersystem zu verstehen.
Für Kunden, die humanoide Roboter, kollaborative Roboter, industrielle Roboterarme oder andere fortschrittliche Roboterplattformen entwickeln, kann HONPINE Projekte von der kundenspezifischen Gelenkentwicklung bis zur OEM-, ODM- und JDM-Fertigungszusammenarbeit unterstützen.
Fazit
Die Auswahl eines Herstellers von Robotergelenkmotorenist eine strategische Entscheidung für jedes Robotikunternehmen, das eine neue Roboterplattform entwickelt.
Der richtige Lieferant sollte mehr bieten als hohes Drehmoment oder einen kompakten Motor. Er sollte Robotergelenk-Engineering, Präzisionsgetriebe, Encoder- und Steuerungstechnik, Fertigungskompetenz, Anpassungsfähigkeit, Qualitätsmanagement und Produktionsskalierbarkeit verbinden.
Insbesondere bei humanoiden Robotern können die Fähigkeit zur Entwicklung unterschiedlicher Gelenkkonfigurationen, zur Optimierung der Drehmomentdichte, zur Integration von Rückmelde- und Steuerungssystemen sowie zur Skalierung der Produktion die Wettbewerbsfähigkeit des fertigen Roboters direkt beeinflussen.
HONPINE kombiniert die Entwicklungintegrierter Gelenkmodulemit eigener F&E- und Fertigungskompetenz und unterstützt Kunden von der Engineering-Arbeit auf Gelenkebene über die Entwicklung von Robotersystemen bis zur Serienproduktion.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?Die Wahl eines zuverlässigen Herstellers von Robotergelenkmotoren ist ein entscheidender Schritt bei der Entwicklung humanoider Roboter und anderer fortschrittlicher Robotersysteme. Ein Robotergelenk muss Drehmoment, Geschwindigkeit, Präzision, Drehmomentdichte, thermische Leistung, Rückmeldung, mechanische Steifigkeit und langfristige Zuverlässigkeit in einer kompakten Struktur ausbalancieren. Für B2B-Robotikunternehmen sollte die Lieferantenbewertung daher über ein Produktdatenblatt hinausgehen und Entwicklungskompetenz, Fertigungskapazität, Gelenkintegration, Tests und Produktionsskalierbarkeit berücksichtigen. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, die wichtigsten Faktoren bei der Auswahl eines Herstellers von Robotergelenkmotoren und wie integrierte Robotergelenktechnologie mit Wellgetriebe die Entwicklung humanoider Roboter unterstützen kann.
 Leichtgewichtige humanoide Roboter beginnen mit PräzisionsantriebstechnikDa sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.
 Harmonische Drehaktuatoren für Halbleiterausrüstung: Präzisionsbewegung, Hohlwellendesign und FOC-SteuerungHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In der Halbleiterfertigungsausrüstung geht es bei Drehbewegungen nicht einfach darum, einen Mechanismus rotieren zu lassen. Begrenzter Einbauraum, die Verlegung von Kabeln und Schläuchen, Stabilität bei niedrigen Drehzahlen, präzise Positionierung und kontinuierlich anpassbare Bewegungsprofile können die Leistung der Maschine beeinflussen. Deshalb werden harmonische Drehaktuatoren zu einer wichtigen Bewegungslösung für Halbleiterausrüstung. In diesem Artikel erläutere ich anhand unserer Erfahrungen bei der Entwicklung von Anwendungen für Ausrüstung, Deckenfördersysteme, Waferhandling, Reinigung und Kristallzüchtung, wie harmonische Getriebe, FOC-basierte Motorsteuerung, Encoder-Rückmeldung, ein großes Hohlwellendesign und flexible mechanische Schnittstellen zusammenwirken, um praktische Bewegungsanforderungen in der Halbleiterindustrie zu erfüllen.
 Miniatur-Harmonic-Drive für minimalinvasive chirurgische RoboterMinimalinvasive chirurgische Roboter benötigen äußerst kompakte Antriebssysteme, die präzise Bewegungen auf engstem mechanischem Raum ermöglichen. Da Roboterinstrumente immer kleiner und beweglicher werden, können herkömmliche Antriebsarchitekturen mit Herausforderungen in Bezug auf Größe, Seilelastizität, Reibung, Hysterese und mechanische Integration konfrontiert sein. Ein Miniatur-Harmonic-Drive bietet einen möglichen Ansatz, indem er hochuntersetzte Präzisionsübertragung, geringes Spiel und kompakte Abmessungen bei kleinem Bauraum ermöglicht. In diesem Artikel erläutere ich, warum Miniatur-Harmonic-Getriebe für die chirurgische Robotik relevant sind, vergleiche externe sehnengetriebene und distale Antriebsarchitekturen und bespreche die wichtigsten technischen Überlegungen hinter HONPINEs CSF-mini Miniatur-Harmonic-Getriebe für kompakte Robotergelenke, flexible Roboterinstrumente und andere Präzisionsmechanismen.





Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen zuverlässigen Hersteller von Robotergelenkmotoren für humanoide Roboter aus?Die Wahl eines zuverlässigen Herstellers von Robotergelenkmotoren ist ein entscheidender Schritt bei der Entwicklung humanoider Roboter und anderer fortschrittlicher Robotersysteme. Ein Robotergelenk muss Drehmoment, Geschwindigkeit, Präzision, Drehmomentdichte, thermische Leistung, Rückmeldung, mechanische Steifigkeit und langfristige Zuverlässigkeit in einer kompakten Struktur ausbalancieren. Für B2B-Robotikunternehmen sollte die Lieferantenbewertung daher über ein Produktdatenblatt hinausgehen und Entwicklungskompetenz, Fertigungskapazität, Gelenkintegration, Tests und Produktionsskalierbarkeit berücksichtigen. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, die wichtigsten Faktoren bei der Auswahl eines Herstellers von Robotergelenkmotoren und wie integrierte Robotergelenktechnologie mit Wellgetriebe die Entwicklung humanoider Roboter unterstützen kann.
 Leichtgewichtige humanoide Roboter beginnen mit PräzisionsantriebstechnikDa sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.
 Wie wählt man einen Roboter-Gelenkaktor aus: 3 wichtige Kriterien, die Ingenieure prüfen sollten?Die Auswahl eines Roboter-Gelenkaktors ist eine technische Entscheidung, die nicht nur Drehmoment und Bewegungsleistung, sondern auch Regelstabilität, mechanische Integration und Entwicklungszeit beeinflusst. Für Industrieroboter, kollaborative Roboter, humanoide Roboter und andere Robotersysteme muss der richtige Aktor den tatsächlichen Anforderungen jedes Gelenks entsprechen und gleichzeitig mit dem Motor, Encoder, Controller, Kommunikationsnetzwerk und der Energiearchitektur des Roboters kompatibel sein. In diesem Artikel erläutere ich drei wichtige Kriterien, die Ingenieure bei der Auswahl eines Roboter-Gelenkaktors bewerten sollten: die Abstimmung von Drehmoment und Übersetzungsverhältnis, die Kompatibilität von Encoder und Kommunikation sowie die technische Dokumentation und technische Unterstützung des Herstellers.
 Gelenklösung für Outdoor-Roboter: Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Da Roboter zunehmend über kontrollierte Fabrikumgebungen hinaus eingesetzt werden, stellen Roboteranwendungen im Außenbereich neue Anforderungen an die Konstruktion von Robotergelenken. Regen, Staub, Feuchtigkeit, Temperaturschwankungen, Niedrigtemperaturbedingungen und unvorhersehbare externe Lasten können die Leistung eines Robotergelenks im Einsatz beeinflussen. In diesen Umgebungen muss ein Gelenk mehr als nur präzise Drehbewegungen bieten. Es benötigt außerdem zuverlässige Drehmomentrückmeldung, einen geeigneten Umgebungsschutz, einen stabilen Betrieb bei wechselnden Temperaturen und eine praxisgerechte mechanische Integration. In diesem Artikel erläutere ich anhand unserer Erfahrungen mit Outdoor-Roboteranwendungen wie der Installation von Solarmodulen, dem Bauwesen und Reinigungsrobotern die wichtigsten technischen Überlegungen hinter unserer Gelenklösung für Outdoor-Roboter, einschließlich des Harmonic-Drive-Gelenkmoduls, des integrierten Drehmomentsensors, des IP65-Schutzes, der Niedrigtemperaturschmierung, des Schutzes des Kabelauslasses und der mechanischen Integration.
 RV-Getriebe für Schweißpositionierer: Auswahl und Drehmomentberechnung für schwere SchweißanwendungenDie Auswahl des richtigen RV-Getriebes für einen Schweißpositionierer erfordert mehr als die bloße Abstimmung des Getriebes auf das Werkstückgewicht. Ein Schwerlast-Schweißpositionierer muss ausreichend hohes Abtriebsdrehmoment, hohe Torsionssteifigkeit, stabile Drehung bei niedriger Drehzahl, präzise Positionierung und zuverlässige Leistung beim Beschleunigen, Verzögern und Umkehren bieten. In diesem Artikel erläutern wir die Auswahl eines RV-Getriebes und Servomotors für einen Schweißpositionierer anhand der Berechnung von Abtriebsdrehzahl, Übersetzungsverhältnis, Werkstückträgheit, Drehmoment der Gewichtslast, Beschleunigungsdrehmoment, Motordrehmoment und Spitzendrehmoment. An einem praktischen Beispiel eines 500-kg-Schweißpositionierers wird außerdem gezeigt, wie diese Parameter die Auswahl des RV-Getriebes beeinflussen.

- harmonic gear
- harmonic transmission
- robot joint motor
- robot joint module
- joint motor
- joint module
- honpine
- precision transmission
- robot joint
- joint motors
- harmonic
- small
- harmonic gear robotic
- 90
- dexterous hands
- robotic joint
- humanoid robot
- actuator
- robot joint motors
- joint actuator
- joint actuators
- robot joint motor manufacturer
- integrated joint module
- robotic arm
- Roboter-Gelenkmotor




