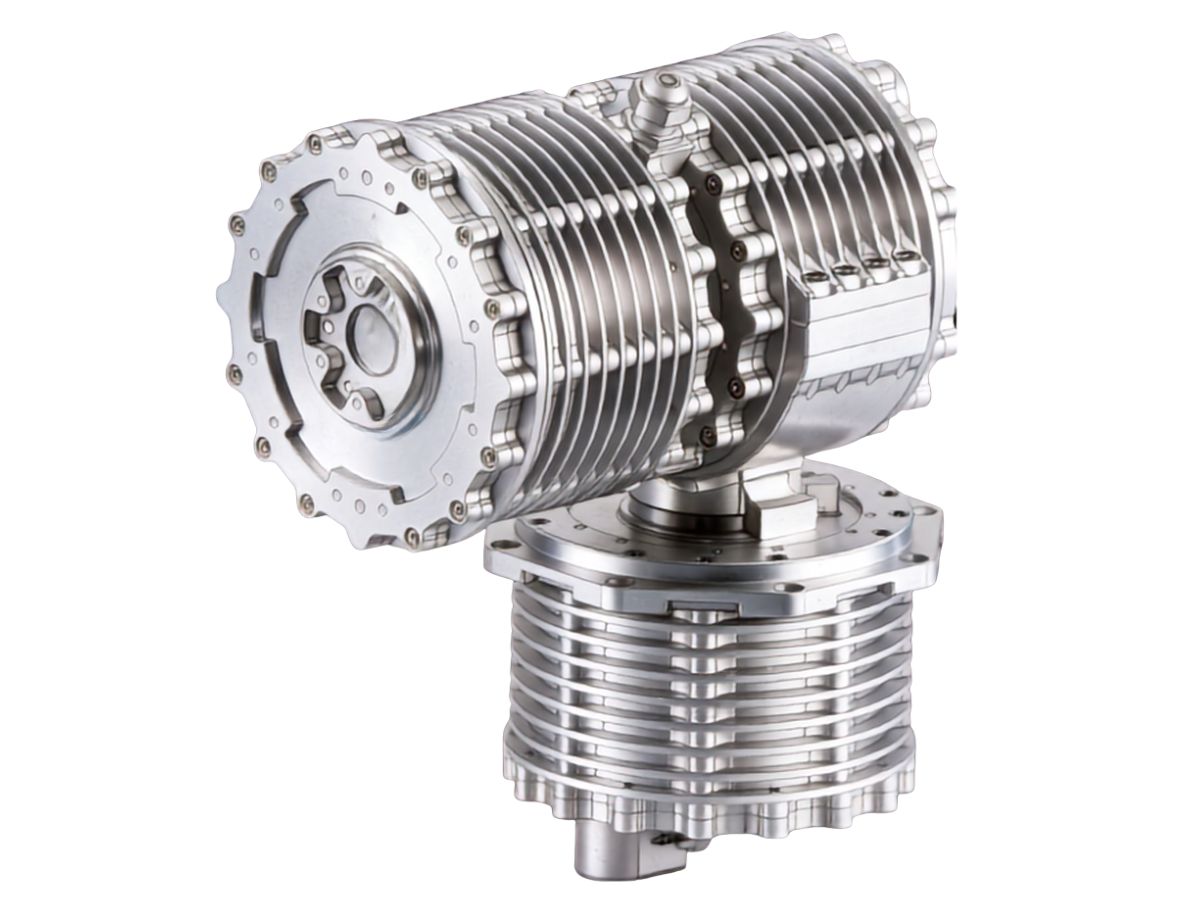
Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVs
Bei einem Schwerlast-AGV ist die Auswahl eines Radmotors nicht einfach eine Frage der Wahl eines Motors mit ausreichend hohem Drehmoment auf Grundlage des Gesamtgewichts des Fahrzeugs. Wenn die Nutzlasten von AGVs von mehreren Tonnen auf mehrere zehn oder sogar über einhundert Tonnen steigen, muss das Antriebsradsystem gleichzeitig vertikale Lasten, Anfahrdrehmoment, Beschleunigungs- und Bremskräfte, Kurvenlasten, Reifen-Boden-Reibung, Stoßbelastungen und langfristige Ermüdung bewältigen. Daher ist die Auswahl eines Schwerlast-AGV-Radmotors im Wesentlichen ein Prozess zur Abstimmung von Antriebsfähigkeit, Radtragfähigkeit, Traktion, Lenkverfahren, Federungssystem und Fahrgestellstruktur unter realen dynamischen Betriebsbedingungen.
Bei großen industriellen AGVs kann dieser Abstimmungsprozess die gesamte Fahrgestellkonstruktion und die langfristige Betriebszuverlässigkeit unmittelbar beeinflussen.
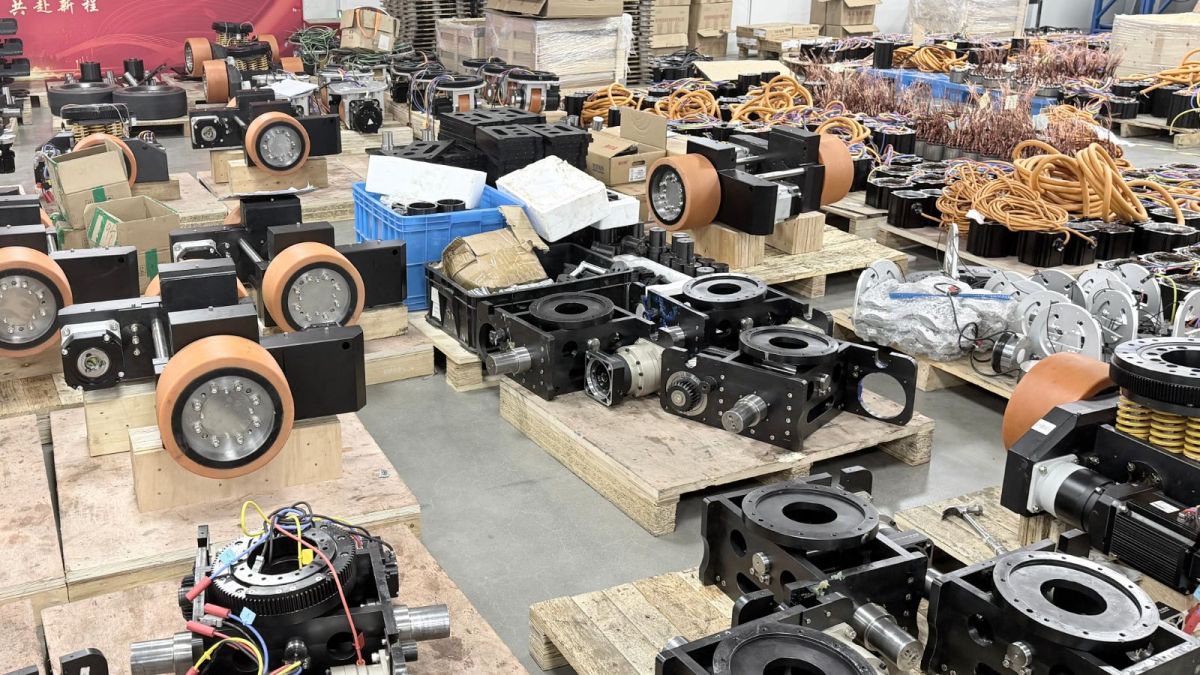
Warum ist die Auswahl von Radmotoren für Schwerlast-AGVs schwieriger?
Bei einem herkömmlichen AGV basiert die Auswahl der Antriebsräder in der Regel auf mehreren Grundparametern, darunter Gesamtgewicht des AGV, maximale Nutzlast, Fahrgeschwindigkeit, Beschleunigung, Steigfähigkeit, Anzahl der Antriebsräder, Raddurchmesser, Motorleistung und Übersetzungsverhältnis. Für ein Schwerlast-AGV reichen diese Parameter allein jedoch nicht aus, da die tatsächliche Belastung des Antriebsrads nicht einfach dem statischen Fahrzeuggewicht entspricht.
Beim Anfahren, Beschleunigen, Verzögern, Notbremsen, Kurvenfahren oder Betrieb auf unebenen Flächen verändert sich die tatsächliche Belastung des Antriebsradsystems kontinuierlich. Unter hohen Lastbedingungen kann die kurzzeitige dynamische Kraft deutlich höher sein als die aus der Nennnutzlast des Fahrzeugs berechnete statische Last.
Beispielsweise kann ein 1-Tonnen-AGV nicht einfach unter der Annahme bewertet werden, dass das Antriebsrad stets einer Last von 1 Tonne ausgesetzt ist. Bei schneller Beschleunigung, Notbremsung oder Betrieb auf unebenen Fahrbahnen hängt die dynamische Last von Faktoren wie der Massenverteilung des Fahrzeugs, Beschleunigung und Verzögerung, Bremsmethode, Radanordnung und dem anzuwendenden Stoßfaktor ab. Der tatsächliche Spitzenwert muss daher entsprechend der konkreten Fahrzeugauslegung und den Betriebsbedingungen berechnet und überprüft werden.
Daraus ergibt sich die erste zentrale Frage bei der Auswahl eines Schwerlast-AGV-Radmotors: Welcher dynamischen Belastung muss das Antriebsradsystem tatsächlich standhalten?
Dynamische Abstimmung von Last und Antriebsfähigkeit
Bei einem Schwerlast-AGV hat das Antriebsrad zwei grundlegende Aufgaben. Es muss die durch Fahrzeug und Nutzlast erzeugte vertikale Last tragen und zugleich kontinuierlich die erforderliche Antriebskraft und das erforderliche Raddrehmoment bereitstellen. Das bedeutet, dass die Zahnräder, Lager, Radnabe, Achse, das Gehäuse und das Radmaterial innerhalb eines Radmotorsystems nicht nur einer einzigen Lastart ausgesetzt sind. Im tatsächlichen Betrieb können sie gleichzeitig Radiallasten, Antriebsdrehmomente, Stoßlasten und Seitenlasten aufnehmen müssen.
Berechnung des Raddrehmoments für ein Schwerlast-AGV
Bei der Vorabdimensionierung kann zunächst die erforderliche Traktionskraft berechnet werden, gefolgt vom benötigten Raddrehmoment auf Grundlage des Radradius:
T = F × r
Dabei steht T für das erforderliche Raddrehmoment, F für die Traktionskraft, die das Antriebsrad erzeugen muss, und r für den Radradius.
Dies ist lediglich eine Grundberechnung. Ein vollständiger Auswahlprozess für einen Schwerlast-AGV-Radmotor muss auch die Gesamtmasse des AGV, die maximale Nutzlast, die Beschleunigung, die maximale Fahrgeschwindigkeit, die Steigung, den Rollwiderstand, den Bodenreibungskoeffizienten, die Anzahl der Antriebsräder, die Lastverteilung zwischen den Antriebsrädern, den Übertragungswirkungsgrad und den dynamischen Stoßfaktor berücksichtigen.
Aus diesem Grund kann das Nennmoment eines Radmotors nicht einfach mit dem tatsächlich vom AGV benötigten Spitzendrehmoment gleichgesetzt werden. Bei einem Schwerlast-AGV ist es wichtiger zu überprüfen, ob der Radmotor das erforderliche Drehmoment unter Spitzenbetriebsbedingungen kontinuierlich liefern kann und gleichzeitig Getriebe, Lager, Achse, Rad und Gehäuse innerhalb ihrer zulässigen mechanischen Belastungen bleiben.
Das Antriebsrad nicht allein anhand des AGV-Gesamtgewichts auswählen
Dies ist ein weiterer häufiger Fehler bei der Konstruktion von Schwerlast-AGVs. Hat ein AGV ein Gesamtgewicht von 120 Tonnen, bedeutet dies nicht, dass die tatsächliche Belastung jedes Radmotors einfach durch Division von 120 Tonnen durch die Anzahl der Antriebsräder berechnet werden kann.
Die tatsächliche Radlastverteilung wird von vielen Faktoren beeinflusst, darunter dem Schwerpunkt der Nutzlast, der Position der Batterie, der Position der Antriebsräder, der Position der Stützräder, der Anzahl der Radmodule, der Federungsstruktur, der Ebenheit des Bodens, den Beschleunigungs- und Bremsbedingungen, den Kurvenfahrbedingungen sowie der Fähigkeit des Radsystems, Lasten zwischen verschiedenen Radgruppen auszugleichen.
Daher sollte sich die Auswahl eines Schwerlast-AGV-Radmotors auf die maximale dynamische Radlast und nicht auf die durchschnittliche Radlast konzentrieren. Deshalb muss das Antriebsradsystem eines Schwerlast-AGV oft gemeinsam mit der Federung, dem Schwimmmechanismus und der Fahrgestellstruktur ausgelegt werden, anstatt als unabhängige Standardkomponente betrachtet zu werden.
Was erfordert ein 120-Tonnen-AGV von seinem Radmotorsystem?
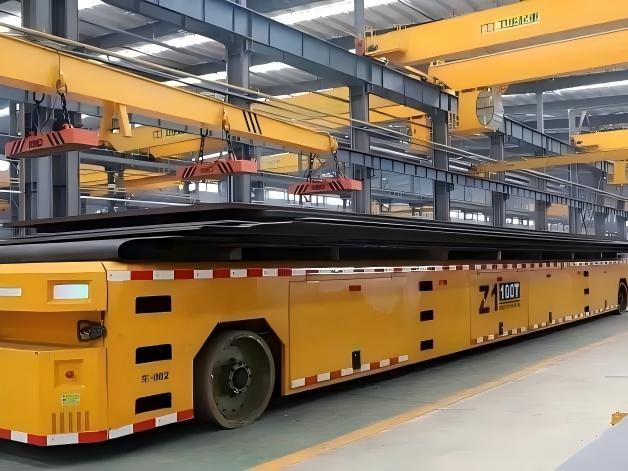
Wenn das Gesamtgewicht eines AGV die 120-Tonnen-Klasse erreicht, ist der Radmotor nicht mehr lediglich ein Gerät zum Drehen eines Rads. Er wird zu einer entscheidenden mechanischen Verbindung zwischen dem Antriebssystem, dem Fahrgestell, den Rädern, der Federung und dem Boden.
Bei diesem Fahrzeuggewicht muss das Antriebsradsystem aus mindestens fünf wichtigen technischen Perspektiven bewertet werden.
Die Tragfähigkeit eines einzelnen Antriebsrads bestimmt die Flexibilität des Fahrgestelllayouts
Ein 120-Tonnen-AGV kann die Anzahl der Antriebsradgruppen nicht unbegrenzt erhöhen. Kann eine Antriebsradgruppe nur etwa 10 oder 15 Tonnen tragen, benötigt das Fahrzeug möglicherweise acht oder mehr Antriebseinheiten, um die gesamte Lastanforderung zu erfüllen. Mit zunehmender Anzahl der Antriebseinheiten wird das Fahrgestell komplexer, die Antriebssteuerung schwieriger, die Lastverteilung zwischen den Radgruppen aufwendiger und die Kosten sowie der Wartungsaufwand des Gesamtsystems steigen.
Aus diesem Grund wird die Tragfähigkeit einer einzelnen Antriebsradgruppe zu einem wichtigen Parameter bei der Fahrgestellkonstruktion eines Ultrahochlast-AGV. Eine höhere Tragfähigkeit pro Einheit kann Ingenieuren mehr Flexibilität bei der Auslegung der Antriebsradanordnung, der Fahrgestellstruktur und des verfügbaren Einbauraums bieten.
Stabile Drehmomentabgabe unter hohen vertikalen Lasten
Eine der unmittelbarsten Herausforderungen für ein Schwerlast-AGV besteht darin, dass mit zunehmender Last auf dem Antriebsrad auch die Anforderungen an Traktion und Drehmoment steigen. Beim Anfahren unter Volllast, beim Steigen oder beim Langsamfahren unter hoher Last muss der Radmotor ausreichend Raddrehmoment bereitstellen und gleichzeitig eine sehr hohe vertikale Last des Fahrzeugs tragen.
Ein für Schwerlast-AGV-Anwendungen ausgelegter Radmotor muss daher als integriertes mechanisches System aus Getriebe, Lager, Rad, Achse und Gehäuse bewertet werden. Diese Komponenten müssen den kombinierten Auswirkungen von Radiallast und Antriebsdrehmoment standhalten können.
Bei Hochlastanwendungen reicht es nicht aus, nur die Motornennleistung oder das Getriebenenndrehmoment zu betrachten. Ingenieure müssen außerdem die maximale Radlast, das Spitzenraddrehmoment, die Lagerlebensdauer, die Zahnradlebensdauer, die Achsfestigkeit, die Radfestigkeit, die Haltbarkeit des Radmaterials und die Widerstandsfähigkeit gegen mechanische Stöße überprüfen. Dies ist einer der grundlegenden Unterschiede zwischen einem Schwerlast-AGV-Antriebsrad und einer herkömmlichen Industrieleichtrolle oder einem Leichtlast-AGV-Rad.
Sollte ein Schwerlast-AGV ein lenkbares Antriebsrad oder ein Differenzialantriebsrad verwenden?
Dies ist eine der häufigsten Fragen bei der Auslegung von AGV-Antriebssystemen. Lenkbare Antriebsräder und Differenzialantriebsräder sind nicht einfach zwei Produkte, die als besser oder schlechter eingestuft werden können. Sie nutzen unterschiedliche Prinzipien der Fahrzeugbewegungssteuerung und eignen sich daher für unterschiedliche AGV-Architekturen.
Ein lenkbares Antriebsrad kombiniert Vortrieb mit einem unabhängigen Lenkmechanismus, wodurch das System sowohl die Radrichtung als auch die Fahrgeschwindigkeit direkt steuern kann. Ein Differenzialantriebssystem hingegen nutzt die Drehzahldifferenz zwischen dem linken und rechten Antriebsrad, um die Drehbewegung des Fahrzeugs zu steuern.
Für ein Schwerlast-AGV hängt die geeignete Lösung vom Gesamtgewicht des Fahrzeugs, der Anzahl der Antriebsräder, den Fahrzeugabmessungen, dem minimalen Wenderadius, der Gangbreite, der Anforderung an Drehen auf der Stelle, seitlichen Bewegungsanforderungen, der Positioniergenauigkeit, den Bodenbedingungen, der Fahrgestellhöhe und den Gesamtsystemkosten ab.
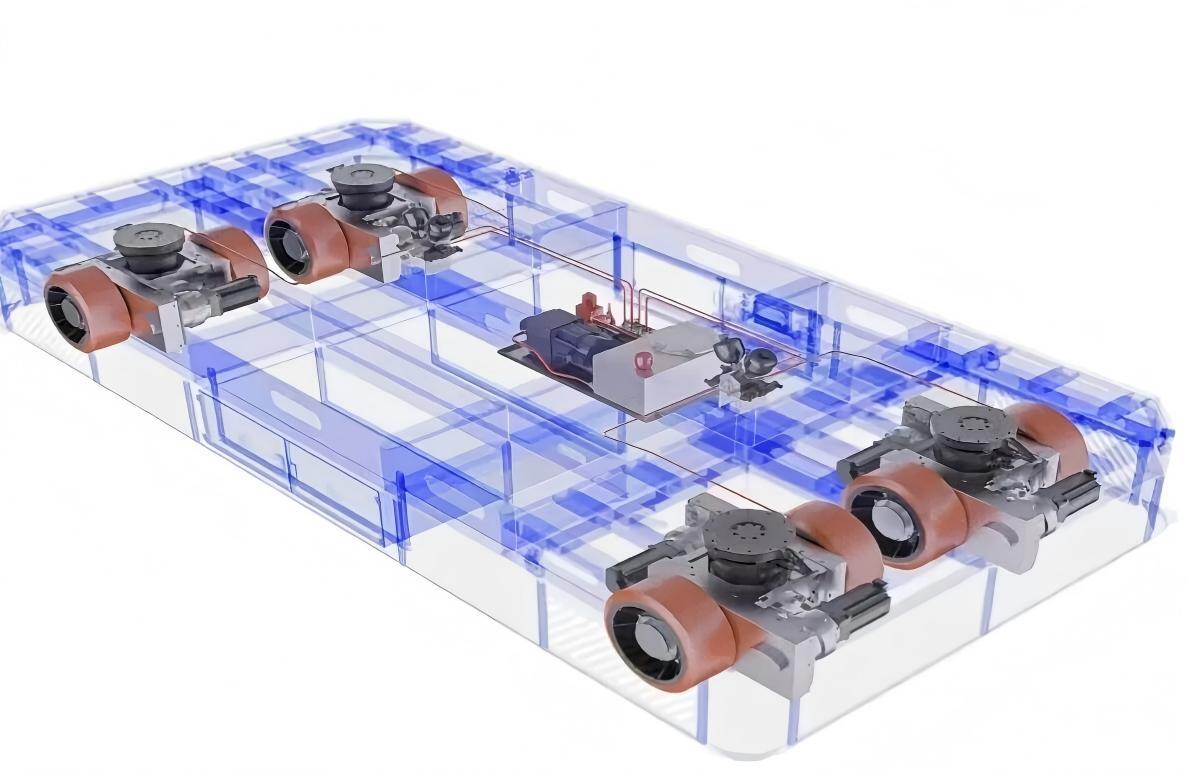
Wann ein lenkbares Antriebsrad in Betracht gezogen werden sollte
Bei Anwendungen, die komplexe Fahrwege, präzise Positionierung, schmale Gänge und flexible Fahrzeugbewegungen erfordern, kann ein lenkbares Antriebsrad eine direkte Steuerung von Lenkwinkel und Fahrgeschwindigkeit ermöglichen. Diese Art der Konfiguration kann für Schwerlast-AGVs, automatisierte Gabelstapler, große Materialtransportfahrzeuge, die Logistik in der Automobilproduktion, den Transport von Windkraftanlagen und die Logistik der Luft- und Raumfahrtfertigung in Betracht gezogen werden.
Wann ein Differenzialantriebsrad in Betracht gezogen werden sollte
Differenzialantriebssysteme steuern die Fahrtrichtung über die Drehzahldifferenz zwischen dem linken und rechten Antriebsrad und können eine vergleichsweise direkte mechanische Architektur bieten. Sie können für AGVs mit relativ einfachen Routen, geringeren Anforderungen an die Fahrgestellhöhe oder Anwendungen geeignet sein, bei denen kein unabhängiger Lenkmechanismus erforderlich ist.
Wird ein Differenzialantriebssystem jedoch bei einem sehr schweren AGV eingesetzt, müssen Ingenieure besonders auf die seitliche Reifen-Boden-Reibung beim Kurvenfahren sowie auf die Lastverteilung und Drehzahlsynchronisation zwischen verschiedenen Antriebsradgruppen achten.
Daher sollte die Auswahl zwischen einem lenkbaren Antriebsrad und einem Differenzialantriebsrad nicht auf die einfache Annahme reduziert werden, dass ein schwereres AGV zwingend ein Lenkrad verwenden muss. Die Entscheidung sollte auf den tatsächlichen Bewegungsanforderungen und der Fahrgestellarchitektur des Fahrzeugs basieren.
Warum ist Differenziallenkung für Ultrahochlast-AGVs anspruchsvoller?
Bei einem Ultrahochlast-AGV lautet die entscheidende Frage bei der Differenziallenkung nicht einfach, ob das Fahrzeug wenden kann. Die wichtigere Frage ist, ob die Radgruppen unter extrem hohen vertikalen Lasten eine stabile, synchronisierte und steuerbare Bewegung aufrechterhalten können.
Eine Differenzialantriebsanordnung mit vier oder mehreren Radgruppen kann die Drehzahldifferenz zwischen linker und rechter Seite zur Steuerung der Fahrzeugrichtung nutzen, ohne für jede Radgruppe einen unabhängigen Lenkmechanismus zu benötigen. Dies kann einen Teil der mechanischen Architektur vereinfachen, stellt jedoch zugleich höhere Anforderungen an Lastausgleich, Antriebssynchronisation, Reifen-Boden-Reibung, Seitensteifigkeit und Genauigkeit der Bewegungssteuerung.
Treten erhebliche Unterschiede zwischen den Lasten oder Drehzahlen der Antriebsräder auf, können die Reifen beim Kurvenfahren unter hoher Last zusätzlichen Schlupf und Verschleiß erfahren, während sich auch die mechanische Belastung des Antriebssystems erhöhen kann.
Aus diesem Grund sollte sich die Konstruktion eines großen AGV mit Differenzialantrieb nicht nur darauf konzentrieren, ob der Motor ausreichend Drehmoment liefert. Auch die Synchronisation des gesamten Antriebssystems und die mechanische Steifigkeit der Radmodule müssen bewertet werden.
Warum sollte eine vertikale Verstellung bei Schwerlast-AGV-Radmotoren berücksichtigt werden?
Wenn ein AGV mehrere zehn oder sogar 120 Tonnen erreicht, werden Bodenunebenheiten, Änderungen des Nutzlastschwerpunkts und ungleichmäßige Radbelastungen zu immer wichtigeren technischen Themen.
Beispielsweise können sich die Anforderungen an Radbelastung und Fahrzeughöhe zwischen voll beladenem und unbeladenem Zustand oder beim Einfahren des AGV in eine Dockingstation, in der eine bestimmte Fahrzeughöhe eingehalten werden muss, erheblich ändern.
Aus diesem Grund integrieren einige Schwerlast-AGVs vertikale Verstell- oder hydraulische Hubfunktionen in das Antriebsradsystem, sodass die Radposition oder Fahrzeughöhe entsprechend den Betriebsbedingungen angepasst werden kann.
Wenn der Radmotor diese Funktion nicht integriert, kann es erforderlich sein, zwischen Fahrgestell und Antriebsrad eine zusätzliche Federung, einen Schwimmmechanismus oder ein hydraulisches Höhenverstellsystem zu installieren. Dies erhöht den erforderlichen Einbauraum und kann die Fahrgestellhöhe, die mechanische Komplexität und die Gesamtsystemintegration beeinflussen.
Daher sollte ein Radmotor für Ultrahochlast-AGVs nicht einfach als Kombination aus Motor, Getriebe und Rad betrachtet werden. Es ist angemessener, ihn als vollständiges Schwerlast-Antriebsradmodul zu betrachten.
Warum ist langfristige Zuverlässigkeit wichtiger als allein das Spitzendrehmoment?
Ein weiteres bestimmendes Merkmal eines Schwerlast-AGV sind die hohen Kosten von Ausfallzeiten. Fällt ein herkömmliches AGV-Antriebsrad aus, kann der Austausch eines Radmoduls eine vergleichsweise gut handhabbare Wartungsaufgabe sein. Trägt ein AGV jedoch 100 Tonnen oder mehr, kann der Ausfall einer kritischen Antriebseinheit den Materialtransport stoppen und vor- sowie nachgelagerte Produktionsprozesse beeinträchtigen. Große Radmodule können außerdem spezielle Wartungsgeräte und deutlich mehr Zeit für den Austausch erfordern.
Daher kann die Zuverlässigkeit eines Schwerlast-AGV-Radmotors nicht allein anhand eines einzelnen Spitzendrehmomenttests bewertet werden. Die langfristige Zuverlässigkeit hängt von der kombinierten Leistung von Getriebe, Lagern, Rad, Gehäuse, Encoder, Bremse, Dichtungssystem und der gesamten mechanischen Struktur ab.
Schlüsselkomponenten, die die Zuverlässigkeit von Radmotoren beeinflussen
Das Getriebe muss hinsichtlich Zahnradmaterial, Zahnfestigkeit, Übersetzungsverhältnis, Schmierung und Abdichtung bewertet werden. Das Lagersystem muss Radial-, Axial- und Stoßlasten aufnehmen können und zugleich die erforderliche Lebensdauer erreichen. Das Rad selbst muss entsprechend Raddurchmesser, Material, Laufflächenstruktur, Härte und Verschleißfestigkeit ausgewählt werden. Das Gehäuse muss ausreichend Steifigkeit und Schlagfestigkeit bieten, während der Encoder während des Langzeitbetriebs eine stabile Drehzahl- und Positionsrückmeldung aufrechterhalten muss. Wo Bremsen und Halten erforderlich sind, muss das Bremssystem auch unter Bedingungen wie Anhalten bei Volllast, Parken an Steigungen und Stromausfall bewertet werden.
Mit anderen Worten: Die Zuverlässigkeit eines Schwerlast-AGV-Antriebsrads ist das Ergebnis der kombinierten Leistung seiner mechanischen Struktur, seines Antriebssystems und seines Steuerungssystems.
Wie sollte ein Schwerlast-AGV-Radmotor ausgewählt werden?
Bei einem konkreten AGV-Projekt sollte der Auswahlprozess mit der Gesamtmasse des Fahrzeugs beginnen, einschließlich des Eigengewichts des AGV und der maximalen Nutzlast. Im nächsten Schritt sollte die maximale dynamische Radlast bestimmt werden, anstatt sich nur auf die durchschnittliche Radbelastung zu stützen. Die Berechnung sollte den Schwerpunkt der Nutzlast, das Federungssystem, Beschleunigung, Bremsen und mögliche Stoßbedingungen berücksichtigen.
Anschließend kann die erforderliche Traktionskraft entsprechend Rollwiderstand, Steigung, Beschleunigung, Bodenreibung und Betriebsgeschwindigkeit bestimmt werden. Auf Grundlage der erforderlichen Traktionskraft und des Raddurchmessers kann das benötigte Raddrehmoment berechnet werden. Danach können Motor, Getriebe und Übersetzungsverhältnis gemäß den Anforderungen an Raddrehzahl und Drehmoment ausgewählt werden.
Danach sollte eine Überprüfung der mechanischen Belastung des Radmotorsystems erfolgen, einschließlich Radlast, Getriebedrehmoment, Lagerlast, Achsfestigkeit, Radfestigkeit und Gehäusesteifigkeit. Schließlich sollte die geeignete Lenkarchitektur entsprechend der Route, Manövrierfähigkeit, Fahrgestellstruktur und Positionieranforderungen des Fahrzeugs ausgewählt werden.
Den Radmotor unter realen Betriebsbedingungen validieren
Die abschließende Validierung sollte nicht auf den normalen Geradeausbetrieb beschränkt sein. Ein Schwerlast-AGV-Radmotor sollte auch unter Bedingungen wie Anfahren bei Volllast, Notbremsung, maximaler Steigung, Oberflächen mit geringer Traktion, Kurvenfahrten, unebenen Böden und längerem Dauerbetrieb bewertet werden, um zu bestätigen, dass das Antriebsradsystem unter dynamischen Bedingungen stabil und steuerbar bleibt.
Vom „Motor“ zum „Antriebsradmodul“: Eine andere Sichtweise auf die Konstruktion von Schwerlast-AGVs
Bei einem herkömmlichen AGV können Ingenieure mit Motorleistung, Übersetzungsverhältnis und Raddurchmesser beginnen. Bei einem Schwerlast-AGV beginnt ein vollständigerer Konstruktionsansatz mit Fahrzeuggewicht, dynamischer Radlast, Traktion, Raddrehmoment, Getriebe, Motor, Lenkung, Federung und Steuerung.
Deshalb kann sich die Entwicklung von Schwerlast-AGV-Radmotoren nicht nur auf die Motorleistung konzentrieren. Entscheidend dafür, ob das Antriebsrad langfristig zuverlässig arbeiten kann, ist das Zusammenspiel des vollständigen mechanischen und steuerungstechnischen Systems.
Die Herausforderungen werden besonders bedeutend, wenn ein AGV 50, 80, 100 oder sogar 120 Tonnen erreicht. Zu diesem Zeitpunkt wird der Radmotor zu einer wichtigen tragenden Komponente des Fahrzeugfahrgestells und nicht nur zu einer Antriebsquelle.
Fazit: Das Antriebsrad eines Schwerlast-AGV ist zuerst eine tragende Komponente und dann eine Antriebskomponente
Schwerlast-AGV-Radmotor-Auswahl ist im Wesentlichen ein systemtechnisches Problem, das mechanische Tragfähigkeit, Kraftübertragung, Fahrzeugbewegung und langfristige Zuverlässigkeit umfasst.
Bei einem Leichtlast-AGV können Motorleistung und Raddrehmoment die wichtigsten Auswahlparameter sein. Sobald ein AGV in den Schwerlast- und Ultrahochlastbereich eintritt, müssen Ingenieure die Tragfähigkeit pro Einheit, die dynamische Radlast, das Spitzendrehmoment, die Traktion, das Lenkverfahren, seitliche Reifen-Boden-Kräfte, vertikale Verstellung und langfristige Zuverlässigkeit berücksichtigen.
Die Herausforderungen eines 120-Tonnen-AGV verdeutlichen dies besonders. Sein Antriebsradsystem muss nicht nur das Fahrzeug bewegen, sondern auch dauerhaft enormen vertikalen Lasten, Antriebsdrehmomenten, Stoßlasten und Seitenkräften standhalten.
Daher lautet die zentrale Frage bei der Auswahl eines Schwerlast-AGV-Radmotors nicht einfach, ob ein Motor über genügend Leistung verfügt oder ein Getriebe ausreichend Nenndrehmoment besitzt. Die wichtigere Frage ist, ob das vollständige Antriebsradmodul richtig auf Gewicht, Bewegungsmerkmale, Fahrgestellstruktur und reale Betriebsumgebung des AGV abgestimmt ist.
Das ist der Kern der Auswahl von Schwerlast-AGV-Antriebsrädern.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.
 DD-Motor-Servosystem: Mechanische Resonanz verstehen und Maschinenvibrationen beheben?Dieser Artikel erläutert den Zusammenhang zwischen der Servoeinstellung von DD-Motoren, mechanischer Resonanz und Servobandbreite in Direktantrieb-Bewegungssystemen. Er untersucht, warum selbst nach wiederholten Anpassungen der Servoparameter Vibrationen und Instabilität auftreten können, und erklärt, wie mechanische Steifigkeit, bewegte Masse, Lagerzustand, Lastverteilung und strukturelle Geometrie die Resonanzfrequenz beeinflussen. Der Artikel vergleicht außerdem Ansätze für hoch- und niederfrequente Resonanzen, erläutert, wann digitale Kerbfilterung wirksam sein kann, und bietet eine praktische Einstellstrategie für Ingenieure, die mit DD-Motoren, Direktantriebs-Drehmomentmotoren und Linearmotoren arbeiten.
 Hochpräzise Harmonic-Drive-Robotergelenkaktuatorlösung für RoboterellbogenDas Ellbogengelenk eines Roboters spielt eine entscheidende Rolle bei der Armbeugung, der Haltungsanpassung und der Positionierung des Endeffektors. Da humanoide Roboter, kollaborative Roboter und Roboterarme immer leistungsfähiger werden, müssen Ellbogenaktuatoren ein hohes Drehmoment und präzise Bewegungen in zunehmend begrenzten Einbauräumen liefern. Ein hochpräziser Harmonic-Drive-Robotergelenkaktuator integriert Harmonic-Getriebe, Motor, Encoder, Bremse und Antriebssystem in einer kompakten Einheit und bietet geringes Spiel, hohe Steifigkeit, hohe Drehmomentdichte sowie eine präzise Bewegungssteuerung. In diesem Artikel stellt HONPINE drei Serien von Gelenkaktuatoren vor, die für Roboterellbogenanwendungen geeignet sind und unterschiedliche Anforderungen an Größe, Drehmoment, Geschwindigkeit, Präzision und Integration abdecken.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.
 DD-Motor-Servosystem: Mechanische Resonanz verstehen und Maschinenvibrationen beheben?Dieser Artikel erläutert den Zusammenhang zwischen der Servoeinstellung von DD-Motoren, mechanischer Resonanz und Servobandbreite in Direktantrieb-Bewegungssystemen. Er untersucht, warum selbst nach wiederholten Anpassungen der Servoparameter Vibrationen und Instabilität auftreten können, und erklärt, wie mechanische Steifigkeit, bewegte Masse, Lagerzustand, Lastverteilung und strukturelle Geometrie die Resonanzfrequenz beeinflussen. Der Artikel vergleicht außerdem Ansätze für hoch- und niederfrequente Resonanzen, erläutert, wann digitale Kerbfilterung wirksam sein kann, und bietet eine praktische Einstellstrategie für Ingenieure, die mit DD-Motoren, Direktantriebs-Drehmomentmotoren und Linearmotoren arbeiten.
 Hochpräzise Harmonic-Drive-Robotergelenkaktuatorlösung für RoboterellbogenDas Ellbogengelenk eines Roboters spielt eine entscheidende Rolle bei der Armbeugung, der Haltungsanpassung und der Positionierung des Endeffektors. Da humanoide Roboter, kollaborative Roboter und Roboterarme immer leistungsfähiger werden, müssen Ellbogenaktuatoren ein hohes Drehmoment und präzise Bewegungen in zunehmend begrenzten Einbauräumen liefern. Ein hochpräziser Harmonic-Drive-Robotergelenkaktuator integriert Harmonic-Getriebe, Motor, Encoder, Bremse und Antriebssystem in einer kompakten Einheit und bietet geringes Spiel, hohe Steifigkeit, hohe Drehmomentdichte sowie eine präzise Bewegungssteuerung. In diesem Artikel stellt HONPINE drei Serien von Gelenkaktuatoren vor, die für Roboterellbogenanwendungen geeignet sind und unterschiedliche Anforderungen an Größe, Drehmoment, Geschwindigkeit, Präzision und Integration abdecken.
 Explosionsgeschützte Robotergelenklösung für chemische Inspektionen mit vierbeinigen Robotern: Planeten-Gelenkantrieb mit bis zu 500 N·m SpitzendrehmomentIn der Petrochemie, im Bergbau, in der Energiewirtschaft und anderen explosionsgefährdeten Umgebungen entwickeln sich Inspektionsroboter über die reine Überwachung hinaus zu praktischen Aufgaben wie Werkzeughandhabung, Anlageninspektion und Notfalleinsatz. Dieser Wandel stellt höhere Anforderungen an Robotergelenkantriebe, insbesondere hinsichtlich Explosionsschutz, Drehmomentabgabe, Wärmemanagement, Umweltbeständigkeit und Mobilität. Der explosionsgeschützte Robotergelenkantrieb von HONPINE wurde für vierbeinige Inspektionsroboter und andere Roboterplattformen für explosionsgefährdete Umgebungen entwickelt und kombiniert eine hochbelastbare Planetengetriebeübertragung mit explosionsgeschütztem Design und zuverlässiger Bewegungsleistung. Mit bis zu 500 N·m Spitzendrehmoment pro Gelenk, optionalem IP67-Schutz und Ex db IIB T4 Gb-Zertifizierung ist die Lösung zur Unterstützung anspruchsvoller Robotikanwendungen in industriellen Hochrisikoumgebungen ausgelegt.