Wie wählt man Harmonic-Gelenkantriebe für einen 7-DOF-Roboterarm aus?
Hallo, ich bin Theodore Li, Technischer Direktor bei HONPINE. In diesem Artikel erläutere ich, wie Sie Harmonic-Gelenkantriebe für einen Roboterarm mit sieben Freiheitsgraden auswählen.
Ein Roboterarm mit sieben Freiheitsgraden bzw. 7-DOF verfügt über einen zusätzlichen Freiheitsgrad gegenüber den sechs Freiheitsgraden, die im Allgemeinen erforderlich sind, um Position und Orientierung eines Endeffektors im dreidimensionalen Raum zu steuern. Dieser zusätzliche Freiheitsgrad wird als kinematische Redundanz bezeichnet.
Mit einem geeigneten mechanischen Design und geeigneten Regelalgorithmen bietet diese Redundanz eine höhere Bewegungsflexibilität, unterstützt die Hindernis- und Singularitätsvermeidung und ermöglicht nachgiebige Bewegungen, die denen eines menschlichen Arms ähneln.
Diese Eigenschaften machen 7-DOF-Roboterarme wertvoll für Forschung und Entwicklung in der Medizinrobotik, Präzisionsmontage, flexiblen Bearbeitung und für Einsätze in anspruchsvollen Umgebungen.
Wie sollten Sie also die Gelenkmodule für einen 7-DOF-Roboterarm auswählen?
So wählen Sie Harmonic-Gelenkantriebe für einen 7-DOF-Roboterarm aus
Jeden Antrieb auf die Lastanforderungen des Gelenks abstimmen
Innerhalb derselben Antriebsserie bietet eine größere Baugröße im Allgemeinen ein höheres Ausgangsdrehmoment und kann höhere Gelenklasten tragen. Der Antrieb sollte jedoch nach den Anforderungen des jeweiligen Gelenks und nicht allein nach seiner Modellnummer ausgewählt werden.
In vielen Roboterarmkonfigurationen müssen Gelenke, die weiter vom Endeffektor entfernt sind, die Nutzlast zusammen mit einem größeren Anteil der nachgelagerten Armkomponenten tragen. Daher benötigen diese Gelenke häufig ein höheres Ausgangsdrehmoment.
Das Schultergelenk ist ein typisches Beispiel. Da es einen großen Teil des Arms trägt und in beträchtlicher Entfernung von der Endeffektorlast arbeitet, wird für diese Position häufig ein größerer Harmonic-Gelenkantrieb gewählt.
Bei Handgelenken müssen dagegen Handgelenkbeugung und -drehung, Werkzeuglasten und die Gesamtmasse der distalen Baugruppe sorgfältig berücksichtigt werden. Kleinere, leichtere Gelenkmodule sind häufig geeignet, wenn sie die erforderlichen Drehmoment- und Bewegungsspezifikationen erfüllen können.
Das Auswahlprinzip besteht darin, die Lastanforderungen jedes Gelenks zu berechnen und den Antrieb entsprechend auszuwählen – nicht einfach im gesamten Arm dasselbe Modul zu verwenden.
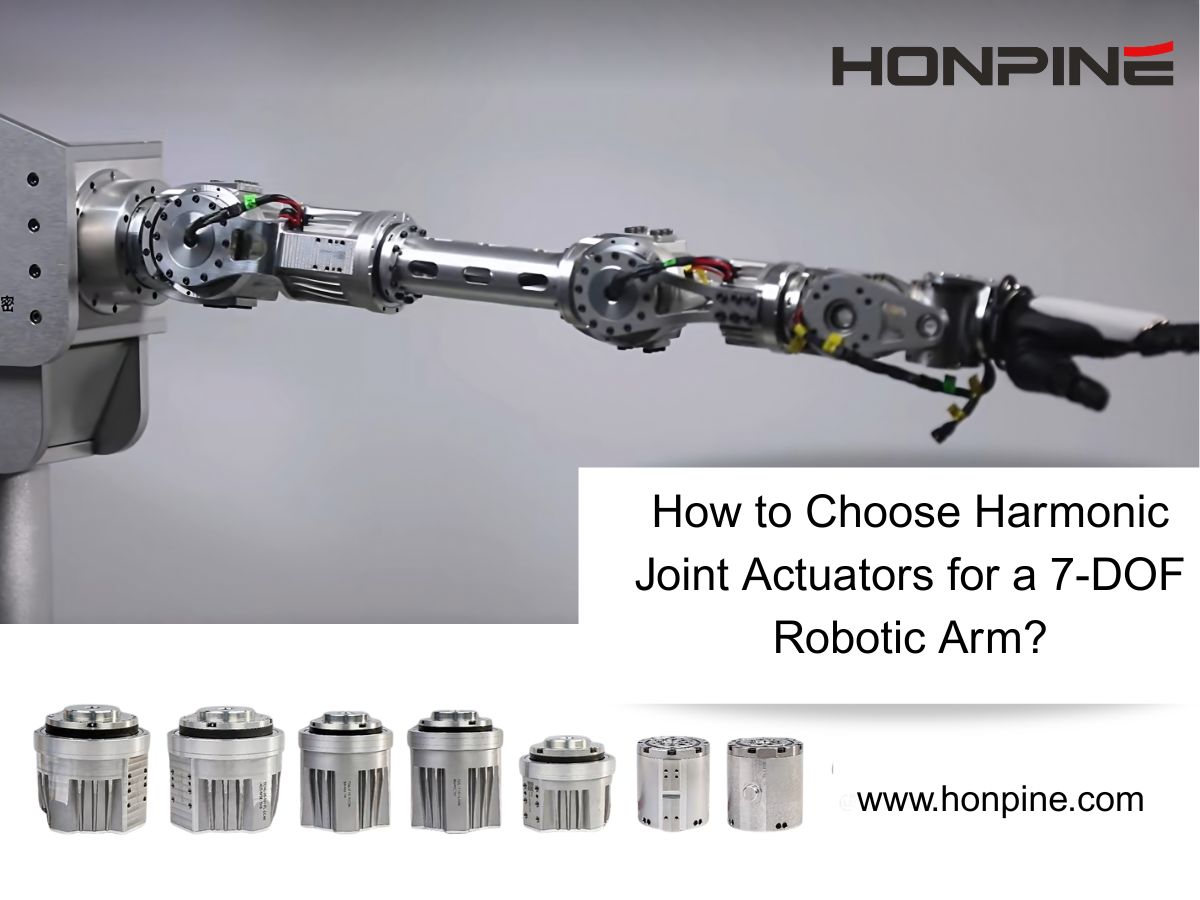
Beispiel: Harmonic-Roboterantriebe der HONPINE TCHL-Serie
Zur Veranschaulichung dieses Ansatzes betrachten wir eine 7-DOF-Roboterarmkonfiguration mit Harmonic-Roboterantrieben der HONPINE TCHL-Serie.
In diesem Beispiel wird an der Schulter ein TCHL 20-Gelenkmodul eingesetzt, während am Handgelenk ein TCHL 14-Gelenkmodul verwendet wird.
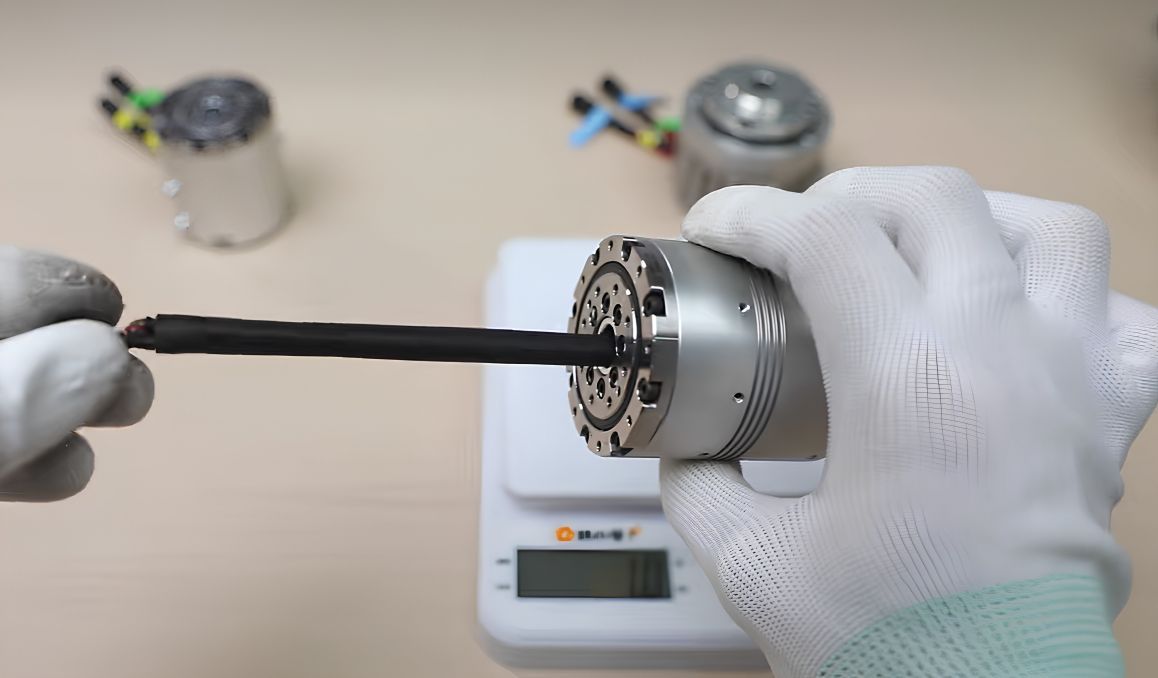
Das TCHL 14 zeichnet sich durch eine kompakte, leichte Konstruktion mit Hohlstruktur und einer Durchführung für die Kabelführung aus. Diese Eigenschaften machen es zu einer Option für platzbeschränkte Handgelenk- und Roboterhalsbaugruppen, bei denen die Verringerung der distalen Masse ein wichtiges Konstruktionsziel ist.
Diese Konfiguration veranschaulicht den Auswahlansatz; sie ist keine allgemeingültige Empfehlung für jeden 7-DOF-Roboterarm.
Warum benötigen chirurgische 7-DOF-Roboterarme fortschrittlichere Harmonic-Gelenkmodule?
Eine redundante Konstruktion mit sieben Freiheitsgraden verleiht einem chirurgischen Roboterarm in Kombination mit geeigneten Techniken zur Bewegungsplanung und Hindernisvermeidung mehr Bewegungsfreiheit in einem begrenzten Arbeitsraum.
Diese Flexibilität unterstützt das System dabei, die Positionierungs- und Zugangsanforderungen komplexer chirurgischer Eingriffe zu erfüllen.
Die hier beschriebenen Fähigkeiten des Roboterarms umfassen außerdem handgeführte Bewegung, motorbetriebenen Betrieb, API-basierte Fernsteuerung sowie automatische Nutzlasterkennung und -kompensation.
Die Unterstützung dieser Funktionen stellt hohe Anforderungen an Gelenkerfassung, Regelverhalten und Systemintegration.
Drehmomenterfassung und reaktionsschnelle Kraftregelung
Für die hier beschriebene kraftgeregelte Konfiguration eines chirurgischen Arms sind integrierte hochpräzise Drehmomentsensoren ein wichtiger Bestandteil der Konstruktion des Gelenkmoduls.
Diese Sensoren liefern Rückmeldungen für kraftsensitive Regelung und Kollisionserkennung. Die für diese Anwendung beschriebenen Leistungswerte umfassen eine Kraftregelgenauigkeit von 0.5 N und eine Regelaktualisierungsrate von über 1.000 Hz.
Die vorgesehene Fähigkeit ist eine Reaktion auf Kontaktkräfte im Millisekundenbereich, wodurch sensible Aufgaben wie Einführen und kontrolliertes Schrauben unterstützt werden.
Diese Werte müssen einer definierten Konfiguration und Prüfmethode zugeordnet werden. Sie sollten nicht als Spezifikationen betrachtet werden, die für jedes Gelenkmodul oder jeden vollständigen Roboterarm gelten.
Drehmomentregelung mit hoher Bandbreite und nachgiebige Bewegung
Kraftregelung mit hoher Bandbreite kann wie folgt zusammengefasst werden:
Geschlossene Drehmomentregelung mit hoher Bandbreite + nachgiebige Regelalgorithmen
Ziel ist es, die Drehmoment- oder Kraftreaktion des Systems für die vorgesehene Aufgabe ausreichend schnell und präzise zu gestalten.
Ein integrierter hochauflösender Drehmomentsensor liefert die für diesen Regelansatz benötigte Rückmeldung. Das Gesamtverhalten hängt außerdem davon ab, wie Erfassung, Aktuierung und Regelalgorithmen integriert sind.
Redundanzbasierte Bewegungsplanung und Hindernisvermeidung
Redundanzbasierte Hindernisvermeidung kann anhand von drei Schlüsselelementen beschrieben werden:
Kinematische Redundanz + Nullraumprojektion + hierarchische Optimierung der Aufgabenprioritäten
Der zusätzliche Freiheitsgrad gibt dem Arm mehr Möglichkeiten, seine Konfiguration anzupassen und gleichzeitig die erforderliche Aufgabe des Endeffektors beizubehalten.
Die Bewegungsplanung kann mehrere Ziele mit unterschiedlichen Prioritäten koordinieren, zum Beispiel:
1. Einhaltung der Gelenkgrenzen zur Unterstützung eines sicheren Betriebs.
2. Minimierung unnötiger Gelenkbewegungen und Gelenkgeschwindigkeiten, wobei Energieeffizienz ein Optimierungsziel ist.
3. Aufrechterhaltung einer geeigneten Armkonfiguration und Steuerung der Nähe zu Singularitäten.
Wenn ausreichend redundante Bewegung verfügbar ist, hat die Steuerung mehr Freiheit, sekundäre Aufgaben wie die Hindernisvermeidung zu berücksichtigen. Ob alle Ziele erfüllt werden können, hängt weiterhin vom verfügbaren Arbeitsraum, den Gelenkgrenzen und den Aufgabenbeschränkungen ab.
Harmonic-Gelenkmodule der HONPINE HAG-Serie
Für anspruchsvolle Anwendungen der Bewegungssteuerung bietet HONPINE Harmonic-Gelenkmodule der HAG-Serie an.
Die HAG-Serie ist für Anwendungen vorgesehen, die eine präzise Bewegungssteuerung und fortschrittliche Kraftsensorik erfordern. Safe Torque Off (STO) ist je nach ausgewähltem Modell und Konfiguration als optionale Funktion verfügbar.
Diese Option kann als Teil der Sicherheitsauslegung des vollständigen Robotersystems berücksichtigt werden. Sie sollte nicht eigenständig als Bestätigung dafür verstanden werden, dass ein Gelenkmodul oder Roboterarm für eine bestimmte medizinische Anwendung zugelassen ist.
Bei der Bewertung eines HAG Harmonic-Gelenkmoduls sollten Sie die erforderliche Sensorleistung, die Steuerungsschnittstellen und die verfügbaren Sicherheitsfunktionen für die jeweilige Konfiguration bestätigen.
Erfahren Sie mehr über Harmonic-Antriebe für 7-DOF-Roboterarme
Die Auswahl eines Harmonic-Gelenkantriebs beginnt mit dem Verständnis dessen, was jedes Gelenk leisten muss. Schulter-, Ellenbogen- und Handgelenke können unterschiedliche Anforderungen an Drehmoment, Gewicht, Einbauraum, Sensorik und Steuerung haben.
Kontaktieren Sie HONPINE für weitere Informationen zu harmonischen Drehantrieben und Gelenkmodulen für 7-DOF-Roboterarme.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
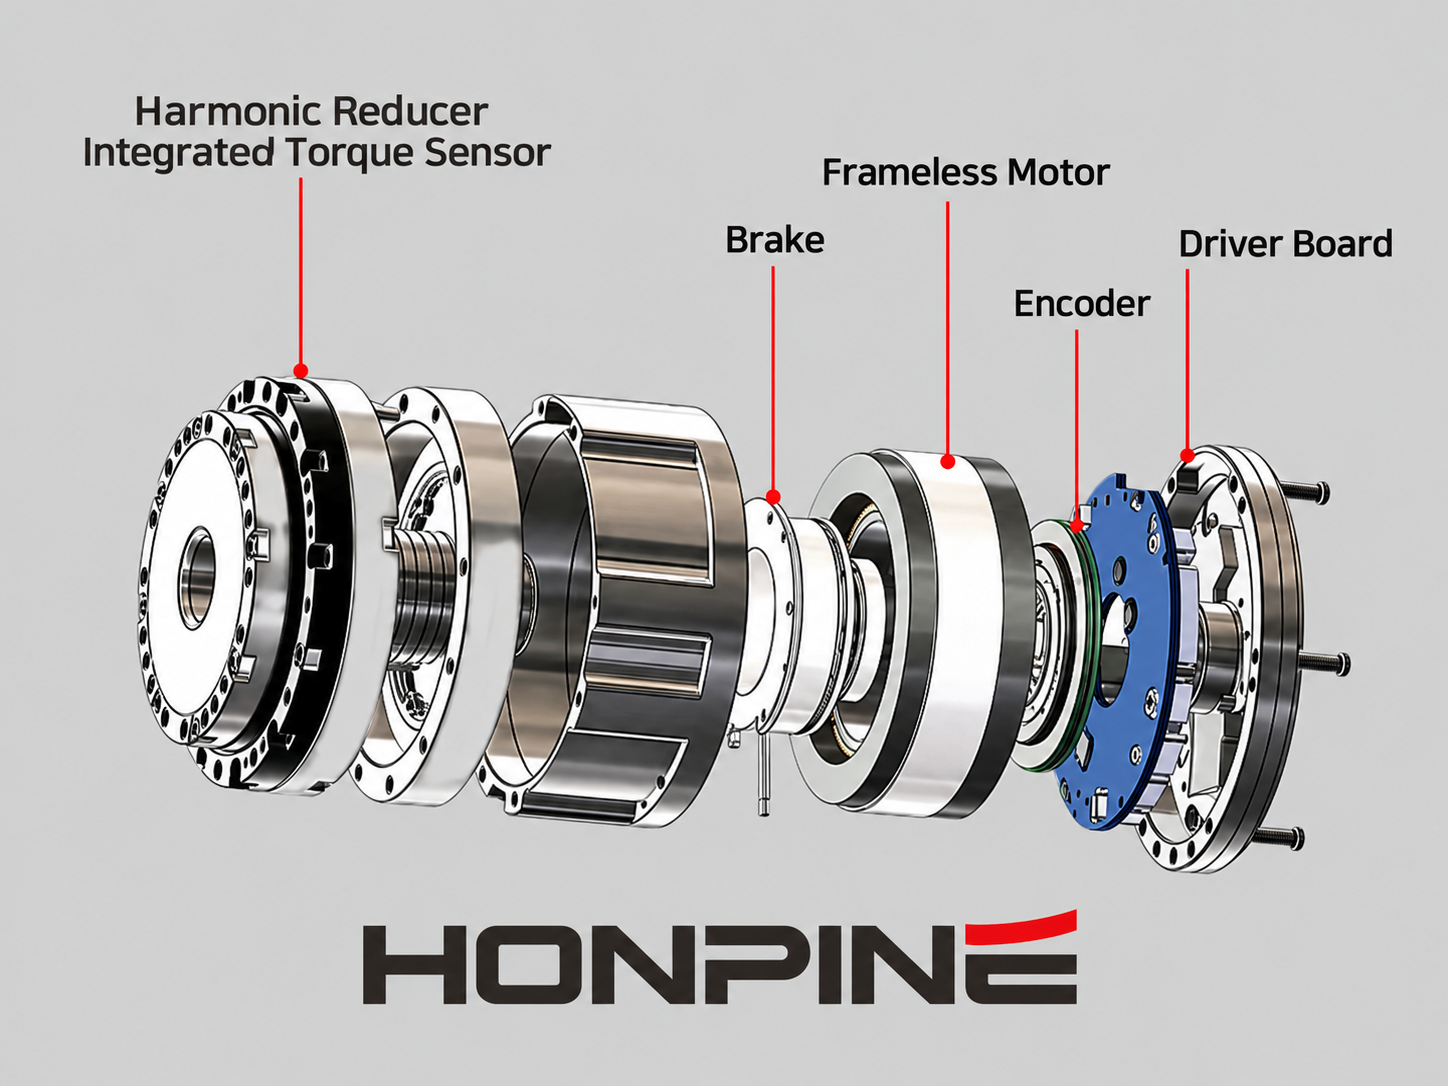
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man Harmonic-Gelenkantriebe für einen 7-DOF-Roboterarm aus?Ich bin Theodore Li, Technischer Direktor bei HONPINE. Die Auswahl von Harmonic-Gelenkantrieben für einen 7-DOF-Roboterarm beginnt mit den Anforderungen an Drehmoment, Gewicht und Montage jedes Gelenks. Dieser Leitfaden verwendet eine Konfiguration mit TCHL 20 für die Schulter und TCHL 14 für das Handgelenk als Beispiel und behandelt anschließend Drehmomenterfassung, nachgiebige Regelung und Überlegungen zur HAG-Serie für anspruchsvolle Robotikanwendungen.
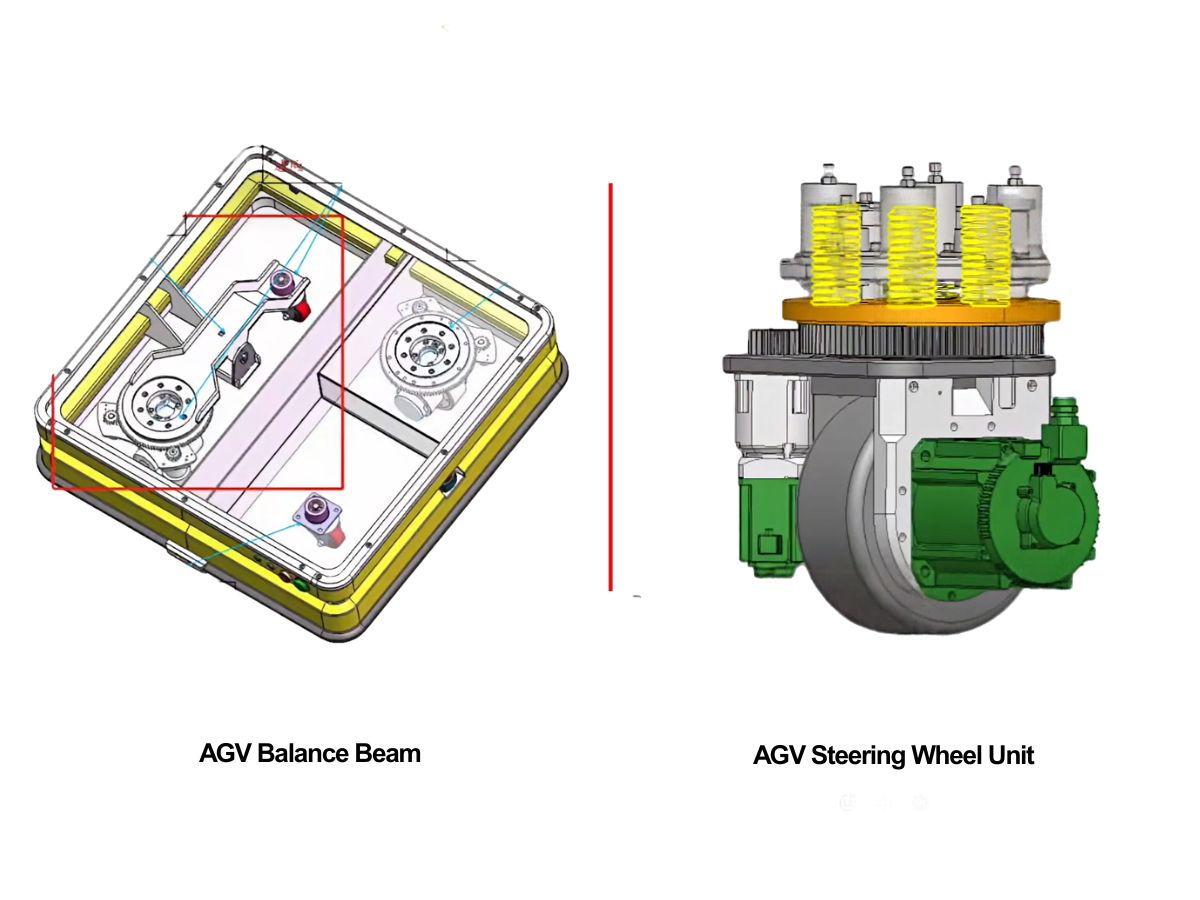
 AGV-Federung: Sollten Sie einen Ausgleichsbalken oder eine federvorgespannte Lenkantriebseinheit wählen?Die Auswahl eines AGV-Federungssystems beginnt mit dem Lastbereich des Fahrzeugs und den Bodenbedingungen. Ausgleichsbalken und federvorgespannte Lenkantriebseinheiten bieten unterschiedliche Ansätze zur Aufrechterhaltung des Radkontakts und zur Bewältigung von Radlasten. Dieser HONPINE-Leitfaden vergleicht beide Optionen und erläutert, wie Sie Traktion, Federweg, Einbauraum und Wartung bewerten, bevor Sie eine Konfiguration wählen.
 Motorauswahl für Hohlwellen-Rundtische: Ein umfassender LeitfadenDie Auswahl des richtigen Motors für einen Hohlwellen-Rundtisch ist entscheidend für präzise Positionierung, stabilen Betrieb und effiziente Automatisierung. Dieser Leitfaden erläutert, wie Servomotoren, Schrittmotoren und bürstenlose Gleichstrommotoren anhand von Drehmoment, Drehzahl, Trägheit, Genauigkeit und Installationsanforderungen mit Hohlwellen-Rundtischen abgestimmt werden. Entdecken Sie praktische Richtlinien zur Motorauswahl, typische Anwendungskombinationen und platzsparende Montagelösungen, um die passende Konfiguration für Ihr Automatisierungsprojekt zu finden.
 Können Roboter Berührungen spüren? HONPINE HAG kraftgesteuerte harmonische RobotergelenkmotorenKönnen Roboter auf eine sanfte Berührung reagieren? Der HONPINE HAG Robotergelenkmotor mit Drehmomentsensor kombiniert ein Harmonic-Getriebe, integrierte Drehmomenterfassung und Regelung im geschlossenen Regelkreis, um externe Kräfte zu erkennen und gleichmäßige, nachgiebige Bewegungen zu ermöglichen. In diesem Artikel demonstriert HONPINE-Gründer Allen Li die Reaktion des Moduls auf leichten Kontakt und handgeführte Bewegungen, erläutert die wichtigsten Kraftregelungstechnologien und teilt die Vision hinter Gelenkmodulen für die praktische Industrierobotik.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man Harmonic-Gelenkantriebe für einen 7-DOF-Roboterarm aus?Ich bin Theodore Li, Technischer Direktor bei HONPINE. Die Auswahl von Harmonic-Gelenkantrieben für einen 7-DOF-Roboterarm beginnt mit den Anforderungen an Drehmoment, Gewicht und Montage jedes Gelenks. Dieser Leitfaden verwendet eine Konfiguration mit TCHL 20 für die Schulter und TCHL 14 für das Handgelenk als Beispiel und behandelt anschließend Drehmomenterfassung, nachgiebige Regelung und Überlegungen zur HAG-Serie für anspruchsvolle Robotikanwendungen.
 AGV-Federung: Sollten Sie einen Ausgleichsbalken oder eine federvorgespannte Lenkantriebseinheit wählen?Die Auswahl eines AGV-Federungssystems beginnt mit dem Lastbereich des Fahrzeugs und den Bodenbedingungen. Ausgleichsbalken und federvorgespannte Lenkantriebseinheiten bieten unterschiedliche Ansätze zur Aufrechterhaltung des Radkontakts und zur Bewältigung von Radlasten. Dieser HONPINE-Leitfaden vergleicht beide Optionen und erläutert, wie Sie Traktion, Federweg, Einbauraum und Wartung bewerten, bevor Sie eine Konfiguration wählen.
 Motorauswahl für Hohlwellen-Rundtische: Ein umfassender LeitfadenDie Auswahl des richtigen Motors für einen Hohlwellen-Rundtisch ist entscheidend für präzise Positionierung, stabilen Betrieb und effiziente Automatisierung. Dieser Leitfaden erläutert, wie Servomotoren, Schrittmotoren und bürstenlose Gleichstrommotoren anhand von Drehmoment, Drehzahl, Trägheit, Genauigkeit und Installationsanforderungen mit Hohlwellen-Rundtischen abgestimmt werden. Entdecken Sie praktische Richtlinien zur Motorauswahl, typische Anwendungskombinationen und platzsparende Montagelösungen, um die passende Konfiguration für Ihr Automatisierungsprojekt zu finden.
 Können Roboter Berührungen spüren? HONPINE HAG kraftgesteuerte harmonische RobotergelenkmotorenKönnen Roboter auf eine sanfte Berührung reagieren? Der HONPINE HAG Robotergelenkmotor mit Drehmomentsensor kombiniert ein Harmonic-Getriebe, integrierte Drehmomenterfassung und Regelung im geschlossenen Regelkreis, um externe Kräfte zu erkennen und gleichmäßige, nachgiebige Bewegungen zu ermöglichen. In diesem Artikel demonstriert HONPINE-Gründer Allen Li die Reaktion des Moduls auf leichten Kontakt und handgeführte Bewegungen, erläutert die wichtigsten Kraftregelungstechnologien und teilt die Vision hinter Gelenkmodulen für die praktische Industrierobotik.
 Bedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Planeten-, Harmonic-Drive- und RV-Getriebe erklärtBedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Dieser technische Leitfaden erläutert den Zusammenhang zwischen Getriebeübersetzung, Ausgangsdrehmoment und Ausgangsdrehzahl und vergleicht Planetengetriebe, Harmonic-Drive-Getriebe und RV-Getriebe. Erfahren Sie, warum das Übersetzungsverhältnis allein weder die Drehmomentkapazität, den Wirkungsgrad, das dynamische Ansprechverhalten, die Präzision noch die Lebensdauer eines Getriebes bestimmen kann und was Ingenieure bei der Auswahl eines Getriebes für Robotik, CNC-Maschinen, Servosysteme und industrielle Bewegungssteuerung berücksichtigen sollten.