Wie wählt man eine Hohlrotationsplattform aus? Ein vollständiger Auswahlleitfaden
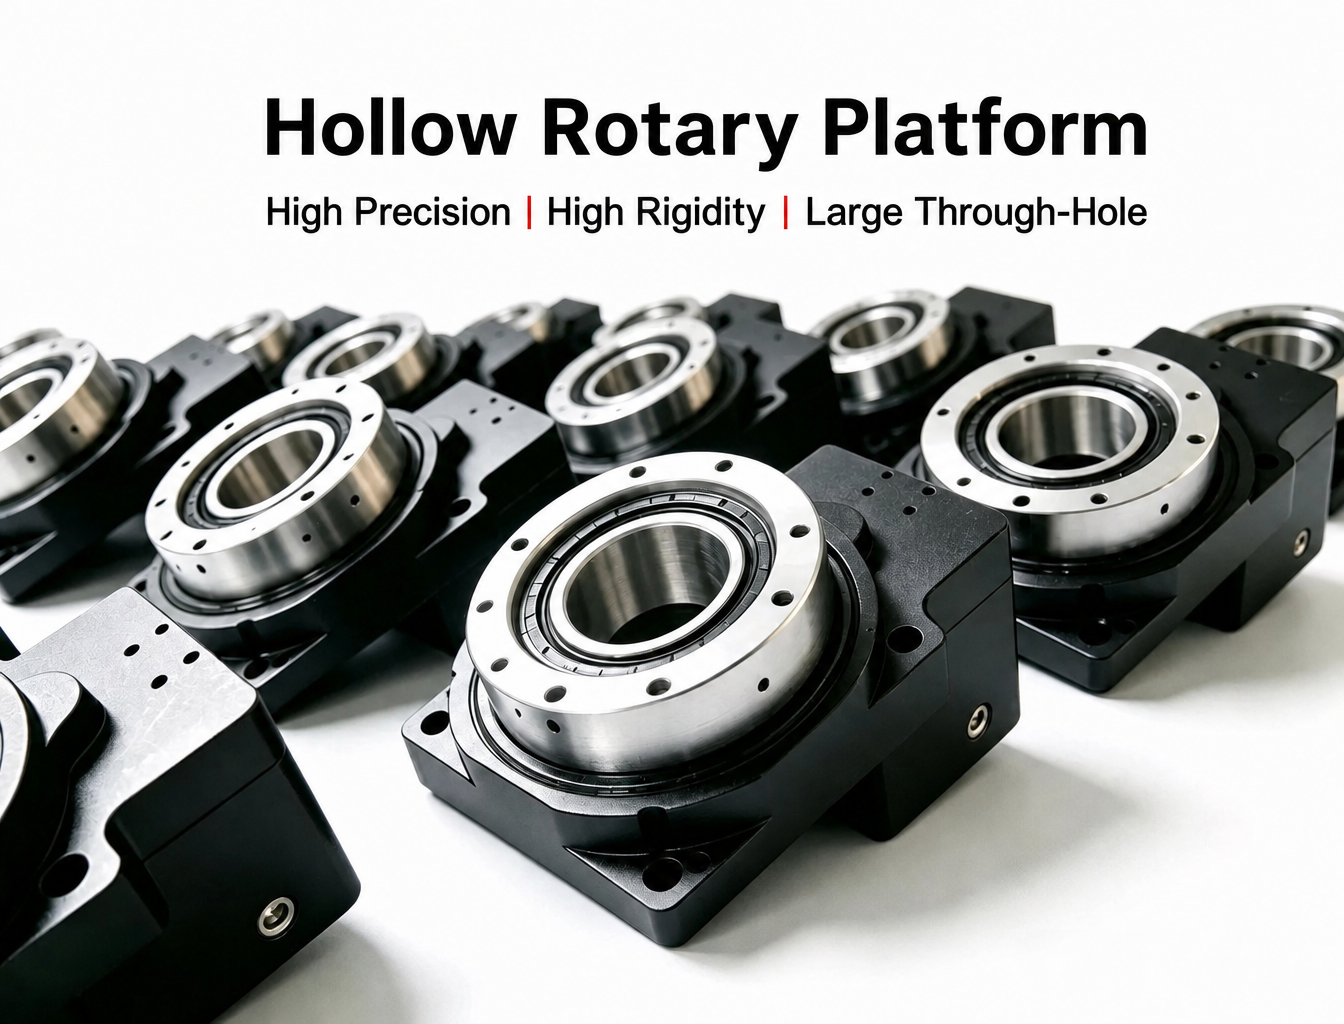
EineHohlrotationsplattformist eine präzise Drehkomponente, die häufig in Anwendungen zur automatisierten Positionierung, Indexierung, Inspektion, Laserbearbeitung, Dosierung und anderen Bewegungssteuerungsanwendungen eingesetzt wird. Im Vergleich zu herkömmlichen Drehmechanismen ermöglicht ihr hohles Zentrum die direkte Durchführung von Kabeln, Druckluftleitungen, Glasfasern und anderen Versorgungsleitungen durch die Drehachse, wodurch sich ein kompaktes und integriertes Maschinendesign leichter realisieren lässt.
Abhängig von der Übertragungsstruktur und den Anwendungsanforderungen kann ein Hohlrotationsmechanismus auch als HohldrehtischoderHohlrotationsaktorbezeichnet werden. Obwohl diese Produkte äußerlich ähnlich aussehen können, können sich ihre Tragfähigkeit, Positioniergenauigkeit, Hohlbohrung, Drehzahl, Steifigkeit und Motorkonfiguration erheblich unterscheiden.
Aus diesem Grund sollte die Auswahl einer Hohlrotationsplattform nicht auf einem einzelnen Parameter wie Nennmoment oder maximaler Drehzahl basieren. Eine korrekte Auswahl muss die tatsächliche Last, Exzentrizität, Trägheit, Präzisionsanforderungen, Hohlbohrung, Beschleunigung, Einschaltdauer, Einbaulage und Betriebsumgebung berücksichtigen.
Was sollte bei der Auswahl einer Hohlrotationsplattform berücksichtigt werden?
In der Praxis ist folgende Auswahlreihenfolge sinnvoll:
Last und Kippmoment → Lastträgheit → Positionier- und Drehgenauigkeit → Hohlbohrung → Drehzahl und Beschleunigung → Motorabstimmung → Installation und Umgebung → Sicherheitsreserve
Diese Reihenfolge hilft, ein häufiges Problem zu vermeiden: die Auswahl einer Drehplattform anhand von Nennspezifikationen unter Vernachlässigung der tatsächlichen Betriebsbedingungen der Maschine.
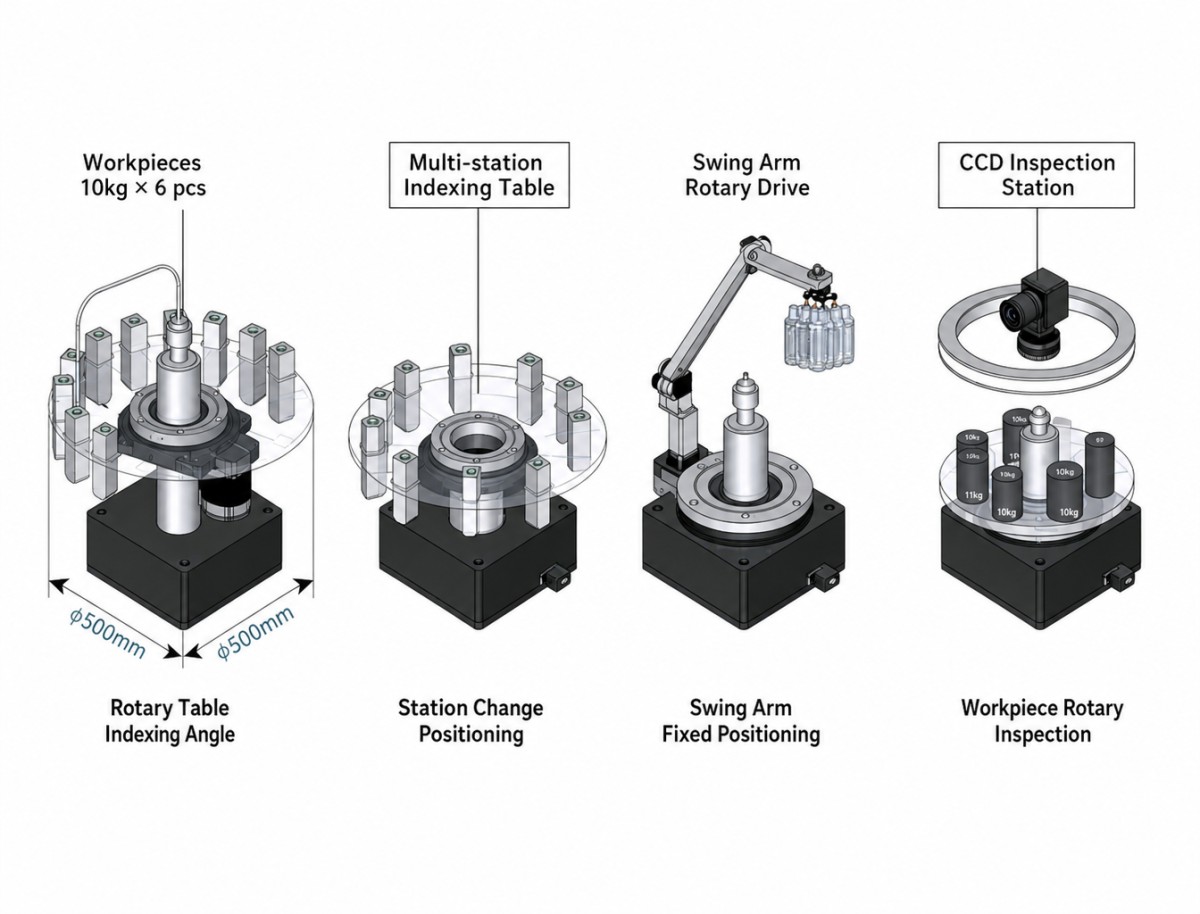
1. Mit den tatsächlichen Betriebsbedingungen beginnen
Bevor verschiedene Modelle von Hohldrehtischen verglichen werden, sollte zunächst definiert werden, wie der Drehmechanismus tatsächlich arbeiten wird.
Die grundlegenden Parameter sollten Folgendes umfassen:
Gesamtgewicht von Nutzlast, Spannvorrichtung und Werkstück
Abstand zwischen Schwerpunkt und Drehachse
Erforderliches Ausgangsdrehmoment
Axiale und radiale Lasten
Maximale Drehzahl
Beschleunigung und Verzögerung
Anzahl der Start-Stopp-Zyklen
Erforderliche Positioniergenauigkeit
Erforderliche Wiederholgenauigkeit
Erforderlicher Durchmesser der Hohlbohrung
Einbaulage
Betriebsumgebung
Beispielsweise kann ein Drehtisch, der ein 10 kg schweres Werkstück trägt, dessen Schwerpunkt nahe an der Drehachse liegt, völlig andere mechanische Anforderungen haben als ein 10 kg schweres Werkstück, das 100 mm von der Achse entfernt montiert ist.
Das Gewicht ist gleich, aber das Kippmoment ist unterschiedlich.
2. Nennmoment und Spitzendrehmoment prüfen
Das Drehmoment ist einer der ersten Parameter, die Ingenieure bei der Auswahl einer Hohlrotationsplattform normalerweise prüfen, doch Nennmoment und Spitzendrehmoment sollten getrennt betrachtet werden.
Das Nennmoment bezieht sich im Allgemeinen auf das Drehmoment, das der Drehmechanismus unter festgelegten Betriebsbedingungen kontinuierlich bewältigen kann.
Das Spitzendrehmoment ist für kurzzeitige Beschleunigung, Verzögerung, Anlauf oder Stoßbelastungen relevanter.
Bei kontinuierlichen Widerstandslasten sollte das erforderliche Drehmoment innerhalb des Nennmomentbereichs bleiben. Bei Beschleunigung oder plötzlichen Bewegungsänderungen kann das momentane Drehmoment die Spitzendrehmomentfähigkeit erreichen.
Drehmoment allein reicht jedoch nicht aus.
Die mechanische Last kann auch Axialkraft, Radialkraft und Kippmoment erzeugen. Daher sollte die Tragfähigkeit des vollständigen Hohlrotationsaktors geprüft werden, anstatt ein Modell nur nach seinem Nennausgangsdrehmoment auszuwählen.
3. Exzentrische Last und Kippmoment beachten
Exzentrische Belastungen gehören zu den bei der Auswahl von Drehplattformen am häufigsten übersehenen Faktoren.
Wenn der Schwerpunkt des Werkstücks oder der Spannvorrichtung gegenüber der Drehachse versetzt ist, entsteht ein Kippmoment.
Die grundlegende Berechnung lautet:
M = F × L
Dabei gilt:
M = Kippmoment
F = Lastkraft
L = Abstand vom Lastzentrum zur Drehachse
Wenn beispielsweise eine Last von 10 kg 100 mm von der Drehachse positioniert ist:
F ≈ 10 × 9.81 = 98.1 N
M ≈ 98.1 × 0.1 = 9.81 N·m
Deshalb können zwei Anwendungen mit demselben Nutzlastgewicht völlig unterschiedliche Drehplattformen erfordern.
Bei Anwendungen mit großen exzentrischen Lasten, schneller Beschleunigung oder externen Stößen sollten Ingenieure außerdem eine angemessene mechanische Sicherheitsreserve vorsehen, anstatt eine Plattform nahe ihrer theoretischen Grenze auszuwählen.
4. Lastträgheit berechnen, nicht nur das Lastgewicht
Das Lastgewicht bestimmt die grundlegende mechanische Belastung, die rotatorische Trägheit bestimmt jedoch, wie schwierig es ist, die Last zu beschleunigen und abzubremsen.
Für eine vereinfachte scheibenförmige Last:
J = 1/2 × m × r²
Dabei gilt:
J = Trägheitsmoment
m = Masse
r = Drehradius
Bei der tatsächlichen Trägheitsberechnung sollten die Geometrie des Werkstücks, der Spannvorrichtung, der Drehplattform und anderer rotierender Komponenten berücksichtigt werden.
Bei einem Drehmechanismus mit Untersetzung kann die Lastträgheit entsprechend dem Übersetzungsverhältnis auch auf die Motorseite umgerechnet werden. In vereinfachter Form:
J_motor-side = J_load / i²
Dabei ist i das Übersetzungsverhältnis.
Die resultierende Lastträgheit auf der Motorseite sollte dann mit der Rotorträgheit des Motors verglichen werden.
Warum ist die Trägheitsanpassung wichtig?
Wenn die Lastträgheit im Verhältnis zur Motorträgheit zu hoch ist, kann das System Folgendes aufweisen:
Längere Beschleunigungs- und Verzögerungszeit
Erhöhte Positionierabweichung
Vibrationen beim Anfahren oder Anhalten
Servonachlauffehler
Motorüberlastung
Schwierigkeiten beim Erreichen der erforderlichen Zykluszeit
Ein Trägheitsverhältnis wie Lastträgheit / Motorrotorträgheit < 5 kann in einigen Servoanwendungen als technischer Richtwert verwendet werden, sollte jedoch nicht als allgemeingültiger Standard betrachtet werden.
Das zulässige Trägheitsverhältnis hängt vom Motor, Antrieb, Regelalgorithmus, Untersetzungsmechanismus, Beschleunigungsprofil und der tatsächlichen Einschaltdauer ab.
Bei einem Hohlrotationsaktor, der in einem Hochgeschwindigkeits-Servosystem mit häufigen Beschleunigungen eingesetzt wird, verdient die Trägheitsanpassung im Allgemeinen mehr Aufmerksamkeit als bei einer langsam laufenden Indexieranwendung.
5. Den Unterschied zwischen Positionierwiederholgenauigkeit und Drehgenauigkeit verstehen
Präzision ist ein weiterer wichtiger Auswahlfaktor, jedoch werden mehrere unterschiedliche Parameter häufig verwechselt.
Wiederholpositioniergenauigkeit
Die Wiederholpositioniergenauigkeit beschreibt, wie zuverlässig die Drehplattform in dieselbe Position zurückkehren kann.
Dies ist besonders wichtig für:
Bildverarbeitungsinspektion
Automatisierte Montage
Dosierung
Laserbearbeitung
Indexieranwendungen
Präzisionspositionierung
Umkehrspiel
Umkehrspiel bezeichnet das mechanische Spiel oder den Bewegungsverlust, der bei einem Wechsel der Drehrichtung auftreten kann.
Geringes Umkehrspiel ist besonders wichtig für Anwendungen mit häufiger bidirektionaler Positionierung.
Bei Anwendungen, bei denen sich die Plattform überwiegend in eine Richtung dreht, kann das Umkehrspiel die Systemleistung anders beeinflussen.
Radial- und Axialrundlauf
Bei Präzisionsspannvorrichtungen, Inspektionssystemen und optischen Anwendungen können Planlauf und Radialrundlauf ebenso wichtig sein wie die Positionierwiederholgenauigkeit.
Daher sollte beim Vergleich verschiedener Hohldrehtische nicht nur eine einzelne Genauigkeitsspezifikation betrachtet werden. Die vollständigen mechanischen Genauigkeitsanforderungen der Anwendung sollten berücksichtigt werden.
6. Die Hohlbohrung entsprechend den tatsächlichen Verlegungsanforderungen auswählen
Die Hohlstruktur ist einer der wesentlichen Vorteile einer Hohlrotationsplattform.
Die zentrale Bohrung kann einen Verlegungsweg bieten für:
Motorkabel
Encoderkabel
Pneumatikschläuche
Vakuumleitungen
Glasfasern
Sensorverdrahtung
Kühlleitungen
Die größtmögliche Hohlbohrung zu wählen, ist jedoch nicht immer die beste Lösung.
Eine größere Bohrung kann die Außenabmessungen, die Baugröße, das Gewicht und die Kosten des Drehmechanismus erhöhen.
Bei der Auswahl des Bohrungsdurchmessers sollten neben dem aktuellen Kabelbündel auch folgende Punkte berücksichtigt werden:
Steckerabmessungen
Kabelbiegeradius
Größe pneumatischer Anschlüsse
Zukünftige Verdrahtungsanforderungen
Wartungsraum
Montagefreiraum
Ziel ist es, ausreichenden internen Verlegungsraum bereitzustellen, ohne die Größe der gesamten Dreheinheit unnötig zu erhöhen.
7. Drehzahl, Beschleunigung und Verzögerung prüfen
Die maximale Drehzahl ist ein weiterer wichtiger Parameter, sollte jedoch stets zusammen mit Beschleunigung und Einschaltdauer bewertet werden.
Eine Drehplattform kann technisch in der Lage sein, eine bestimmte maximale Drehzahl zu erreichen, doch dies bedeutet nicht zwangsläufig, dass sie unter hoher Last dauerhaft mit dieser Drehzahl betrieben werden sollte.
Bei Indexieranwendungen können die wichtigsten Parameter sein:
Drehwinkel
Indexierzeit
Beschleunigungszeit
Verzögerungszeit
Verweilzeit
Anzahl der Zyklen pro Minute
Bei kontinuierlicher Drehung sollten auch die thermische Leistung und die Drehmomentreduzierung berücksichtigt werden.
Wenn Beschleunigung und Verzögerung zu aggressiv sind, kann das System Vibrationen, mechanische Stöße, ungewöhnliche Geräusche oder eine verringerte Positionierstabilität aufweisen.
Eine Verlängerung der Beschleunigungs- und Verzögerungszeit kann manchmal die gesamte Bewegungsleistung verbessern, ohne die Drehplattform selbst zu verändern.
8. Zwischen intermittierendem und kontinuierlichem Betrieb unterscheiden
Viele Hohlrotationsplattformen eignen sich besonders für intermittierende Indexierung und Positionierung.
Typische Anwendungen sind:
CNC-Indexierung
Montagestationen
Bildverarbeitungsinspektion
Laserbeschriftung
Dosierung
Mehrstationenautomatisierung
Diese Anwendungen erfordern häufig eine schnelle Positionierung, gefolgt von einer Stillstandsphase.
Kontinuierliche Drehung ist etwas anderes.
Wenn sich die Plattform über lange Zeit kontinuierlich drehen muss, sollten Ingenieure Folgendes bewerten:
Dauerdrehmoment
Lagerdrehzahl
Motorerwärmung
Getriebeeffizienz
Schmierung
Wärmeabfuhr
Einschaltdauer
Dieselbe Drehplattform kann abhängig davon, ob sie intermittierend oder kontinuierlich betrieben wird, unterschiedliche zulässige Leistungswerte haben.
9. Die Hohlrotationsplattform auf den Motor abstimmen
Bei einem motorgetriebenen Drehmechanismus sollten Motor und Übertragung als ein Bewegungssystem betrachtet werden.
Die grundlegenden Abstimmungsparameter umfassen:
Erforderliches Motordrehmoment
Erforderliche Motordrehzahl
Motorrotorträgheit
Übersetzungsverhältnis
Ausgangsdrehmoment
Beschleunigungsanforderungen
Motorflansch
Wellen- oder Kupplungsschnittstelle
Encoderkonfiguration
Einbaulage
Das erforderliche Motordrehmoment sollte aus der tatsächlichen Last und dem Übersetzungsverhältnis berechnet werden, anstatt einen Motor einfach anhand des Ausgangsdrehmoments der Plattform auszuwählen.
Für Anwendungen, die eine kompakte Integration erfordern, kann ein Hohlrotationsaktor mit integriertem Motor, Encoder und Übertragung die Anzahl externer mechanischer Komponenten reduzieren und die Systemintegration vereinfachen.
10. Einbaulage berücksichtigen
Die Einbaulage kann die tatsächliche Belastung des Drehmechanismus beeinflussen.
Die horizontale Montage ist bei Drehtischen üblich, eine vertikale Montage kann jedoch zusätzliche Axiallasten verursachen oder die Richtung der Gewichtskraft ändern.
Vor der Modellauswahl ist Folgendes zu bestätigen:
Horizontale oder vertikale Montage
Richtung der Gewichtskraft
Axiallast
Radiallast
Externes Kippmoment
Montagestruktur der Spannvorrichtung
Steifigkeit des Ausgangsflanschs
Bei vertikalen Anwendungen muss die mechanische Struktur in der Lage sein, die Last auch bei abgeschaltetem Antriebssystem sicher zu tragen.
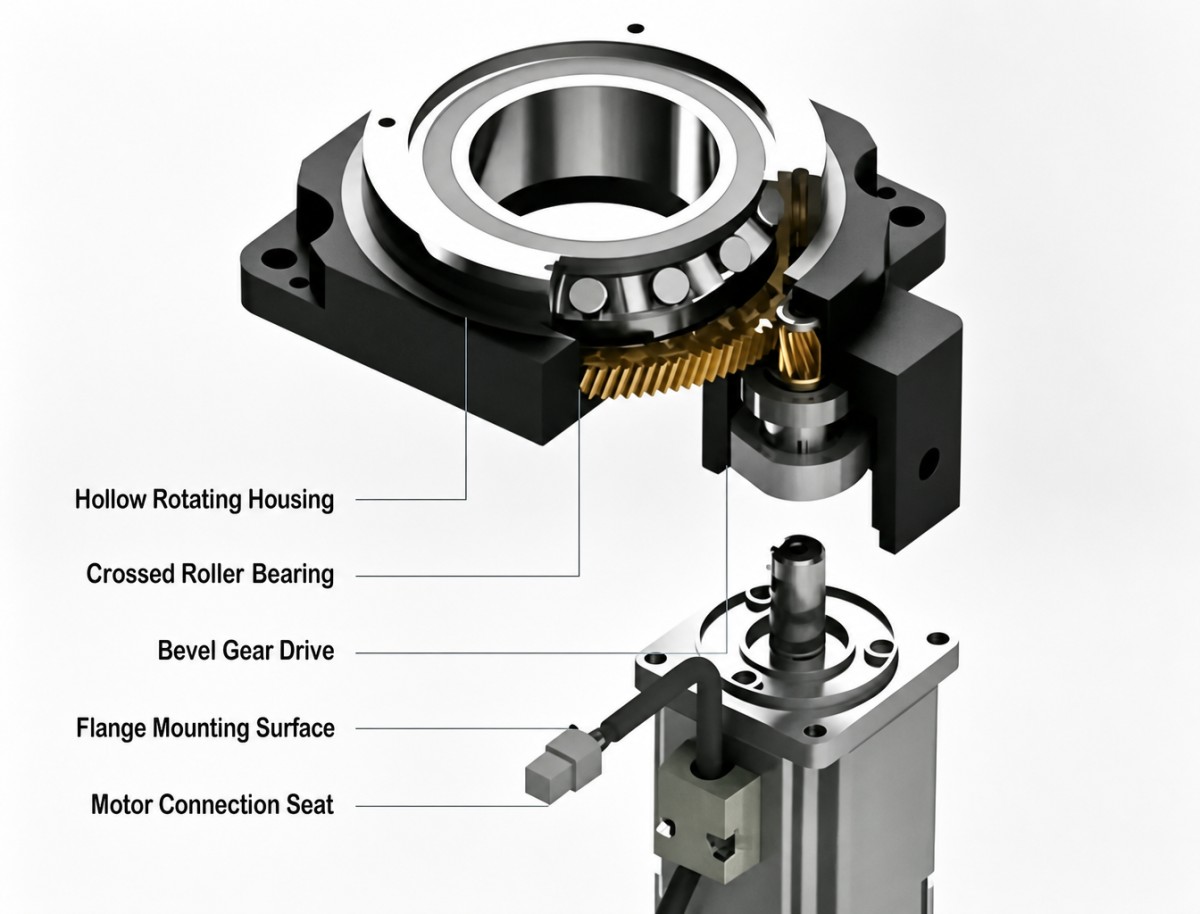
11. Die Betriebsumgebung berücksichtigen
Die Betriebsumgebung kann die Lebensdauer und Zuverlässigkeit einer Drehplattform direkt beeinflussen.
Bei Anwendungen mit Staub, Spänen, Kühlschmierstoff oder anderen Verunreinigungen sollten die erforderliche Schutzart und Dichtungsstruktur geprüft werden.
Typische Umgebungsfaktoren sind:
Staub und Rückstände
Schneidflüssigkeit
Feuchtigkeit
Temperatur
Korrosive Stoffe
Vibrationen
Häufiger Start-Stopp-Betrieb
In feuchten oder korrosiven Umgebungen müssen möglicherweise auch Oberflächenbehandlung und Korrosionsschutz berücksichtigt werden.
Wenn die Anwendung häufige Start-Stopp-Zyklen umfasst, insbesondere mehr als 20 Zyklen pro Minute, sollten Lagerlebensdauer und thermische Bedingungen bewertet werden, anstatt sich nur auf die nominelle Lebensdauer zu verlassen.
12. Lagersteifigkeit und Lebensdauer prüfen
Das Übertragungssystem ist nicht der einzige Faktor, der die Leistung eines Hohldrehtisches bestimmt.
Auch die Lagerstruktur beeinflusst:
Radiale Steifigkeit
Axiale Steifigkeit
Kippsteifigkeit
Rundlauf
Tragfähigkeit
Lebensdauer
Bei Anwendungen mit großen exzentrischen Lasten oder hohen Präzisionsanforderungen wird die Lagersteifigkeit besonders wichtig.
Eine Plattform mit ausreichendem Drehmoment, aber unzureichender mechanischer Steifigkeit kann unter Last dennoch Durchbiegungen oder Positionierfehler aufweisen.
Daher sollte die vollständige mechanische Struktur bewertet werden, anstatt nur Übersetzungsverhältnis oder Motordrehmoment zu vergleichen.
13. Eine angemessene Sicherheitsreserve vorsehen
Die Auswahl einer Drehplattform genau an der berechneten Lastgrenze ist im Allgemeinen nicht ratsam.
Die erforderliche Sicherheitsreserve hängt von der tatsächlichen Anwendung ab.
Bei relativ stabilen intermittierenden Lasten kann eine technische Reserve von etwa 1.2–1.5× als vorläufiger Richtwert verwendet werden.
Bei Anwendungen mit Stoßlasten, großer Exzentrizität oder häufiger Beschleunigung und Verzögerung kann eine größere Reserve wie 1.5–2× angemessen sein.
Diese Werte sollten als technische Richtwerte und nicht als allgemeingültige Standards betrachtet werden. Die endgültige Auswahl sollte anhand der Spezifikationen des Herstellers zu Last, Drehmoment, Lager, Drehzahl und Einschaltdauer überprüft werden.
14. Checkliste für die Auswahl einer Hohlrotationsplattform
Vor der Auswahl eines Modells ist es sinnvoll, die folgenden Informationen vorzubereiten:
Mit diesen verfügbaren Parametern wird es wesentlich einfacher, verschiedene Konfigurationen von Hohlrotationsplattformen und Hohlrotationsaktoren zu vergleichen.
15. Unterschiedliche Anwendungen erfordern unterschiedliche Auswahlprioritäten
Es gibt keine einzelne Spezifikation, die bestimmt, ob eine Drehplattform für jede Anwendung geeignet ist.
Bei hochpräzisen Anwendungen kann ein Hohlrotationsaktor eine integriertere Lösung bieten, wenn Motor, Übertragung, Encoder und Ausgangsmechanismus als vollständiges Bewegungssystem zusammenarbeiten müssen.
16. Häufige Fehler bei der Auswahl einer Hohlrotationsplattform
Nur das Nennmoment betrachten
Eine Plattform kann über ausreichendes Nennmoment verfügen, aber aufgrund übermäßiger exzentrischer Last, Trägheit oder axialer/radialer Belastung dennoch ungeeignet sein.
Auswahl nur anhand des Nutzlastgewichts
Zwei Lasten mit derselben Masse können abhängig von ihrem Abstand zur Drehachse sehr unterschiedliche Kippmomente erzeugen.
Das Trägheitsverhältnis als feste Zahl behandeln
Ein Trägheitsverhältnis von 5 wird manchmal als technischer Richtwert verwendet, der angemessene Wert hängt jedoch von Motor, Servoantrieb, Beschleunigung und Regelungssystem ab.
Nur die Positioniergenauigkeit betrachten
Wiederholpositioniergenauigkeit, Umkehrspiel, Rundlauf, Steifigkeit und Vibration sind unterschiedliche Leistungsindikatoren.
Die größte Hohlbohrung wählen
Eine größere Bohrung bietet mehr Verlegungsraum, kann jedoch auch die Größe und Kosten des vollständigen Drehmechanismus erhöhen.
Die Einschaltdauer ignorieren
Eine Drehplattform für gelegentliche Indexierung hat andere thermische und lagertechnische Anforderungen als eine Plattform, die kontinuierlich bei hoher Drehzahl arbeitet.
Die Einbaulage ignorieren
Eine vertikale Montage kann im Vergleich zur horizontalen Montage andere axiale und durch die Schwerkraft verursachte Lasten einführen.
Wie wählt man die richtige Hohlrotationsplattform aus?
Die Auswahl einer Hohlrotationsplattform sollte mit den tatsächlichen mechanischen Bedingungen beginnen und nicht mit einem einzelnen Katalogparameter.
Bestimmen Sie zunächst Gesamtlast und Exzentrizität, berechnen Sie dann Kippmoment und rotatorische Trägheit. Bewerten Sie anschließend Positioniergenauigkeit, Wiederholgenauigkeit, Umkehrspiel, Rundlauf, Hohlbohrung, Drehzahl, Beschleunigung und Einschaltdauer.
Für Systeme, die eine stärker integrierte Bewegungslösung erfordern, kann ein Hohlrotationsaktor den Übertragungsmechanismus, Motor, Encoder und die Ausgangsstruktur in einer kompakten Dreheinheit kombinieren. Dies kann die mechanische Integration vereinfachen und gleichzeitig eine sauberere Lösung für automatisierte Drehbewegungen bieten.
Für Anwendungen wie CNC-Indexierung, Waferhandling, Bildverarbeitungsinspektion, Laserbearbeitung, Dosierung, Plattenhandling und Präzisionspositionierung sollte die geeignete Lösung letztlich nach den vollständigen Last-, Präzisions-, Drehzahl-, Struktur- und Umgebungsanforderungen der Maschine ausgewählt werden.
Eine praktische Auswahlreihenfolge lautet daher:
Kippmoment → Lastdrehmoment → Lastträgheit → Präzision → Hohlbohrung → Drehzahl und Beschleunigung → Motorabstimmung → Installation und Umgebung → Sicherheitsreserve
Dieser Ansatz bietet eine zuverlässigere Grundlage für die Auswahl der passenden Hohlrotationsplattform, des passenden Hohldrehtischs oder Hohlrotationsaktors für die jeweilige Anwendung.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Wie wählt man eine Hohlrotationsplattform aus? Ein vollständiger AuswahlleitfadenEine Hohlrotationsplattform wird häufig in der Präzisionsautomatisierung eingesetzt, wenn eine Drehpositionierung, kompakte Integration und Kabelführung durch die Drehachse erforderlich sind. Die Auswahl der richtigen Plattform umfasst jedoch mehr als den Vergleich von Nennmoment oder maximaler Drehzahl. Last, Exzentrizität, Kippmoment, Trägheit, Positioniergenauigkeit, Hohlbohrung, Beschleunigung, Einschaltdauer und Einbaubedingungen beeinflussen alle die tatsächliche Leistung des Drehsystems. Dieser Leitfaden erläutert die wichtigsten Parameter, die Ingenieure bei der Auswahl einer Hohlrotationsplattform für CNC-Teilung, Wafer-Handling, Bildverarbeitungsinspektion, Laserbearbeitung, Dosierung und andere präzise Rotationsanwendungen berücksichtigen sollten.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Gelenkaktor mit großer Hohlbohrung für Taillengelenke humanoider Roboter: Ein praxisorientierter AuswahlleitfadenDas Taillengelenk eines humanoiden Roboters ist eines der anspruchsvollsten Bewegungsgelenke eines humanoiden Roboters. Im Gegensatz zu herkömmlichen Roboterarmgelenken stützt es den Oberkörper und bewältigt gleichzeitig Beuge- und Drehbewegungen, Haltungswechsel sowie sich kontinuierlich ändernde dynamische Lasten. Gleichzeitig muss der begrenzte Innenraum Stromkabel, Signalleitungen, Sensoren und Strukturkomponenten aufnehmen. Aufgrund dieser Anforderungen ist ein Gelenkaktor mit großer Hohlbohrung eine wichtige Option für Taillengelenke humanoider Roboter. Dieser Artikel erläutert, wie ein geeigneter harmonischer Gelenkaktor unter Berücksichtigung von Hohlbohrungsgröße, dynamischem Drehmoment, Übersetzungsverhältnis, mechanischer Steifigkeit, Integration und Lebensdauer ausgewählt wird.




Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Wie wählt man eine Hohlrotationsplattform aus? Ein vollständiger AuswahlleitfadenEine Hohlrotationsplattform wird häufig in der Präzisionsautomatisierung eingesetzt, wenn eine Drehpositionierung, kompakte Integration und Kabelführung durch die Drehachse erforderlich sind. Die Auswahl der richtigen Plattform umfasst jedoch mehr als den Vergleich von Nennmoment oder maximaler Drehzahl. Last, Exzentrizität, Kippmoment, Trägheit, Positioniergenauigkeit, Hohlbohrung, Beschleunigung, Einschaltdauer und Einbaubedingungen beeinflussen alle die tatsächliche Leistung des Drehsystems. Dieser Leitfaden erläutert die wichtigsten Parameter, die Ingenieure bei der Auswahl einer Hohlrotationsplattform für CNC-Teilung, Wafer-Handling, Bildverarbeitungsinspektion, Laserbearbeitung, Dosierung und andere präzise Rotationsanwendungen berücksichtigen sollten.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Gelenkaktor mit großer Hohlbohrung für Taillengelenke humanoider Roboter: Ein praxisorientierter AuswahlleitfadenDas Taillengelenk eines humanoiden Roboters ist eines der anspruchsvollsten Bewegungsgelenke eines humanoiden Roboters. Im Gegensatz zu herkömmlichen Roboterarmgelenken stützt es den Oberkörper und bewältigt gleichzeitig Beuge- und Drehbewegungen, Haltungswechsel sowie sich kontinuierlich ändernde dynamische Lasten. Gleichzeitig muss der begrenzte Innenraum Stromkabel, Signalleitungen, Sensoren und Strukturkomponenten aufnehmen. Aufgrund dieser Anforderungen ist ein Gelenkaktor mit großer Hohlbohrung eine wichtige Option für Taillengelenke humanoider Roboter. Dieser Artikel erläutert, wie ein geeigneter harmonischer Gelenkaktor unter Berücksichtigung von Hohlbohrungsgröße, dynamischem Drehmoment, Übersetzungsverhältnis, mechanischer Steifigkeit, Integration und Lebensdauer ausgewählt wird.
 Nabtesco RV vs. Harmonic Drive vs. WITTENSTEIN: Warum spielfreie Planetenaktuatoren zunehmend an Bedeutung gewinnenNabtesco RV, Harmonic Drive und WITTENSTEIN haben jeweils bewährte Getriebelösungen für Robotik, Werkzeugmaschinen, Automatisierung und Präzisionsbewegungssteuerung etabliert. Anwendungen, die sowohl Positionierung im Bogensekundenbereich als auch eine hohe mechanische Steifigkeit erfordern, können jedoch unterschiedliche Kompromisse zwischen Spiel, Torsionssteifigkeit, Tragfähigkeit und Übertragungsgenauigkeit offenlegen. Dies hat zu einem wachsenden Interesse an spielfreien Planetenaktuatoren geführt, die die Steifigkeit und Drehmomentdichte eines Planetengetriebes mit fortschrittlicher Spielkompensation kombinieren. In diesem Artikel vergleichen wir die Eigenschaften von Nabtesco RV, Harmonic Drive und WITTENSTEIN-Präzisionsplanetengetrieben und untersuchen, wo ein spielfreier Planetenaktuator eine alternative Lösung bieten kann.