










Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?
In Robotergelenken, Präzisionsrundtischen und hochbelastbaren Präzisionsantriebssystemen wird die Genauigkeit einesRV-Getriebesnicht allein durch die Bearbeitungsgenauigkeit bestimmt. Die Modifikation des Zykloidenzahnprofils, der Eingriff der Stifte, die Exzentrizität der Kurbelwelle, das Lagerspiel, die Montagegenauigkeit, lastbedingte Verformungen und thermische Verformungen tragen alle zum am Ausgang gemessenen Spiel und Übertragungsfehler bei.
Aus diesem Grund bedeutet die Profilmodifikation bei einem RV-Getriebe nicht einfach, „die Zähne etwas kleiner zu machen“, und sie dient auch nicht dazu, ein größeres Spiel zu erzeugen. Genauer gesagt bringt die Profilmodifikation eine kontrollierte Spielmenge in das theoretisch konjugierte Zahnprofil ein, sodass das RV-Getriebe unter realen Betriebsbedingungen, unter denen Fertigungstoleranzen, Montagefehler, Lastverformungen und thermische Verformungen gleichzeitig auftreten, einen stabilen Eingriff aufrechterhalten kann.
Bei einem hochpräzisen RV-Getriebe besteht das Ziel daher nicht einfach darin, „spielfrei“ zu sein, sondern ein praktisches Gleichgewicht zwischen minimal nutzbarem Spiel, Lastverteilung über mehrere Zähne, geringem Spiel, niedrigem Übertragungsfehler und langfristiger Zuverlässigkeit zu erreichen.
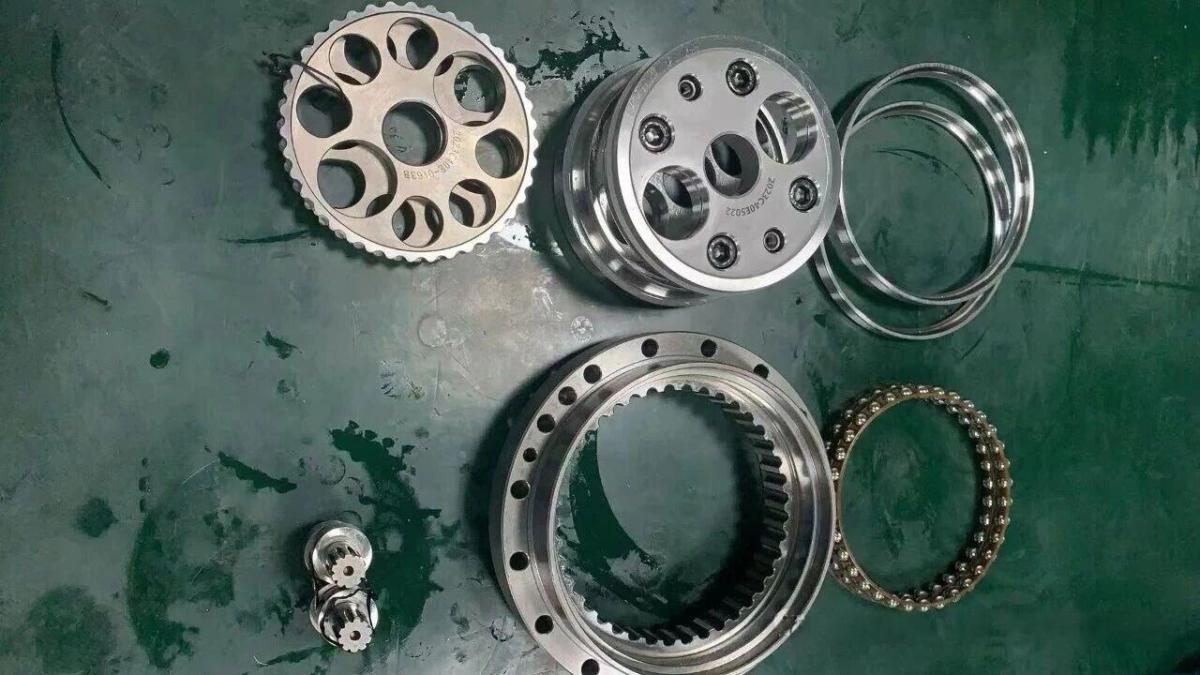
Warum kann ein theoretisches Zykloidenprofil ohne Spiel nicht direkt verwendet werden?
Die zweite Getriebestufe eines RV-Getriebes verwendet Zykloidenscheiben und Stifte. Unter idealen geometrischen Bedingungen kann ein nach dem theoretisch konjugierten Profil erzeugtes Zykloidenprofil einen äußerst engen Eingriff erzielen.
Ein reales RV-Getriebe ist jedoch kein ideales geometrisches System.
Das Profil der Zykloidenscheibe, die Position der Stiftbohrungen, der Stiftradius, die Kurbelauszentrizität, das Lagerspiel und die Montagebeziehungen zwischen den einzelnen Komponenten weisen allesamt Fertigungstoleranzen auf. Wenn die Konstruktion versucht, allein auf Grundlage des theoretischen Zahnprofils ein nahezu spielfreies System zu erreichen, kann die daraus resultierende hohe theoretische Präzision bei der tatsächlichen Montage und im Betrieb stattdessen schwerwiegendere Probleme verursachen.
Fertigungs- und Montagefehler verändern den tatsächlichen Eingriffszustand
Ein RV-Getriebe enthält eine große Anzahl von Präzisionskomponenten. Zykloidenscheiben, Stiftgehäuse, Kurbelwelle, Planetenmechanismus, Hauptlager und Kurbellager bilden eine komplexe Maß- und Lagekette.
Beispielsweise weist die Zykloidenscheibe Profilabweichungen auf, die Stiftbohrungen haben Lagetoleranzen, der Stiftradius besitzt Maßabweichungen, die Kurbel weist Exzentrizitätsfehler auf, die Lager haben Spiel und Fertigungstoleranzen, die beiden Zykloidenscheiben können Phasenfehler aufweisen, und das Gehäuse sowie die Ausgangsstruktur können geometrische Abweichungen enthalten.
Nach der Addition dieser Fehler kann die tatsächliche Mittelposition des montierten Systems von der theoretischen Position abweichen, selbst wenn jede einzelne Komponente ihre vorgegebene Toleranz erfüllt.
Ohne eine geeignete Profilmodifikation und Spielauslegung können daher lokale Interferenzen oder übermäßige Kontaktpressungen auftreten.
Lastbedingte elastische Verformung verändert das theoretische Zahnprofil
Wenn ein RV-Getriebe unter Nennmoment arbeitet, erfahren die Zykloidenscheiben, Stifte, die Kurbelwelle, Lager und das Gehäuse jeweils ein gewisses Maß an elastischer Verformung.
Dazu gehören Verformungen am Kontakt zwischen Stift und Zykloidenscheibe, die Biegung der Zykloidenscheibe, die Torsionsverformung der Kurbelwelle, die elastische Verformung der Lager sowie die Verformung des Ausgangsflansches und des Gehäuses.
Daher entspricht der ideale Eingriffszustand bei kaltem Leerlaufbetrieb nicht zwangsläufig dem Eingriffszustand unter Nennlast.
Berücksichtigt die Profilmodifikation nur geometrische Fehler und ignoriert lastbedingte Verformungen, kann sich der tatsächliche Kontaktbereich während des Betriebs verschieben, wodurch sich der Übertragungsfehler mit dem Drehmoment verändert.
Deshalb muss sich die Konstruktion hochpräziser RV-Getriebe zunehmend von einer einfachen geometrischen Profilmodifikation hin zu einer lastabhängigen Verformungskompensation entwickeln.
Thermische Verformung verändert ebenfalls das Spiel des RV-Getriebes
Nach längerem Dauerbetrieb eines RV-Getriebes steigt die Temperatur des Schmiermittels, und Zykloidenscheiben, Stifte, Stiftgehäuse sowie weitere Komponenten dehnen sich thermisch aus.
Ein bei Raumtemperatur geeignetes Spiel kann daher kleiner werden, sobald das Getriebe den thermischen Gleichgewichtszustand erreicht.
Ist das Anfangsspiel zu gering, kann die thermische Ausdehnung zu lokalen Interferenzen, erhöhter Reibung und einem übermäßigen Temperaturanstieg führen.
Aus diesem Grund muss die Profilmodifikation eines RV-Getriebes über den erwarteten Temperaturbereich ein geeignetes Betriebsspiel bereitstellen, anstatt nur für den kalten Zustand ausgelegt zu werden.
Auch die Schmierung erfordert ein geeignetes Eingriffsspiel
Ein RV-Getriebe nutzt mehrere gleichzeitig im Eingriff befindliche Zähne. Wenn die Kontaktbereiche übermäßig eng sind, kann der Schmiermittelfluss in den tatsächlichen Kontaktbereich beeinträchtigt werden, während Reibung und Wärmeentwicklung zunehmen können.
Der Zweck der Profilmodifikation besteht daher nicht einfach darin, das Spiel zu vergrößern. Ziel ist es, einen wirksamen Zahneingriff aufrechtzuerhalten und gleichzeitig ausreichend Raum für Schmierung, thermische Ausdehnung, Fertigungstoleranzen und Montagefehler zu lassen.
Dies ist ein weiterer Grund, warumhochpräzise RV-Getriebenicht einfach ein theoretisches Nullspiel anstreben.
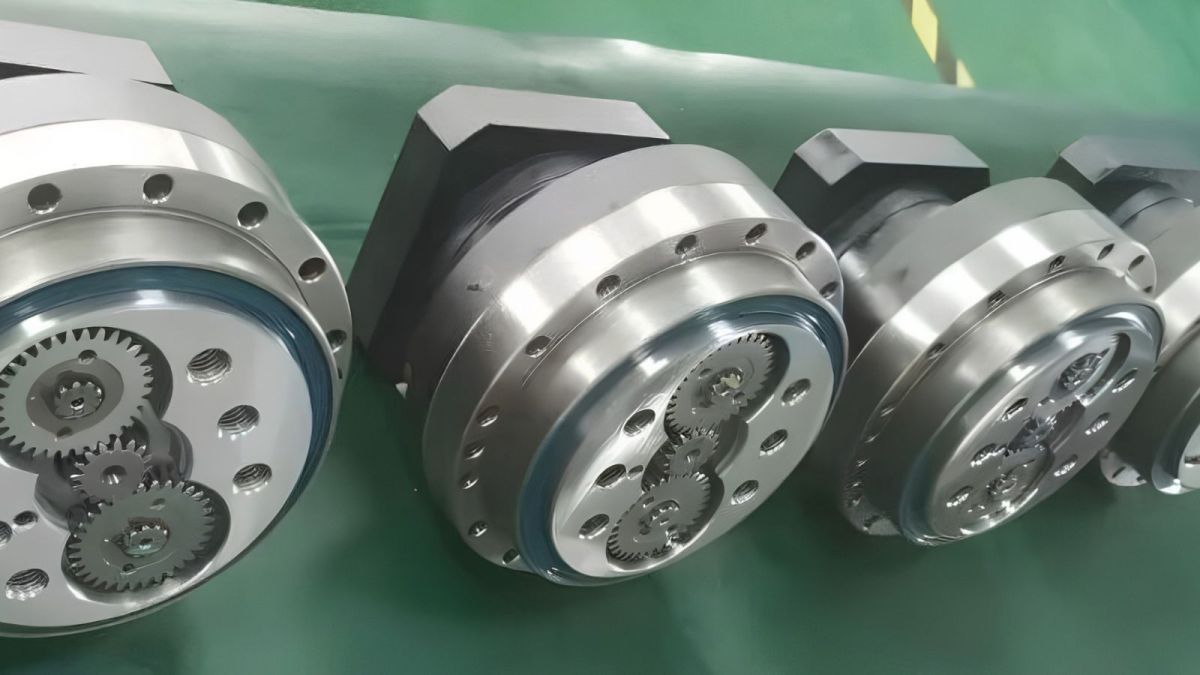
Welche gängigen Verfahren zur Profilmodifikation gibt es für RV-Getriebe?
Das Grundprinzip der Profilmodifikation von Zykloidenscheiben besteht darin, das tatsächliche Arbeitsprofil auf Grundlage der theoretischen Zahngeometrie geringfügig anzupassen.
Je nach Richtung und Methode der Modifikation umfassen gängige Verfahren die äquidistante Modifikation, die Verschiebungsmodifikation, die Winkelmodifikation und die kombinierte Modifikation.
Äquidistante Profilmodifikation
Bei der äquidistanten Modifikation wird das theoretische Zykloidenprofil entlang der Normalrichtung des Zahnprofils geringfügig angepasst. Sie kann als kontrollierter Versatz des theoretischen Profils verstanden werden, der das tatsächliche Eingriffsspiel verändert.
Diese Methode ist hinsichtlich Berechnung und Fertigung relativ unkompliziert und daher ein praktikabler Ansatz für die Konstruktion von Zykloidenscheiben.
Eine rein äquidistante Modifikation hat jedoch auch Einschränkungen. Wird auf das gesamte Profil exakt derselbe Modifikationsbetrag angewendet, kann es schwierig sein, gleichzeitig die Anforderungen an den Eingriff im Arbeitsbereich, das Kopfspiel, das Fußspiel und die Kompensation lastbedingter Verformungen zu erfüllen.
Verschiebungsmodifikation
Die Verschiebungsmodifikation passt den Eingriffszustand durch die Veränderung geometrischer Parameter an, die mit dem Achsabstand zusammenhängen.
Diese Methode kann einen erheblichen Einfluss auf den tatsächlichen Eingriffszustand eines RV-Getriebes haben. Daher wird sie häufig mit anderen Modifikationsmethoden kombiniert, anstatt als alleinige Strategie zur Profilmodifikation eingesetzt zu werden.
Eine richtig gewählte Verschiebung kann dazu beitragen, den Kontaktzustand im Arbeitsbereich zu verbessern und die Möglichkeit lokaler Interferenzen zu verringern.
Winkelprofilmodifikation
Die Winkelmodifikation passt die gesamte Winkelposition der Zykloidenscheibe an und erzeugt das entsprechende Profil neu.
Theoretisch kann dieser Ansatz den Arbeitsbereich einer idealen konjugierten Beziehung annähern und gleichzeitig in den Nicht-Arbeitsbereichen das erforderliche Spiel schaffen.
Er stellt jedoch höhere Anforderungen an Profilerzeugung, Bearbeitung und Prüfung, sodass Fertigungskosten und Prozesskonsistenz berücksichtigt werden müssen.
Kombinierte äquidistante und Verschiebungsmodifikation
In der praktischen Konstruktion von RV-Getrieben bietet die kombinierte Modifikation mehr Flexibilität als die Abstützung auf eine einzelne Modifikationsmethode.
Durch die Kombination von äquidistanter und Verschiebungsmodifikation können Ingenieure den Eingriff im Arbeitsbereich, das Spiel in Nicht-Arbeitsbereichen, die Anzahl gleichzeitig eingreifender Zähne, die Kontaktverteilung, das Spiel und die Kontaktspannung anpassen.
Bei einem hochpräzisen RV-Getriebe ist die wichtigste Frage daher nicht einfach, welche Modifikationsmethode verwendet wird, sondern welches Betriebsspiel und welche Lastverteilung das endgültige Profil erzeugt.
Bedeutet ein geringerer Modifikationsbetrag stets eine höhere Genauigkeit des RV-Getriebes?
Dies ist ein häufiges Missverständnis bei der Konstruktion von RV-Getrieben.
Aus geometrischer Sicht erhöht ein größerer Modifikationsbetrag im Allgemeinen das resultierende Spiel, was auch das geometrische Spiel erhöhen kann.
Dies bedeutet jedoch nicht, dass die kontinuierliche Verringerung des Modifikationsbetrags ein genaueres RV-Getriebe erzeugt.
Ist die Profilmodifikation unzureichend, kann das Getriebe lokale Interferenzen, konzentrierte Kontaktspannungen, erhöhte Reibung, höhere Temperaturen, schlechtere Schmierbedingungen, mehr Geräusche, eine verringerte thermische Stabilität und beschleunigten Langzeitverschleiß aufweisen.
Das tatsächliche Ziel der Profilmodifikation eines RV-Getriebes ist daher das minimal nutzbare Spiel und nicht das theoretische Nullspiel.
Gleichzeitig müssen ein ausreichender wirksamer Zahneingriff und eine angemessene Lastverteilung erhalten bleiben.
Warum kann das Spiel eines RV-Getriebes nicht allein durch Profilmodifikation kontrolliert werden?
Das Spiel ist ein wichtiger Indikator für die Präzision eines RV-Getriebes, wird jedoch nicht allein durch das Zykloidenzahnprofil bestimmt.
Das tatsächliche Spiel ist das kombinierte Ergebnis mehrerer Fehlerquellen, darunter Profil- und Modifikationsfehler der Zykloidenscheibe, Fehler in der Stiftverteilung, Kurbelauszentrizität, Lagerspiel, Phasenfehler zwischen den beiden Zykloidenscheiben, Übertragungsfehler der ersten Planetenstufe, Verformung des Ausgangsflansches und Gehäuses, Montagefehler und thermische Verformung.
Wenn ein RV-Getriebe nach der Optimierung des Zykloidenprofils weiterhin ein übermäßiges Spiel aufweist, ist eine weitere Verringerung des Modifikationsbetrags daher oft nicht die wirksamste Lösung.
Ein wirksamerer Ansatz besteht darin, ein vollständiges Fehlerbudget für das Spiel zu erstellen und zu bestimmen, wie stark jede Quelle zum endgültigen Ausgangsfehler beiträgt.
Was ist der Unterschied zwischen Spiel und Übertragungsfehler bei RV-Getrieben?
Spiel und Übertragungsfehler werden häufig zusammen diskutiert, beschreiben jedoch unterschiedliche Aspekte der Getriebeleistung.
Das Spiel spiegelt hauptsächlich die verlorene Bewegung oder den Freiraum wider, der bei einer Umkehr der Drehrichtung erkennbar wird.
Der Übertragungsfehler hingegen beschreibt die Abweichung zwischen der tatsächlichen Ausgangsbewegung und der theoretisch erwarteten Ausgangsbewegung.
Bei Robotergelenken können beide die endgültige Positionierleistung beeinflussen.
Bei hochpräzisen Robotern, Präzisionsrundtischen und hochdynamischen Servosystemen kann ein Getriebe ein relativ geringes statisches Spiel aufweisen und dennoch einen merklichen periodischen Übertragungsfehler zeigen. In solchen Fällen kann der Ausgang weiterhin Positionsschwankungen aufweisen.
Daher sollte ein hochpräzises RV-Getriebe nicht allein anhand des Strebens nach einem sehr kleinen Spielwert bewertet werden.
Das tatsächliche Ziel lässt sich besser als kombinierte Kontrolle von Spiel, periodischem Übertragungsfehler, lastabhängigem Fehler und vom thermischen Zustand abhängigem Fehler verstehen.
Warum kann sich der Übertragungsfehler nach Belastung eines RV-Getriebes verändern?
Dies ist ein wichtiges Thema bei der Konstruktion von hochpräzisen RV-Getrieben.
Unter Leerlaufbedingungen wird die tatsächliche Kontaktposition zwischen Zykloidenscheibe und Stiften hauptsächlich durch geometrische Fehler bestimmt.
Sobald jedoch Drehmoment aufgebracht wird, verändert sich der Kontaktbereich.
Mit zunehmender Last erfährt der Stiftkontakt eine elastische Verformung, die Zykloidenscheibe biegt sich leicht, die Kurbelwelle erfährt eine Torsionsverformung, die Lager zeigen eine elastische Verschiebung und die Ausgangsstruktur verformt sich. Dadurch wird der tatsächliche Eingriffsbereich neu verteilt.
Daher kann ein unter Leerlaufbedingungen optimiertes Zykloidenprofil unter Nennmoment nicht denselben Übertragungsfehler aufrechterhalten.
Dies ist einer der Gründe, warum sich die Entwicklung hochpräziser RV-Getriebe von der geometrischen Profilmodifikation hin zur lastabhängigen Profilkompensation bewegt.
Wie kann eine elastische Kompensation den Übertragungsfehler von RV-Getrieben weiter reduzieren?
Wenn das Ziel darin besteht, den Übertragungsfehler unter Last zu reduzieren, können Ingenieure ein Strukturverformungsmodell des RV-Getriebes erstellen.
Der grundlegende Prozess beginnt mit dem theoretischen Profil, wendet eine geometrische Modifikation an, führt die tatsächliche Betriebslast ein, berechnet die daraus resultierende Kontaktverformung, bestimmt die daraus resultierende Eingriffsverschiebung und modifiziert anschließend das Profil in entgegengesetzter Richtung, um die vorhergesagte Verformung zu kompensieren.
Dieser Ansatz wird allgemein als lastabhängige Profilmodifikation oder Kompensation elastischer Verformung verstanden.
Ziel ist nicht einfach, das Spiel zu vergrößern. Stattdessen wird der Modifikationsbetrag so ausgelegt, dass er der Richtung und dem Ausmaß der unter der tatsächlichen Betriebslast entstehenden Verformung entspricht.
Bei Anwendungen wie Robotergelenken und Präzisionsrundtischen, bei denen der Übertragungsfehler besonders wichtig ist, kann dieser Ansatz einen systematischeren Weg zur Verbesserung der Genauigkeit unter Last bieten.
Welche weiteren Faktoren beeinflussen den Übertragungsfehler eines RV-Getriebes?
Wenn das Zykloidenprofil bereits optimiert wurde, der Übertragungsfehler jedoch weiterhin zu hoch ist, müssen die anderen Fehlerquellen innerhalb des RV-Getriebes untersucht werden.
Kurbelwelle und Kurbellager
Die Kurbelwelle ist eine entscheidende Komponente für die Übertragung von Bewegung und Last in einem RV-Getriebe.
Kurbelauszentrizität, Lagerspiel und Lagersteifigkeit beeinflussen alle die endgültige Ausgangsbewegung.
Wenn diese Faktoren nicht in das Fehlerbudget einbezogen werden, liefert die Optimierung des Zykloidenprofils allein möglicherweise keinen stabil niedrigen Übertragungsfehler.
Phasenbeziehung zwischen den beiden Zykloidenscheiben
EinRV-Getriebe mit zwei Zykloidenscheiben erfordert, dass die beiden Scheiben die spezifizierte Phasenbeziehung beibehalten.
Wenn die Montage eine übermäßige Phasenabweichung verursacht, können Lastverteilung und Ausgangsbewegungsfehler beeinflusst werden.
Aus diesem Grund erfordernhochpräzise RV-Getriebe eine zuverlässige Kontrolle der Phasenbeziehung während der Montage.
Genauigkeit des Stiftgehäuses und der Stiftbohrungsposition
Die Lagegenauigkeit der Stiftbohrungen bestimmt direkt die tatsächliche Verteilung der Stifte.
Weist die Stiftverteilung erhebliche Lagefehler auf, kann selbst ein äußerst genaues theoretisches Zykloidenprofil nicht den gewünschten Eingriffszustand erzeugen.
Die Bearbeitungsgenauigkeit und das Montagebezugssystem des Stiftgehäuses sind daher wichtige Faktoren zur Kontrolle des RV-Übertragungsfehlers.
Planetengetriebe der ersten Stufe
Ein RV-Getriebe besteht nicht nur aus der Zykloidenübertragung der zweiten Stufe.
Auch Sonnenrad, Planetenräder und Planetenträger der ersten Stufe tragen zum Bewegungsfehler bei.
Obwohl die Wirkung einiger Fehler durch das Übersetzungsverhältnis verringert oder umgewandelt wird, muss der Planetenmechanismus der ersten Stufe weiterhin in die Gesamtfehleranalyse eines hochpräzisen RV-Getriebes einbezogen werden.
Steifigkeit von Ausgangsflansch und Hauptlager
Eine unzureichende Ausgangssteifigkeit kann dazu führen, dass der Ausgangsflansch bei Veränderungen der externen Last geringfügige Verschiebungen erfährt.
Bei Robotergelenken und Präzisionsrundtischen können diese Verschiebungen letztlich als Positionierfehler am Ausgang erscheinen.
Daher erfordert ein RV-Getriebe mit geringem Spiel nicht nur ein optimiertes Zykloidenprofil, sondern auch eine ausreichende Steifigkeit in der gesamten Ausgangsstruktur.
Wie kann ein Fehlerbudget für das Spiel eines RV-Getriebes erstellt werden?
Wenn das Ziel darin besteht, ein durchgängig RV-Getriebe mit geringem Spiel herzustellen, sollten nicht alle Präzisionsanforderungen auf die Zykloidenscheibe gelegt werden.
Ein praxisnäherer Ansatz besteht darin, die wesentlichen Spielquellen zu trennen, darunter Fehler der Zykloidenprofilmodifikation, Fehler der Stiftverteilung, Kurbelauszentrizität, Lagerspiel, Phasenfehler, Übertragungsfehler der ersten Stufe, Montagefehler und Verformung der Ausgangsstruktur.
Anschließend kann für jede Quelle entsprechend ihrer Empfindlichkeit und ihrem Beitrag zum endgültigen Ausgangsfehler ein zulässiger Bereich festgelegt werden.
Dieser Ansatz bietet zwei wesentliche Vorteile. Erstens hilft er dabei, festzustellen, welche Fehlerquellen das endgültige Spiel tatsächlich dominieren. Zweitens verhindert er, dass Ingenieure wiederholt die Bearbeitungsgenauigkeit einer Komponente erhöhen, nur um Fehler an anderer Stelle im System auszugleichen.
Wenn beispielsweise die Kurbelauszentrizität die dominante Spielquelle ist, kann eine weitere Verringerung des Zykloidenprofilfehlers nur geringe Verbesserungen bewirken.
Deshalb sind Fehlerbudgetierung und Empfindlichkeitsanalyse für die Entwicklung hochpräziser RV-Getriebe unerlässlich.
Wie sollte die Profilmodifikation eines RV-Getriebes mit Fertigungstoleranzen zusammenwirken?
Profilmodifikation und Fertigungstoleranzen lösen unterschiedliche Probleme und sollten nicht als Ersatz füreinander betrachtet werden.
Die Profilmodifikation dient hauptsächlich zur Kontrolle des durchschnittlichen Eingriffsverhaltens des Systems unter Betriebsbedingungen, während Fertigungstoleranzen die Variation zwischen einzelnen Komponenten kontrollieren.
Eine einfache Möglichkeit, diese Beziehung zu verstehen, lautet:
Die Profilmodifikation kompensiert das Systemverhalten, während Toleranzen die Fertigungsvariation kontrollieren.
Ist die Bearbeitungsgenauigkeit der Komponenten unzureichend, führt eine erhöhte Zykloidenprofilmodifikation zur Kompensation jedes Fehlers letztlich zu übermäßigem Spiel und einer schlechteren Spielperformance.
Andererseits können extrem enge Komponententoleranzen lastbedingte oder thermische Verformungen nicht kompensieren, wenn diese Einflüsse in der Konstruktion nicht berücksichtigt wurden.
Ein systematischerer Ansatz kombiniert Profilmodifikation, Toleranzauslegung, Montagekontrolle, Struktursteifigkeit und die Analyse thermischer Verformungen.
Wie sollte ein RV-Getriebe nach der Profilmodifikation geprüft werden?
Nach Abschluss der Profilmodifikation sollte die Konstruktion nicht allein anhand eines einzelnen statischen Spielwerts beurteilt werden.
Ein umfassenderer Validierungsprozess sollte das Getriebe unter verschiedenen Betriebsbedingungen bewerten.
Schritt 1 — Leerlaufprüfung
In der ersten Phase werden Ausgangsbewegungsfehler und Spiel bei kontrollierter niedriger Drehzahl unter Leerlaufbedingungen gemessen.
Die Bewertung sollte sich auf das maximale Spiel, den periodischen Fehler, die Fehlerkurve, die Abhängigkeit von der Winkelposition und Unterschiede zwischen Vorwärts- und Rückwärtsbewegung konzentrieren.
Zeigt sich in der Fehlerkurve ein deutliches periodisches Muster, sollte durch weitere Analyse festgestellt werden, ob es mit Exzentrizität, Stiftverteilung, Phasenbeziehung oder anderen geometrischen Fehlern zusammenhängt.
Schritt 2 — Prüfung unter verschiedenen Lasten
Anschließend sollte das Getriebe unter leichter Last und Nennlast geprüft werden.
Ist der Übertragungsfehler im Leerlauf relativ gering, nimmt jedoch mit steigender Last deutlich zu, können strukturelle elastische Verformungen und Veränderungen des Kontaktzustands die dominierenden Faktoren sein.
Dann sollten das lastabhängige Verformungsmodell und die Profilkompensation überprüft werden.
Schritt 3 — Prüfung der thermischen Stabilität
Bei kontinuierlich arbeitenden RV-Getrieben muss auch die thermische Stabilität bewertet werden.
Änderungen der Schmiermitteltemperatur, des Spiels, des Übertragungsfehlers, der Geräusche und des Temperaturanstiegs sollten überwacht werden, während sich das Getriebe dem thermischen Gleichgewicht nähert.
Besteht ein erheblicher Unterschied zwischen kaltem und thermisch stabilisiertem Zustand, sollten die durch Wärmeausdehnung verursachten Spieländerungen erneut betrachtet werden.
Schritt 4 — Einlaufprüfung
Der Zweck des Einlaufens sollte darin bestehen, den Kontaktbereich schrittweise zu stabilisieren, anstatt durch übermäßige Last die Zahnoberflächen mechanisch in einen akzeptablen Zustand zu zwingen.
Ein kontrollierter Einlaufprozess sollte bei moderater Last und Drehzahl beginnen, bevor schrittweise zu normalen Betriebsbedingungen übergegangen wird.
Wenn ein Getriebe ein lang andauerndes Einlaufen unter hoher Last benötigt, um offensichtliche Interferenzen zu beseitigen, sollte das zugrunde liegende Problem normalerweise durch Profilmodifikation, Bearbeitungsgenauigkeit oder Montagekontrolle gelöst werden, anstatt durch aggressives Einlaufen verdeckt zu werden.
Was muss ein hochpräzises RV-Getriebe tatsächlich kontrollieren?
Die Genauigkeit eines RV-Getriebes wird nicht durch eine einzelne Komponente bestimmt.
Seine endgültige Leistung ist das Ergebnis eines integrierten Systems aus Zahnprofil, Profilmodifikation, Eingriff, Lagern, Kurbelwelle, Stiftgehäuse, Montage, Lastverformung, thermischer Verformung und Ausgangsstruktur.
Wenn daher versucht wird, Spiel und Übertragungsfehler weiter zu reduzieren, lautet die entscheidende Frage nicht einfach:
„Wie stark sollte das Zykloidenprofil modifiziert werden?“
Eine nützlichere technische Frage lautet:
„Wie viel nutzbares Spiel benötigt das vollständige Antriebssystem unter den tatsächlichen Betriebslast- und Temperaturbedingungen, und wie sollten die einzelnen Fehlerquellen aufgeteilt werden?“
Dies stellt einen wichtigen Wandel von der herkömmlichen geometrischen Konstruktion hin zur Präzisionstechnik auf Systemebene für leistungsstarke RV-Getriebe dar.
Schwerpunkte der Entwicklung von HONPINE RV-Präzisionsgetrieben
Für Robotergelenke, hochbelastbare Roboterarme, industrielle Rundtische, Präzisionsdrehmechanismen und CNC-Anlagen muss ein RV-Getriebe häufig ein erhebliches Ausgangsdrehmoment bewältigen und gleichzeitig über einen langfristigen Betrieb stabiles Spiel, Steifigkeit und Übertragungsgenauigkeit aufrechterhalten.
Aus diesem Grund sollte die Leistung eines RV-Getriebes nicht anhand einer einzigen Spielspezifikation bewertet werden.
Eine vollständigere technische Bewertung sollte Spiel, Übertragungsfehler, Torsionssteifigkeit, Tragfähigkeit, Wirkungsgrad, thermische Stabilität, Lagerlebensdauer und Fertigungskonsistenz als integrierte Reihe von Leistungsanforderungen berücksichtigen.
Für HONPINE muss die Entwicklung von RV-Präzisionsgetrieben ebenfalls über die Maßgenauigkeit einzelner Komponenten hinaus auf die Leistung des vollständigen Antriebssystems ausgerichtet werden. Die Modifikation des Zykloidenprofils ist nur ein Teil dieses Prozesses. Die Langzeitleistung hängt vom Zusammenspiel von Zahnprofilauslegung, Präzisionsbearbeitung, Komponententoleranzen, Lagerabstimmung, Montageprozessen, Lastmerkmalen und Validierungsprüfungen ab.
Fazit — Das Ziel der Profilmodifikation eines RV-Getriebes ist nicht Nullspiel
Der tatsächliche Zweck der Profilmodifikation eines RV-Getriebes besteht nicht darin, die Zykloidenscheibe immer stärker dem theoretischen Zahnprofil anzunähern, und auch nicht einfach darin, Nullspiel anzustreben.
Ein angemesseneres Ziel besteht darin, unter realen Betriebsbedingungen, in denen Fertigungsfehler, Montagefehler, Lastverformungen, thermische Verformungen und Schmierbedingungen gleichzeitig bestehen, ein minimal nutzbares Spiel, einen stabilen Mehrzahneingriff, eine angemessene Lastverteilung und einen kontrollierten Übertragungsfehler zu erreichen.
Der Optimierungsprozess für ein hochpräzises RV-Getriebe sollte daher einen vollständigen technischen Kreislauf bilden:
Theoretisches Profil → Zykloidenprofilmodifikation → Fehlerbudgetierung → Analyse der Lastverformung → Toleranzauslegung → Präzisionsbearbeitung → Montagekontrolle → Leerlauf- und Lastprüfung → Validierung der thermischen Stabilität → Iteration der Profilmodifikation
Nur durch die Abstimmung dieser Phasen kann ein RV-Getriebe tatsächlich geringes Spiel und einen kontrollierten Übertragungsfehler erreichen, anstatt sich zur Erzielung von Präzision auf einen einzelnen Zahnprofilparameter zu stützen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
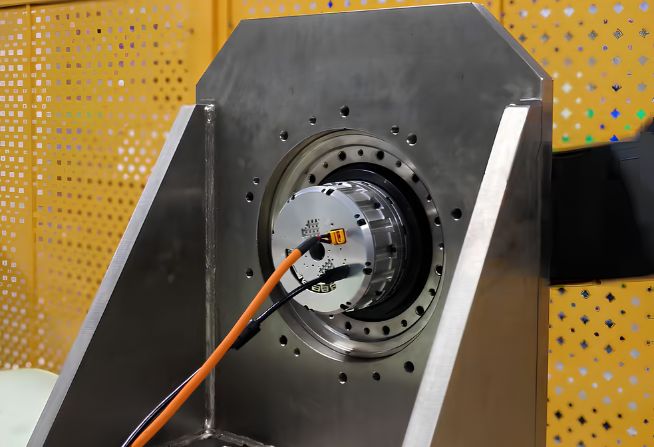
 HONPINE HAG Robotergelenkmodul in der Endkontrolle vor dem VersandDas HONPINE HAG Robotergelenkmodul befindet sich derzeit vor der Auslieferung in der Endkontrolle vor dem Versand.





Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.






