










Gelenkaktor mit großer Hohlbohrung für Taillengelenke humanoider Roboter: Ein praxisorientierter Auswahlleitfaden
Das Taillengelenk ist eines der anspruchsvollsten Bewegungsgelenke eines humanoiden Roboters. Im Gegensatz zu herkömmlichen Roboterarmgelenken muss es den Oberkörper tragen und gleichzeitig Beuge-, Dreh- und Haltungswechselbewegungen sowie sich kontinuierlich ändernde dynamische Lasten bewältigen. Gleichzeitig benötigt das Gelenk innerhalb eines kompakten Bauraums ausreichend Platz für Kabel, Sensoren und Strukturkomponenten.
Diese Kombination aus Tragfähigkeit, kompakter Integration, präziser Bewegung und Anforderungen an die interne Leitungsführung macht einenHarmonischen Gelenkantrieb mit großer Durchgangsbohrung zu einer wichtigen Lösung für Taillengelenke humanoider Roboter. Anstatt ein Gelenk nur anhand des Nennmoments oder Übersetzungsverhältnisses auszuwählen, müssen Ingenieure die vollständige Antriebsarchitektur berücksichtigen, einschließlich Hohlbohrung, Harmonic Drive, Motor, Encoder, mechanischer Steifigkeit, dynamischer Tragfähigkeit und Lebensdauer.
Dieser Artikel erläutert die wichtigsten Aspekte bei der Auswahl eines harmonischen Gelenkantriebs für das Taillengelenk eines humanoiden Roboters, mit Schwerpunkt auf Hohlkonstruktionen mit großer Durchgangsbohrung und realen Betriebsbedingungen.
Warum benötigt ein Taillengelenk eines humanoiden Roboters einen harmonischen Gelenkantrieb mit großer Durchgangsbohrung?
Das Taillengelenk hat eine andere mechanische Funktion als viele der leichten Gelenke, die in den Armen und Beinen humanoider Roboter eingesetzt werden.
Es trägt den Oberkörper und ist an Bewegungen wie Stehen, Beugen, Drehen, Wenden und Haltungsanpassungen beteiligt. Daher muss der Antrieb ein ausreichendes Ausgangsdrehmoment und eine ausreichende mechanische Steifigkeit bereitstellen und zugleich kompakt genug sein, um in den Torso des Roboters zu passen.
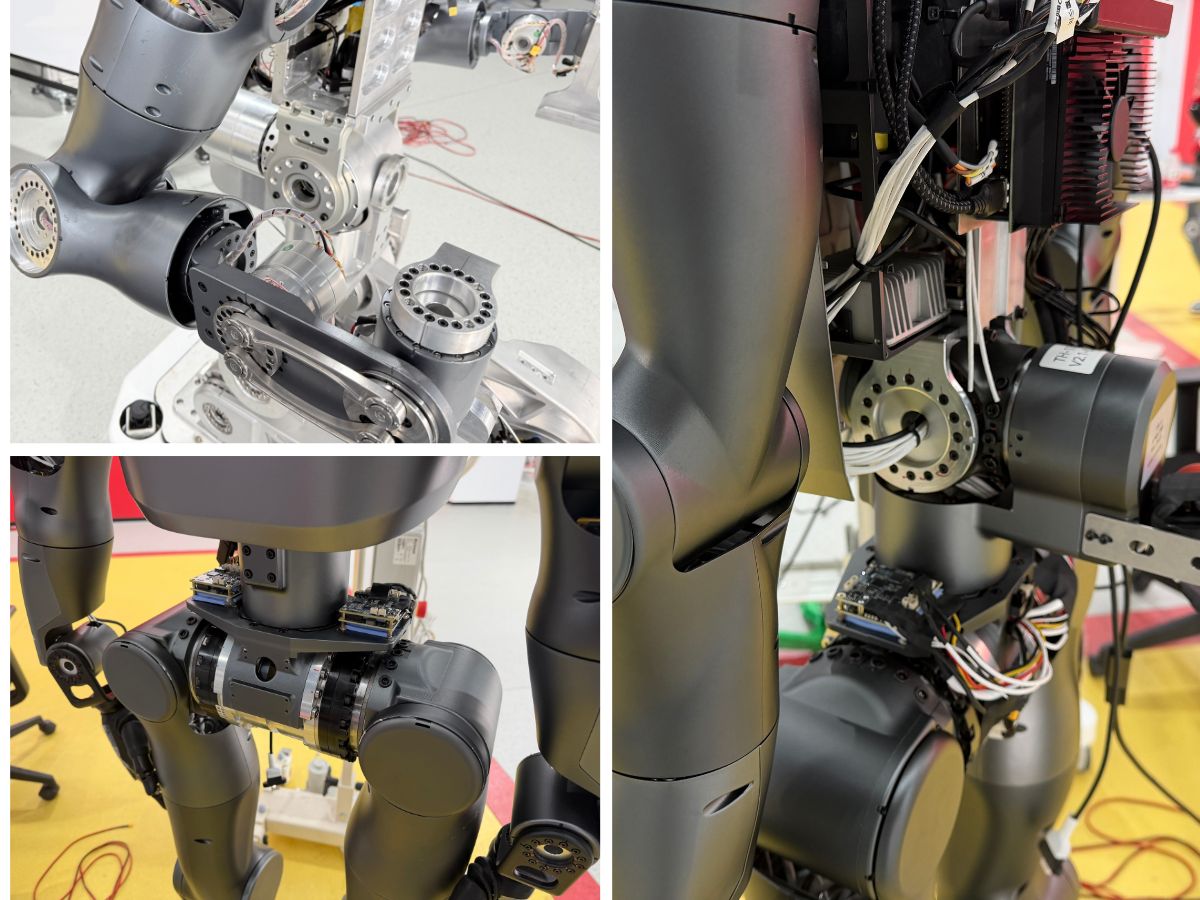
Gleichzeitig ist die Taille häufig ein stark integrierter Bereich. Stromkabel, Kommunikationskabel, Encoderleitungen, Sensoranschlüsse und andere interne Komponenten müssen möglicherweise durch oder um das Gelenk geführt werden.
Ein hohler harmonischer Gelenkantrieb mit großer Durchgangsbohrung kann diese Anforderungen erfüllen, indem er eine große zentrale Durchgangsöffnung mit einer kompakten Antriebsarchitektur und einer hochpräzisen harmonischen Getriebeübertragung kombiniert.
Die Hohlstruktur bietet zusätzlichen Raum für die interne Führung von Kabeln und Sensorleitungen, während das integrierte Antriebsdesign die Anzahl separater Komponenten reduzieren kann, die innerhalb des Taillenmechanismus installiert werden müssen.
Für Anwendungen in humanoiden Robotern sind auch geringes Spiel und hohe Wiederholgenauigkeit wichtig. Bei Dreh-, Beuge- und Torsionsbewegungen kann übermäßiges Getriebespiel Positionierungsfehler verursachen und die Konsistenz der Roboterhaltung beeinträchtigen.
Das im Gelenkantrieb verwendete harmonische Getriebe bietet eine hohe Untersetzung bei kompakter Bauform und wird häufig dort eingesetzt, wo präzise und kontrollierte Drehbewegungen erforderlich sind.
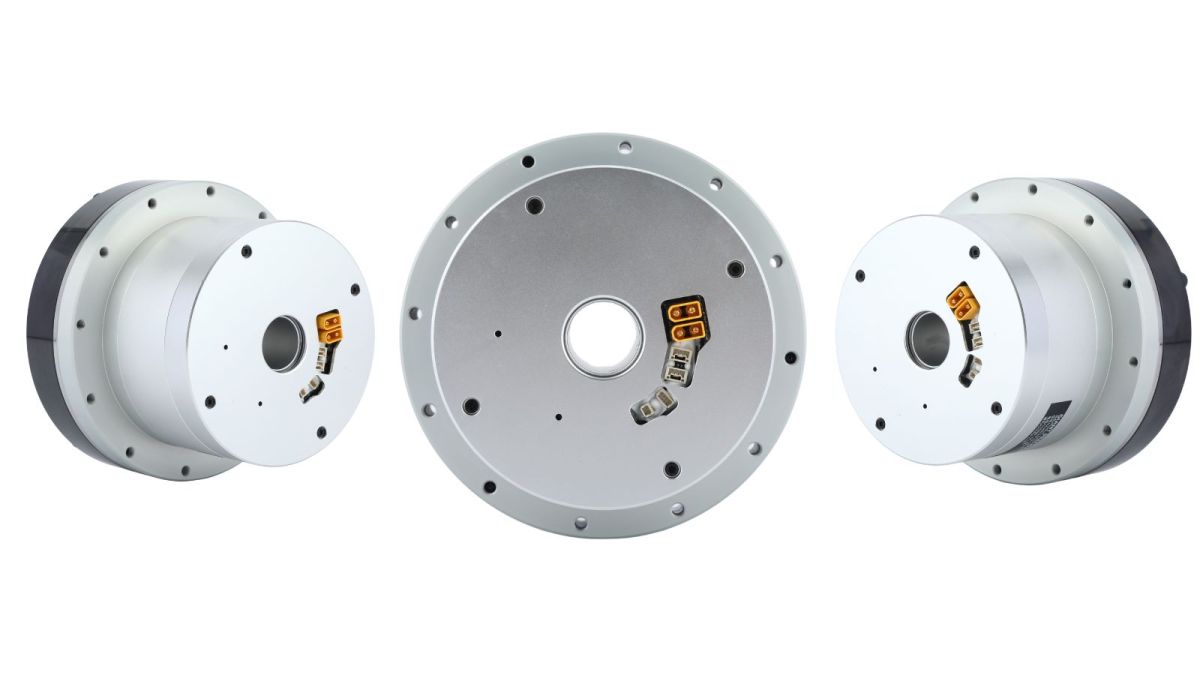
Wichtige Parameter für die Auswahl eines harmonischen Taillengelenkantriebs
Die Auswahl eines harmonischen Gelenkantriebs für das Taillengelenk eines humanoiden Roboters sollte nicht allein auf Nennmoment und Übersetzungsverhältnis basieren.
Bei der tatsächlichen Auswahl müssen die Massenverteilung des Roboters, sein Schwerpunkt, das Bewegungsprofil, die Nutzlast, Beschleunigung, externe Lasten, der verfügbare Einbauraum, Anforderungen an die Kabelführung und der erwartete Arbeitszyklus berücksichtigt werden.
Bei einem harmonischen Gelenkantrieb mit großer Durchgangsbohrung verdienen drei Parameter besondere Aufmerksamkeit: die Größe der Hohlbohrung, die dynamische Drehmomentkapazität und das Übersetzungsverhältnis.
1. Größe der Hohlbohrung für die strukturelle Integration priorisieren
Der erste Schritt besteht darin, den erforderlichen Durchmesser der Hohlbohrung zu bestimmen.
Die zentrale Öffnung sollte genügend Raum für Stromkabel, Kommunikationskabel, Sensorleitungen und andere interne Leitungsführungsanforderungen bieten und gleichzeitig ausreichend Strukturmaterial um den Antrieb herum erhalten.
Ist die Hohlbohrung zu klein, kann die Kabelführung schwierig werden. Enge Biegeradien können die Montage komplexer machen und Kabel sowie Steckverbinder zusätzlich mechanisch belasten.
Die größtmögliche Bohrung auszuwählen, ist jedoch ebenfalls nicht zwangsläufig die beste Lösung.
Der verfügbare Strukturquerschnitt um die Hohlöffnung beeinflusst die mechanischen Eigenschaften des Antriebs. Eine Vergrößerung des Bohrungsdurchmessers kann sich auf Gehäusesteifigkeit, Lageranordnung, Strukturfestigkeit und Gesamtabmessungen auswirken.
Daher besteht der richtige Ansatz darin, zuerst die tatsächlichen Anforderungen an die Leitungsführung zu bestimmen und anschließend einen geeigneten harmonischen Gelenkantrieb mit großer Durchgangsbohrung auszuwählen, der den Innenraum mit der mechanischen Leistung in Einklang bringt.
Bei einem Taillengelenk eines humanoiden Roboters sollte die Hohlbohrung als Teil der gesamten mechanischen Architektur und nicht lediglich als Abmessungsspezifikation betrachtet werden.
2. Ausreichende Drehmomentreserve für dynamische Lasten vorsehen
Das Taillengelenk ist eines der primären lasttragenden Gelenke eines humanoiden Roboters.
Wenn der Roboter steht, sich beugt, dreht, geht oder seine Haltung verändert, kann der Taillenantrieb kontinuierlich wechselnden Drehmomenten ausgesetzt sein. Dynamische Lasten können zudem bei Beschleunigung, Verzögerung, plötzlichen Haltungsänderungen, externen Störungen oder Kontakt mit der Umgebung zunehmen.
Aus diesem Grund kann die Auswahl des Antriebs allein anhand des statischen Drehmoments während des tatsächlichen Betriebs zu einer unzureichenden Kapazität führen.
Das erforderliche Drehmoment sollte anhand des vollständigen Bewegungsprofils bewertet werden, einschließlich:
Robotermasse und Schwerpunkt
Massenverteilung des Oberkörpers
Nutzlast
Hebelarm des Taillengelenks
Maximale Beschleunigung und Verzögerung
Ausgangsdrehzahl
Externe Kräfte
Wiederholte bidirektionale Bewegung
Dynamische und transiente Lasten
Erforderliche Lebensdauer
Ein fester Sicherheitsfaktor sollte nicht als universelle Regel für jeden humanoiden Roboter betrachtet werden.
Beispielsweise kann eine einfache statische Lastberechnung den tatsächlichen Drehmomentbedarf bei dynamischen Bewegungen erheblich unterschätzen. Die angemessene Drehmomentreserve sollte daher anhand des realen Lastspektrums bestimmt und anschließend mit dem Nennmoment, Spitzendrehmoment, den zulässigen Lasten, der Ermüdungsfestigkeit und der erwarteten Lebensdauer des Antriebs abgeglichen werden.
3. Das Übersetzungsverhältnis auf die erforderliche Bewegung abstimmen
Das Taillengelenk erfordert im Allgemeinen nicht die extrem hohe Ausgangsdrehzahl, die bei einigen anderen Robotermechanismen vorkommt. Stattdessen sind gleichmäßige Bewegungen bei niedriger Drehzahl, ausreichendes Ausgangsdrehmoment, Regelbarkeit und Positionierleistung häufig wichtiger.
Ein geeignetes Übersetzungsverhältnis ermöglicht es dem Motor, mit einer angemessenen Drehzahl zu arbeiten, während er das erforderliche Ausgangsdrehmoment bereitstellt und die Ausgangsdrehzahl reduziert.
Ein höheres Übersetzungsverhältnis ist jedoch nicht automatisch besser.
Das Übersetzungsverhältnis sollte zusammen mit Motordrehzahl, Motordrehmoment, Ausgangsdrehmoment, Trägheit, Wirkungsgrad, Regelbandbreite und dem erforderlichen Bewegungsbereich des Taillengelenks bewertet werden.
Eine zu hohe Untersetzung kann beispielsweise die reflektierte Trägheit erhöhen und das dynamische Ansprechverhalten des Antriebs beeinträchtigen, während ein unzureichendes Verhältnis einen größeren Motor erfordern kann, um das benötigte Ausgangsdrehmoment zu erzielen.
Die endgültige Auswahl sollte daher Motor, harmonisches Getriebe, Encoder, Steuerung und mechanische Last als ein integriertes System berücksichtigen.
Zwei häufige Auswahlfehler, die vermieden werden sollten
Viele Konstruktionen von Taillengelenken stoßen auf Probleme, weil Ingenieure in der frühen Entwicklungsphase einen Parameter zu stark gewichten.
Zwei häufige Fehler bestehen darin, mechanische Leistung für eine übermäßige Gewichtsreduzierung zu opfern und den Antrieb ausschließlich anhand statischer Spezifikationen auszuwählen.
1. Steifigkeit nicht allein zur Gewichtsreduzierung opfern
Leichtbau ist ein wichtiges Ziel in der humanoiden Robotik. Eine bloße Verkleinerung des Antriebs zur Minimierung des Gewichts kann jedoch mechanische Probleme verursachen, wenn die daraus resultierende Struktur keine ausreichende Steifigkeit bietet.
Das Taillengelenk ist ein wichtiger struktureller Abstützpunkt. Eine unzureichende Torsions- oder Struktursteifigkeit kann bei dynamischen Bewegungen zu erhöhter Durchbiegung, Vibrationen und Positionierungsfehlern führen.
Das Problem kann sich verstärken, wenn der Roboter wiederholt Beuge-, Dreh- und Haltungswechselbewegungen ausführt.
Ein langfristiger Betrieb unter Lasten, die über den vorgesehenen Betriebsbereich hinausgehen, kann zudem den mechanischen Verschleiß beschleunigen und die Übertragungsleistung beeinträchtigen.
Das Ziel sollte daher nicht einfach darin bestehen, den kleinsten und leichtesten Antrieb auszuwählen.
Ingenieure sollten Antriebsmasse, Außendurchmesser, axiale Länge, Hohlbohrungsdurchmesser, Nenn- und Spitzendrehmoment, Torsionssteifigkeit, Lagerkapazität, Übertragungsgenauigkeit und Lebensdauer in Einklang bringen.
Ein harmonischer Gelenkantrieb mit großer Durchgangsbohrung sollte letztlich entsprechend den vollständigen mechanischen Anforderungen der Taille und nicht allein nach seinem Gewicht ausgewählt werden.
2. Für kontinuierlichen dynamischen Betrieb auswählen, nicht allein nach statischen Spezifikationen
Ein Taillengelenk eines humanoiden Roboters ist typischerweise wiederholten bidirektionalen Bewegungen und kontinuierlich wechselnden Lasten ausgesetzt.
Beim Gehen, Beugen, Drehen und bei Haltungswechseln kann der Antrieb wechselnde Drehmomente, Beschleunigung, Verzögerung, radiale Lasten, axiale Lasten und transiente Stoßbelastungen erfahren.
Daher reichen Katalogwerte, die unter statischen oder idealisierten Bedingungen ermittelt wurden, für die endgültige Antriebsauswahl nicht aus.
Ingenieure sollten den tatsächlichen Arbeitszyklus und das Lastspektrum bewerten und anschließend Nennmoment, Spitzendrehmoment, zulässige Lasten, thermische Bedingungen, Torsionssteifigkeit, Ermüdungsfestigkeit und erwartete Lebensdauer des Antriebs überprüfen.
Dies ist besonders wichtig, wenn derselbe Antrieb über eine große Anzahl von Bewegungszyklen hinweg kontinuierlich betrieben werden soll.
Ein für hochbelastete Roboteranwendungen ausgelegter harmonischer Gelenkantrieb kann einen geeigneteren Ausgangspunkt darstellen als die einfache Anpassung eines kleineren Antriebs, der ursprünglich für einen herkömmlichen Roboterarm vorgesehen war.
Was macht ein harmonisches Gelenkmodul mit großer Durchgangsbohrung für humanoide Roboter geeignet?
Ein Taillengelenk eines humanoiden Roboters ist nicht einfach nur ein mit einem Getriebe kombinierter Motor.
Das vollständige Gelenk muss mechanische Kraftübertragung, Motorleistung, Sensorik, Steuerung, strukturelle Abstützung und Kabelführung koordinieren.
Ein harmonisches Gelenkmodul kann mehrere dieser Funktionen in einer kompakten mechanischen Einheit integrieren.
Integrierte Übertragungs- und Bewegungskomponenten
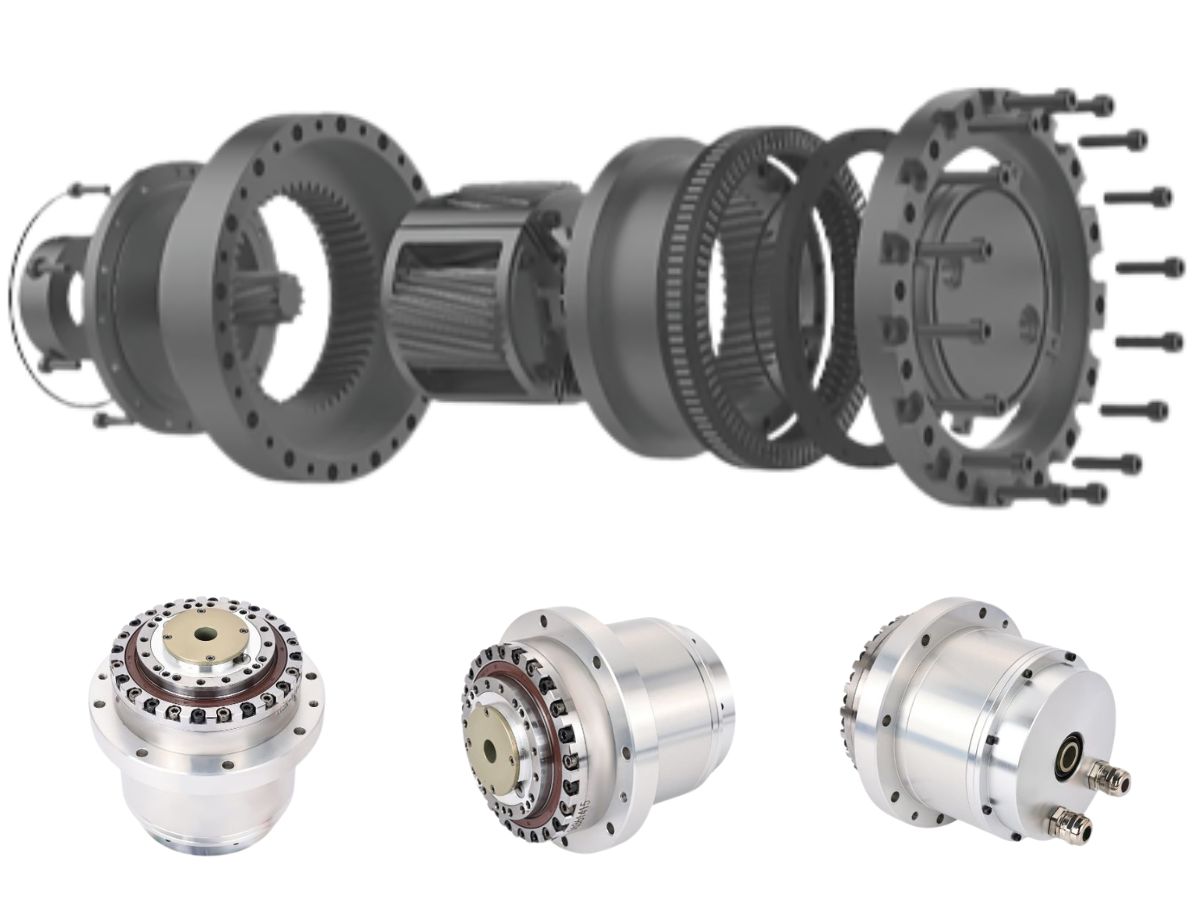
Abhängig von der Antriebsarchitektur kann das Modul einen Motor, ein harmonisches Getriebe, einen Encoder, eine Bremse, einen Treiber und weitere optionale Komponenten integrieren.
Dadurch verringert sich die Anzahl einzelner Komponenten, die für den Roboter entwickelt und montiert werden müssen.
Hohlarchitektur für die interne Leitungsführung
Bei einem Taillengelenk mit großer Durchgangsbohrung bietet die Hohlstruktur einen weiteren wichtigen Integrationsvorteil, indem sie einen zentralen Führungskanal für Kabel und Sensoranschlüsse schafft.
Dies kann die interne Anordnung des humanoiden Roboters vereinfachen und möglicherweise den Bedarf an zusätzlichen externen Kabelführungsmechanismen verringern.
Das Ergebnis ist nicht einfach ein kleineres Übertragungssystem, sondern eine stärker integrierte Gelenkarchitektur.
Hohlkonstruktion mit großer Durchgangsbohrung für die Integration in das Taillengelenk humanoider Roboter
Die Taille befindet sich normalerweise nahe dem Mittelpunkt des Körpers eines humanoiden Roboters und ist daher ein wichtiger Bereich für die interne mechanische und elektrische Integration.
Ein hohler harmonischer Gelenkantrieb mit großer Durchgangsbohrung kann es ermöglichen, Kabel und Sensorleitungen durch die Mitte des Gelenks zu führen, anstatt sie außen um das Getriebe herum verlegen zu müssen.
Zentrale Kabelführung
Die zentrale Öffnung kann die Führung von Strom- und Kommunikationskabeln zwischen den oberen und unteren Bereichen des Roboters vereinfachen.
Reduzierte externe Kabelführung
Die Führung von Kabeln durch die Mitte des Antriebs kann dazu beitragen, die externe Exposition der Kabel bei Drehbewegungen zu verringern und die Gesamtintegration des Taillenmechanismus zu verbessern.
Mehr Freiheit bei der Sensorintegration
Der zentrale Führungskanal kann auch zusätzliche Freiheit bei der Anordnung von Sensoren und anderen internen Komponenten bieten.
Für einen humanoiden Roboter werden diese Vorteile zunehmend wichtiger, da mehr Sensoren, Antriebe und Steuerelektronik in ein begrenztes Körpervolumen integriert werden.
Die erforderliche Hohlbohrung sollte daher frühzeitig im mechanischen Konstruktionsprozess bestimmt und nicht als nachträglicher Aspekt behandelt werden.
Von der harmonischen Getriebeübertragung zum integrierten Gelenkantrieb
Das Getriebe selbst ist nur ein Bestandteil eines Gelenks für humanoide Roboter.
Ein vollständiger Gelenkantrieb muss das harmonische Getriebe mit Motor, Encoder, Bremse, Treiber und Steuerungssystem koordinieren.
Dies ist insbesondere für die Taille wichtig, da der Antrieb auf wechselnde Lasten reagieren und dabei eine präzise Positionsregelung aufrechterhalten muss.
Integration von Motor und harmonischem Getriebe
Motor und harmonisches Getriebe sollten als aufeinander abgestimmtes System ausgewählt werden, um das erforderliche Drehmoment, die Drehzahl, den Wirkungsgrad und das dynamische Ansprechverhalten zu erreichen.
Encoder und Positionsrückmeldung
Die Positionsrückmeldung ist ein weiterer wichtiger Gesichtspunkt für das Taillengelenk eines humanoiden Roboters. Die Encoderkonfiguration sollte entsprechend der erforderlichen Positioniergenauigkeit, Wiederholgenauigkeit, Steuerungsarchitektur und Sicherheitsanforderungen ausgewählt werden.
Bremse und Steuerschnittstelle
Abhängig von der Roboterarchitektur kann das Gelenk eine mechanische Bremse, einen integrierten Treiber oder eine Kommunikationsschnittstelle wie EtherCAT oder CANopen erfordern.
Diese Anforderungen sollten während der Antriebsauswahl gemeinsam mit den mechanischen Spezifikationen definiert werden.
Praktische Zusammenfassung der Auswahl
Für ein Taillengelenk eines humanoiden Roboters ist die Auswahl eines harmonischen Gelenkantriebs mit großer Durchgangsbohrung grundsätzlich eine Engineering-Aufgabe auf Systemebene.
Die Hohlbohrung sollte ausreichend Platz für die interne Führung von Kabeln und Sensorleitungen bieten, ohne die Strukturleistung zu beeinträchtigen. Die Drehmomentkapazität sollte anhand des vollständigen dynamischen Lastspektrums und nicht allein anhand des statischen Drehmoments bewertet werden. Das Übersetzungsverhältnis sollte auf den Motor, das Bewegungsprofil, die Regelungsanforderungen und die geforderte Ausgangsleistung abgestimmt sein.
Mechanische Steifigkeit und Lebensdauer sind gleichermaßen wichtig. Ein leichter Antrieb, der dem tatsächlichen dynamischen Lastprofil nicht standhalten kann, kann größere Probleme auf Systemebene verursachen als ein etwas schwererer Antrieb mit ausreichender mechanischer Kapazität.
Die zentrale Auswahllogik lässt sich daher wie folgt zusammenfassen:
Zuerst die strukturelle Integration, danach die Überprüfung des dynamischen Drehmoments sowie Steifigkeit und Lebensdauer während des gesamten Auswahlprozesses.
Für humanoide Roboter sollte der richtige harmonische Gelenkantrieb nicht einfach nur eine Drehmomentspezifikation erfüllen. Er sollte eine geeignete Kombination aus Hohlraum für die Leitungsführung, kompakten Abmessungen, Genauigkeit des harmonischen Getriebes, Ausgangsdrehmoment, mechanischer Steifigkeit, Sensorik und langfristiger Zuverlässigkeit bieten.
HONPINE Harmonischer Gelenkantrieb mit großer Durchgangsbohrung für Taillengelenke humanoider Roboter
HONPINE entwickelt harmonische Gelenkmodule und Antriebe für Roboteranwendungen, bei denen kompakte Integration, präzise Bewegung und hohe Drehmomentdichte erforderlich sind.
Für Taillengelenke humanoider Roboter kann ein harmonischer Gelenkantrieb mit großer Durchgangsbohrung entsprechend den mechanischen und elektrischen Anforderungen des Roboters konfiguriert werden, einschließlich Hohlraum für die Leitungsführung, Ausgangsdrehmoment, Übersetzungsverhältnis, Encoderkonfiguration, Bremsanforderungen und Kommunikationsschnittstelle.
Auswahl des richtigen harmonischen HONPINE Gelenkmoduls
Die endgültige Antriebsauswahl sollte auf den tatsächlichen Parametern des Roboters basieren, einschließlich Gesamtmasse, Massenverteilung des Oberkörpers, Schwerpunkt, Bewegungsbereich des Taillengelenks, maximaler Beschleunigung, Nutzlast, Arbeitszyklus, erforderlicher Hohlbohrung, Motorbetriebsbedingungen und erwartetem Drehmomentprofil.
Sind diese Parameter definiert, können Ingenieure die geeignete Antriebsgröße und -konfiguration genauer bestimmen und bewerten, ob das ausgewählte harmonische Gelenkmodul für die vorgesehene Anwendung in einem humanoiden Roboter ausreichende Drehmomentkapazität, Steifigkeit, Regelungsleistung und Lebensdauer bietet.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Gelenkaktor mit großer Hohlbohrung für Taillengelenke humanoider Roboter: Ein praxisorientierter AuswahlleitfadenDas Taillengelenk eines humanoiden Roboters ist eines der anspruchsvollsten Bewegungsgelenke eines humanoiden Roboters. Im Gegensatz zu herkömmlichen Roboterarmgelenken stützt es den Oberkörper und bewältigt gleichzeitig Beuge- und Drehbewegungen, Haltungswechsel sowie sich kontinuierlich ändernde dynamische Lasten. Gleichzeitig muss der begrenzte Innenraum Stromkabel, Signalleitungen, Sensoren und Strukturkomponenten aufnehmen. Aufgrund dieser Anforderungen ist ein Gelenkaktor mit großer Hohlbohrung eine wichtige Option für Taillengelenke humanoider Roboter. Dieser Artikel erläutert, wie ein geeigneter harmonischer Gelenkaktor unter Berücksichtigung von Hohlbohrungsgröße, dynamischem Drehmoment, Übersetzungsverhältnis, mechanischer Steifigkeit, Integration und Lebensdauer ausgewählt wird.
 Nabtesco RV vs. Harmonic Drive vs. WITTENSTEIN: Warum spielfreie Planetenaktuatoren zunehmend an Bedeutung gewinnenNabtesco RV, Harmonic Drive und WITTENSTEIN haben jeweils bewährte Getriebelösungen für Robotik, Werkzeugmaschinen, Automatisierung und Präzisionsbewegungssteuerung etabliert. Anwendungen, die sowohl Positionierung im Bogensekundenbereich als auch eine hohe mechanische Steifigkeit erfordern, können jedoch unterschiedliche Kompromisse zwischen Spiel, Torsionssteifigkeit, Tragfähigkeit und Übertragungsgenauigkeit offenlegen. Dies hat zu einem wachsenden Interesse an spielfreien Planetenaktuatoren geführt, die die Steifigkeit und Drehmomentdichte eines Planetengetriebes mit fortschrittlicher Spielkompensation kombinieren. In diesem Artikel vergleichen wir die Eigenschaften von Nabtesco RV, Harmonic Drive und WITTENSTEIN-Präzisionsplanetengetrieben und untersuchen, wo ein spielfreier Planetenaktuator eine alternative Lösung bieten kann.




Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Gelenkaktor mit großer Hohlbohrung für Taillengelenke humanoider Roboter: Ein praxisorientierter AuswahlleitfadenDas Taillengelenk eines humanoiden Roboters ist eines der anspruchsvollsten Bewegungsgelenke eines humanoiden Roboters. Im Gegensatz zu herkömmlichen Roboterarmgelenken stützt es den Oberkörper und bewältigt gleichzeitig Beuge- und Drehbewegungen, Haltungswechsel sowie sich kontinuierlich ändernde dynamische Lasten. Gleichzeitig muss der begrenzte Innenraum Stromkabel, Signalleitungen, Sensoren und Strukturkomponenten aufnehmen. Aufgrund dieser Anforderungen ist ein Gelenkaktor mit großer Hohlbohrung eine wichtige Option für Taillengelenke humanoider Roboter. Dieser Artikel erläutert, wie ein geeigneter harmonischer Gelenkaktor unter Berücksichtigung von Hohlbohrungsgröße, dynamischem Drehmoment, Übersetzungsverhältnis, mechanischer Steifigkeit, Integration und Lebensdauer ausgewählt wird.
 Nabtesco RV vs. Harmonic Drive vs. WITTENSTEIN: Warum spielfreie Planetenaktuatoren zunehmend an Bedeutung gewinnenNabtesco RV, Harmonic Drive und WITTENSTEIN haben jeweils bewährte Getriebelösungen für Robotik, Werkzeugmaschinen, Automatisierung und Präzisionsbewegungssteuerung etabliert. Anwendungen, die sowohl Positionierung im Bogensekundenbereich als auch eine hohe mechanische Steifigkeit erfordern, können jedoch unterschiedliche Kompromisse zwischen Spiel, Torsionssteifigkeit, Tragfähigkeit und Übertragungsgenauigkeit offenlegen. Dies hat zu einem wachsenden Interesse an spielfreien Planetenaktuatoren geführt, die die Steifigkeit und Drehmomentdichte eines Planetengetriebes mit fortschrittlicher Spielkompensation kombinieren. In diesem Artikel vergleichen wir die Eigenschaften von Nabtesco RV, Harmonic Drive und WITTENSTEIN-Präzisionsplanetengetrieben und untersuchen, wo ein spielfreier Planetenaktuator eine alternative Lösung bieten kann.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.





