Warum sind DD-Drehmomentmotoren ideal für hochwertige Fünf-Achs-Rundtische?
Vergleich von fünf Antriebsmechanismen für Fünf-Achs-Rundtische
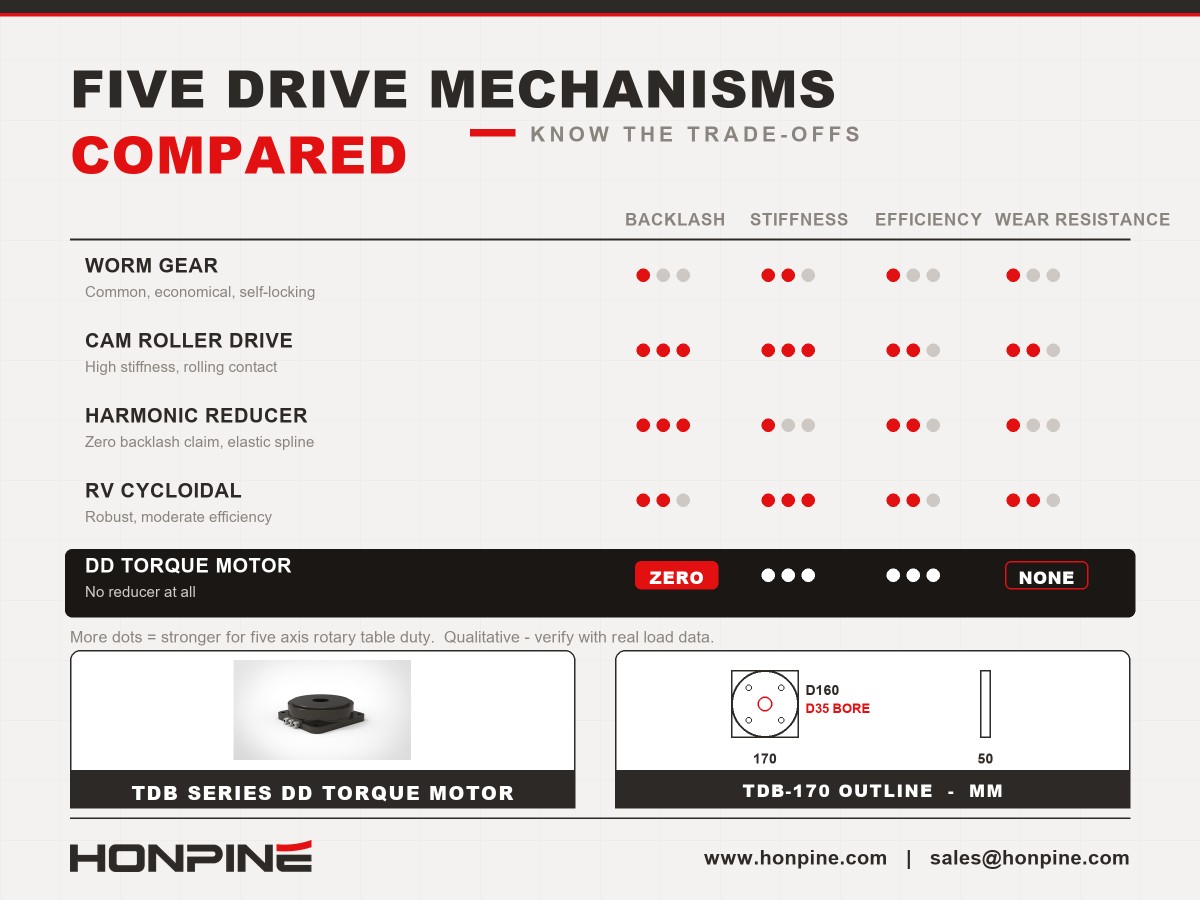
Fünf-Achs-Rundtische können mit verschiedenen Antriebsmechanismen ausgestattet sein, darunter Schneckengetriebe, Kurvenrollen-Antriebe, Harmonic-Drive-Getriebe,RV-Zykloidgetriebe undDirektantriebe (DD) mit Torquemotoren. Jede Lösung bietet eine unterschiedliche Kombination aus Positioniergenauigkeit, Torsionssteifigkeit, Tragfähigkeit, Übertragungseffizienz und langfristiger Zuverlässigkeit.
Das Verständnis dieser Unterschiede ist entscheidend für die Auswahl eines Antriebssystems für die hochpräzise CNC-Bearbeitung, insbesondere bei Anwendungen, bei denen Konturgenauigkeit, Oberflächengüte und langfristige Positionierstabilität eine wichtige Rolle spielen.
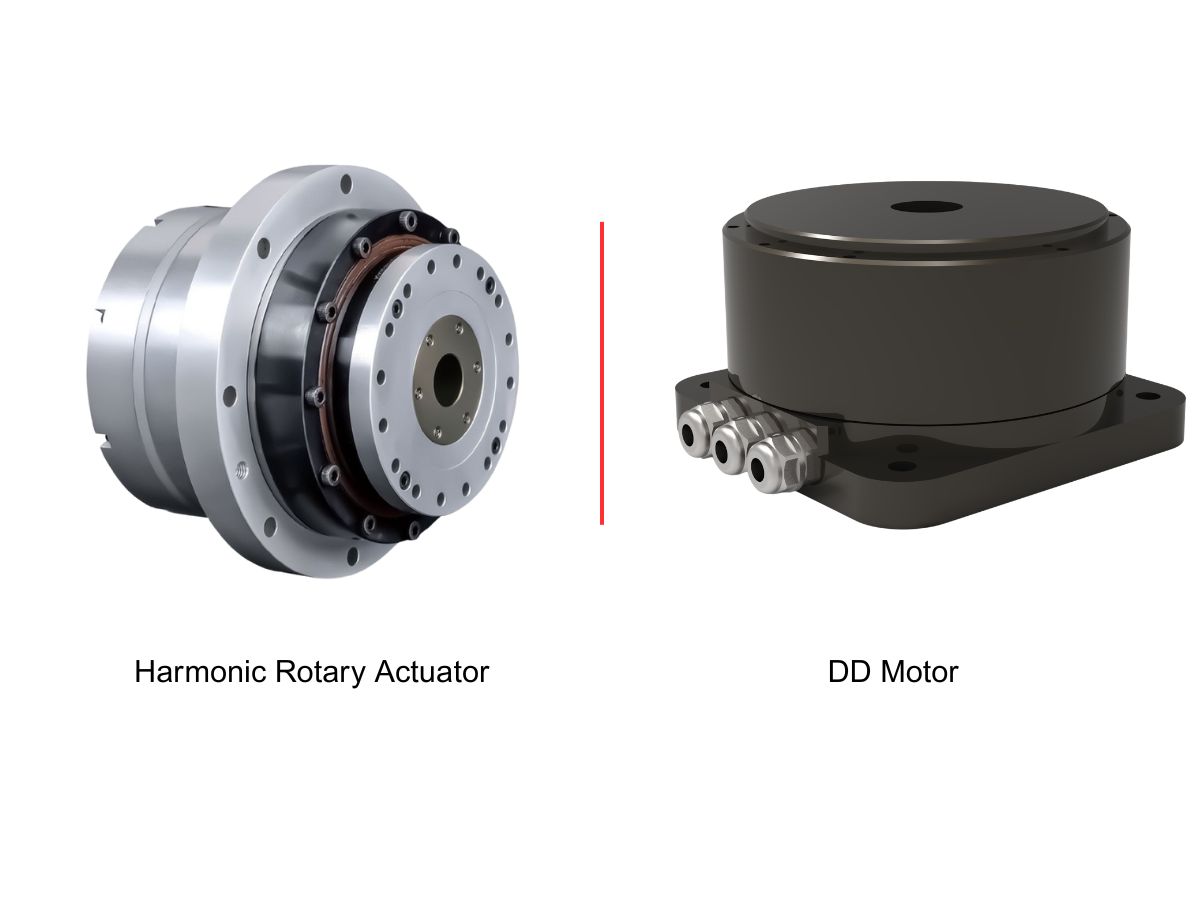
Warum verwenden hochwertige Fünf-Achs-Rundtische häufig DD-Motoren statt Harmonic-Drive-Getrieben?
Eine herkömmliche mechanische Antriebskette bringt mehrere potenzielle Ursachen für Positionierfehler mit sich, darunter Getriebespiel, Übertragungsfehler, Torsionsnachgiebigkeit, lagerbedingte Fehler, Montagefehler und Verschleiß.
Ein Direktantriebssystemkommt ohne mechanisches Untersetzungsgetriebe und die damit verbundenen Übertragungsfehler aus. In einem vereinfachten Vergleich reduzieren sich die wesentlichen Fehlerquellen dadurch auf lagerbedingte Fehler sowie Fehler bei der Messung oder Rückmeldung des Encoders. Das tatsächliche Fehlerbudget hängt jedoch auch von strukturellen Verformungen, thermischen Einflüssen, der Servoregelung und der Installationsqualität ab.
Der entscheidende Vorteil liegt im Wegfall des getriebebedingten Verschleißes. Anders als ein mechanisches Getriebe, das auf miteinander in Kontakt stehenden und sich verformenden Komponenten beruht, treibt ein DD-Torquemotordie Drehachse direkt und ohne zwischengeschalteten Untersetzungsmechanismus an. Dies trägt dazu bei, die mechanische Komplexität zu verringern und die Positionierleistung über längere Betriebszeiten konstant zu halten.
Bei hochwertigen Werkzeugmaschinen ist ein Direktantrieb daher besonders dann attraktiv, wenn langfristige Genauigkeit, dynamisches Ansprechverhalten und gleichbleibende Bearbeitungsqualität im Vordergrund stehen. Eine Aussage wie „keine Genauigkeitsminderung über zehn Jahre“ sollte jedoch durch anwendungsspezifische Prüfungen und Lebensdauerdaten belegt werden und nicht allein aus der Antriebsarchitektur abgeleitet werden.
Kein Spiel bedeutet nicht, dass keine Umkehrspanne auftritt
Harmonic-Drive-Getriebe werden häufig mit dem Versprechen „spielfrei“ beworben. Spiel und Umkehrspanne sind jedoch nicht dasselbe.
Spiel bezeichnet im Allgemeinen den Winkelabstand zwischen ineinandergreifenden Getriebekomponenten bei einer Bewegungsrichtungsumkehr. Die Umkehrspanne ist ein umfassenderes Maß für die Positionierabweichung bei einer Richtungsumkehr und kann auch die Auswirkungen elastischer Verformung, Torsionsnachgiebigkeit, Hysterese und weiterer mechanischer Faktoren umfassen.
Ein Harmonic-Drive-Getriebe kann ein sehr geringes Spiel erreichen, doch dadurch wird eine elastische Verformung unter Last nicht ausgeschlossen. Da sich die flexible Verzahnung während des Betriebs wiederholt elastisch verformt, weist das Antriebssystem weiterhin eine endliche Torsionssteifigkeit auf und kann lastabhängige Winkelverschiebungen zeigen.
Dieser Unterschied ist bei der Fünf-Achs-CNC-Bearbeitung wichtig. Eine Drehachse kann eine Spielprüfung bestehen und dennoch bei der gleichzeitigen Mehrachseninterpolation oder bei Änderungen der Schnittlast Winkelabweichungen aufweisen. Unter anspruchsvollen Bearbeitungsbedingungen können diese Abweichungen zu Konturfehlern, welligen Oberflächen oder einer uneinheitlichen Oberflächengüte beitragen.
Aus diesem Grund sollten Ingenieure bei der Auswahl eines Rundtischantriebs nicht nur die Spielangaben, sondern auch die Umkehrspanne, die Torsionssteifigkeit, die lastabhängigen Positionierfehler und das dynamische Verhalten beurteilen.
Wann ist ein Harmonic-Drive-Getriebe eine geeignete Wahl?
Harmonic-Drive-Getriebe sind weiterhin eine praktikable Option für Fünf-Achs-Rundtische und Präzisions-Drehmechanismen, bei denen kompakte Abmessungen, hohe Untersetzungsverhältnisse und geringes Spiel wichtig sind.
Sie können sich für Anwendungen mit Graphitelektroden, Schmuck, kleinen medizinischen Bauteilen und anderen relativ kleinen Werkstücken eignen, wenn der Einbauraum begrenzt und die Schnittlast moderat ist.
Harmonic-Drive-Getriebe übertragen Bewegungen jedoch durch die kontrollierte elastische Verformung einer flexiblen Verzahnung. Ihre Torsionssteifigkeit und lastabhängigen Verformungseigenschaften müssen daher im Kontext des tatsächlichen Bearbeitungsprozesses berücksichtigt werden.
Beim Schruppen oder unterbrochenen Schnitt können Schnittkräfte und Drehmomentschwankungen elastische Winkelverschiebungen im Antriebssystem verursachen. Überschreitet diese Verschiebung das Fehlerbudget der Anwendung, kann sie die Konturgenauigkeit und Oberflächengüte beeinträchtigen. Wiederholter Betrieb unter hoher Last kann je nach Getriebeauslegung, Belastungsbedingungen und Wartungspraxis außerdem zu Ermüdungsproblemen beitragen.
Ein Harmonic-Drive-Getriebe ist daher nicht grundsätzlich für jede anspruchsvolle Bearbeitungsanwendung ungeeignet. Seine Eignung hängt von den Anforderungen an Steifigkeit, Drehmomentkapazität, Einschaltdauer, Stoßbelastung, Genauigkeit und Lebensdauer ab. Bei Anwendungen mit schwerer Zerspanung, erheblichen Drehmomentschwankungen oder besonders strengen Anforderungen an die langfristige Genauigkeit kann ein DD-Torquemotor eine geeignetere Antriebsarchitektur bieten.
Welche Bedeutung hat ein DD-Torquemotor für hochwertige Werkzeugmaschinen?
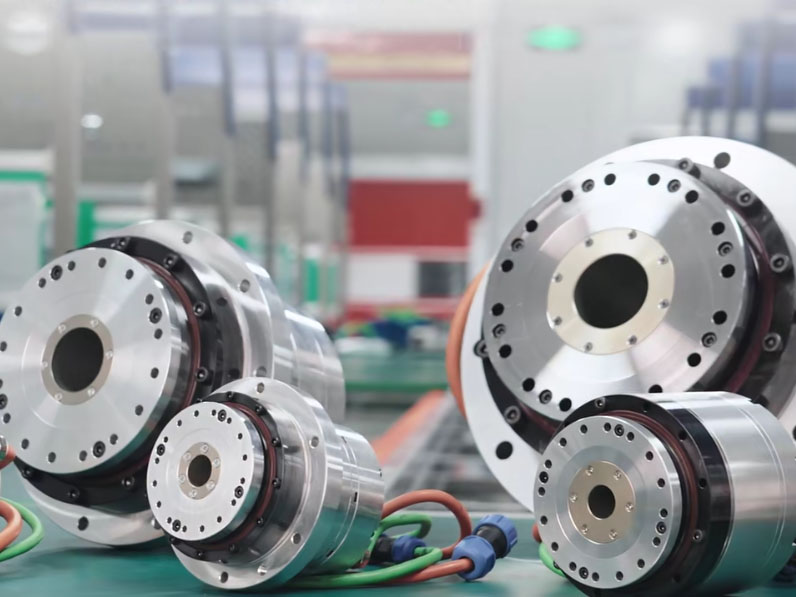
Ein DD-Torquemotor treibt die Drehachse direkt und ohne zwischengeschaltetes Getriebe an. Dadurch entfallen das Getriebespiel und die getriebebedingte Nachgiebigkeit des Antriebs, was zu einer kürzeren mechanischen Antriebskette führt.
Zu den möglichen Vorteilen für hochwertige Fünf-Achs-Rundtische gehören:
Hohe Positioniergenauigkeit
Durch den Wegfall des Getriebes wird eine wesentliche Ursache für übertragungsbedingte Fehler beseitigt.
Hohe Torsionssteifigkeit des Gesamtsystems
Mit einer geeigneten Auslegung von Motor, Lageranordnung und Drehstruktur kann der Antrieb starken Widerstand gegen Winkelverschiebungen unter Schnittlast bieten.
Gleichmäßige Bewegung und dynamisches Ansprechverhalten
Der Direktantrieb vermeidet zusätzliche mechanische Schnittstellen und die Übertragungsdynamik eines Untersetzungsgetriebes.
Geringerer mechanischer Verschleiß
Durch den Wegfall des Getriebes entfallen Verschleiß- und Ermüdungsmechanismen, die mit seinen internen Übertragungskomponenten verbunden sind.
Konstante Bearbeitungsleistung: Weniger übertragungsbedingte Fehler können zu einer gleichmäßigeren Kontur und besseren Oberflächengüte beitragen, sofern die gesamte Maschinenstruktur und das Steuerungssystem sachgerecht ausgelegt sind.
Der praktische Nutzen eines DD-Torquemotors hängt von der gesamten Drehachse ab, nicht nur vom Motor selbst. Lagersteifigkeit, strukturelle Steifigkeit, Auflösung und Genauigkeit des Encoders, Wärmemanagement, Servoregelung und Installationsqualität tragen alle zur endgültigen Bearbeitungsleistung bei.
Warum ist die A-Achse besonders wichtig?
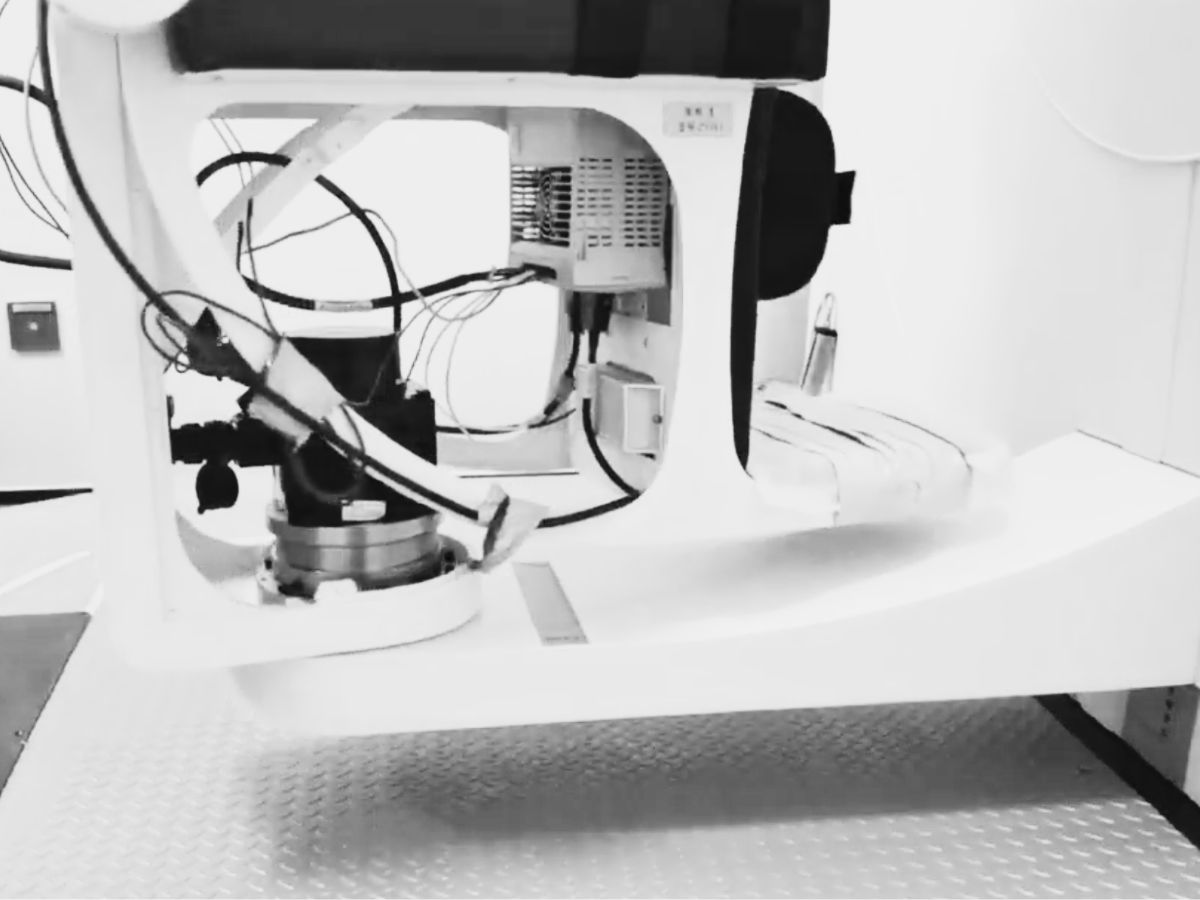
Der Vorteil des Direktantriebs ist insbesondere bei der A-Achse von Bedeutung, die das Werkstück üblicherweise um eine horizontale Achse schwenkt.
Ein A-Achsen-Rundtisch hat häufig eine Auslegerkonstruktion und muss erheblichen Kippmomenten standhalten, die durch Werkstück, Spannvorrichtung und Schnittkräfte entstehen. Jede Winkelverformung der Stützstruktur oder des Antriebsstrangs kann durch den Abstand zwischen Drehachse und Schnittpunkt verstärkt werden.
Vereinfacht ausgedrückt gilt: Je weiter der Schnittpunkt von der Drehachse entfernt ist, desto größer ist die lineare Positionierabweichung, die durch einen gegebenen Winkelfehler entsteht.
Deshalb setzen manche Konstruktionen von Fünf-Achs-Werkzeugmaschinen bei der A-Achse vorrangig DD-Motorenoder Kurvenrollen-Antriebe ein, während die C-Achse mit Schneckengetrieben angetrieben wird. Eine solche Konfiguration ist nicht zwangsläufig ein konstruktiver Kompromiss. Sie kann vielmehr eine bewusste Zuordnung der Antriebstechnologie entsprechend den Lastbedingungen, Steifigkeitsanforderungen und Genauigkeitszielen der jeweiligen Achse sein.
Die A-Achse erfordert möglicherweise einen höheren Widerstand gegen Kippmomente und Winkelverformungen, während für die C-Achse andere Anforderungen an Last und Steifigkeit gelten können. Unterschiedliche Antriebsmechanismen für die beiden Achsen auszuwählen, kann daher eine sinnvolle technische Entscheidung sein.
Wie wählen Sie den passenden DD-Torquemotor für einen Fünf-Achs-Rundtisch aus?
Bei der Auswahl eines DD-Torquemotors für einen hochpräzisen Fünf-Achs-Rundtisch sollten Ingenieure die folgenden Faktoren berücksichtigen:
Erforderliches Drehmoment: Berücksichtigen Sie Dauerdrehmoment, Spitzendrehmoment, Beschleunigungsdrehmoment und Schwankungen der Schnittlast.
Torsionssteifigkeit: Beurteilen Sie die Steifigkeit der gesamten Drehachse einschließlich Lager, Montageschnittstellen und Strukturkomponenten.
Positionier- und Konturgenauigkeit: Bewerten Sie die Encoder-Genauigkeit, die Servoleistung, die thermische Drift und die Anforderungen der simultanen Fünf-Achs-Bearbeitung.
Thermisches Verhalten: Prüfen Sie die Wärmeentwicklung und die temperaturbedingte Verformung im Dauerbetrieb.
Last- und Momentkapazität: Prüfen Sie Axial- und Radiallasten, Kippmomente und die Steifigkeit der Lageranordnung.
Steuerungskompatibilität: Stellen Sie sicher, dass Motor, Encoder und Servoantrieb die Steuerungs- und Interpolationsanforderungen der Werkzeugmaschine erfüllen.
Langfristige Zuverlässigkeit: Berücksichtigen Sie Betriebsbedingungen, Wartungsanforderungen und validierte Lebensdauerdaten.
Ein DD-Torquemotor ist nicht automatisch die beste Wahl für jeden Rundtisch. Wenn hohe Steifigkeit, präzise Kontursteuerung, gleichmäßige Bewegung und langfristige Positionierstabilität entscheidend sind, bietet der Direktantrieb jedoch wichtige Vorteile gegenüber mechanischen Untersetzungssystemen.
Suchen Sie einen DD-Torquemotor für Ihren Fünf-Achs-Rundtisch?
Wenn Sie einen hochpräzisen Fünf-Achs-Rundtisch entwickeln oder eineDirektantriebslösung für die CNC-Bearbeitung prüfen, kontaktieren Sie HONPINE, um mehr über dieAuswahl von DD-Torquemotoren, Antriebskonfigurationen und Lösungen für die präzise Bewegungssteuerung zu erfahren.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
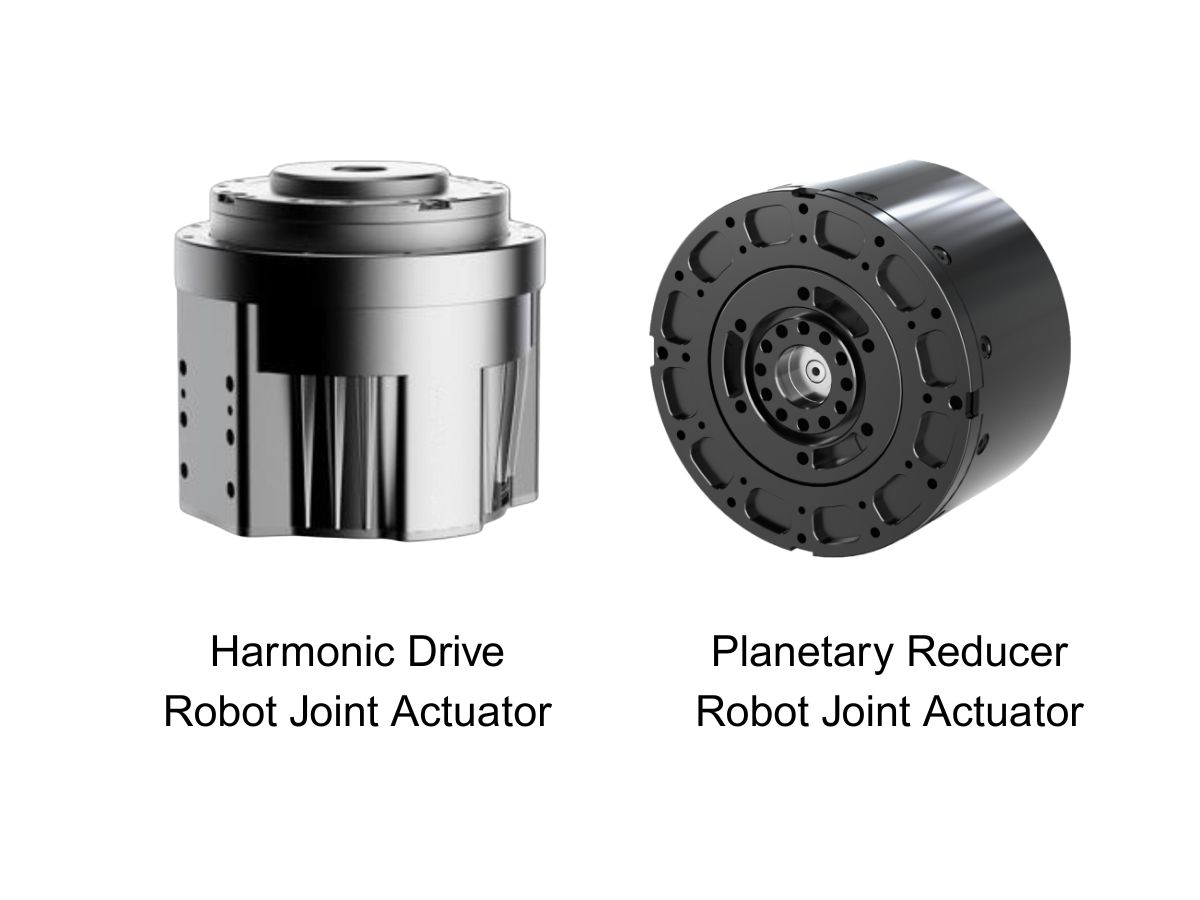
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
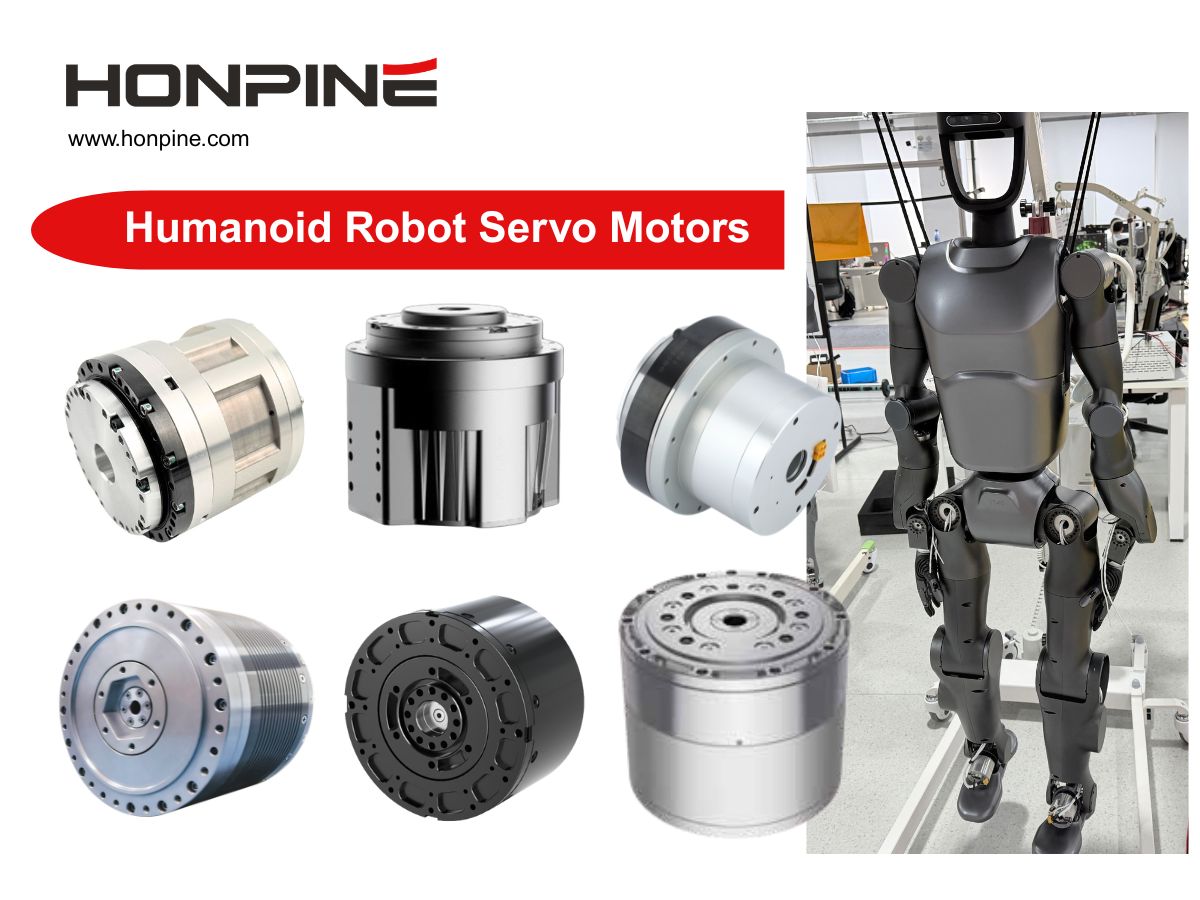
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.
 Ultrakompaktes harmonisches Gelenkmodul mit 6-mm-HohlwelleMit der Weiterentwicklung humanoider Roboter und kompakter Robotersysteme müssen Gelenkmodule auf immer begrenzterem Einbauraum ein hohes Drehmoment pro Volumen, eine präzise Bewegungssteuerung und eine flexible Kabelführung bieten. Das harmonische Gelenkmodul HONPINE HPJM-RE30-40-PRO begegnet diesen Anforderungen mit einem kompakten Design, einer 6-mm-Hohlwelle, Rückmeldung über zwei Encoder sowie einem integrierten Motor und FOC-Antrieb. In diesem Artikel stellen wir die wichtigsten Konstruktionsmerkmale vor und erläutern, wie die Hohlwellenstruktur, die EtherCAT-Anbindung und die flexiblen Befestigungsmöglichkeiten die Entwicklung humanoider Roboter, Drohnen, optischer Plattformen und Präzisionsautomatisierungsanlagen unterstützen.
 Wie vereint der spielfreie Planeten-Drehantrieb HONPINE HPG CNC-Präzision und Steifigkeit?Entdecken Sie den präzisen, spielfreien Planeten-Drehantrieb HONPINE HPG für CNC-Rundtische. Erfahren Sie mehr über Positioniergenauigkeit, Torsionssteifigkeit, geringes Spiel und die Auswahl des Antriebs.
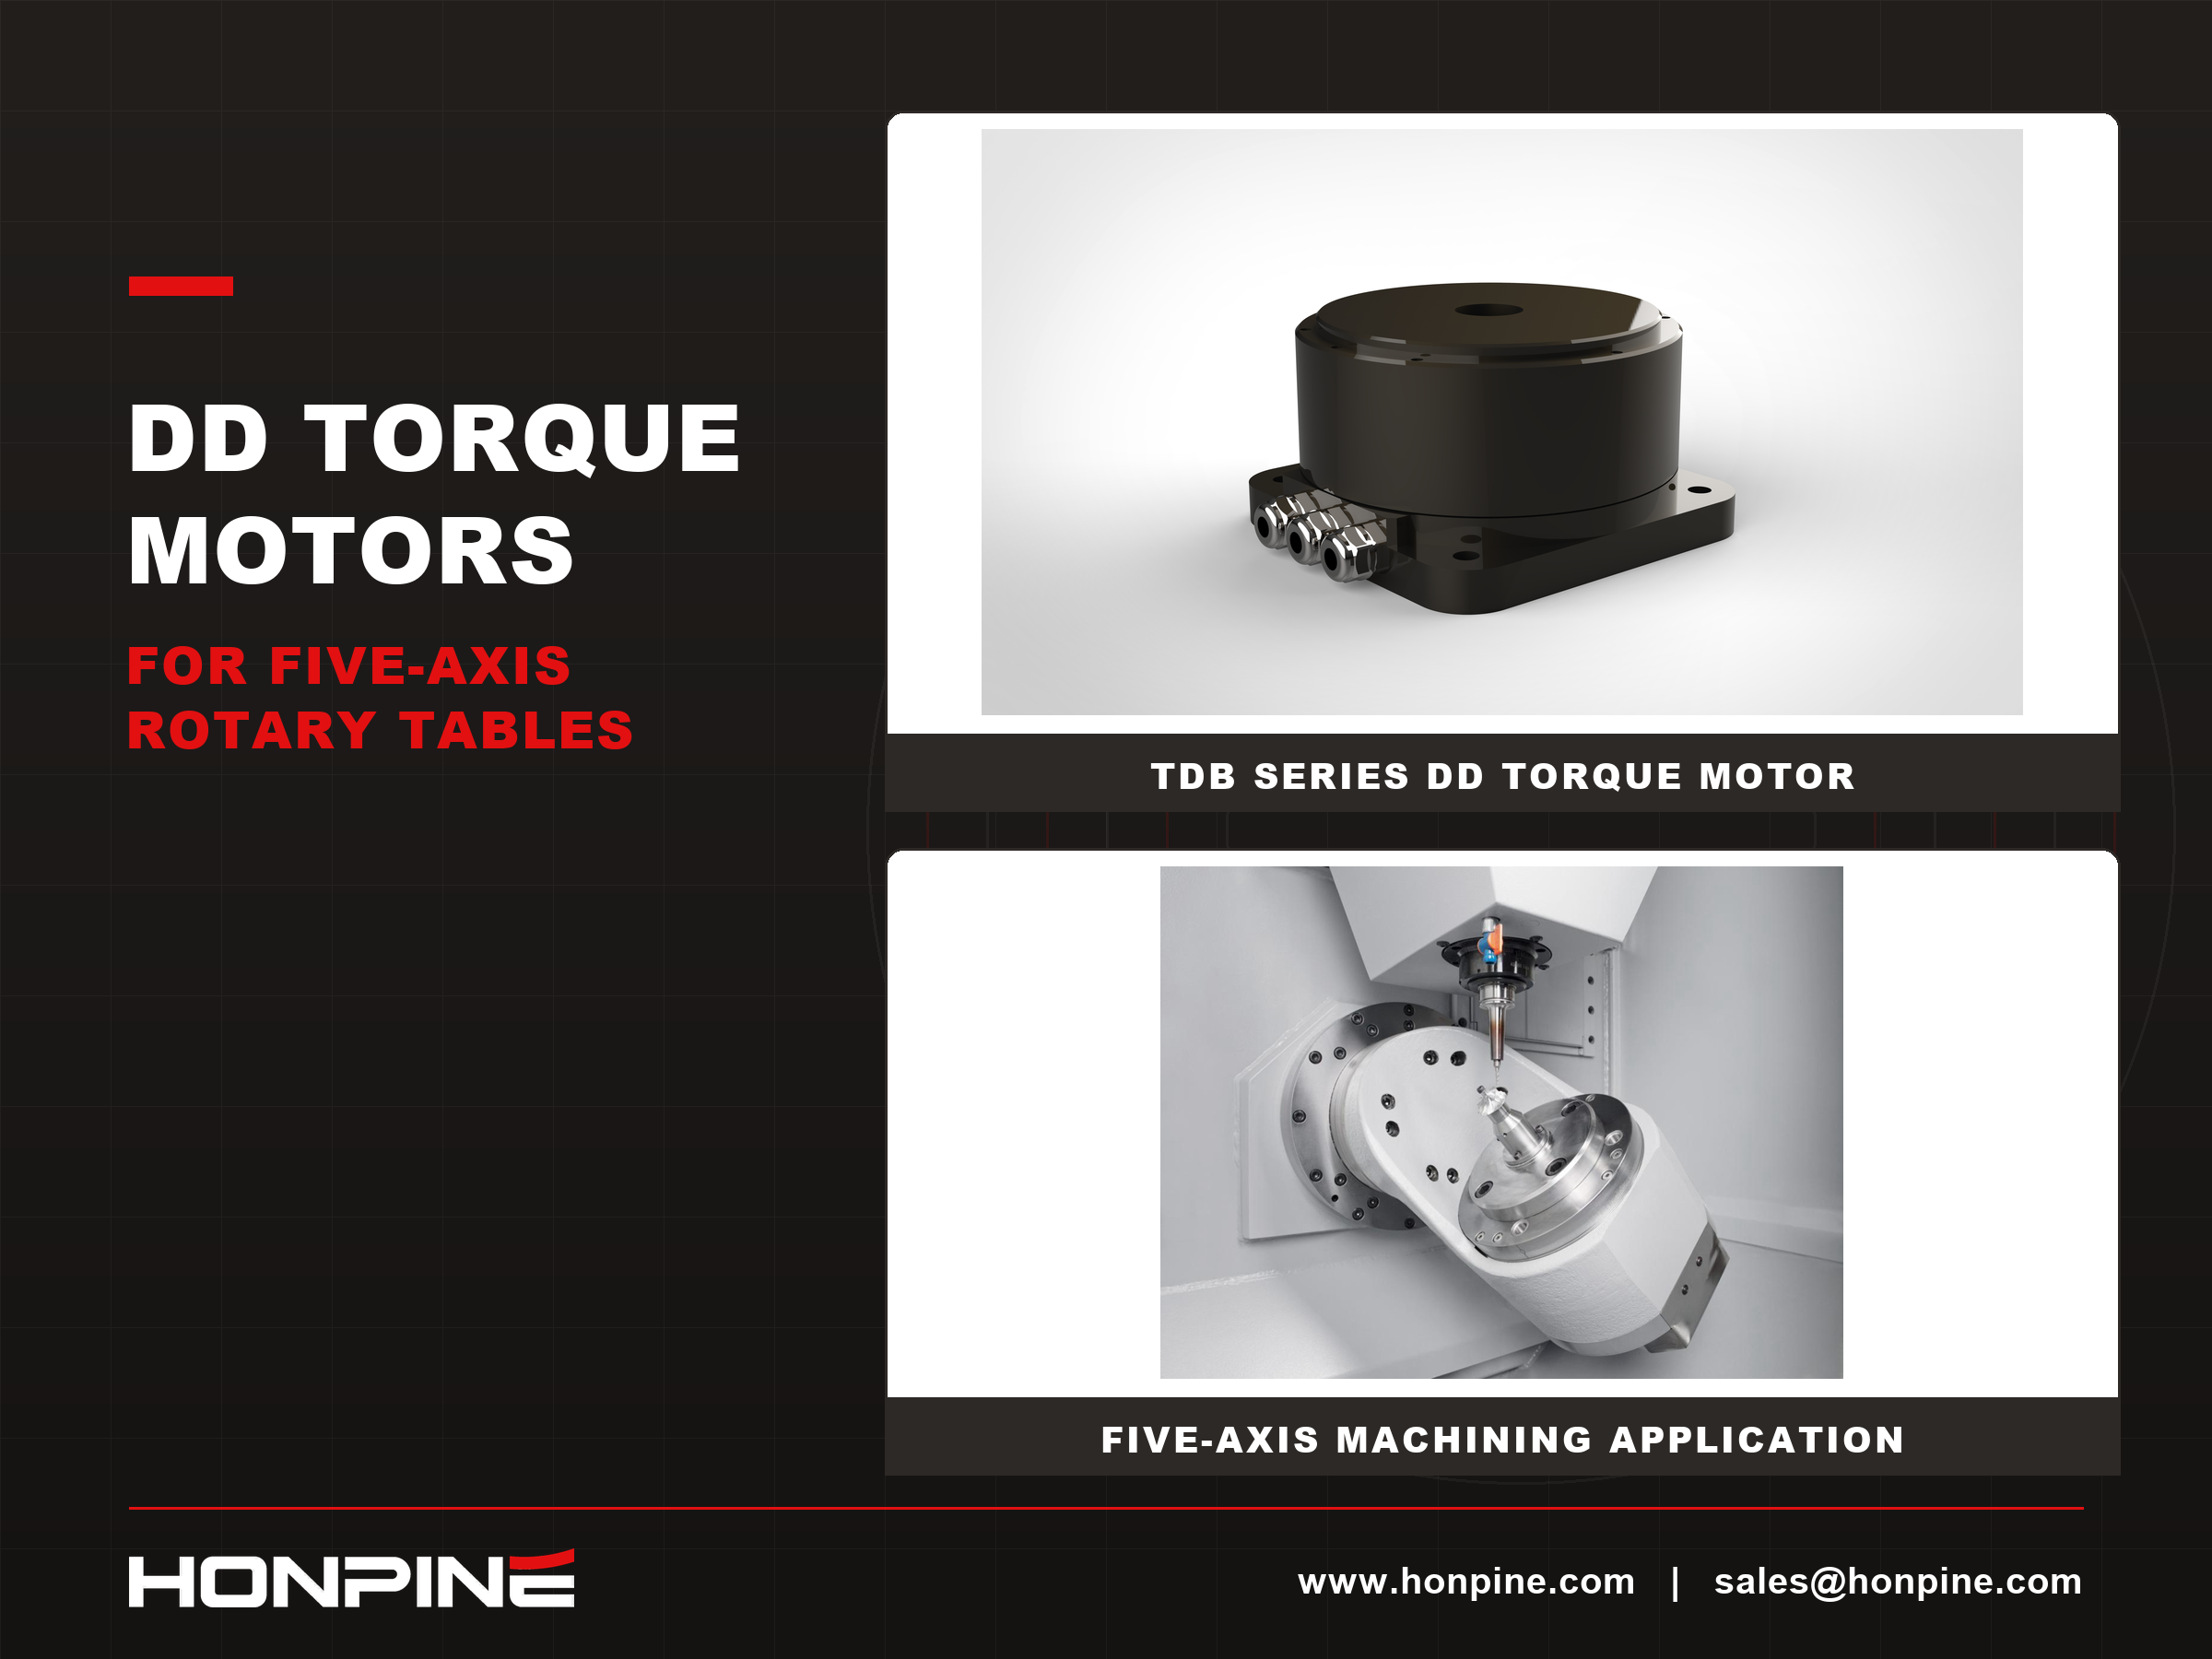
 Warum sind DD-Drehmomentmotoren ideal für hochwertige Fünf-Achs-Rundtische?Die Wahl des richtigen Antriebsmechanismus ist entscheidend für die Leistung eines Fünf-Achs-Rundtischs. Schneckengetriebe, Kurvenrollen-Antriebe, Harmonic-Drive-Getriebe, RV-Zykloidgetriebe und DD-Drehmomentmotoren bieten jeweils unterschiedliche Vorteile hinsichtlich Positioniergenauigkeit, Torsionssteifigkeit, Geschwindigkeit und Kosten. Bei der hochwertigen CNC-Bearbeitung besteht die Herausforderung nicht einfach darin, ein geringes Umkehrspiel zu erreichen, sondern die Genauigkeit unter Schnittlasten und bei kontinuierlichen Mehrachsbewegungen aufrechtzuerhalten. Dieser Artikel vergleicht fünf gängige Antriebstechnologien und erläutert, warum Direktantriebs-Drehmomentmotoren eine attraktive Option für Anwendungen sind, die eine hohe Dynamik, geringere Übertragungsfehler und eine gleichbleibende Bearbeitungsleistung erfordern.
Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.
 Ultrakompaktes harmonisches Gelenkmodul mit 6-mm-HohlwelleMit der Weiterentwicklung humanoider Roboter und kompakter Robotersysteme müssen Gelenkmodule auf immer begrenzterem Einbauraum ein hohes Drehmoment pro Volumen, eine präzise Bewegungssteuerung und eine flexible Kabelführung bieten. Das harmonische Gelenkmodul HONPINE HPJM-RE30-40-PRO begegnet diesen Anforderungen mit einem kompakten Design, einer 6-mm-Hohlwelle, Rückmeldung über zwei Encoder sowie einem integrierten Motor und FOC-Antrieb. In diesem Artikel stellen wir die wichtigsten Konstruktionsmerkmale vor und erläutern, wie die Hohlwellenstruktur, die EtherCAT-Anbindung und die flexiblen Befestigungsmöglichkeiten die Entwicklung humanoider Roboter, Drohnen, optischer Plattformen und Präzisionsautomatisierungsanlagen unterstützen.
 Wie vereint der spielfreie Planeten-Drehantrieb HONPINE HPG CNC-Präzision und Steifigkeit?Entdecken Sie den präzisen, spielfreien Planeten-Drehantrieb HONPINE HPG für CNC-Rundtische. Erfahren Sie mehr über Positioniergenauigkeit, Torsionssteifigkeit, geringes Spiel und die Auswahl des Antriebs.
 Warum sind DD-Drehmomentmotoren ideal für hochwertige Fünf-Achs-Rundtische?Die Wahl des richtigen Antriebsmechanismus ist entscheidend für die Leistung eines Fünf-Achs-Rundtischs. Schneckengetriebe, Kurvenrollen-Antriebe, Harmonic-Drive-Getriebe, RV-Zykloidgetriebe und DD-Drehmomentmotoren bieten jeweils unterschiedliche Vorteile hinsichtlich Positioniergenauigkeit, Torsionssteifigkeit, Geschwindigkeit und Kosten. Bei der hochwertigen CNC-Bearbeitung besteht die Herausforderung nicht einfach darin, ein geringes Umkehrspiel zu erreichen, sondern die Genauigkeit unter Schnittlasten und bei kontinuierlichen Mehrachsbewegungen aufrechtzuerhalten. Dieser Artikel vergleicht fünf gängige Antriebstechnologien und erläutert, warum Direktantriebs-Drehmomentmotoren eine attraktive Option für Anwendungen sind, die eine hohe Dynamik, geringere Übertragungsfehler und eine gleichbleibende Bearbeitungsleistung erfordern.
 Genauigkeit von Harmonic-Drive-Aktuatoren: Warum sie auf vier Ebenen bewertet werden sollteBei der Genauigkeit eines Harmonic-Drive-Aktuators geht es um mehr als die Encoderauflösung. Warum sollten Ingenieure sie auf vier Ebenen bewerten? Auflösung, Wiederholgenauigkeit, unidirektionale Positioniergenauigkeit und bidirektionale Positioniergenauigkeit beschreiben unterschiedliche Aspekte der Bewegungsleistung. Wenn Ingenieure diese Unterschiede verstehen, können sie Harmonic-Drive-Drehantriebe für Halbleiteranlagen, EFEM-Systeme und die 3C-Automatisierung auswählen, ohne theoretische Encoderschritte mit der tatsächlichen Positionierleistung zu verwechseln.