Warum bevorzugen Industrieroboter und Schwerlastanlagen RV-Getriebe mit zwei Scheiben?
Viele Ingenieure haben dieselbe Frage, wenn sie erstmals auf einRV-Getriebe stoßen: Wenn eine einzelne Zykloidenscheibe bereits eine Drehzahlreduzierung erreichen kann, warum werden RV-Getriebe in Industrierobotern fast immer mit zwei Zykloidenscheiben konstruiert?
Das Hinzufügen einer zweiten Scheibe bedeutet mehr Komponenten, eine komplexere Montage und höhere Herstellungskosten. Was ist also der Grund dafür?
Die Antwort lässt sich in einem Satz zusammenfassen: Die zweite Scheibe dient nicht primär der Untersetzung, sondern der Verbesserung von Genauigkeit, Stabilität, Lastverteilung und Lebensdauer.
In diesem Artikel verwenden wir unser RV-Getriebe-Montagemodell und eine Bewegungssimulation, um zu erläutern, warum die Zwei-Scheiben-Konfiguration zur gängigen Architektur für Industrieroboter, Werkzeugmaschinen, Rundtische und andere hochbelastbare Präzisionsantriebssysteme geworden ist.
Hinweis: Die numerischen Daten und Abbildungen in diesem Artikel basieren auf Simulationsberechnungen und dienen nur als Referenz.
Wie funktioniert ein RV-Getriebe?
Ein RV-Getriebe bzw. ein Zykloiden-Stiftgetriebe besitzt eine relativ kurze Antriebskette.
Die Eingangswelle treibt einen Exzentermechanismus an. Der Exzentermechanismus trägt die Zykloidenscheiben, die mit den Stiften im Stiftgehäuse kämmen. Die entstehende Bewegung wird anschließend über den Ausgangsstiftmechanismus auf den Abtrieb übertragen.
Nachfolgend ist eine Explosionsdarstellung unseres NX-Montagemodells zu sehen, einschließlich des Stiftgehäuses mit 40 Stiften, der Kurbelwelle, der Exzenterlager, zweier Zykloidenscheiben und der Abtriebsscheibe. Jede Komponente im Modell wird direkt aus den technischen Parametern des Antriebssystems erzeugt.
Das Untersetzungsprinzip lässt sich einfach zusammenfassen.
Das Stiftgehäuse hat 40 Stifte, während die Zykloidenscheibe 39 Zähne besitzt. Bei einer Umdrehung der Kurbelwelle bewegt sich die Zykloidenscheibe um eine Zahnposition rückwärts. Daher vollführt der Abtrieb nach 39 Umdrehungen der Kurbelwelle eine Umdrehung:
i = 39
Die Bewegungssimulation ermöglicht ein anschaulicheres Verständnis dieses Übertragungsprozesses.
Welche Probleme hat ein RV-Getriebe mit Einzelscheibe?
Problem 1: Ungleichgewicht der Radialkräfte
Die Zykloidenscheibe arbeitet exzentrisch. Ihre exzentrische Masse rotiert um das Zentrum, während sich auch die Eingriffslast in einem bestimmten Sektor konzentriert.
In unserer numerischen Berechnung nach der Hebelmethode erfüllen von den 40 Stiften 19 Stifte die grundlegenden Tragfähigkeitsbedingungen, während unter den analysierten Bedingungen tatsächlich etwa 15 Stifte belastet werden.
Die Berechnung zeigt, dass sich etwa 90 % der Last auf 11 Stifte innerhalb eines 90°-Sektors konzentrieren, was zu folgendem Lastverteilungskoeffizienten führt:
Kγ = 1.71
In einer Einzelscheiben-Konfiguration rotiert dieser konzentrierte Lastsektor gemeinsam mit der exzentrischen Masse.
Dies führt zu erhöhten Vibrationen, Geräuschen und Lagerbelastungen.
Bei hochbelastbaren Geräten und Industrierobotergelenken werden diese Auswirkungen zunehmend wichtig, da das Getriebe wiederholt unter hohem Drehmoment sowie häufigem Beschleunigen und Abbremsen arbeiten muss.
Vorteile eines RV-Getriebes mit zwei Scheiben
Ein RV-Getriebe mit zwei Scheiben ordnet zwei identische Zykloidenscheiben axial im Antrieb an.
Scheibe A arbeitet mit der Exzentrizität +e, während Scheibe B mit der Exzentrizität −e arbeitet. Die beiden Exzenterabschnitte auf der Kurbelwelle sind daher um 180° versetzt angeordnet.
Es reicht jedoch nicht aus, zwei identische Scheiben einfach um 180° versetzt zu montieren.
Scheibe B muss außerdem um einen bestimmten Phasenwinkel gedreht werden:
Δφ = −180° / zc = −180° / 39 = −4.615°
Dieses Detail ist bei der CAD-Modellierung und Montage besonders wichtig.
Wenn ein Ingenieur die erste Zykloidenscheibe einfach dupliziert und die beiden Scheiben ohne Phasenversatz montiert, richten sich die Stiftbohrungen nicht korrekt aus und der beabsichtigte Effekt zur Reduzierung des Verdrehspiels kann nicht erreicht werden.
Die linke Seite des nachstehenden Vergleichs zeigt die falsche Phasenanordnung mit 0°, bei der die Stiftbohrungen sichtbar nicht fluchten. Die rechte Seite zeigt die korrekte Phasenanordnung mit −4.615°.
Vorteil 1: Kompensation von Trägheitskräften
Scheibe A arbeitet bei +e, während Scheibe B bei −e arbeitet.
Die exzentrischen Massen bewegen sich daher in entgegengesetzte Richtungen, sodass sich ihre Trägheitskräfte erster Ordnung weitgehend gegenseitig aufheben können.
Dies reduziert Vibrationen und trägt zu einem ruhigeren Betrieb des RV-Getriebes bei.
Für Industrierobotergelenke ist dies einer der unmittelbarsten Vorteile der Zwei-Scheiben-Architektur.
Geringere Vibrationen können zudem die dynamische Belastung von Lagern und anderen Antriebskomponenten reduzieren.
Vorteil 2: Verdrehspiel kann durch Vorspannung reduziert werden
Um zu verstehen, warum die Zwei-Scheiben-Struktur das Verdrehspiel reduzieren kann, müssen wir zunächst verstehen, woher das Verdrehspiel stammt.
In unserem Modell wurden fünf wesentliche Fehlerquellen mithilfe einer hebelbasierten Berechnung auf den Abtriebswinkel umgerechnet.
Unter den beispielhaften Toleranzbedingungen machte das Spiel der Ausgangsstiftbohrungen etwa 48 % des insgesamt berechneten Verdrehspiels aus, was ungefähr dem gemeinsamen Beitrag der anderen vier Quellen entsprach.
Das Zykloidenzahnprofil selbst machte nur etwa ein Viertel des Gesamtwerts aus.
Das bedeutet, dass ein wesentlicher Teil des Verdrehspiels aus der Spielkette und nicht einfach aus dem Zykloidenzahnprofil stammt.
Der Phasenunterschied zwischen den beiden Zykloidenscheiben bietet eine Möglichkeit, einen Teil dieses Spiels auszugleichen.
Durch die Anpassung der Phase kann eine Scheibe an einer Seite des Spiels positioniert werden, während die andere Scheibe die gegenüberliegende Seite berührt.
Das Prinzip ähnelt dem Antibacklash-Mechanismus einer vorgespannten Kugelgewindespindel mit Doppelmutter.
Es gibt jedoch einen wichtigen technischen Bereich, der häufig übersehen wird.
Unsere Berechnung ergibt ein Montagephasenfenster von ungefähr:
ε* = 79″
Solange der Phasenfehler innerhalb dieses Fensters bleibt, bleibt die Wirkung zur Reduzierung des Verdrehspiels wirksam.
Sobald der Phasenfehler das zulässige Fenster überschreitet, können die beiden Scheiben beginnen, gegeneinander zu wirken und teilweise zu blockieren. Das Verdrehspiel kann weiter abnehmen, gleichzeitig steigen jedoch Reibung und Temperatur.
Daher sollte bei der Abnahme eines RV-Getriebes mit zwei Scheiben sowohl das Verdrehspiel als auch das Leerlaufdrehmoment bewertet werden.
Die Betrachtung nur eines dieser Parameter kann einen irreführenden Eindruck von der tatsächlichen Montagequalität vermitteln.
Vorteil 3: Lastaufteilung
Die beiden Zykloidenscheiben bieten parallele Lastpfade.
Unter idealen theoretischen Bedingungen würde jede Scheibe etwa 50 % der Antriebslast tragen.
In einem tatsächlichen Getriebe führen Fertigungstoleranzen und Phasenfehler dazu, dass die Last nicht perfekt aufgeteilt wird.
Dennoch reduziert die Zwei-Scheiben-Konfiguration die Lastkonzentration erheblich.
Mehr Zähne können an der Lastübertragung beteiligt werden, wodurch sich die Kontaktspannung verringern und die Verschleißverteilung verbessern lässt.
Diese Lastaufteilung ist besonders wertvoll bei Anwendungen mit hohem Drehmoment und langer Einsatzdauer.
Vorteil 4: Höhere Torsionssteifigkeit
Die Zwei-Scheiben-Konfiguration schafft einen zusätzlichen parallelen Übertragungsweg.
Dies kann die effektive Torsionssteifigkeit des Antriebssystems erhöhen und die Winkelbewegung am Abtrieb unter Last reduzieren.
Bei Anwendungen wie Schweißrobotern, Handhabungsrobotern, industriellen Rundtischen und Werkzeugmaschinen ist die Torsionssteifigkeit besonders wichtig, da der Abtrieb seine Position unter wechselnden äußeren Lasten halten muss.
RV-Getriebe mit Einzelscheibe vs. zwei Scheiben
Die zusätzliche Zykloidenscheibe erhöht die Anzahl der Komponenten und die Montagekomplexität, bietet jedoch auch Verbesserungen bei Kraftausgleich, Lastaufteilung, Verdrehspielkontrolle und Torsionssteifigkeit.
Wo werden RV-Getriebe mit zwei Scheiben eingesetzt?
RV-Getriebe mit zwei Scheiben werden häufig mit Anwendungen in Verbindung gebracht, die hohes Drehmoment, hohe Steifigkeit, präzise Positionierung und langfristige Zuverlässigkeit erfordern.
HONPINE RV-Getriebe werden derzeit unter anderem in hochbelastbaren Roboterarmen, industriellen Positionierern, industriellen Rundtischen und Werkzeugmaschinensystemen eingesetzt.
RV-Getriebe für Industrieroboter
Bei Industrierobotergelenken steht nicht primär die Einsparung der Kosten einer Zykloidenscheibe im Vordergrund.
Sie erfordern eine Kombination aus:
Hoher Positioniergenauigkeit
Hoher Torsionssteifigkeit
Geringem Verdrehspiel
Hoher Tragfähigkeit
Langer Lebensdauer
Stabilem Betrieb
Hoher Zuverlässigkeit
Die RV-Architektur mit zwei Scheiben erhöht die Fertigungs- und Montagekomplexität, bietet jedoch Vorteile bei der Reduzierung des Verdrehspiels, der Vibrationskontrolle, der Lastaufteilung und der Steifigkeit.
Aus diesem Grund werden RV-Getriebe mit zwei Zykloidenscheiben und Phasenvorspannung häufig in Industrierobotergelenken eingesetzt.
RV-Konfigurationen mit Einzelscheibe finden sich häufiger in Lehrsystemen, Versuchseinrichtungen oder kostenempfindlichen Anwendungen, bei denen die Anforderungen an Steifigkeit, Vibrationen und langfristigen Schwerlastbetrieb geringer sind.
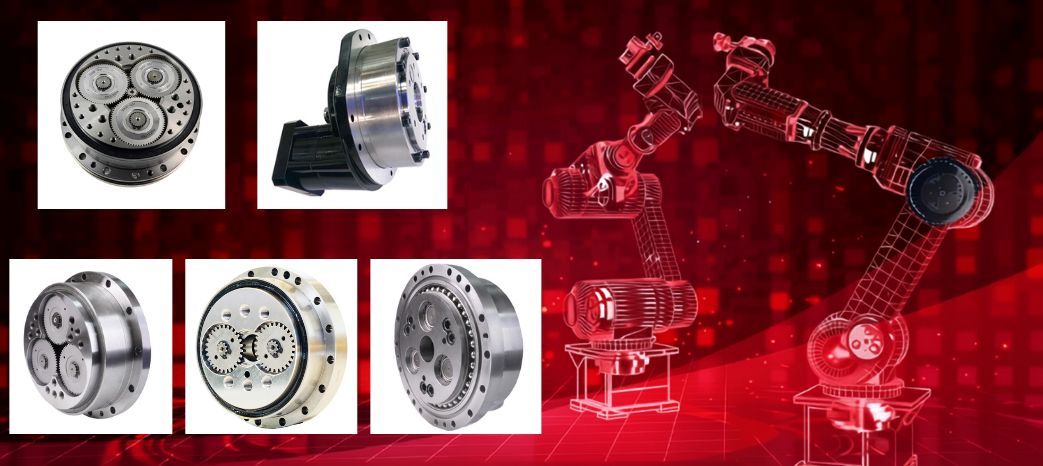
RV-Getriebe für industrielle Positionierer
Industrielle Positionierer weisen ein wichtiges Merkmal gemeinsam mit Robotergelenken auf: Sie handhaben häufig große Lasten, während die Abtriebswelle zugleich exzentrischen Lasten und Kippmomenten ausgesetzt ist.
Ein Schweißpositionierer muss beispielsweise ein Werkstück drehen und gleichzeitig eine stabile Positionierung gewährleisten.
Wenn das Getriebe übermäßiges Verdrehspiel oder eine unzureichende Torsionssteifigkeit aufweist, kann der Abtrieb beim Beschleunigen, Abbremsen, Umkehren der Drehrichtung oder unter äußeren Belastungen durch den Schweißprozess kleine Winkelbewegungen ausführen.
Industrielle Positionierer achten daher besonders auf:
Abtriebsdrehmoment
Torsionssteifigkeit
Verdrehspiel
Zulässiges Kippmoment
Start-Stopp-Betrieb mit hoher Frequenz
Langfristige Betriebslebensdauer
Dies sind ebenfalls Bereiche, in denen die RV-Architektur mit zwei Scheiben wichtige mechanische Vorteile bieten kann.
RV-Getriebe für industrielle Rundtische
Hochbelastbare industrielle Rundtische, robotische Rundtische, Schweißtische und Präzisionspositioniertische stellen ähnliche Anforderungen an das Antriebssystem.
Die Anforderung besteht nicht einfach darin, den Tisch zu drehen.
Das System muss eine große Last präzise in die Zielposition drehen und nach dem Ende der Bewegung eine stabile Positionierung aufrechterhalten.
Daher umfassen wichtige Parameter für ein in einem Rundtisch eingesetztes RV-Getriebe:
Verdrehspiel
Torsionssteifigkeit
Axiale und radiale Tragfähigkeit
Zulässiges Kippmoment
Abtriebsdrehmoment
Positioniergenauigkeit
Langfristige Betriebszuverlässigkeit
Ein RV-Getriebe mit zwei Scheiben kann daher besonders gut für Drehanwendungen geeignet sein, bei denen hohe Lasten und eine stabile Positionierung erforderlich sind.
Warum ist die Zwei-Scheiben-Konfiguration die gängige RV-Architektur?
Die Untersetzungsfunktion eines RV-Getriebes beruht auf der Zykloiden-Stiftzahn-Übertragung.
Die zusätzliche Zykloidenscheibe erzeugt das Untersetzungsverhältnis nicht grundlegend.
Ihr Hauptwert liegt in der Verbesserung des mechanischen Verhaltens des Antriebssystems.
Die Einzelscheiben-Struktur beantwortet die grundlegende Frage:
Kann der Mechanismus eine Drehzahlreduzierung erreichen?
Die Zwei-Scheiben-Struktur beantwortet anspruchsvollere Fragen:
Kann sie Vibrationen reduzieren, die Last verteilen, das Verdrehspiel kontrollieren, die Steifigkeit erhöhen und über eine lange Lebensdauer zuverlässig arbeiten?
Dieser Unterschied erklärt, warum RV-Getriebe mit zwei Scheiben häufig in Industrierobotern, Werkzeugmaschinen, hochbelastbaren Rundtischen und anderen Präzisionsanwendungen der Antriebstechnik eingesetzt werden.
Der kleine Phasenunterschied von −4.615° in diesem Beispiel ist daher weit mehr als ein Detail der CAD-Montage. Er ist einer der Schlüsselfaktoren, die zwei Zykloidenscheiben in ein koordiniertes Präzisionsantriebssystem verwandeln.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
 HONPINE HAG Robotergelenkmodul in der Endkontrolle vor dem VersandDas HONPINE HAG Robotergelenkmodul befindet sich derzeit vor der Auslieferung in der Endkontrolle vor dem Versand.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.





Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.
 DD-Motor-Servosystem: Mechanische Resonanz verstehen und Maschinenvibrationen beheben?Dieser Artikel erläutert den Zusammenhang zwischen der Servoeinstellung von DD-Motoren, mechanischer Resonanz und Servobandbreite in Direktantrieb-Bewegungssystemen. Er untersucht, warum selbst nach wiederholten Anpassungen der Servoparameter Vibrationen und Instabilität auftreten können, und erklärt, wie mechanische Steifigkeit, bewegte Masse, Lagerzustand, Lastverteilung und strukturelle Geometrie die Resonanzfrequenz beeinflussen. Der Artikel vergleicht außerdem Ansätze für hoch- und niederfrequente Resonanzen, erläutert, wann digitale Kerbfilterung wirksam sein kann, und bietet eine praktische Einstellstrategie für Ingenieure, die mit DD-Motoren, Direktantriebs-Drehmomentmotoren und Linearmotoren arbeiten.