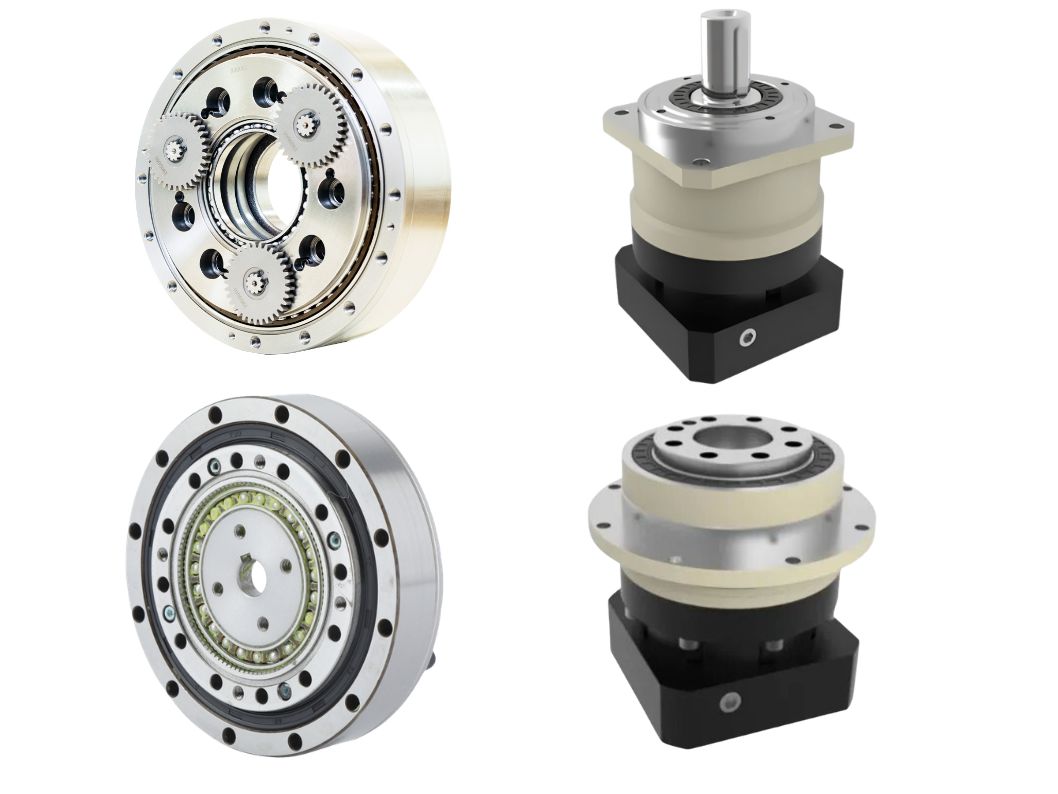
Roboter-Gelenkmodullösungen für Arme und Beine humanoider Roboter
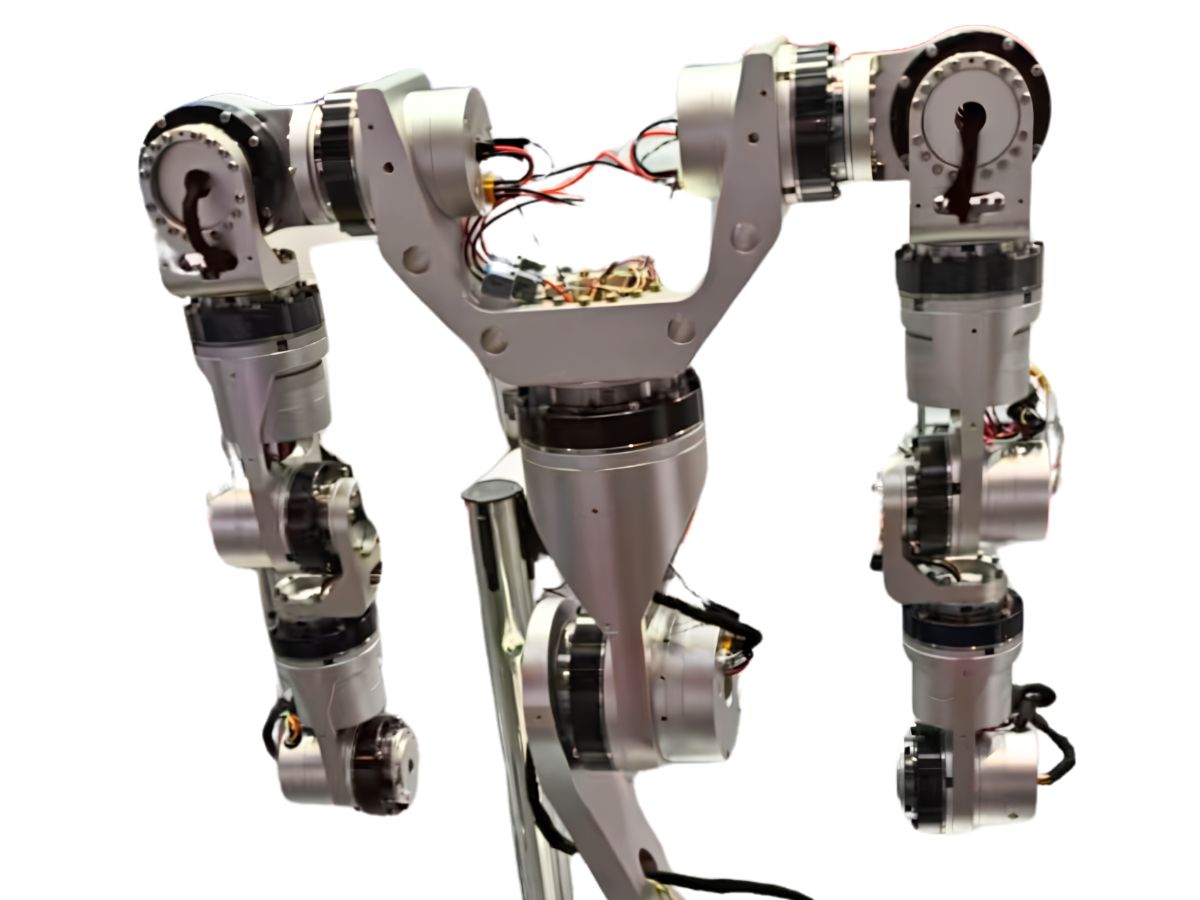
Der Einsatz von Roboterarmen nimmt in einer Vielzahl von Branchen rasch zu. Ein Roboteroberkörper kann Teil eines vollständigen humanoiden Roboters sein oder mit einem feststehenden Roboterarm und einer mobilen Basis bzw. einem Roboterarm mit einer geschickten Hand kombiniert werden, um Aufgaben wie das Aufnehmen und Platzieren von Komponenten, Verschrauben, Einsetzen und Entfernen von Steckverbindern, Schalterbetätigung, Handhabung von Kartons, Bedienung von Elektrowerkzeugen, bildverarbeitungsgeführtes Greifen, Kommissionierung in Lagern, Automobilmontage, Montage von 3C-Elektronik, Laborarbeiten und medizinische Unterstützung auszuführen.
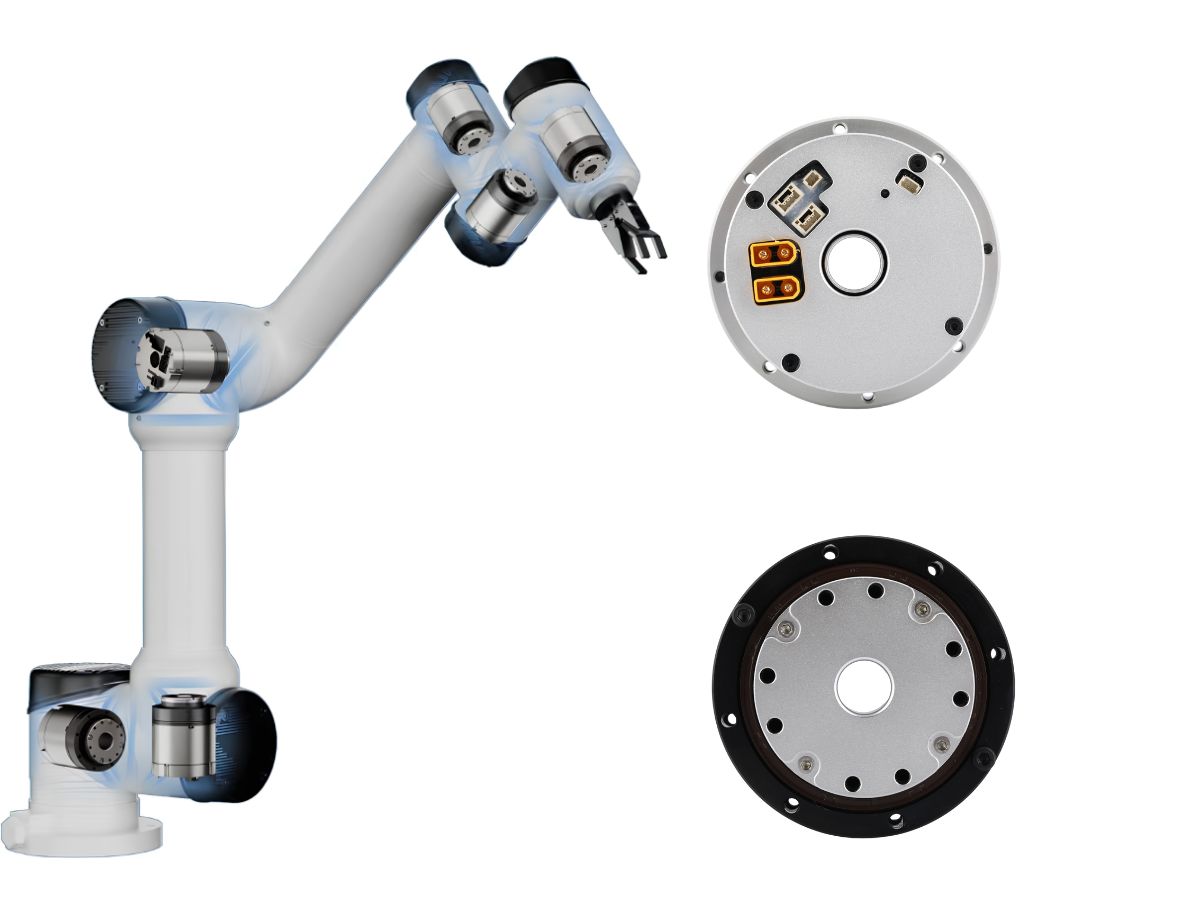
Im Zentrum dieser Anwendungen stehenRoboter-Gelenkmodule, die eine entscheidende Rolle bei der Bereitstellung der erforderlichen Bewegung, des Drehmoments, der Präzision und der Reaktionsfähigkeit spielen.
Kleinere Gelenke legen im Allgemeinen den Schwerpunkt auf geringes Gewicht und schnelle Reaktion, während größere Gelenke eine höhere Drehmomentdichte und Zuverlässigkeit erfordern. Eine gute Gelenklösung besteht nicht einfach darin, dasselbe Modul zu vergrößern oder zu verkleinern. Stattdessen sollte jedes Gelenk präzise auf seine spezifischen Last-, Bewegungsbereichs- und Steuerungsanforderungen abgestimmt werden.
Die Roboter-Gelenkmodule von HONPINE umfassen vier Serien harmonischer Gelenkmodule —HPJM,TCHL,HAU undHAG— sowie die Planeten-Gelenkmodulserien HPA und JRM.
In diesem Artikel verwenden wir die HONPINE HPJM-Serie als Beispiel, um eine Roboter-Gelenkmodullösung für die oberen und unteren Gliedmaßen humanoider Roboter vorzustellen.
Gelenklösung für die oberen Gliedmaßen humanoider Roboter: Drehmomentgestufte Konfiguration für Schulter, Ellbogen und Handgelenk
Handgelenk und Finger: 3–10 Nm
Die Handgelenk- und Fingergelenke gehören zu den kleinsten Gelenken eines humanoiden Roboters. Sie erfordern ein äußerst geringes Gewicht und eine schnelle Reaktion, um agile Bewegungen zu ermöglichen.
Die HONPINE HPJM-RE30-40-Serie bietet ein Spitzendrehmoment von 3.3–4.8 Nm bei einem Gewicht von nur 0.19 kg und eignet sich daher hervorragend für Handgelenke, Finger und andere distale Gelenke.
Mit einem breiten Spannungsbereich von 24–48 V, CAN-Kommunikation und einem hochintegrierten Design bietet das Modul eine kompakte Lösung für leichte Gelenke humanoider Roboter.
Ellbogen: 20–50 Nm
Das Ellbogengelenk muss die Last von Unterarm und Hand tragen und gleichzeitig einen ausreichenden Bewegungsbereich bereitstellen.
Die HONPINE HPJM-RE50-60-Serie bietet bis zu 34 Nm Spitzendrehmoment bei einem Gewicht von 0.45 kg. Es sind Untersetzungsverhältnisse von 51, 81 und 101 verfügbar, wodurch sie eine praktische Wahl für Ellbogengelenke humanoider Roboter ist.
Für Anwendungen, die ein höheres Drehmoment erfordern, bietet die HPJM-RE60-70-Serie bis zu 66 Nm Spitzendrehmoment und unterstützt höhere Nutzlastanforderungen.
Schulter: 50–150 Nm
Die Schulter ist eines der größten Gelenke der oberen Gliedmaßen. Sie muss das Gewicht des gesamten Arms tragen und gleichzeitig einen großen Bewegungsbereich ermöglichen.
Die HONPINE HPJM-RE70-80-Serie bietet 69–108 Nm Spitzendrehmoment, während die HPJM-RE80-97-Serie bis zu 217 Nm Spitzendrehmoment liefert und damit ein breites Spektrum an Anforderungen für Schultergelenke von Leichtbau- bis zu Anwendungen mit höherer Last abdeckt.
Die Version mit zwei Encodern unterstützt sowohl CAN als auch EtherCAT und ermöglicht eine präzisere Synchronisierung und koordinierte Steuerung über mehrere Robotergelenke hinweg.
Leichtbauweise für die oberen Gliedmaßen humanoider Roboter
Eine gemeinsame Priorität bei Gelenken der oberen Gliedmaßen humanoider Roboter ist die Gewichtsreduzierung.
Im Vergleich zur Standard-PRO-Serie derselben Größenklasse ist die HONPINE HPJM-REPRO-S-Serie etwa 15%–30% leichter. Dies kann insbesondere für humanoide Roboter wertvoll sein, bei denen die Kontrolle des Gesamtgewichts des Systems entscheidend ist.
Gelenklösung für die unteren Gliedmaßen humanoider Roboter: Ausgleich zwischen hoher Belastbarkeit und Leichtbauweise
Gelenke der unteren Gliedmaßen sind deutlich höheren Belastungs- und Stoßanforderungen ausgesetzt als viele Gelenke der oberen Gliedmaßen. Die zentrale Herausforderung besteht darin, Drehmomentkapazität, Strukturfestigkeit, Reaktionsfähigkeit und Gewicht in Einklang zu bringen.
Knöchel: 30–80 Nm
Das Sprunggelenk spielt eine entscheidende Rolle bei der Aufrechterhaltung des Gleichgewichts und erfordert eine schnelle Reaktion in Verbindung mit ausreichender Drehmomentkapazität.
Die Serien HONPINE HPJM-RE50-70 und HPJM-RE60-70 können für Sprunggelenkanwendungen eingesetzt werden und bieten 34–66 Nm Spitzendrehmoment bei Gewichten von etwa 0.6–0.8 kg.
Dies schafft ein Gleichgewicht zwischen Reaktionsgeschwindigkeit und Tragfähigkeit für Sprunggelenke humanoider Roboter.
Knie: 80–200 Nm
Das Kniegelenk ist beim Gehen, Hocken und anderen dynamischen Bewegungen erheblichen Stoßbelastungen ausgesetzt. Daher erfordert es eine hohe Drehmomentkapazität und einen zuverlässigen Betrieb.
Die HONPINE HPJM-RE80-97-Serie bietet 121–217 Nm Spitzendrehmoment, während die HPJM-RE80-110-Serie bis zu 217 Nm Spitzendrehmoment bietet, wodurch diese Serien für eine Reihe von Knieanwendungen humanoider Roboter geeignet sind.
Die große Hohlkonstruktion mit einer Durchgangsbohrung von 27 mm erleichtert die interne Kabelführung sowie die Durchführung pneumatischer oder hydraulischer Leitungen.
Hüfte: 150–800 Nm
Die Hüfte ist eines der größten und am stärksten belasteten Gelenke eines humanoiden Roboters. Sie muss das gesamte Körpergewicht des Roboters tragen und gleichzeitig mehrachsige Bewegungen ermöglichen.
Die HONPINE HPJM-RE100-120-Serie bietet 267–459 Nm Spitzendrehmoment, während die HPJM-RE110-145-Serie bis zu 491–800 Nm Spitzendrehmoment liefert und Hochdrehmomentoptionen für hochbelastbare Hüftgelenkanwendungen bereitstellt.
Das Produkt ist für eine Lebensdauer von mehr als 10,000 Stunden ausgelegt und behält unter festgelegten Bedingungen für Dauerdrehmoment seine Genauigkeit bei, was eine langfristige Betriebszuverlässigkeit unterstützt.
Warum integrierte harmonische Gelenkmodule für humanoide Roboter wichtig sind
Bei den unteren Gliedmaßen humanoider Roboter besteht eine der wichtigsten technischen Herausforderungen darin, das richtige Gleichgewicht zwischen hoher Tragfähigkeit und Leichtbauweise zu erreichen.
Die HONPINE HPJM-Serie kombiniert ein Harmonic-Drive-Getriebe mit einem rahmenlosen Drehmomentmotor und bietet eine hohe Drehmomentdichte in einer kompakten Bauform. Ein Kreuzrollenlager bietet eine hohe axiale und radiale Tragfähigkeit und zugleich eine hohe Widerstandsfähigkeit gegen Stoßbelastungen.
Diese integrierte Architektur kombiniert die für ein Robotergelenk erforderlichen Hauptkomponenten in einem kompakten Modul und trägt dazu bei, die Komplexität und das Gesamtgewicht der Gelenkbaugruppe zu reduzieren.
Roboter-Gelenkmodule und der Arbeitsraum humanoider Roboterarme
Die grundlegendste Funktion eines Roboterarms besteht darin, nach außen zu greifen. Die eigentliche Herausforderung besteht jedoch darin, ob der Arm einen ausreichend großen Arbeitsraum abdecken, Ziele mit der geeigneten Haltung erreichen und wirksam mit dem Bildverarbeitungssystem, dem Rumpf und den unteren Gliedmaßen des Roboters zusammenwirken kann.
Die obere Gliedmaße wirkt als auskragendes Bauteil und erzeugt daher eine Last mit langem Hebelarm. Bei einem humanoiden Roboter kann das Gewicht des Arms selbst erhebliche Kippmomente auf Hüfte, Taille und untere Gliedmaßen erzeugen.
Ein integriertes Roboter-Gelenkmodul kann dazu beitragen, das Gewicht und die Komplexität jedes Gelenks zu reduzieren und gleichzeitig das für die Anwendung erforderliche Drehmoment sowie die Steuerungs- und Bewegungsleistung beizubehalten. Dies ermöglicht kompaktere und reaktionsschnellere Roboterarme für humanoide Roboter und unterstützt zugleich koordinierte Ganzkörperbewegungen.
Kontaktieren Sie HONPINE, um mehr über unsere Roboter-Gelenkmodule zu erfahren und eine geeignete Gelenklösung für Ihre Anwendung mit humanoiden Robotern zu besprechen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Roboter-Gelenkmodullösungen für Arme und Beine humanoider RoboterHumanoide Roboter erfordern unterschiedliche Gelenkeigenschaften für Schulter, Ellenbogen, Handgelenk, Hüfte, Knie und Knöchel. Kleinere Gelenke haben Priorität auf geringem Gewicht und schneller Reaktion, während größere Gelenke eine höhere Drehmomentdichte, Tragfähigkeit und Zuverlässigkeit erfordern. Ein geeignetes Roboter-Gelenkmodul sollte daher auf die spezifischen Anforderungen jedes Gelenks hinsichtlich Drehmoment, Gewicht, Bewegungsbereich und Steuerung abgestimmt sein. In diesem Artikel verwendet HONPINE die HPJM-Serie der Harmonic-Gelenkmodule als Beispiel, um eine Gelenkkonfigurationslösung für die oberen und unteren Gliedmaßen humanoider Roboter vorzustellen. Dabei werden Drehmomentanforderungen von kleinen Handgelenk- und Fingergelenken bis hin zu hochbelastbaren Hüftgelenken abgedeckt.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Wie wählt man eine Hohlrotationsplattform aus? Ein vollständiger AuswahlleitfadenEine Hohlrotationsplattform wird häufig in der Präzisionsautomatisierung eingesetzt, wenn eine Drehpositionierung, kompakte Integration und Kabelführung durch die Drehachse erforderlich sind. Die Auswahl der richtigen Plattform umfasst jedoch mehr als den Vergleich von Nennmoment oder maximaler Drehzahl. Last, Exzentrizität, Kippmoment, Trägheit, Positioniergenauigkeit, Hohlbohrung, Beschleunigung, Einschaltdauer und Einbaubedingungen beeinflussen alle die tatsächliche Leistung des Drehsystems. Dieser Leitfaden erläutert die wichtigsten Parameter, die Ingenieure bei der Auswahl einer Hohlrotationsplattform für CNC-Teilung, Wafer-Handling, Bildverarbeitungsinspektion, Laserbearbeitung, Dosierung und andere präzise Rotationsanwendungen berücksichtigen sollten.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Roboter-Gelenkmodullösungen für Arme und Beine humanoider RoboterHumanoide Roboter erfordern unterschiedliche Gelenkeigenschaften für Schulter, Ellenbogen, Handgelenk, Hüfte, Knie und Knöchel. Kleinere Gelenke haben Priorität auf geringem Gewicht und schneller Reaktion, während größere Gelenke eine höhere Drehmomentdichte, Tragfähigkeit und Zuverlässigkeit erfordern. Ein geeignetes Roboter-Gelenkmodul sollte daher auf die spezifischen Anforderungen jedes Gelenks hinsichtlich Drehmoment, Gewicht, Bewegungsbereich und Steuerung abgestimmt sein. In diesem Artikel verwendet HONPINE die HPJM-Serie der Harmonic-Gelenkmodule als Beispiel, um eine Gelenkkonfigurationslösung für die oberen und unteren Gliedmaßen humanoider Roboter vorzustellen. Dabei werden Drehmomentanforderungen von kleinen Handgelenk- und Fingergelenken bis hin zu hochbelastbaren Hüftgelenken abgedeckt.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Wie wählt man eine Hohlrotationsplattform aus? Ein vollständiger AuswahlleitfadenEine Hohlrotationsplattform wird häufig in der Präzisionsautomatisierung eingesetzt, wenn eine Drehpositionierung, kompakte Integration und Kabelführung durch die Drehachse erforderlich sind. Die Auswahl der richtigen Plattform umfasst jedoch mehr als den Vergleich von Nennmoment oder maximaler Drehzahl. Last, Exzentrizität, Kippmoment, Trägheit, Positioniergenauigkeit, Hohlbohrung, Beschleunigung, Einschaltdauer und Einbaubedingungen beeinflussen alle die tatsächliche Leistung des Drehsystems. Dieser Leitfaden erläutert die wichtigsten Parameter, die Ingenieure bei der Auswahl einer Hohlrotationsplattform für CNC-Teilung, Wafer-Handling, Bildverarbeitungsinspektion, Laserbearbeitung, Dosierung und andere präzise Rotationsanwendungen berücksichtigen sollten.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Präzisionsgetriebe für Industrieroboter: Von konventionellen Antrieben zur Technologie der Selbstkompensation des GetriebespielsHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Heute möchte ich Präzisionsgetriebe für Industrieroboter und die Herausforderungen bei der Aufrechterhaltung der Übertragungsgenauigkeit im Langzeitbetrieb erörtern. Harmonic-, RV-, Zykloid- und Planetengetriebe bieten jeweils unterschiedliche Kombinationen aus Präzision, Steifigkeit, Drehmomentdichte und Kompaktheit, wodurch die Getriebeauswahl stark von der Roboterarchitektur und den Anforderungen der Gelenke abhängt. Das anfängliche Getriebespiel ist jedoch nur ein Teil des Problems. Mit dem Verschleiß der Antriebskomponenten können Veränderungen des mechanischen Spiels die Positionierleistung allmählich beeinträchtigen. Dieser Artikel untersucht die wichtigsten Präzisionsantriebstechnologien für Industrieroboter und stellt die Technologie zur Selbstkompensation des Getriebespiels von HONPINE vor, die darauf ausgelegt ist, die Präzision während der gesamten Betriebslebensdauer eines Antriebs zu erhalten.