










Warum verwenden Roboter-Gelenkmodule zwei Encoder?
Roboterachsen mit zwei Encodern gewinnen in der Hochleistungsrobotik zunehmend an Bedeutung. Das Hinzufügen eines zweiten Encoders bedeutet jedoch nicht einfach, einen weiteren Sensor zu installieren.
Der eigentliche Zweck besteht darin, zwei unterschiedliche Fragen zu beantworten:
Wie weit hat sich der Motor bewegt?
und
Wie weit hat sich das Robotergelenk tatsächlich bewegt?
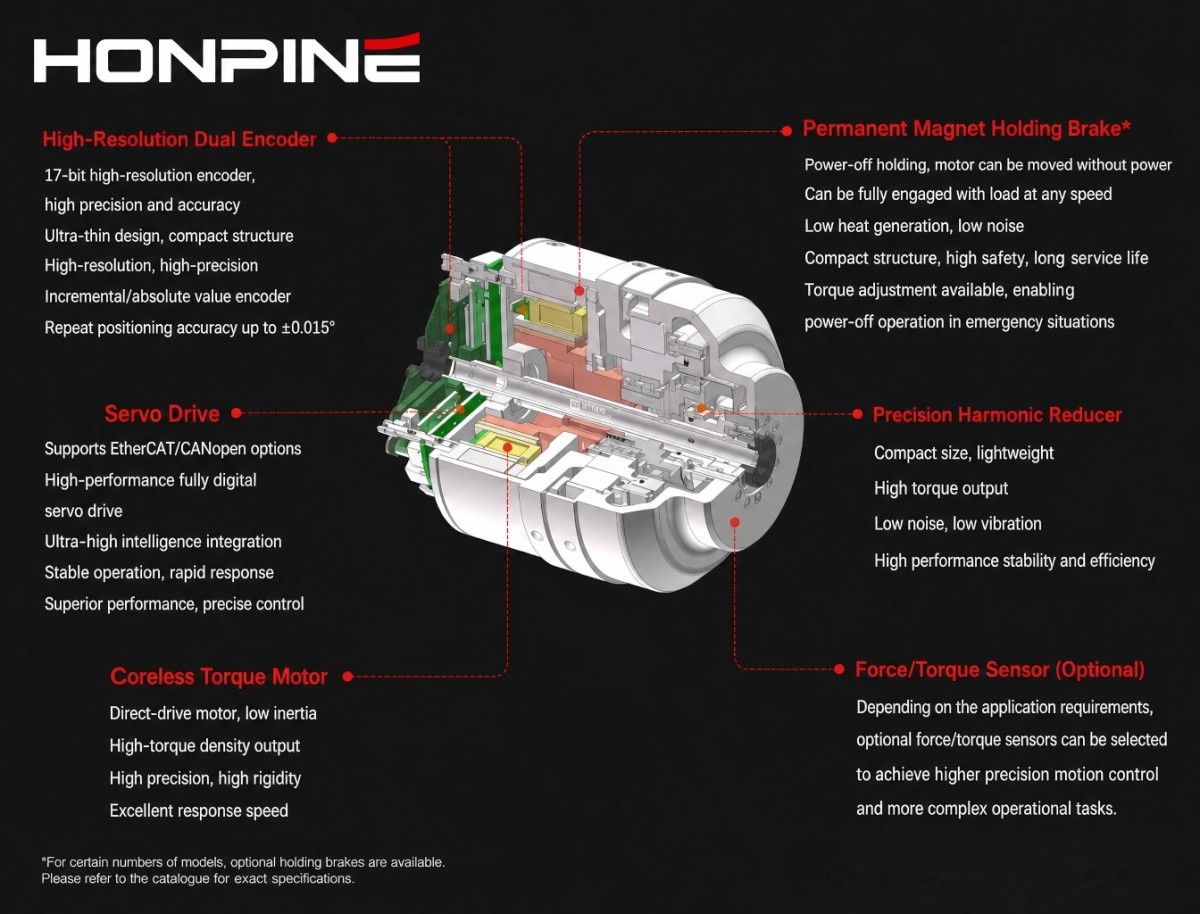
In einem Robotergelenkmodul, das aus einem rahmenlosen Drehmomentmotor, Präzisionsgetriebe, Encoder und Ausgangsflansch besteht, kann der motorseitige Encoder die Motorposition und -drehzahl präzise messen. Der tatsächliche Gelenkausgang kann jedoch weiterhin durch Übertragungsfehler, Torsionsverformung, Reibung, thermische Drift, Montagetoleranzen und Änderungen der externen Last beeinflusst werden.
Deshalb kann ein Robotergelenk mit zwei Encodern eine umfassendere Rückmeldungsarchitektur bieten. Ein Encoder überwacht die Motorseite, während der andere die Gelenkausgangsseite misst. Zusammen ermöglichen sie dem Regler, sowohl die Motordynamik als auch die tatsächliche Gelenkposition zu erfassen.
Was ist ein Robotergelenk mit zwei Encodern?
Eine typische Dual-Encoder-Architektur für Robotergelenke kann vereinfacht wie folgt dargestellt werden:
Motor → Motorseitiger Encoder → Präzisionsgetriebe → Ausgangsseitiger Encoder → Gelenkausgang
Der motorseitige Encoder wird in der Nähe des Motorrotors oder der Eingangswelle installiert. Er liefert hauptsächlich schnelle Rückmeldungen für die Motorkommutierung, feldorientierte Regelung (FOC), Drehzahlregelung und Motormodellschätzung.
Der ausgangsseitige Encoder, auch gelenkseitiger Encoder genannt, wird hinter dem Getriebe installiert und misst die tatsächliche Winkelposition des Robotergelenks.
Diese Architektur wird üblicherweise bezeichnet als:
Zwei Encoder
Duale Rückmeldung
Zweikreisregelung
Motorseitige und gelenkseitige Rückmeldung
Die beiden Encoder müssen nicht zwingend dieselbe Technologie verwenden. Je nach Anwendung kann ein Robotergelenk inkrementale Encoder, Singleturn-Absolutwertgeber oder Multiturn-Absolutwertgeber verwenden.

Warum reicht ein motorseitiger Encoder nicht aus?
Bei einem herkömmlichen Robotergelenk mit einem Encoder wird der Encoder normalerweise auf der Motorseite installiert.
Der Regler kennt die Motorposition und berechnet die theoretische Ausgangsposition anhand des Übersetzungsverhältnisses:
θout ≈ θmotor / N
wobei N das Übersetzungsverhältnis ist.
Dieser Ansatz funktioniert gut, wenn das Antriebssystem als ausreichend steif und vorhersehbar betrachtet werden kann.
Ein reales Robotergelenk ist jedoch kein ideales starres Antriebssystem.
Das Getriebe kann Übertragungsfehler verursachen, während sich flexible Komponenten unter Last verformen können. Lager, Kupplungen und Ausgangsflansche können ebenfalls geringe mechanische Abweichungen verursachen. Temperaturänderungen können zusätzlich sowohl die mechanische Struktur als auch die Encodermessungen beeinflussen.
Daraus ergibt sich:
Berechnete Gelenkposition ≠ Tatsächliche Gelenkposition
Dieser Unterschied ist einer der Hauptgründe, weshalb ausgangsseitige Encoder in Hochleistungs-Robotergelenken eingesetzt werden.
Ein zweiter Encoder kann zusätzliche Rückmeldungen zur Erkennung und Kompensation von Übertragungsfehlern liefern, insbesondere bei Robotergelenken, die durch Elastizität, Spiel, Reibung und andere mechanische Störungen beeinflusst werden.
Der zentrale Vorteil von zwei Encodern: Messung dessen, was nach dem Getriebe geschieht
Das wichtigste Konzept hinter einem Aktuator mit zwei Encodern ist einfach:
Der motorseitige Encoder misst die Eingangsseite der Übertragung.
Der ausgangsseitige Encoder misst den tatsächlichen Gelenkausgang.
Der Regler kann dann die beiden Rückmeldesignale vergleichen und Unterschiede zwischen Motorbewegung und Gelenkbewegung erkennen.
Beispielsweise kann sich der Motor in die vorgegebene Position drehen, während der Ausgangsflansch aufgrund von Torsionsverformung, Übertragungsfehlern oder lastabhängigem mechanischem Verhalten noch leicht versetzt ist.
Ein System mit nur einem Encoder könnte annehmen:
Der Motor hat die Sollposition erreicht, also hat das Gelenk die Sollposition erreicht.
Ein System mit zwei Encodern kann erkennen:
Der Motor hat die Sollposition erreicht, aber der Gelenkausgang weist noch einen Positionsfehler auf.
Dies ist einer der grundlegenden Vorteile der Zweikreisrückmeldung in Robotergelenkmodulen.
1. Verbesserung der Positionsregelung von Robotergelenken
Einer der Hauptvorteile einer Dual-Encoder-Architektur besteht darin, dass der Positionsregelkreis die Rückmeldung des tatsächlichen Gelenkausgangs nutzen kann.
In einem herkömmlichen motorseitigen Rückmeldesystem erfasst der Positionsregler hauptsächlich die Motorposition.
Mit dualer Rückmeldung kann die Regelungsarchitektur die beiden Funktionen trennen:
Motorencoder → Motorregelung
Ausgangsencoder → Gelenkpositionsrückmeldung
Dadurch kann der Regler nicht nur den Motor, sondern auch die tatsächliche Ausgangsposition nach dem Getriebe regeln.
Diese Architektur ist besonders nützlich für:
Hochpräzise Robotergelenke
Kollaborative Roboter
Humanoide Roboteraktuatoren
Präzisionsbewegungssysteme
CNC-Drehachsen
Hochleistungs-Servomechanismen
Bei Anwendungen, die eine präzise Bahnverfolgung erfordern, kann die ausgangsseitige Positionsrückmeldung dazu beitragen, den Einfluss übertragungsbedingter Fehler auf die endgültige Gelenkposition zu verringern.
2. Messung und Kompensation von Getriebeübertragungsfehlern
Ein häufiges Missverständnis ist, dass ein Dual-Encoder-System einfach „Spiel beseitigen“ kann.
Dies ist technisch nicht korrekt.
Ein Robotergelenk mit zwei Encodern beseitigt Spiel nicht mechanisch. Stattdessen ermöglicht der zweite Encoder dem Regelungssystem, den Unterschied zwischen motorseitiger und ausgangsseitiger Bewegung zu messen und einen Teil des Übertragungsfehlers durch Regelalgorithmen zu kompensieren.
Abhängig vom Getriebe und der mechanischen Konstruktion können relevante Fehlerquellen umfassen:
Übertragungsfehler
Torsionsverformung
Hysterese
Reibung
Elastische Verformung
Montagefehler
Thermische Drift
Durch den Vergleich der motorseitigen und gelenkseitigen Positionsrückmeldung kann der Regler ein Fehlermodell erstellen und eine Kompensation entsprechend Gelenkposition, Richtung, Geschwindigkeit, Last und anderen Betriebsbedingungen anwenden.
Daher lautet eine präzisere Beschreibung:
Zwei Encoder ermöglichen die Messung und Kompensation von Übertragungsfehlern.
Statt:
Zwei Encoder beseitigen Spiel.
Diese Unterscheidung ist wichtig bei der Bewertung der tatsächlichen Leistung eines Robotergelenks mit Harmonic Drive oder eines anderen Aktuators auf Basis eines Präzisionsgetriebes.
3. Verbesserung der tatsächlichen Gelenkpositionsrückmeldung
Eine hohe Encoderauflösung bedeutet nicht automatisch eine hohe Positioniergenauigkeit des Roboters.
Drei technische Konzepte sollten klar unterschieden werden:
Auflösung
Die Auflösung beschreibt den kleinsten Positionsschritt, den ein Encoder unterscheiden kann.
Beispielsweise bietet ein 23-Bit-Singleturn-Encoder:
2²³ = 8,388,608 Schritte pro Umdrehung
Der theoretische Winkelschritt beträgt ungefähr:
0.154 arcsec pro Schritt
Dies ist jedoch die Encoderauflösung und nicht die Gesamtpositioniergenauigkeit des Robotergelenks.
Genauigkeit
Die Genauigkeit beschreibt, wie eng die gemessene Position mit der tatsächlichen physikalischen Position übereinstimmt.
Wiederholgenauigkeit
Die Wiederholgenauigkeit beschreibt, wie zuverlässig das System bei Wiederholung derselben Bewegung in dieselbe Position zurückkehrt.
Daher:
Hohe Encoderauflösung ≠ Hohe Systemgenauigkeit
Die endgültige Leistung eines Robotergelenks hängt vom Gesamtsystem ab, einschließlich Encodergenauigkeit, Getriebeübertragungsfehler, Lager-Rundlauf, mechanischer Steifigkeit, thermischen Einflüssen, Kalibrierung und Regelalgorithmen.
Deshalb sollte die Dual-Encoder-Rückmeldung als Teil der vollständigen Bewegungsregelungsarchitektur und nicht allein anhand der Encoder-Bitanzahl bewertet werden.
4. Trennung von Motorbewegung und tatsächlicher Gelenkbewegung
Dies ist ein weiterer wichtiger Vorteil einer Dual-Encoder-Architektur für Robotergelenke.
Betrachten Sie ein Robotergelenk mit einem Übersetzungsverhältnis von 100:1.
Der Motor kann sich um einen relativ großen Winkel drehen, während sich das Ausgangsgelenk nur um einen kleinen Bruchteil dieses Winkels dreht.
Gleichzeitig können sich Getriebe und mechanische Struktur bei Änderungen der externen Last geringfügig verformen.
Der Regler kann daher aus dem Motorencoder eine theoretische Gelenkposition berechnen, doch diese stellt nicht zwangsläufig die tatsächliche Ausgangsposition dar.
Der Ausgangsencoder liefert eine direkte Rückmeldung von der Gelenkseite.
Das Regelungssystem kann daher zwei unterschiedliche Zustände beobachten:
Motordynamik
und
Gelenkdynamik
Diese Unterscheidung wird bei schnellen Roboterbewegungen, dynamischen Laständerungen und hochpräziser Bahnregelung zunehmend wichtiger.
Können zwei Encoder einen Positionsverlust nach dem Ausschalten verhindern?
Die Antwort lautet:
Sie können helfen, aber zwei Encoder allein machen eine Referenzfahrt nicht automatisch überflüssig.
Ob ein Robotergelenk seine Position nach einem Stromausfall beibehalten kann, hängt hauptsächlich vom Encodertyp und dem Mechanismus zur Speicherung der Multiturn-Position ab.
Inkrementalencoder
Ein Inkrementalencoder speichert nach einem Stromausfall im Allgemeinen keine absolute Positionsinformation und kann eine Referenz- oder Homing-Prozedur erfordern.
Singleturn-Absolutwertgeber
Ein Singleturn-Absolutwertgeber kann die Winkelposition innerhalb einer Umdrehung bestimmen, liefert jedoch allein keine unbegrenzte Multiturn-Positionsinformation.
Multiturn-Absolutwertgeber
Ein Multiturn-Absolutwertgeber kann sowohl die Singleturn-Position als auch die über mehrere Umdrehungen akkumulierte Drehposition liefern.
Die Speicherung der Multiturn-Position kann mit unterschiedlichen Technologien umgesetzt werden, einschließlich batteriegestützter Systeme, mechanischer Zählmechanismen und batterieloser Technologien zur Positionsspeicherung.
Beispielsweise verwendet der ABZO-Encoder von Oriental Motor ein batterieloses mechanisches Absolutpositionssystem, das Positionsinformationen nach dem Abschalten der Stromversorgung speichern kann.
Daher lässt sich der technische Zusammenhang besser wie folgt beschreiben:
Dual Encoder + Geeignete Multiturn-Absolutrückmeldung → Potenziell verringerter oder entfallender herkömmlicher Referenzfahrtbedarf
anstatt:
Dual Encoder → Beseitigt Referenzfahrten automatisch
Können zwei Encoder die funktionale Sicherheit von Robotern verbessern?
Ja, jedoch muss eine wichtige Unterscheidung getroffen werden:
Zwei Encoder bedeuten nicht automatisch Redundanz für die funktionale Sicherheit.
Wenn zwei Encoder ohne geeignete Diagnose, Fehlererkennung und Sicherheitsarchitektur lediglich an einen herkömmlichen Regler angeschlossen werden, kann das System nicht automatisch PL d, PL e, SIL 2 oder SIL 3 beanspruchen.
Der Wert der dualen Rückmeldung in sicherheitsrelevanten Anwendungen besteht darin, dass der Regler zwei unterschiedliche Positionsmessungen vergleichen kann.
Zum Beispiel:
Motorencoderposition ≠ Gelenkencoderposition
kann hinweisen auf:
Encoderfehler
Fehler der mechanischen Übertragung
Getriebeschaden
Probleme mit Welle oder Kupplung
Unerwartete mechanische Verschiebung
Kommunikations- oder Signalfehler
Das Regelungssystem kann dann den anormalen Zustand erkennen und eine geeignete Fehlerreaktion ausführen.
IEC 61800-5-3 behandelt sicherheitsrelevante Encoder, während IEC 61800-5-2 sicherheitsrelevante Funktionen für elektrische Antriebssysteme abdeckt.
Daher lautet die technisch korrekte Aussage:
Zwei Encoder können eine funktionale Sicherheitsarchitektur unterstützen, die endgültige PL- oder SIL-Fähigkeit hängt jedoch vom vollständigen sicherheitsrelevanten System, der Diagnose, Architektur und Validierung ab.

Wie stehen zwei Encoder mit Normen zur funktionalen Sicherheit in Zusammenhang?
Die funktionale Sicherheit eines Robotergelenks wird nicht durch einen einzelnen Encoder bestimmt.
Sie basiert auf dem vollständigen sicherheitsrelevanten Steuerungssystem.
Relevante Normen können umfassen:
IEC 61508
Stellt den allgemeinen Rahmen für funktionale Sicherheit und Safety Integrity Levels (SIL) bereit.
IEC 61800-5-2
Definiert sicherheitsrelevante Funktionen für elektrische Antriebssysteme, einschließlich Funktionen wie Safe Torque Off (STO) und anderer antriebsbezogener Sicherheitsfunktionen.
IEC 61800-5-3
Legt Anforderungen an sicherheitsrelevante Encoder fest, die in Anwendungen der funktionalen Sicherheit verwendet werden.
EN ISO 13849-1
Behandelt sicherheitsrelevante Teile von Steuerungssystemen und definiert Performance Levels (PL).
ISO 10218-1:2025
Legt Sicherheitsanforderungen für Industrierobotersysteme fest.
ISO 10218-2:2025
Behandelt Sicherheitsanforderungen für Industrieroboteranwendungen und Roboterzellen.
Der entscheidende Punkt ist, dass zwei Encoder Teil einer sicherheitsrelevanten Rückmeldungsarchitektur sein können, die Anzahl der Encoder allein jedoch nicht das endgültige Sicherheitsniveau bestimmt.
Systemarchitektur, Diagnosedeckungsgrad, Fehlerreaktion, Schutz vor Fehlern gemeinsamer Ursache und Validierung müssen sämtlich berücksichtigt werden.
Robotergelenke mit zwei Encodern vs. einem Encoder
Die Wahl zwischen einem einzelnen Encoder und zwei Encodern hängt von der Anwendung ab.
Merkmal Einzelner Encoder Zwei Encoder
Motorpositionsrückmeldung Ja Ja
Direkte Ausgangspositionsrückmeldung In der Regel nein Ja
Übertragungsfehlerüberwachung Begrenzt Verbessert
Zweikreisregelung Begrenzt Ja
Kompensation von Getriebefehlern Begrenzt Verbessert
Absolute Multiturn-Position Abhängig vom Encoder Abhängig vom Encoder
Fehlerquerprüfung Begrenzt Verbessert
Systemkomplexität Geringer Höher
Kosten Geringer Höher
Geeignet für Hochleistungsgelenke Anwendungsabhängig Deutlicher Vorteil
Ein einzelner Encoder kann für kostensensitive Robotergelenke oder Systeme ausreichen, bei denen die Übertragungsgenauigkeit bereits ausreichend ist.
Eine Dual-Encoder-Architektur wird attraktiver, wenn die Anwendung eine hohe Positionierleistung, Übertragungsfehlerkompensation, erweiterte Bewegungsregelung oder zusätzliche Positionsdiagnostik erfordert.
Warum werden zwei Encoder nicht in jedem Robotergelenk eingesetzt?
Wenn zwei Encoder zusätzliche Rückmeldungen liefern, warum werden sie nicht überall verwendet?
Die Antwort lautet Systemkomplexität.
Das Hinzufügen eines Ausgangsencoders erhöht:
BOM-Kosten
Komplexität der mechanischen Integration
Anforderungen an die Verdrahtung
EMV-Konstruktionsanforderungen
Kalibrierungsanforderungen
Reglerkomplexität
Diagnoseanforderungen
Montageanforderungen
Der ausgangsseitige Encoder kann außerdem empfindlich gegenüber mechanischen Montagefehlern sein.
Exzentrizität des Encoders, Wellenrundlauf, Flanschverformung und Kupplungsfehler können die gemessene Ausgangsposition beeinflussen.
Das Ziel besteht daher nicht darin, möglichst viele Sensoren zu installieren.
Das Ziel ist die Verwendung der passenden Rückmeldungsarchitektur für die geforderte Leistung des Robotergelenks.
Typische Dual-Encoder-Architektur für Robotergelenke
Ein Hochleistungs-Robotergelenk kann als drei wesentliche Rückmeldungsebenen verstanden werden.
Motorseitige Rückmeldung
Der motorseitige Encoder unterstützt hauptsächlich:
Kommutierung
Feldorientierte Regelung (FOC)
Strom- und Drehzahlregelung
Motorpositionsrückmeldung
Die Rückmeldung muss für eine dynamische Motorregelung schnell und stabil genug sein.
Gelenkseitige Rückmeldung
Der gelenkseitige Encoder liefert hauptsächlich:
Tatsächliche Gelenkposition
Ausgangspositionsrückmeldung
Übertragungsfehlerüberwachung
Überwachung des mechanischen Zustands
Da er nach dem Getriebe installiert ist, liefert er Informationen, die nicht direkt vom motorseitigen Encoder erfasst werden können.
Regler
Der Regler kombiniert beide Rückmeldungsquellen:
Motorposition → Motorzustand
Ausgangsposition → Gelenkzustand
Positionsdifferenz → Übertragungs- und mechanische Fehlerinformationen
Dadurch entsteht ein vollständigerer Rückmelderegelkreis für das Robotergelenk.
Bei zwei Encodern geht es um mehr als höhere Genauigkeit
Der wichtigste Grund für den Einsatz von zwei Encodern besteht nicht einfach darin, die Encoderauflösung zu erhöhen.
Es geht darum, das Messziel vollständiger zu erfassen.
Ein einzelner Encoder misst hauptsächlich:
Motor
Ein Dual-Encoder-System misst:
Motor + Gelenk
Dadurch kann das Regelungssystem zwischen der Motorbewegung und der tatsächlichen Gelenkbewegung unterscheiden.
Diese Unterscheidung ist besonders wertvoll, wenn das Robotergelenk ein Präzisionsgetriebe mit hoher Übersetzung wie ein Harmonic-Drive- oder RV-Getriebe enthält.
Wann sollten Sie ein Robotergelenk mit zwei Encodern einsetzen?
Eine Dual-Encoder-Architektur ist erwägenswert, wenn das Robotergelenk eine oder mehrere der folgenden Anforderungen erfüllen muss:
Hochpräzise Gelenkpositionierung
Wenn die endgültige Ausgangsposition wichtiger ist als die berechnete Motorposition.
Übertragungsfehlerkompensation
Wenn Getriebe- und mechanische Übertragungsfehler gemessen und kompensiert werden müssen.
Erweiterte Bewegungsregelung
Wenn das Regelungssystem präzise Rückmeldungen sowohl von der Motor- als auch von der Gelenkseite benötigt.
Absolute Multiturn-Positionierung
Wenn der Roboter nach einem Stromausfall Informationen zur Gelenkposition beibehalten muss.
Positionsbasierte Diagnose
Wenn motorseitige und gelenkseitige Positionen kontinuierlich verglichen werden müssen, um anormales mechanisches Verhalten zu erkennen.
Architektur für funktionale Sicherheit
Wenn redundante oder gegengeprüfte Positionsrückmeldungen als Teil eines vollständigen sicherheitsrelevanten Steuerungssystems erforderlich sind.
Warum ist die Dual-Encoder-Rückmeldung für Roboteraktuatoren der nächsten Generation wichtig?
Da kollaborative Roboter, humanoide Roboter und Hochleistungs-Industrieroboter weiterhin höhere Präzision, schnellere Reaktion und bessere Diagnosefähigkeiten erfordern, werden die Architekturen von Robotergelenken immer anspruchsvoller.
Die traditionelle Struktur:
Motor + Getriebe + Encoder
entwickelt sich zunehmend weiter zu:
Motor + Motorencoder + Präzisionsgetriebe + Gelenkencoder + Regler
Die wesentliche Änderung ist nicht einfach das Hinzufügen eines weiteren Sensors.
Sie besteht im Übergang von der Schätzung der Gelenkposition aus der Motorbewegung zur direkten Messung des tatsächlichen Gelenkzustands.
Bei Robotergelenken mit Harmonic-Getrieben kann diese Unterscheidung besonders wichtig sein. Präzisionsgetriebe bieten hohe Übersetzungsverhältnisse, hohe Drehmomentdichte und kompakte mechanische Strukturen, doch die endgültige Gelenkleistung wird weiterhin durch Übertragungsfehler, Torsionssteifigkeit, thermische Einflüsse, mechanische Toleranzen und externe Lasten beeinflusst.
Eine Dual-Encoder-Architektur ermöglicht dem Regler Zugriff auf beide Seiten der Übertragungskette.
Dies bietet eine solidere Grundlage für:
Hochpräzise Positionsregelung
Übertragungsfehlerkompensation
Überwachung des Gelenkzustands
Zweikreis-Bewegungsregelung
Erweiterte Roboterbewegungsregelung
Ausgewählte Architekturen für funktionale Sicherheit
Mit anderen Worten: Ein Dual-Encoder-System ist nicht einfach „ein weiterer Sensor“.
Es schafft eine vollständigere Rückmeldungskette aus Eingang, Übertragung und Ausgang innerhalb des Robotergelenks.
Für Roboteraktuatoren der nächsten Generation kann dieser Wechsel von der Schätzung der Gelenkposition zur direkten Messung des Gelenkverhaltens wertvoller sein als die bloße Erhöhung der Encoderauflösung.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Gelenkaktor mit großer Hohlbohrung für Taillengelenke humanoider Roboter: Ein praxisorientierter AuswahlleitfadenDas Taillengelenk eines humanoiden Roboters ist eines der anspruchsvollsten Bewegungsgelenke eines humanoiden Roboters. Im Gegensatz zu herkömmlichen Roboterarmgelenken stützt es den Oberkörper und bewältigt gleichzeitig Beuge- und Drehbewegungen, Haltungswechsel sowie sich kontinuierlich ändernde dynamische Lasten. Gleichzeitig muss der begrenzte Innenraum Stromkabel, Signalleitungen, Sensoren und Strukturkomponenten aufnehmen. Aufgrund dieser Anforderungen ist ein Gelenkaktor mit großer Hohlbohrung eine wichtige Option für Taillengelenke humanoider Roboter. Dieser Artikel erläutert, wie ein geeigneter harmonischer Gelenkaktor unter Berücksichtigung von Hohlbohrungsgröße, dynamischem Drehmoment, Übersetzungsverhältnis, mechanischer Steifigkeit, Integration und Lebensdauer ausgewählt wird.
 Nabtesco RV vs. Harmonic Drive vs. WITTENSTEIN: Warum spielfreie Planetenaktuatoren zunehmend an Bedeutung gewinnenNabtesco RV, Harmonic Drive und WITTENSTEIN haben jeweils bewährte Getriebelösungen für Robotik, Werkzeugmaschinen, Automatisierung und Präzisionsbewegungssteuerung etabliert. Anwendungen, die sowohl Positionierung im Bogensekundenbereich als auch eine hohe mechanische Steifigkeit erfordern, können jedoch unterschiedliche Kompromisse zwischen Spiel, Torsionssteifigkeit, Tragfähigkeit und Übertragungsgenauigkeit offenlegen. Dies hat zu einem wachsenden Interesse an spielfreien Planetenaktuatoren geführt, die die Steifigkeit und Drehmomentdichte eines Planetengetriebes mit fortschrittlicher Spielkompensation kombinieren. In diesem Artikel vergleichen wir die Eigenschaften von Nabtesco RV, Harmonic Drive und WITTENSTEIN-Präzisionsplanetengetrieben und untersuchen, wo ein spielfreier Planetenaktuator eine alternative Lösung bieten kann.




Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Gelenkaktor mit großer Hohlbohrung für Taillengelenke humanoider Roboter: Ein praxisorientierter AuswahlleitfadenDas Taillengelenk eines humanoiden Roboters ist eines der anspruchsvollsten Bewegungsgelenke eines humanoiden Roboters. Im Gegensatz zu herkömmlichen Roboterarmgelenken stützt es den Oberkörper und bewältigt gleichzeitig Beuge- und Drehbewegungen, Haltungswechsel sowie sich kontinuierlich ändernde dynamische Lasten. Gleichzeitig muss der begrenzte Innenraum Stromkabel, Signalleitungen, Sensoren und Strukturkomponenten aufnehmen. Aufgrund dieser Anforderungen ist ein Gelenkaktor mit großer Hohlbohrung eine wichtige Option für Taillengelenke humanoider Roboter. Dieser Artikel erläutert, wie ein geeigneter harmonischer Gelenkaktor unter Berücksichtigung von Hohlbohrungsgröße, dynamischem Drehmoment, Übersetzungsverhältnis, mechanischer Steifigkeit, Integration und Lebensdauer ausgewählt wird.
 Nabtesco RV vs. Harmonic Drive vs. WITTENSTEIN: Warum spielfreie Planetenaktuatoren zunehmend an Bedeutung gewinnenNabtesco RV, Harmonic Drive und WITTENSTEIN haben jeweils bewährte Getriebelösungen für Robotik, Werkzeugmaschinen, Automatisierung und Präzisionsbewegungssteuerung etabliert. Anwendungen, die sowohl Positionierung im Bogensekundenbereich als auch eine hohe mechanische Steifigkeit erfordern, können jedoch unterschiedliche Kompromisse zwischen Spiel, Torsionssteifigkeit, Tragfähigkeit und Übertragungsgenauigkeit offenlegen. Dies hat zu einem wachsenden Interesse an spielfreien Planetenaktuatoren geführt, die die Steifigkeit und Drehmomentdichte eines Planetengetriebes mit fortschrittlicher Spielkompensation kombinieren. In diesem Artikel vergleichen wir die Eigenschaften von Nabtesco RV, Harmonic Drive und WITTENSTEIN-Präzisionsplanetengetrieben und untersuchen, wo ein spielfreier Planetenaktuator eine alternative Lösung bieten kann.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.





