










HONPINE Lieferant für Roboter-Gelenkmotoren
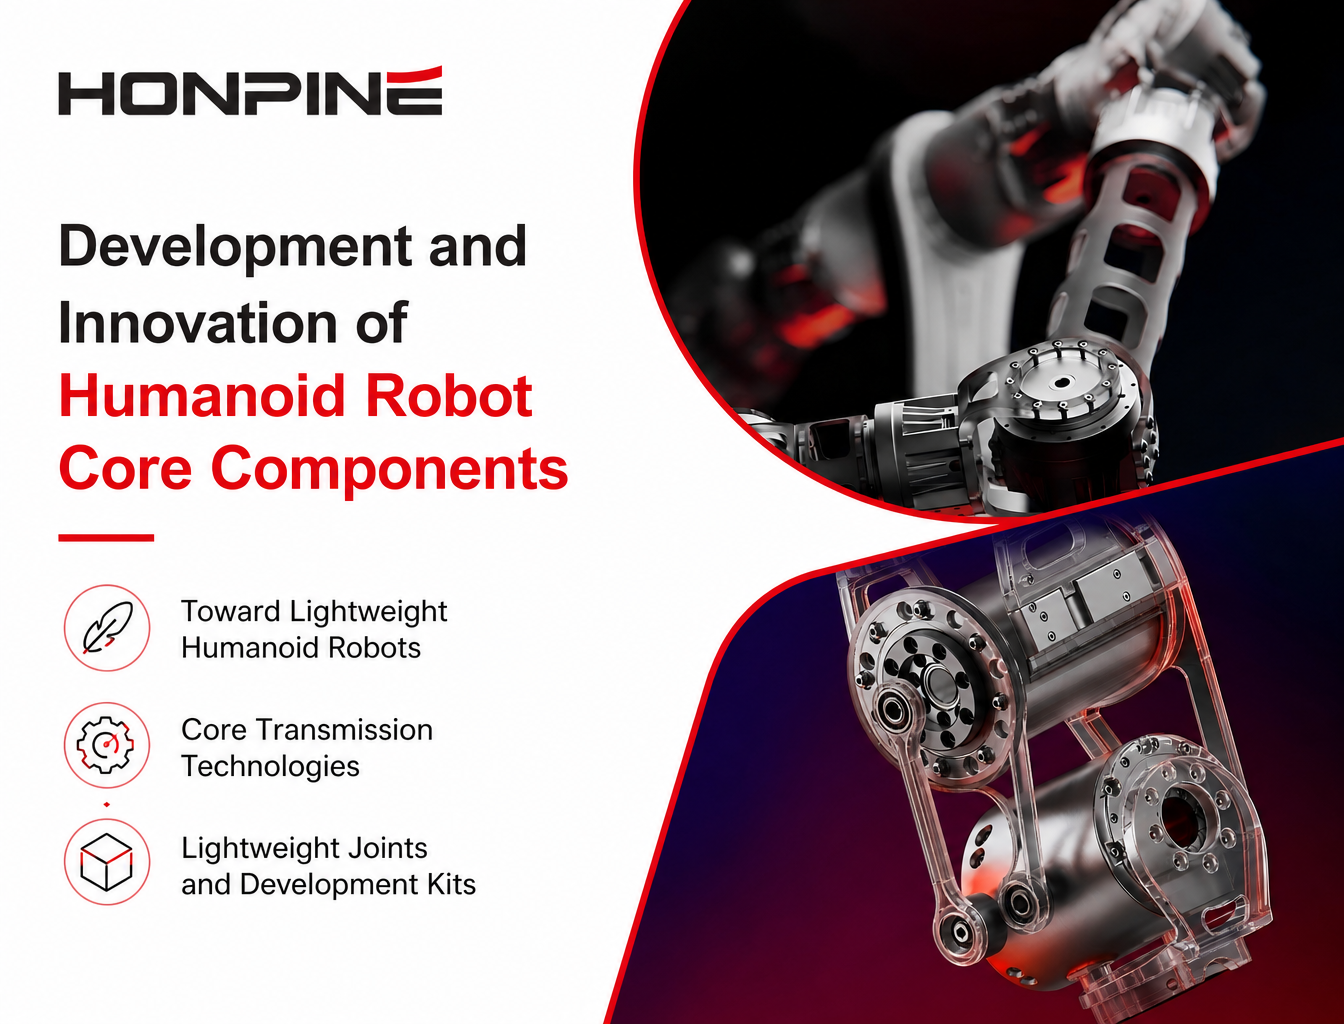
 Leichtgewichtige humanoide Roboter beginnen mit Präzisionsantriebstechnik2026-09-11Da sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.
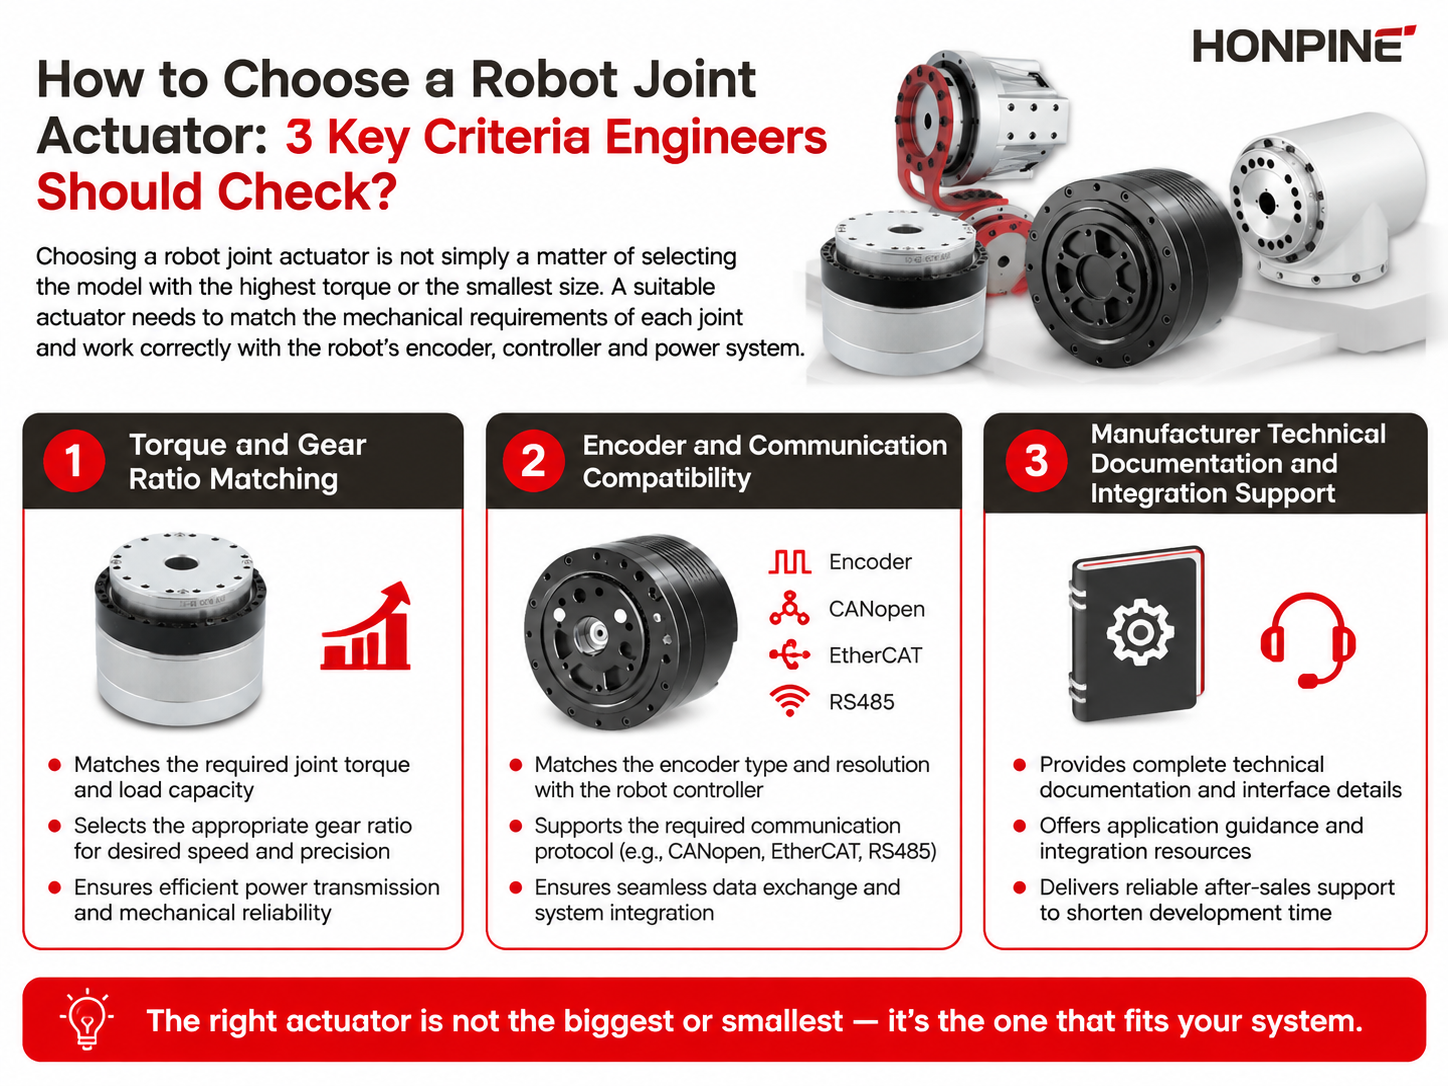
 Wie wählt man einen Roboter-Gelenkaktor aus: 3 wichtige Kriterien, die Ingenieure prüfen sollten?2026-09-10Die Auswahl eines Roboter-Gelenkaktors ist eine technische Entscheidung, die nicht nur Drehmoment und Bewegungsleistung, sondern auch Regelstabilität, mechanische Integration und Entwicklungszeit beeinflusst. Für Industrieroboter, kollaborative Roboter, humanoide Roboter und andere Robotersysteme muss der richtige Aktor den tatsächlichen Anforderungen jedes Gelenks entsprechen und gleichzeitig mit dem Motor, Encoder, Controller, Kommunikationsnetzwerk und der Energiearchitektur des Roboters kompatibel sein. In diesem Artikel erläutere ich drei wichtige Kriterien, die Ingenieure bei der Auswahl eines Roboter-Gelenkaktors bewerten sollten: die Abstimmung von Drehmoment und Übersetzungsverhältnis, die Kompatibilität von Encoder und Kommunikation sowie die technische Dokumentation und technische Unterstützung des Herstellers.
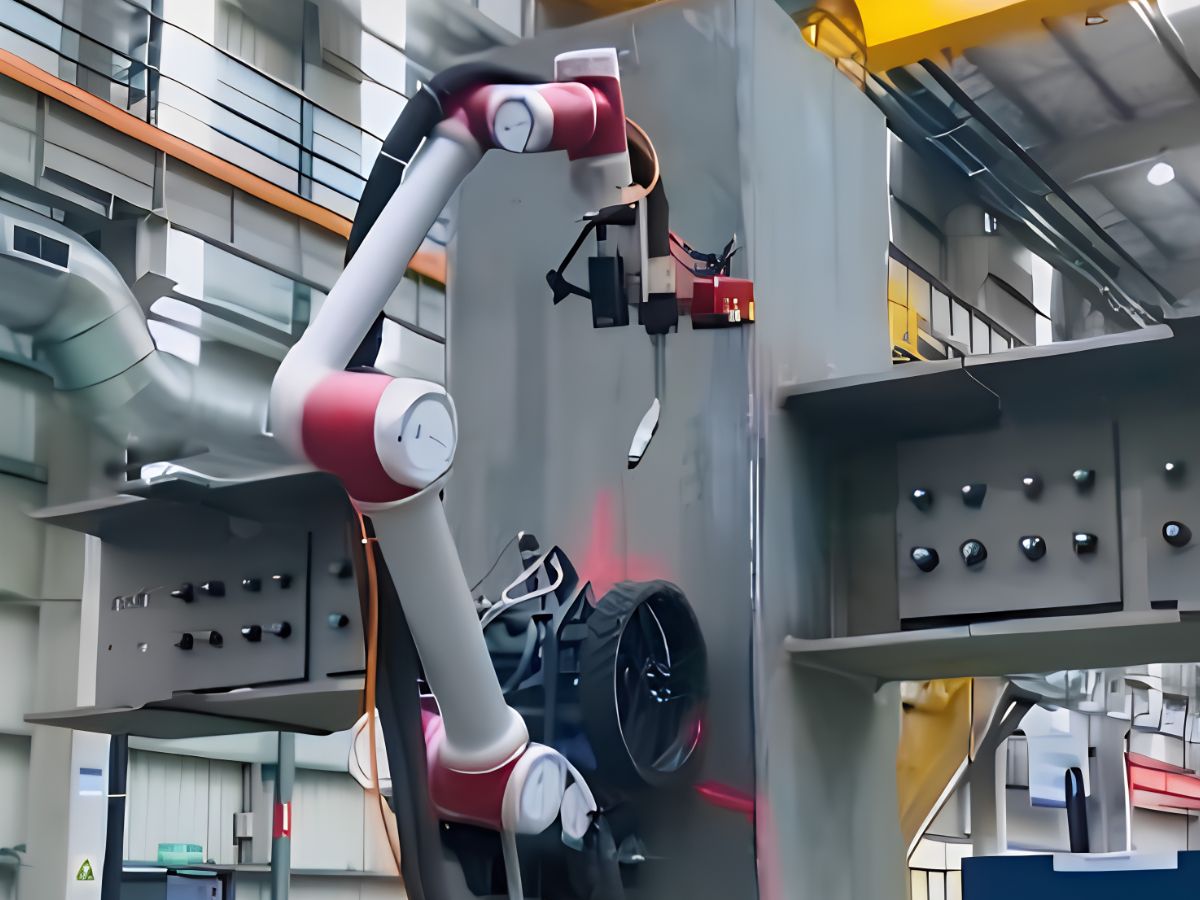
- Gelenklösung für Outdoor-Roboter: Harmonic-Drive-Gelenkmodul mit integriertem Drehmomentsensor2026-09-10Hallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Da Roboter zunehmend über kontrollierte Fabrikumgebungen hinaus eingesetzt werden, stellen Roboteranwendungen im Außenbereich neue Anforderungen an die Konstruktion von Robotergelenken. Regen, Staub, Feuchtigkeit, Temperaturschwankungen, Niedrigtemperaturbedingungen und unvorhersehbare externe Lasten können die Leistung eines Robotergelenks im Einsatz beeinflussen. In diesen Umgebungen muss ein Gelenk mehr als nur präzise Drehbewegungen bieten. Es benötigt außerdem zuverlässige Drehmomentrückmeldung, einen geeigneten Umgebungsschutz, einen stabilen Betrieb bei wechselnden Temperaturen und eine praxisgerechte mechanische Integration. In diesem Artikel erläutere ich anhand unserer Erfahrungen mit Outdoor-Roboteranwendungen wie der Installation von Solarmodulen, dem Bauwesen und Reinigungsrobotern die wichtigsten technischen Überlegungen hinter unserer Gelenklösung für Outdoor-Roboter, einschließlich des Harmonic-Drive-Gelenkmoduls, des integrierten Drehmomentsensors, des IP65-Schutzes, der Niedrigtemperaturschmierung, des Schutzes des Kabelauslasses und der mechanischen Integration.
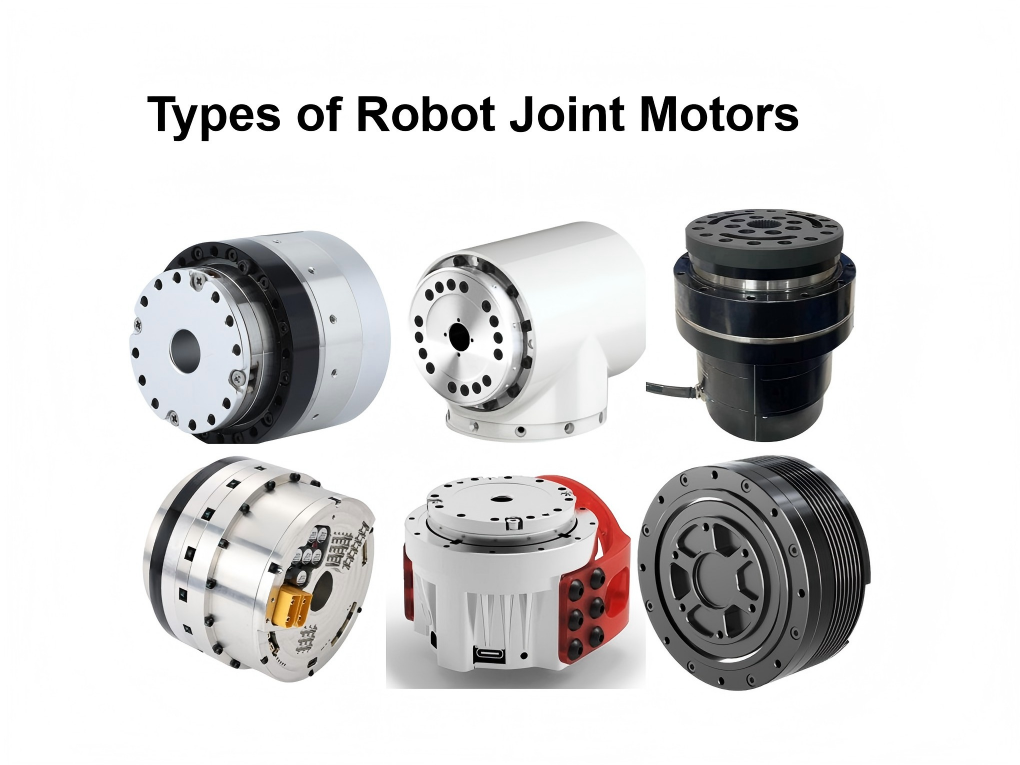
- Arten von Robotergelenkmotoren: Modellauswahl, Vor- und Nachteile2026-09-08Robotergelenkmotoren gehören zu den Schlüsselkomponenten, die Leistung, Präzision, Effizienz und Tragfähigkeit eines Roboters bestimmen. Je nach Anwendung können Robotergelenke elektrische, hydraulische, pneumatische oder andere Antriebstechnologien nutzen. Elektrische Antriebslösungen haben sich dabei als die bevorzugte Wahl für moderne Roboter etabliert, insbesondere für humanoide Roboter, Industrieroboter, kollaborative Roboter und mobile Roboter. Elektrische Robotergelenkmotoren können ferner nach ihren Übertragungsmethoden unterteilt werden, darunter Lösungen mit Harmonic-Drive-Antrieb, Planetengetriebe, Zykloidgetriebe, Kugelgewindetrieb und Direktantrieb. Jeder Typ weist eigene Vor- und Nachteile hinsichtlich Präzision, Drehmomentdichte, Effizienz, Stoßfestigkeit, Größe, Kosten und Rücktreibbarkeit auf. Das Verständnis dieser Unterschiede ist entscheidend für die Auswahl des richtigen Robotergelenkmotors für eine spezifische Anwendung.
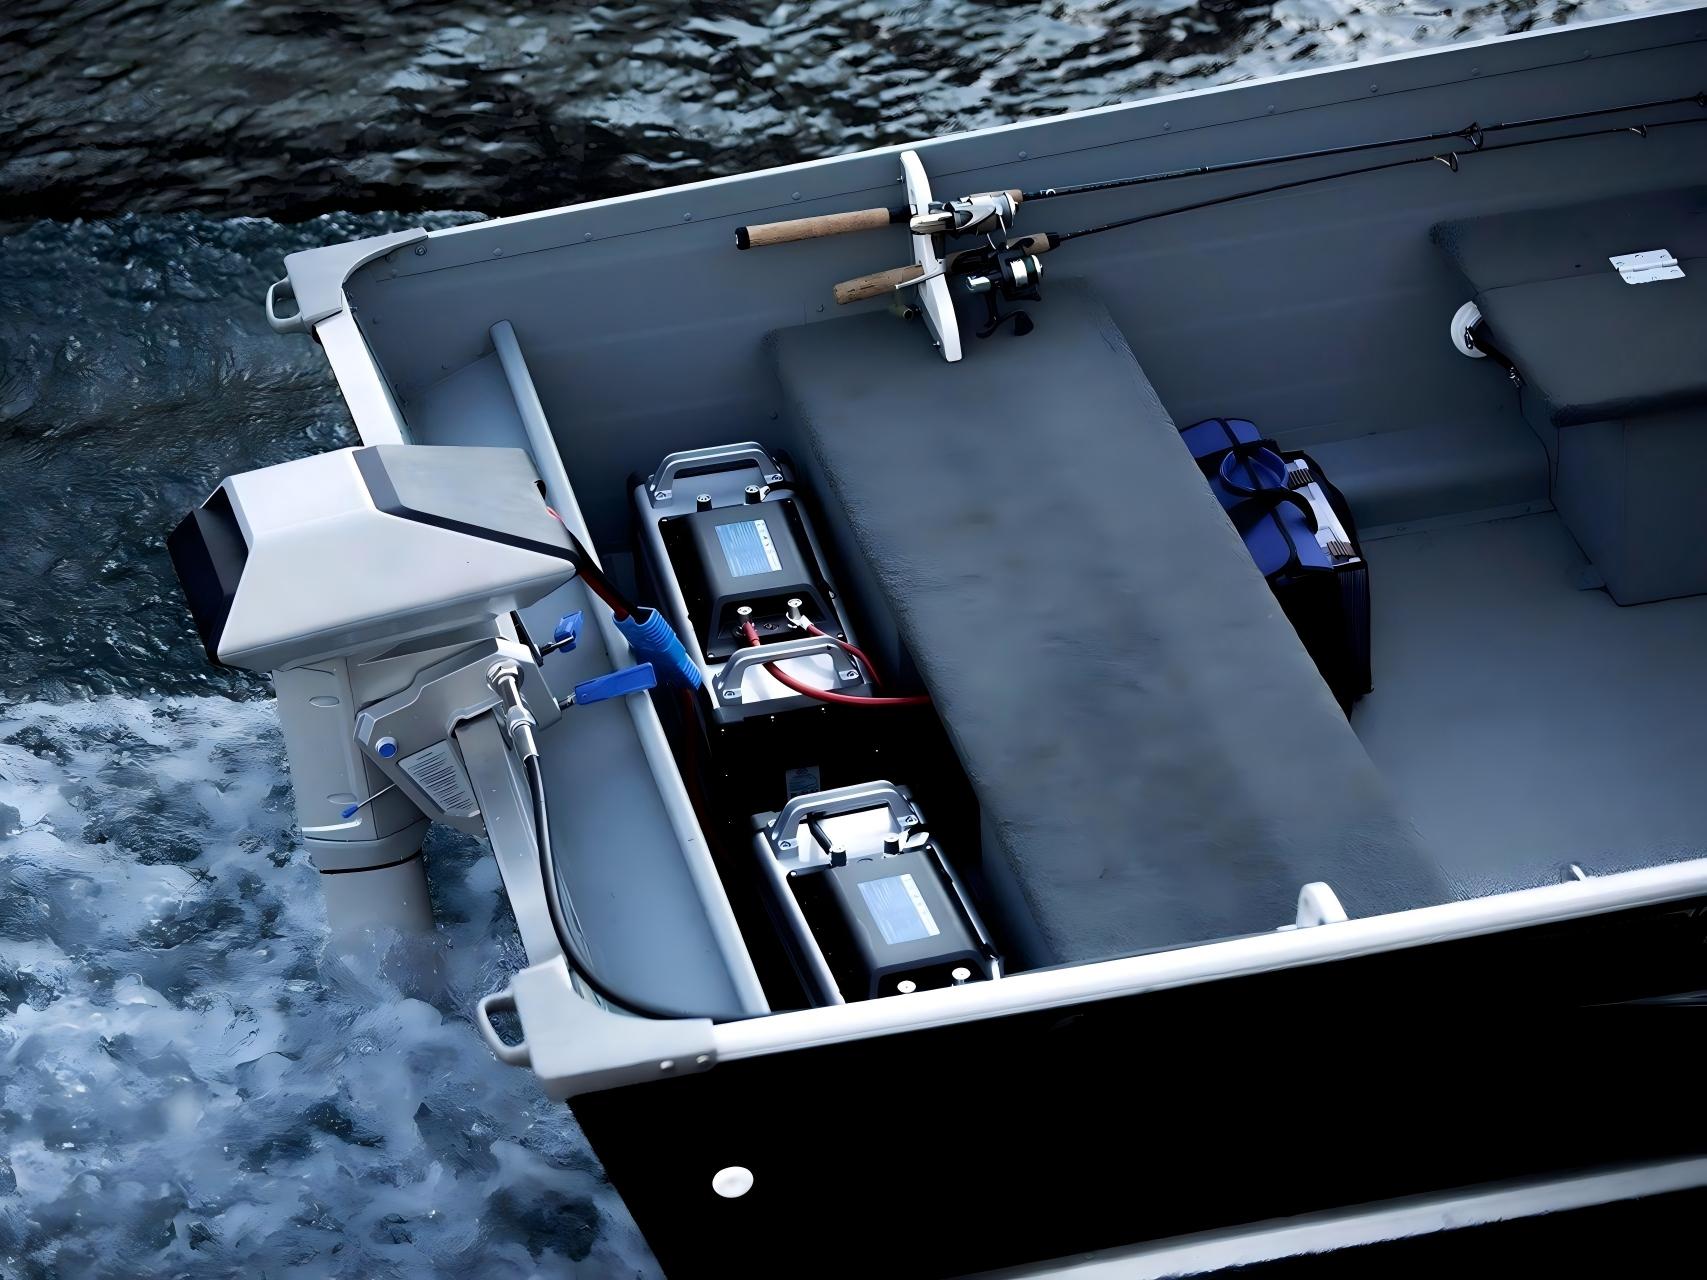
- Wann erfordert die Steuerung eines Außenbordmotors einen Harmonic-Drehantrieb?2026-09-04Die Steuerung elektrischer Außenbordmotoren entwickelt sich von einer einfachen mechanischen Funktion zu einer Präzisionsanwendung für Bewegungssteuerung. Dieser Artikel erläutert, wann ein Harmonic-Drehantrieb eine geeignete Lösung darstellt, und untersucht die Rolle von Präzisionsgetrieben, geringem Spiel, hoher Drehmomentdichte, Encoder-Rückmeldung und kompakter mechanischer Integration. Darüber hinaus werden Anwendungen in Elektrobooten, autonomen Überwasserfahrzeugen, unbemannten Booten, maritimer Robotik und elektrischen Schiffsantrieben betrachtet, um Ingenieuren die Auswahl des richtigen Drehantriebs anhand von Lenkmoment, Geschwindigkeit, Positioniergenauigkeit, Betriebsbedingungen und Installationsanforderungen zu erleichtern.
- Wie wählt man einen Roboter-Gelenkmotor für eine bessere Leistung des Endeffektors aus?2026-09-01
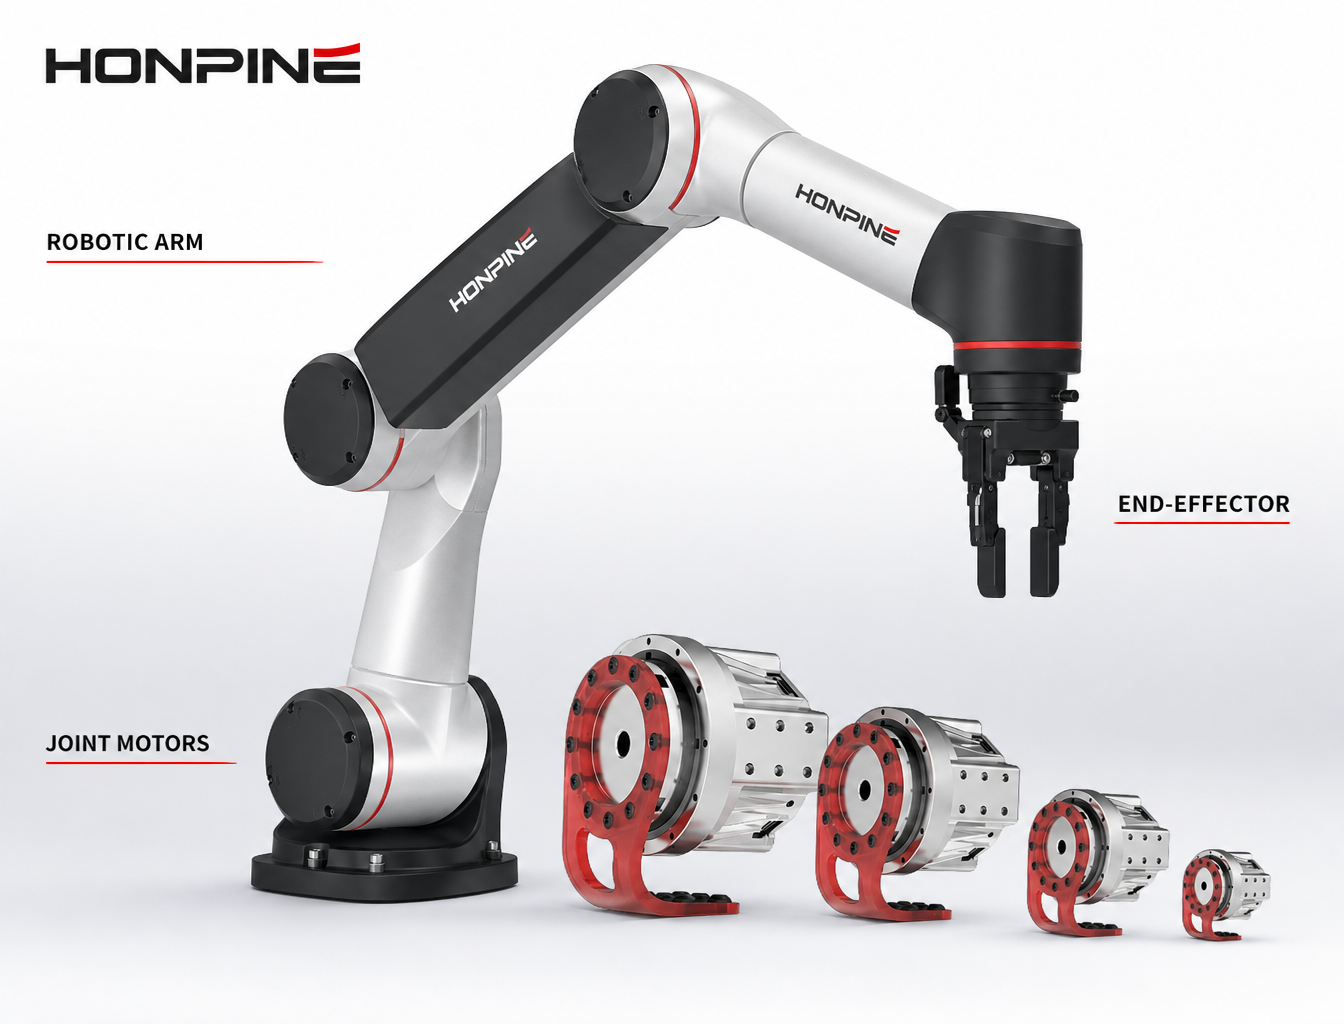
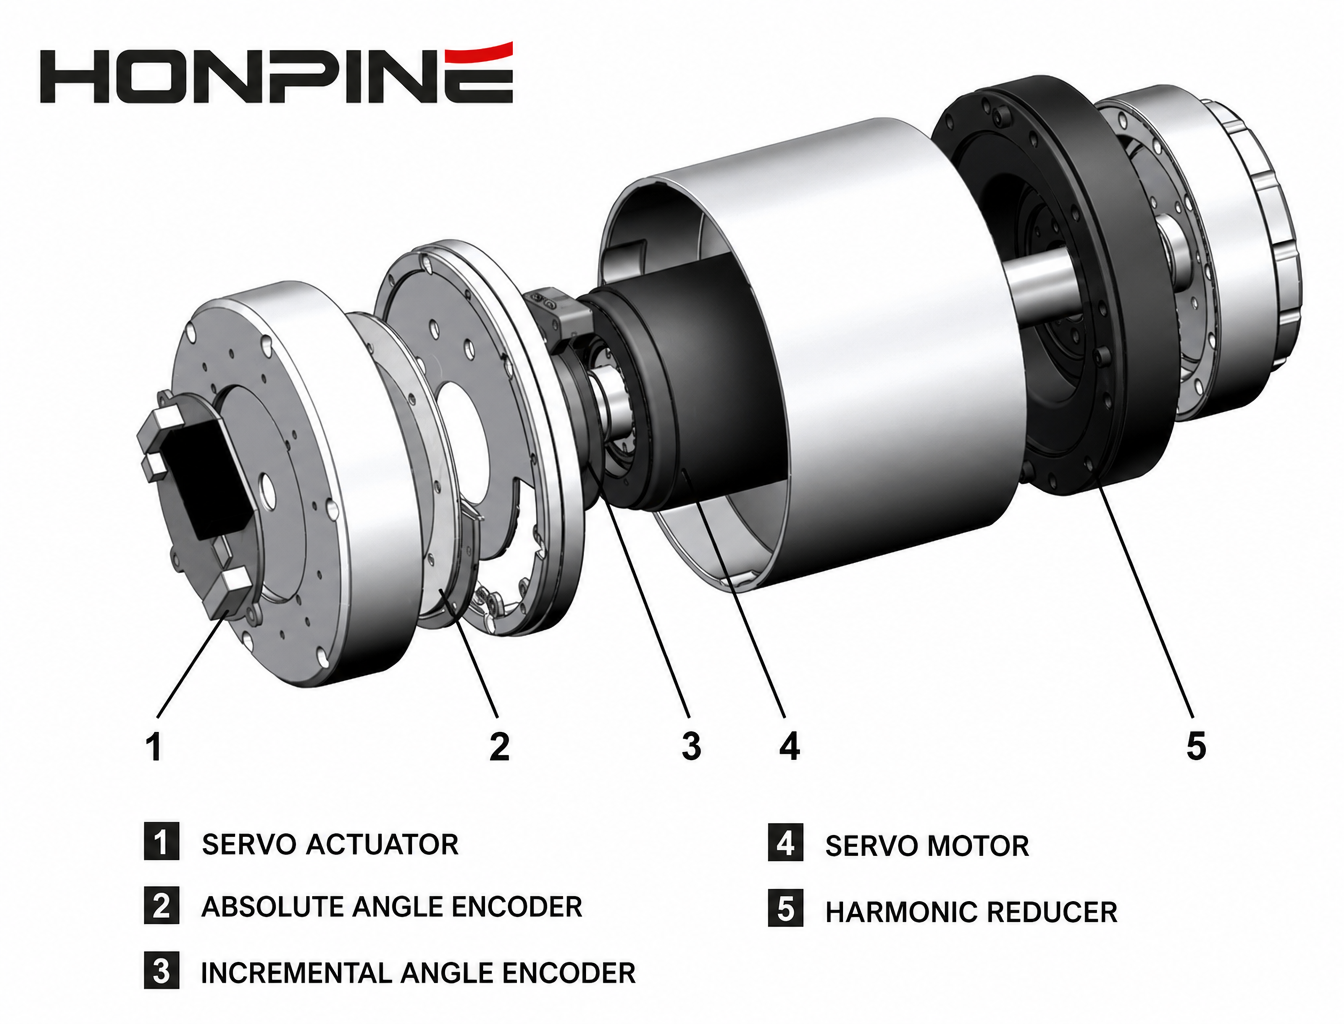
Bei der Auswahl eines Roboter-Gelenkmotors geht es nicht nur darum, das höchste Drehmoment oder das kleinste Gelenk zu wählen. Die Leistung eines Roboterarms wird letztlich durch die Bedingungen am Endeffektor bestimmt. Werkzeugmasse, Nutzlast, Schwerpunkt, Massenträgheitsmoment, Bewegungsgeschwindigkeit, Beschleunigung und Einschwingverhalten können alle die Anforderungen an jedes Robotergelenk beeinflussen. Je nach Anwendung kann ein Harmonic-Gelenkmotor oder ein Planetengetriebe-Gelenkmotor ein unterschiedliches Gleichgewicht zwischen Drehmoment, Geschwindigkeit, Kompaktheit und Systemdynamik bieten. Dieser Artikel erläutert, wie Sie einen Roboter-Gelenkmotor auswählen, indem Sie von den Anforderungen des Endeffektors ausgehen und den gesamten Roboterarm als Bewegungssystem bewerten. - Robotergelenkmotor mit Dual-Encodern: So reduzieren Sie das Spiel von Harmonic-Drive-Getrieben und verbessern die Positionsgenauigkeit2026-08-31Ein Hochleistungs-Robotergelenkmotor ist mehr als ein Motor in Kombination mit einem Harmonic-Drive-Getriebe. Die tatsächliche Positionsgenauigkeit eines Robotergelenks hängt von der gesamten Bewegungskette ab, einschließlich der Übertragungseigenschaften, der mechanischen Steifigkeit, der Encoder-Rückmeldung, von Lastschwankungen und der Regelungsleistung. Obwohl ein Harmonic-Drive-Getriebe ein äußerst geringes Spiel erreichen kann, gewährleistet geringes Spiel nicht automatisch eine perfekte Genauigkeit am Ausgang. Ein Robotergelenkmotor mit Dual-Encodern ergänzt die motorseitige Positionsmessung durch eine direkte Rückmeldung auf der Ausgangsseite, sodass das Regelungssystem die tatsächliche Gelenkbewegung besser erfassen und die Auswirkungen von Übertragungsfehlern und lastabhängigen Verformungen verringern kann. Dieser Artikel erläutert, wie Dual-Encoder die Positionsgenauigkeit von Robotergelenken in hochpräzisen und hochdynamischen Anwendungen verbessern können.
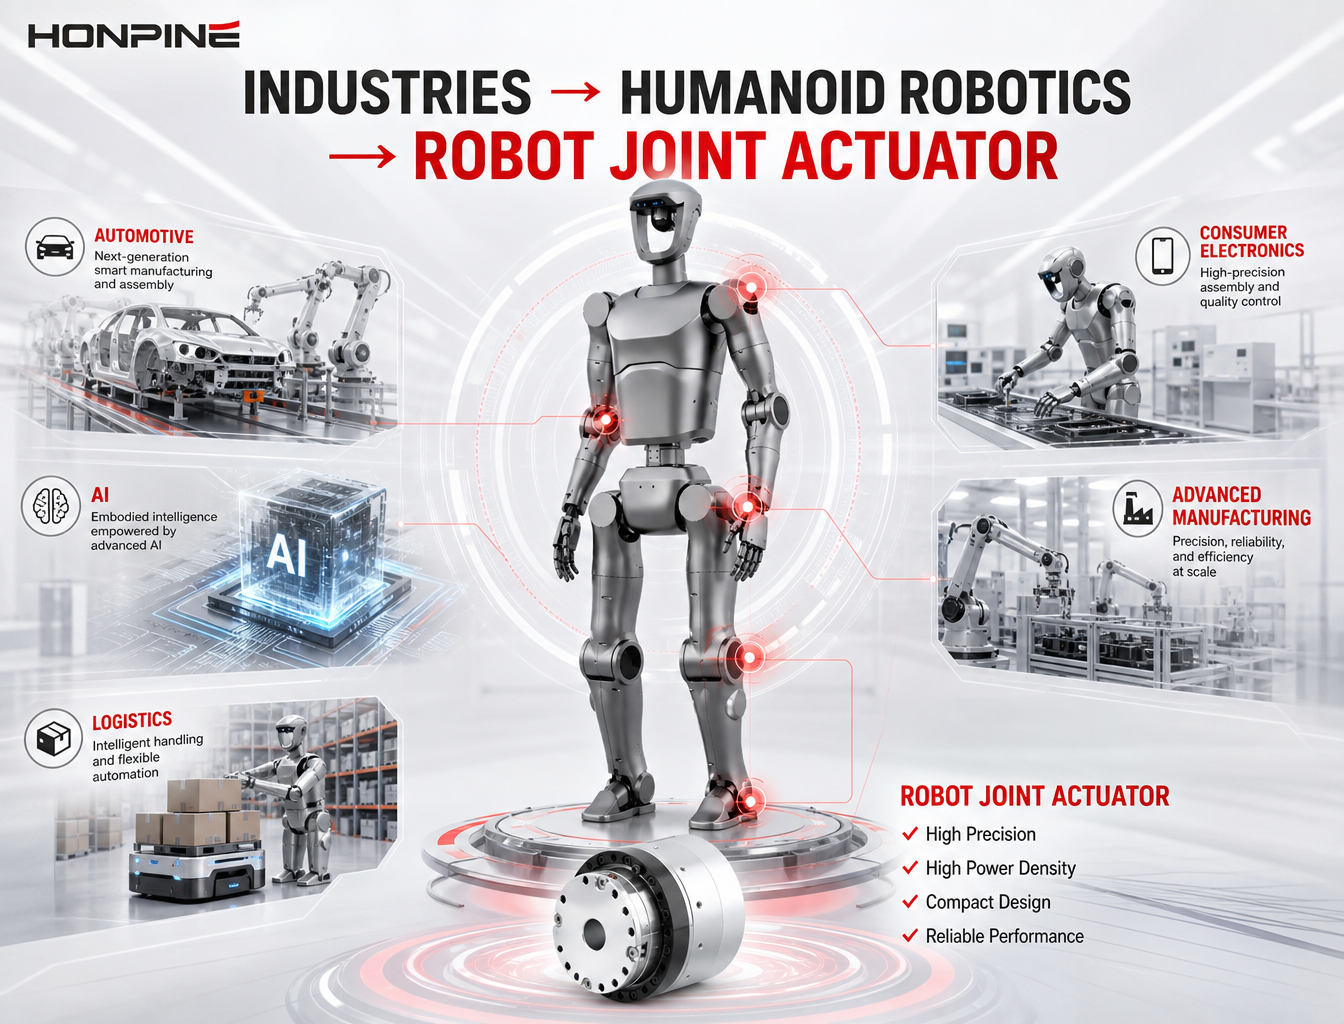
- Warum Gelenkaktuatoren für humanoide Roboter immer wichtiger werden, da immer mehr Branchen in die humanoide Robotik einsteigen?2026-08-31Die humanoide Robotik wird nicht mehr ausschließlich von traditionellen Roboterherstellern vorangetrieben. Automobilunternehmen, KI-Unternehmen, Logistikanbieter, Hersteller von Unterhaltungselektronik und Unternehmen für fortschrittliche Technologien drängen zunehmend in den Markt für humanoide Roboter. Künstliche Intelligenz kann jedoch nur dann echten Wert schaffen, wenn digitale Intelligenz in zuverlässige physische Bewegung umgesetzt werden kann. Dadurch wird der Gelenkaktuator für humanoide Roboter zu einer entscheidenden Schnittstelle zwischen KI, Bewegungssteuerung und dem physischen Roboterkörper. Dieser Artikel untersucht, warum Harmonic-Drive-Aktuatoren, hohe Drehmomentdichte, geringes Spiel, integriertes Feedback und skalierbare Gelenkarchitekturen zunehmend wichtiger werden, da sich die humanoide Robotik von der Prototypenentwicklung hin zur großflächigen Kommerzialisierung entwickelt.

{item.title}
{item.edit_time}
{item.description}
Search
Categories




