










Kompakter Harmonic-Drive-Getriebereduzierer: Vorteile, Anwendungen und Auswahlleitfaden
Harmonic-Drive-Getriebe in kleiner Baugrößesind für Präzisionsbewegungssysteme ausgelegt, bei denen Einbauraum, Gewicht, Übersetzungsverhältnis, Spiel und Positioniergenauigkeit gleichzeitig berücksichtigt werden müssen.
Im Vergleich zu größeren Harmonic-Drive-Getrieben, die in hochbelasteten Robotergelenken und Industriemaschinen eingesetzt werden, liegt der Schwerpunkt bei Harmonic-Drive-Getrieben in kleiner Baugröße auf einer hohen Übertragungsleistung innerhalb eines begrenzten mechanischen Bauraums. Sie eignen sich besonders für kompakte Robotergelenke, Präzisionsdrehmechanismen, Halbleiteranlagen, medizinische Geräte, optische Systeme und leichte Automatisierungsanlagen.
Die Auswahl eines kleinen Harmonic-Drive-Getriebes bedeutet jedoch nicht einfach, das kleinste verfügbare Modell zu wählen. Mit abnehmender Getriebegröße gewinnen Drehmomentkapazität, Torsionssteifigkeit, thermisches Verhalten, zulässige Drehzahl, Ermüdungslebensdauer und Lastbedingungen zunehmend an Bedeutung.
Dieser Artikel behandelt die praktischen Eigenschaften, Vorteile, Einschränkungen, Anwendungen und Auswahlkriterien von Harmonic-Drive-Getrieben in kleiner Baugröße.
Wesentliche Leistungsmerkmale von Harmonic-Drive-Getrieben in kleiner Baugröße
Die Leistung eines kleinen Harmonic-Drive-Getriebes hängt von Außendurchmesser, Übersetzungsverhältnis, Nennmoment, Eingangsdrehzahl, Schmierung, Lastprofil und Betriebsbedingungen ab. Die folgenden Werte sollten daher als allgemeine technische Richtwerte und nicht als universelle Spezifikationen betrachtet werden.
Hohes Übersetzungsverhältnis auf kleinem Raum
Ein wesentlicher Vorteil eines kleinen Harmonic-Drive-Getriebes besteht darin, ein hohes Übersetzungsverhältnis ohne große Getriebestruktur bereitzustellen.
Kleine Harmonic-Drive-Modelle bieten üblicherweise Übersetzungsverhältnisse von etwa 50:1 bis 320:1, wobei einige Produktfamilien bei etwa 30:1 beginnen.
Dadurch kann eine Kombination aus kompaktem Motor und Getriebe eine relativ niedrige Ausgangsdrehzahl und ein hohes Ausgangsdrehmoment erreichen, ohne mehrere herkömmliche Getriebestufen hinzuzufügen.
Bei kompakten Robotergelenken und Drehaktuatoren kann dies dazu beitragen, die Gesamtlänge und den Durchmesser des Aktuators zu verringern.
Nahezu spielfrei in kompakten Präzisionssystemen
Harmonic-Drive-Getriebe in kleiner Baugröße können durch den vorgespannten Zahneingriff zwischen Flexspline und Circular Spline nahezu spielfrei arbeiten.
Dies ist wichtig für Anwendungen, bei denen bereits geringes mechanisches Spiel die Positioniergenauigkeit, Wiederholgenauigkeit oder Bewegungsstabilität beeinträchtigen kann.
Das Spiel des vollständigen Bewegungssystems wird jedoch nicht allein durch das Harmonic-Getriebe bestimmt.
Lager, Montageschnittstellen, Kupplungen, Ausgangsstrukturen und andere mechanische Komponenten können ebenfalls das Gesamtspiel des Systems beeinflussen.
Ingenieure sollten daher bei der Bewertung eines kompakten Präzisionsantriebssystems zwischen Spiel, Übertragungsfehler und elastischer Verformung unterscheiden.
Hohe Übertragungsgenauigkeit
Kleine Harmonic-Drive-Getriebe können je nach Produktkonstruktion und Genauigkeitsklasse eine Übertragungsgenauigkeit im Bogensekundenbereich erreichen.
Der Standard-Übertragungsfehler kann bei etwa 60 Bogensekunden liegen, während hochpräzise Ausführungen je nach Konstruktion und Messbedingungen ungefähr 30 Bogensekunden oder sogar Werte im Bereich von 10 Bogensekunden erreichen können.
Bei kompakten Drehmechanismen kann diese Kombination aus kleiner Baugröße, hohem Übersetzungsverhältnis und präziser Übertragung den Bedarf an zusätzlichen mechanischen Korrekturmechanismen verringern.
Kompakte und leichte Konstruktion
Größe und Gewicht sind häufig die Hauptgründe für die Auswahl eines kleinen Harmonic-Drive-Getriebes.
Ein kompaktes Harmonic-Drive-Getriebe kann ein hohes Übersetzungsverhältnis innerhalb eines relativ kleinen radialen und axialen Bauraums bieten. Dies ist besonders wertvoll, wenn das Getriebe in ein Robotergelenk, einen Drehaktuator, einen Endeffektor, einen optischen Mechanismus oder andere Anlagen mit begrenztem Bauraum integriert werden muss.
Hohlwellenausführungen können zusätzlichen Raum für Kabel, Wellen, Pneumatikleitungen oder andere interne Komponenten bereitstellen.
Bei mobilen und leichten Robotern kann eine Verringerung der Getriebemasse auch die Trägheit reduzieren, die von vorgelagerten Gelenken bewegt werden muss.
Drehmoment- und Drehzahlbereich
Kleine Harmonic-Drive-Getriebe decken im Allgemeinen, abhängig von Außendurchmesser und Übersetzungsverhältnis, Drehmomentbereiche von wenigen N·m bis zu mehreren zehn N·m ab.
Einige Miniaturmodelle können relativ hohe Eingangsdrehzahlen unterstützen und möglicherweise etwa 8.000 RPM erreichen, während die Dauerbetriebsdrehzahl normalerweise entsprechend Last, Temperatur, Schmierung und Übersetzungsverhältnis reduziert werden muss.
Ein kleines Getriebe sollte daher nicht allein nach der maximalen Drehzahl ausgewählt werden.
Das tatsächliche Dauerdrehmoment, Spitzendrehmoment, die durchschnittliche Drehzahl und der Arbeitszyklus müssen gemeinsam berücksichtigt werden.
Wirkungsgrad
Der Wirkungsgrad eines Harmonic-Drive-Getriebes variiert abhängig von Übersetzungsverhältnis, Last, Eingangsdrehzahl, Schmierung und Betriebstemperatur.
Unter geeigneten Nennbetriebsbedingungen kann der Wirkungsgrad typischerweise im Bereich von 80–90% liegen.
Bei geringer Last, sehr hohen Übersetzungsverhältnissen oder hohen Eingangsdrehzahlen kann der Wirkungsgrad sinken.
Bei kleinen Aktuatoren mit begrenzter thermischer Kapazität kann die Wärmeentwicklung zu einem wichtigen Konstruktionsfaktor werden, da das kleinere Gehäuse weniger Oberfläche zur Wärmeabfuhr bietet.
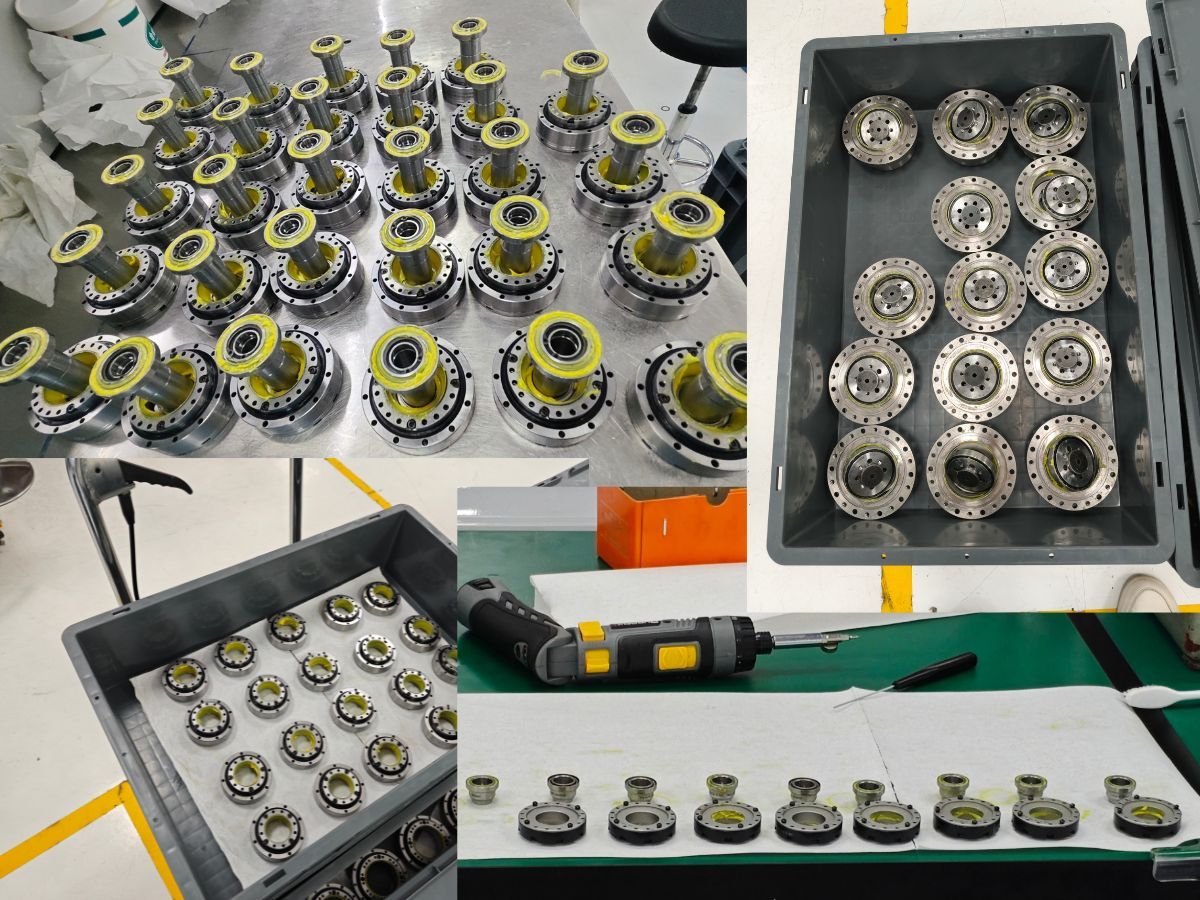
Vorteile von Harmonic-Drive-Getrieben in kleiner Baugröße
Hohes Übersetzungsverhältnis ohne mehrere Getriebestufen
Ein kleines Harmonic-Drive-Getriebe kann ein hohes Übersetzungsverhältnis innerhalb einer einzigen Getriebestufe bereitstellen.
Dies ist nützlich, wenn Motor und Antrieb in einen begrenzten Raum passen müssen und dennoch ausreichend Ausgangsdrehmoment liefern sollen.
Im Vergleich zu einer mehrstufigen Planetengetriebeanordnung kann ein einstufiges Harmonic-Drive-Getriebe die Antriebsarchitektur vereinfachen und die Anzahl der Getriebestufen reduzieren.
Geringes Spiel für kompakte Präzisionsbewegungen
Nahezu spielfreie Übertragung ist besonders wertvoll bei kleinen Präzisionsmechanismen.
In einem kompakten Robotergelenk kann beispielsweise mechanisches Spiel am Getriebeausgang die Gelenkpositionierung und Wiederholgenauigkeit unmittelbar beeinflussen.
Ein kleines Harmonic-Drive-Getriebe bietet daher eine praktische Kombination aus kompakten Abmessungen und spielarmer Kraftübertragung für präzise Drehbewegungen.
Geringe Masse und hohe Drehmomentdichte
Bei Anwendungen wie leichten Robotergelenken und kompakten Drehaktuatoren kann das Getriebegewicht einen direkten Einfluss auf das Gesamtsystem haben.
Ein kleineres Harmonic-Drive-Getriebe kann die Aktuatormasse reduzieren und gleichzeitig ein relativ hohes Übersetzungsverhältnis sowie nutzbares Ausgangsdrehmoment beibehalten.
Dadurch ist die kompakte Harmonic-Übertragung für Roboterhandgelenke, Ellenbogen, Endeffektoren, Inspektionsmechanismen und andere bewegliche Strukturen attraktiv, bei denen jedes Gramm zählt.
Hohlbauweise für die Systemintegration
Ein Hohlwellen-Harmonic-Drive-Getriebe kann die mechanische Integration vereinfachen, indem es eine interne Durchführung für Kabel, Wellen oder andere Komponenten bereitstellt.
Dies ist besonders nützlich in Robotergelenken und Drehaktuatoren, bei denen elektrische Leitungen und Signalkabel häufig durch die Mitte des Gelenks geführt werden müssen.
Die Hohlstruktur kann außerdem helfen, die externe Kabelführung zu reduzieren und die Gesamtkompaktheit des Mechanismus zu verbessern.
Hohe Präzision bei begrenztem Einbauraum
In vielen kompakten Automatisierungssystemen wird der verfügbare Platz durch die umgebende mechanische Struktur festgelegt.
Eine Vergrößerung des Getriebes ist daher nicht immer möglich.
Ein Harmonic-Drive-Getriebe in kleiner Baugröße ermöglicht es, ein hohes Übersetzungsverhältnis und hohe Präzision beizubehalten, ohne den Einbauraum wesentlich zu vergrößern.
Einschränkungen von Harmonic-Drive-Getrieben in kleiner Baugröße
Kleine Abmessungen bringen auch mehrere technische Einschränkungen mit sich, die bereits in der Konstruktionsphase bewertet werden sollten.
Begrenztes Drehmoment und begrenzte Torsionssteifigkeit
Ein kleineres Harmonic-Drive-Getriebe hat naturgemäß eine geringere Drehmomentkapazität als ein größeres Modell.
Seine Torsionssteifigkeit kann auch niedriger sein als die einiger RV-Getriebe oder hochsteifer Planetengetriebe, die für höhere Lasten ausgelegt sind.
Dies ist besonders wichtig, wenn ein kompaktes Getriebe großen externen Kräften, hohen Kippmomenten oder langen Kraglasten ausgesetzt ist.
Bei hochbelasteten Anwendungen kann es erforderlich sein, die Getriebegröße zu erhöhen oder ein RV- bzw. Planetengetriebe einzusetzen.
Thermisches Management kann schwieriger sein
Das kleinere Gehäuse eines Miniatur-Harmonic-Drive-Getriebes bietet weniger Oberfläche für die Wärmeabfuhr.
Bei kontinuierlichem Betrieb mit hoher Drehzahl oder hoher Last kann die Wärmeentwicklung daher zu einem begrenzenden Faktor werden.
Ingenieure sollten bei der Bewertung des thermischen Verhaltens Motordrehzahl, Getriebewirkungsgrad, Dauerdrehmoment, Umgebungstemperatur, Schmierung und Einbaubedingungen berücksichtigen.
Ermüdung der Flexspline
Die Flexspline erfährt während des Betriebs wiederholte elastische Verformungen.
Dadurch ist die Ermüdungslebensdauer ein wichtiger Aspekt bei kleinen Harmonic-Drive-Getrieben, insbesondere wenn das Getriebe kontinuierlich betrieben wird oder häufige Drehmomentumkehrungen auftreten.
Die Lebensdauer sollte anhand des tatsächlichen Lastprofils bewertet werden, anstatt lediglich das Nennmoment des Motors mit dem Getriebenennmoment zu vergleichen.
Empfindlichkeit gegenüber Stoßbelastung und Überlastung
Kleine Harmonic-Drive-Getriebe besitzen nur eine begrenzte Kapazität für starke Stöße und wiederholte Überlastungen.
Anwendungen mit häufigen mechanischen Stößen, plötzlichen Lastumkehrungen oder hohen Spitzendrehmomenten erfordern eine sorgfältige Überprüfung.
Wenn Stoßfestigkeit eine primäre Anforderung ist, kann je nach Anwendung ein RV-Getriebe oder eine andere Antriebsarchitektur besser geeignet sein.
Die Montagegenauigkeit bleibt wichtig
Ein kompaktes Getriebe ersetzt nicht die Notwendigkeit einer fachgerechten mechanischen Montage.
Montagekonzentrizität, Lagerabstützung, Ausgangsbelastung, Gehäusesteifigkeit und Kupplungsausrichtung können die tatsächliche Leistung der Kraftübertragung beeinflussen.
Dies ist besonders bei kleinen Präzisionsmechanismen wichtig, da mechanische Fehler einen erheblichen Anteil des Gesamtsystemfehlers ausmachen können.
Anwendungen von Harmonic-Drive-Getrieben in kleiner Baugröße
Die kompakte Bauform kleiner Harmonic-Drive-Getriebe macht sie besonders geeignet für Präzisionsanwendungen mit begrenztem Raum und Gewicht.
Kompakte Robotergelenke und kollaborative Roboter
Kleine Harmonic-Drive-Getriebe werden häufig für kompakte Robotergelenke in Betracht gezogen, insbesondere bei Anwendungen, die geringes Spiel, geringes Gewicht und hohe Übersetzungsverhältnisse erfordern.
Typische Anwendungen umfassen Roboterhandgelenke, Ellenbogen, leichte Arme, Endeffektoren und kompakte Gelenke kollaborativer Roboter.
Das Getriebe kann auch mit einem rahmenlosen Drehmomentmotor, Encoder, Bremse und Antrieb integriert werden, um einen kompakten Robotergelenkaktuator zu bilden.
Für größere Roboterachsen mit hohem Drehmoment und hohen externen Lasten können RV-Getriebe oder größere Planetengetriebesysteme geeigneter sein.
Humanoide Robotergelenke
Die steigende Nachfrage nach leichten humanoiden Robotern hat neue Anforderungen an kompakte Antriebssysteme geschaffen.
Kleine Harmonic-Drive-Getriebe können für Gelenke in Betracht gezogen werden, bei denen der mechanische Bauraum begrenzt ist und präzise Drehbewegungen erforderlich sind.
Mögliche Anwendungen sind:
Robotere Ellenbogen
Handgelenke
Schultermechanismen
Hand- und Fingergelenke
Kompakte Hilfsgelenke
Nicht jedes humanoide Gelenk erfordert dieselbe Antriebsarchitektur.
Hüft- und Kniegelenke können beispielsweise wesentlich höhere Drehmomente, Steifigkeit und Stoßfestigkeit erfordern und daher Planeten-, RV-, Linear- oder Hybridantriebssysteme nutzen.
Halbleiter- und Waferhandhabungsanlagen
Kleine Harmonic-Drive-Getriebe können in kompakten Drehmechanismen von Halbleiterfertigungsanlagen eingesetzt werden.
Mögliche Anwendungen umfassen Waferhandhabungsroboterarme, EFEM-Mechanismen, OHSV-Systeme, Inspektionsachsen, Ausrichtmechanismen, Die-Bonding-Anlagen und leichte Indexiermechanismen.
In Halbleiterumgebungen sollte das Getriebe außerdem hinsichtlich Schmierung, Partikelerzeugung, Reinraumkompatibilität und Betriebstemperatur bewertet werden.
Für hochpräzise Halbleiterpositioniertische können anstelle herkömmlicher Getriebe spezialisierte Linearmotoren, Luftlager und andere Präzisionsbewegungstechnologien eingesetzt werden.
Medizinische und chirurgische Geräte
Kompakte Harmonic-Drive-Getriebe können in medizinischen Mechanismen eingesetzt werden, bei denen der verfügbare Einbauraum begrenzt ist, jedoch präzise Bewegung erforderlich ist.
Mögliche Anwendungen umfassen Gelenke chirurgischer Roboter, Instrumentenpositionierungsmechanismen, Endoskop-Ausrichtungssysteme, Rehabilitationsgeräte und kompakte medizinische Drehmechanismen.
Geringes Spiel und kompakte Abmessungen können besonders nützlich sein, wenn die Kraftübertragung in einen kleinen beweglichen Mechanismus integriert werden muss.
Optische Systeme und Präzisionspositionierungssysteme
Optische Geräte erfordern häufig eine präzise Winkelpositionierung innerhalb eines begrenzten mechanischen Bauraums.
Kleine Harmonic-Drive-Getriebe können in optischen Einstellmechanismen, elektrooptischen Positioniersystemen, Laserausrichtmechanismen, Hilfsachsen von Teleskopen und kompakten Drehtischen eingesetzt werden.
Bei der Auswahl sollten nicht nur Winkelgenauigkeit, sondern auch Ausgangssteifigkeit, Wiederholgenauigkeit, Lastträgheit und Umgebungsanforderungen berücksichtigt werden.
Leichte CNC-Drehachsen und Indexiersysteme
Kompakte Harmonic-Drive-Getriebe können für leichte CNC-Rundtische, kompakte Indexiermechanismen, Laborpositioniersysteme und Hilfsdrehachsen in Betracht gezogen werden.
Sie sind besser geeignet, wenn die Bearbeitungs- oder Positionierlast moderat ist.
Hochbelastete Bearbeitungsanwendungen mit großen Schnittkräften und Kippmomenten können ein größeres RV-Getriebe oder eine andere hochsteife Antriebslösung erfordern.
Inspektions-, Mess- und Automatisierungsanlagen
Kompakte Inspektionssysteme, Messgeräte, AOI-Mechanismen, Laserpositioniersysteme und spezialisierte Automatisierungslösungen unterliegen häufig strengen Platzbeschränkungen.
Ein kleines Harmonic-Drive-Getriebe kann das erforderliche Übersetzungsverhältnis und die Winkelpositionierleistung bereitstellen, ohne einen großen Teil der Maschinenstruktur einzunehmen.
Wann sollte ein Harmonic-Drive-Getriebe in kleiner Baugröße vermieden werden?
Ein kleines Harmonic-Drive-Getriebe ist nicht automatisch geeignet, nur weil die Anwendung über begrenzten Einbauraum verfügt.
Das erforderliche Drehmoment ist zu hoch
Wenn das erforderliche Dauer- oder Spitzendrehmoment die Leistungsfähigkeit kompakter Harmonic-Drive-Modelle übersteigt, sollte ein größerer Antrieb oder eine andere Getriebearchitektur in Betracht gezogen werden.
Die Anwendung weist hohe Stoßlasten auf
Häufige Stöße und Überlastungen können die Ermüdungslebensdauer der Flexspline reduzieren.
Anwendungen mit starken mechanischen Stößen sollten daher vor der Auswahl eines Miniatur-Harmonic-Drive-Getriebes sorgfältig bewertet werden.
Große Kippmomente liegen vor
Von einem kleinen Harmonic-Drive-Getriebe sollte nicht erwartet werden, große externe Momente eigenständig abzustützen.
Wenn die Anwendung einen langen Kragarm, eine hohe Radiallast oder ein großes Kippmoment aufweist, sollten Lagerung und Stützstruktur separat ausgelegt oder eine geeignetere Antriebsarchitektur gewählt werden.
Kontinuierlicher Hochgeschwindigkeitsbetrieb ist erforderlich
Kleine Getriebegehäuse können über eine begrenzte Wärmeabfuhrkapazität verfügen.
Wenn die Anwendung kontinuierlichen Hochgeschwindigkeitsbetrieb erfordert, sollten Wirkungsgrad, Wärmeentwicklung, Schmierung und Kühlbedingungen vor der endgültigen Auswahl überprüft werden.
Eine extrem lange Lebensdauer ist erforderlich
Wenn eine Maschine über einen extrem langen Zeitraum ohne Wartung kontinuierlich arbeiten muss, sollte das Harmonic-Drive-Getriebe anhand einer tatsächlichen Lebensdauerberechnung bewertet werden.
Das Nennmoment allein reicht nicht aus, um die erwartete Lebensdauer zu bestimmen.
Wie wählt man ein Harmonic-Drive-Getriebe in kleiner Baugröße aus?
Die Auswahl eines kompakten Harmonic-Drive-Getriebes sollte mit den tatsächlichen Betriebsbedingungen beginnen und nicht mit der kleinsten verfügbaren Getriebegröße.
Das vollständige Lastprofil bewerten
Der erste Schritt besteht darin, das tatsächliche Lastprofil zu bestimmen.
Ingenieure sollten Folgendes bewerten:
Nennausgangsdrehmoment
Durchschnittliches Ausgangsdrehmoment
Spitzendrehmoment
Ausgangsdrehzahl
Eingangsdrehzahl
Häufigkeit der Lastumkehr
Stoßlasten
Arbeitszyklus
Externe Radial- und Axiallasten
Kippmoment
Diese Informationen sind hilfreicher, als lediglich das Nennmoment des Motors mit dem Getriebenennmoment zu vergleichen.
Übersetzungsverhältnis an die Motordrehzahl anpassen
Das erforderliche Übersetzungsverhältnis sollte aus der Motorbetriebsdrehzahl und der erforderlichen Ausgangsdrehzahl berechnet werden.
Ein hohes Übersetzungsverhältnis kann den Aktuator kompakt machen, aber extrem hohe Übersetzungen können den Wirkungsgrad reduzieren und die thermische Belastung erhöhen.
Das gewählte Verhältnis sollte daher Ausgangsdrehzahl, Drehmoment, Wirkungsgrad und Betriebstemperatur ausbalancieren.
Spiel, Übertragungsfehler und Wiederholgenauigkeit prüfen
Bei der Auswahl eines kleinen Präzisionsgetriebes sollten Ingenieure „spielfrei“ nicht als Ersatz für eine vollständige Genauigkeitsspezifikation verwenden.
Spiel, Übertragungsfehler, Positioniergenauigkeit, Wiederholgenauigkeit und elastische Verformung beschreiben unterschiedliche Aspekte der Systemleistung.
Das Getriebe sollte gemeinsam mit Motor, Encoder, Lagern, Kupplung, Montagestruktur und Steuerung bewertet werden.
Einbaumaße prüfen
Bei kompakten Anlagen können mechanische Abmessungen ebenso wichtig sein wie das Drehmoment.
Wichtige Parameter sind:
Außendurchmesser
Gesamtlänge
Hohlwellendurchmesser
Montageschnittstelle
Abmessungen der Eingangswelle
Abmessungen des Ausgangsflansches
Lageranordnung
Platz für die Kabelführung
Ein kleinerer Außendurchmesser ist nicht immer die beste Lösung, wenn die Ausgangslagerkapazität oder die mechanische Schnittstelle die Anforderungen der Anwendung nicht erfüllen kann.
Lebensdauer überprüfen
Die Lebensdauerprüfung sollte durchschnittliches Drehmoment, Drehzahl, Temperatur, Schmierung, Betriebszeit und Lastumkehr berücksichtigen.
Bei Anwendungen mit häufigem Beschleunigen und Abbremsen sollte der tatsächliche Arbeitszyklus verwendet werden, anstatt einen Dauerbetrieb bei Nennmoment anzunehmen.
Die größere und schwerere Struktur eines RV-Getriebes kann gerechtfertigt sein, wenn Steifigkeit und Tragfähigkeit wichtiger sind als minimale Größe und minimales Gewicht.
Fazit
Ein Harmonic-Drive-Getriebe in kleiner Baugrößebietet eine praktische Antriebslösung für Anwendungen, bei denen Einbauraum und Gewicht begrenzt sind, aber dennoch ein hohes Übersetzungsverhältnis, nahezu spielfreie Übertragung und präzise Drehbewegungen erforderlich sind.
Seine kompakte Architektur macht es besonders relevant für leichte Robotergelenke, Handgelenke und Ellenbogen humanoider Roboter, Halbleiterhandhabungsmechanismen, medizinische Geräte, optische Systeme, Inspektionsanlagen und Präzisionsdrehmechanismen.
Kompakte Abmessungen bringen jedoch auch technische Einschränkungen mit sich.
Drehmomentkapazität, Torsionssteifigkeit, thermisches Verhalten, Flexspline-Ermüdung, Stoßbelastung, externe Momente, Betriebsdrehzahl und Lebensdauer müssen vor der Auswahl eines kleinen Harmonic-Drive-Getriebes bewertet werden.
Für Anwendungen, bei denen kompakte Größe, geringes Gewicht, hohes Übersetzungsverhältnis und Präzision die Hauptanforderungen sind, kann ein kleines Harmonic-Drive-Getriebe eine wirksame Antriebsarchitektur darstellen.
Für Anwendungen, die durch hohe Lasten, hohe Steifigkeit, starke Stöße oder sehr hohe Drehmomente geprägt sind, können größere RV- oder Planetengetriebelösungen geeigneter sein.
Die endgültige Auswahl sollte stets auf dem vollständigen Betriebsprofil der Maschine beruhen und nicht allein auf Getriebegröße oder Nennmoment.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.






Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.
 Auswahl von Roboter-Gelenkantrieben: Von der Trägheitsanpassung zur SystemoptimierungDie Auswahl eines Roboter-Gelenkantriebs ist nicht einfach eine Frage der Abstimmung des Motordrehmoments oder der Erzielung eines geeigneten Trägheitsverhältnisses. In einem realen Robotersystem wirken Untersetzungsverhältnis, Lastspektrum, thermische Leistung, mechanische Steifigkeit, Nichtlinearität der Kraftübertragung, Encoderarchitektur, Regelbandbreite und Lebensdauer zusammen und bestimmen das Endergebnis. Ein Gelenk kann seine Anforderungen an das Spitzendrehmoment erfüllen und im realen Betrieb dennoch Vibrationen, Überhitzung, Positionierfehler oder vorzeitigen Verschleiß aufweisen. Dieser Artikel untersucht die technische Logik hinter der Auswahl von Roboter-Gelenkantrieben und erläutert, warum der Übergang von der Anpassung einzelner Parameter zur Systemoptimierung zu einer zuverlässigeren und besser vorhersehbaren Leistung von Robotergelenken führen kann.
 Wie wählt man einen kleinen Harmonic-Aktuator aus?Kleine Harmonic-Aktuatoren der HONPINE Serie 11 bieten eine kompakte, leistungsstarke Drehbewegungslösung für präzise Automatisierungsanwendungen. Erhältlich mit Hohl- oder Vollwellen, in 48-V- oder 220-V-Ausführungen, mit optionalen Bremsen, Absolutwertgebern und verschiedenen Untersetzungsverhältnissen, ist die Serie 11 für Anwendungen konzipiert, die kompakte Abmessungen, kontrolliertes Drehmoment und präzise Positionierung erfordern.
 Wie wählt man einen Radmotor für ein Schwerlast-AGV aus? Zentrale Herausforderungen von dynamischen Lasten bis hin zu Antriebsradsystemen für 120-Tonnen-AGVsDie Auswahl eines Schwerlast-AGV-Radmotors bedeutet mehr als nur die Motorleistung oder das Nennmoment an die Nutzlast des Fahrzeugs anzupassen. Da sich AGVs von der konventionellen Materialhandhabung hin zu Anwendungen im Mehrtonnenbereich und sogar zur 120-Tonnen-Klasse entwickeln, muss das Antriebsradsystem dynamischen Lasten, Beschleunigung, Bremsen, Kurvenkräften, Traktion und langfristigen mechanischen Belastungen standhalten. Die eigentliche Herausforderung besteht darin, die Radtragfähigkeit, das Drehmoment am Rad, die Getriebeleistung, die Lenkarchitektur, die Federung und die Fahrwerkskonstruktion unter realen Betriebsbedingungen aufeinander abzustimmen. Dieser Artikel untersucht die zentralen Herausforderungen bei der Auswahl von Schwerlast-AGV-Radmotoren und erläutert, wie Lenk-Antriebsräder und Differenzial-Antriebsräder für verschiedene Schwerlast-AGV-Anwendungen bewertet werden können.
 DD-Motor-Servosystem: Mechanische Resonanz verstehen und Maschinenvibrationen beheben?Dieser Artikel erläutert den Zusammenhang zwischen der Servoeinstellung von DD-Motoren, mechanischer Resonanz und Servobandbreite in Direktantrieb-Bewegungssystemen. Er untersucht, warum selbst nach wiederholten Anpassungen der Servoparameter Vibrationen und Instabilität auftreten können, und erklärt, wie mechanische Steifigkeit, bewegte Masse, Lagerzustand, Lastverteilung und strukturelle Geometrie die Resonanzfrequenz beeinflussen. Der Artikel vergleicht außerdem Ansätze für hoch- und niederfrequente Resonanzen, erläutert, wann digitale Kerbfilterung wirksam sein kann, und bietet eine praktische Einstellstrategie für Ingenieure, die mit DD-Motoren, Direktantriebs-Drehmomentmotoren und Linearmotoren arbeiten.
- harmonic reducer
- Harmonic-Drive-Reduziergetriebe
- harmonic drive
- miniature harmonic drive
- kleiner Harmonic Drive
- Hohlwellen-Harmonic Drive
- harmonic transmission
- planetary gearboxes
- frameless torque motor
- RV reducer
- precision transmission
- robot joint actuator
- harmonic drive reducers
- robot joint
- harmonic drives
- precision gearbox
- rotary actuator
- harmonic
- small
- planetary
- 90
- torque motor
- humanoid robot
- actuator
- humanoid joint
- joint actuator
- collaborative robot
- Effizienz des Harmonic Drive




